Développement avec Inverse3
Cet article s'appuie sur le contenu du guide de démarrage rapide et a pour objectif de présenter Inverse3 en tant qu'outil de développement haptique. À cette fin, il aborde divers aspects, notamment la configuration matérielle, les méthodes de contrôle et les principales fonctionnalités permettant de modifier le comportement des appareils.
Main dominante de l'appareil et système de coordonnées
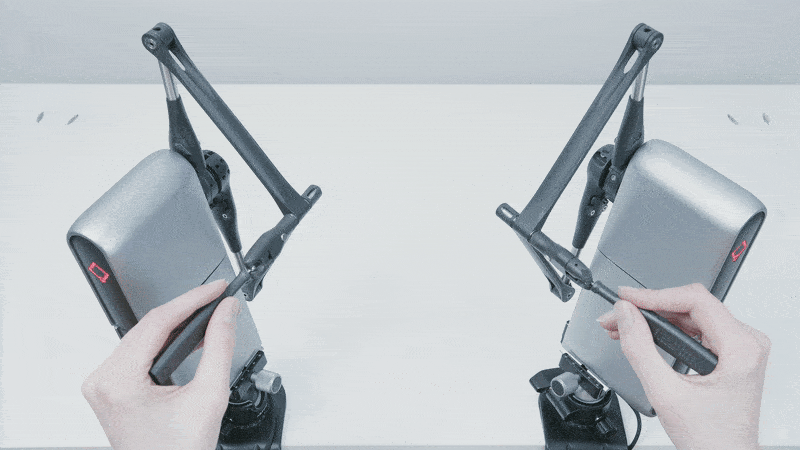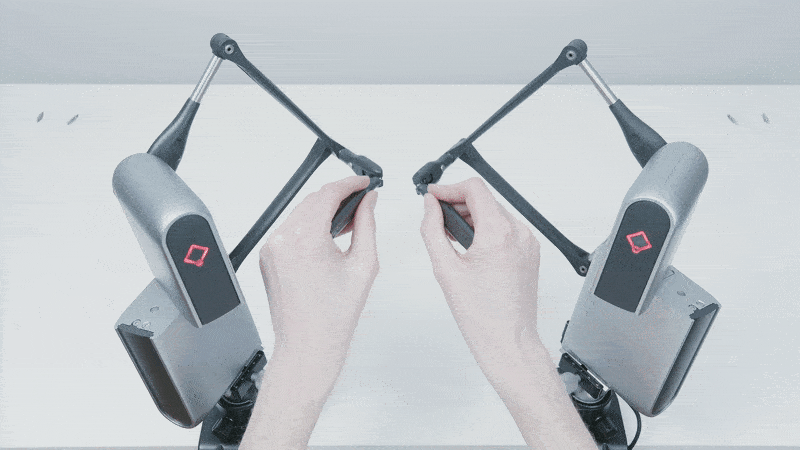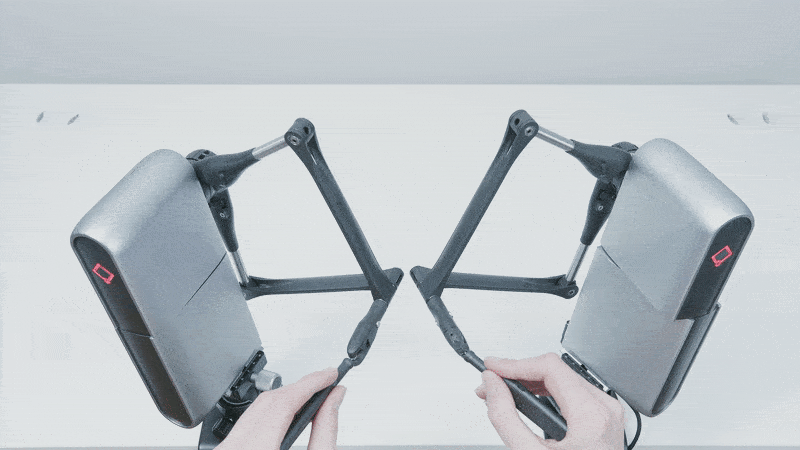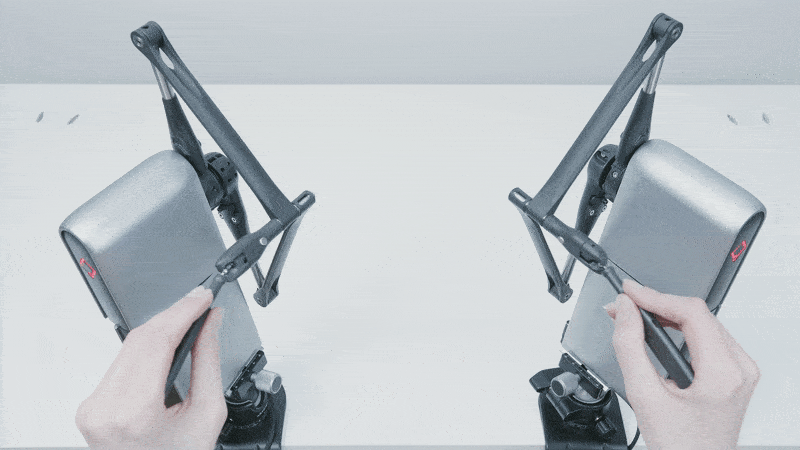
Inverse3 propose deux configurations matérielles optimisées pour des scénarios différents.
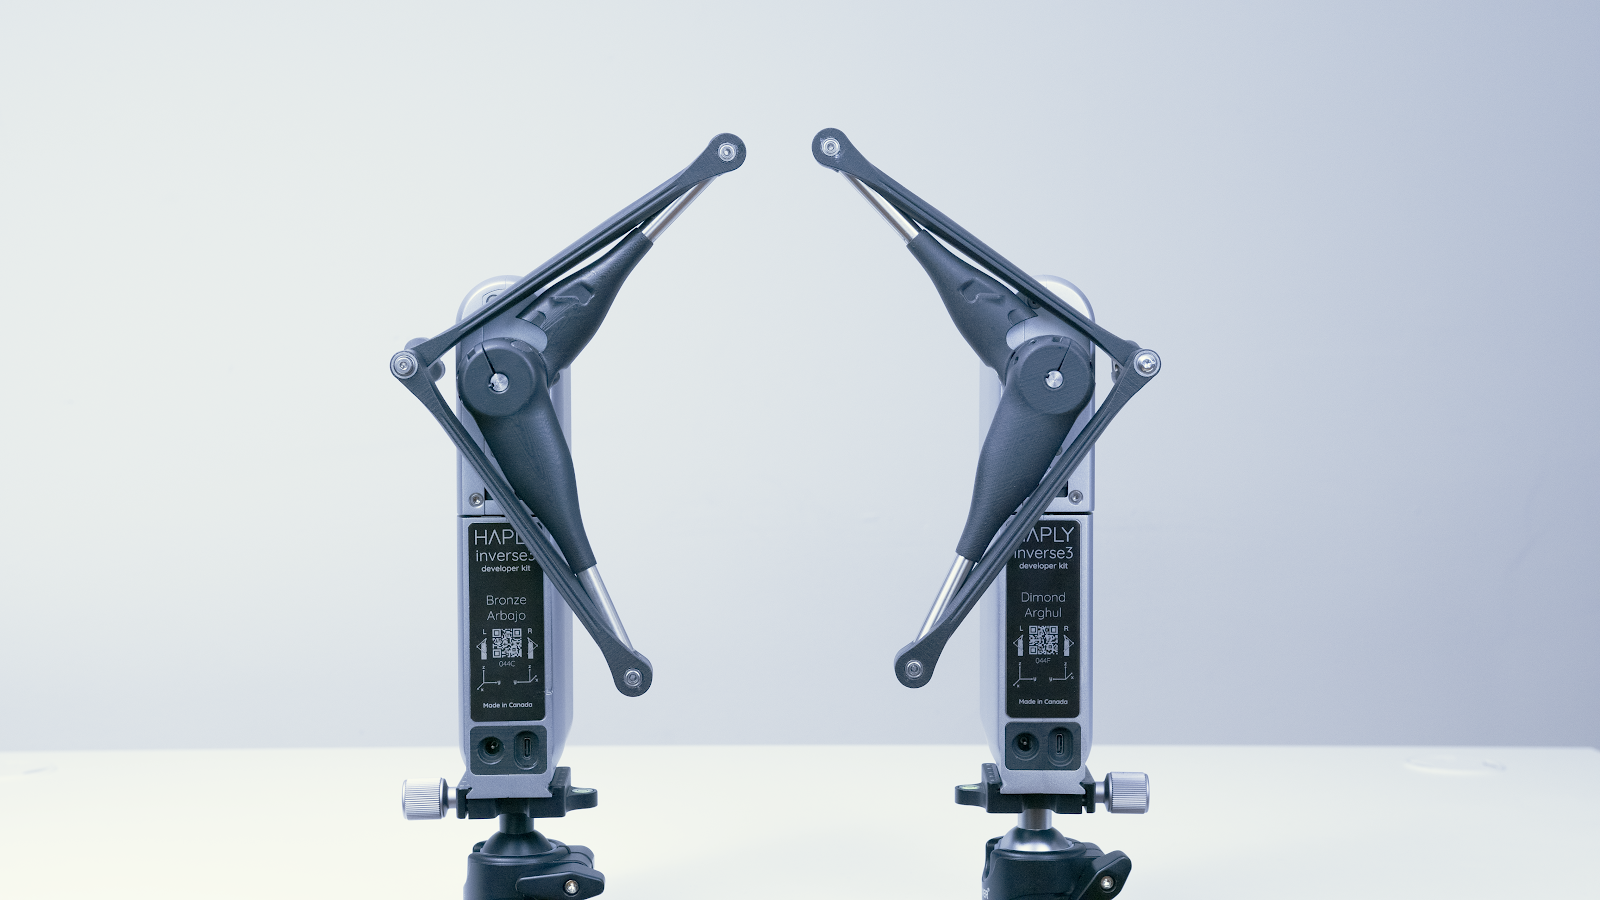
Ces deux appareils peuvent être utilisés aussi bien par des gauchers que par des droitiers, mais selon les circonstances, un appareil conçu pour les droitiers peut s'avérer plus pratique.
Dans les scénarios nécessitant l'utilisation des deux mains, lorsque vous utilisez deux appareils simultanément, veuillez placer l'appareil configuré pour les gauchers à gauche et celui configuré pour les droitiers à droite, afin de réduire au minimum les collisions et les interférences.
Les deux dispositifs respectent le système de coordonnées de la main droite indiqué sur la plaque de fixation située du côté du bras de l'Inverse3. L'origine du système de coordonnées se trouve sur la surface plane de la plaque de fixation, près du centre.
Veuillez consulter la documentation d'InverseSDK correspondant à votre langue ou à votre plugin. Il se peut que le système de coordonnées fourni par le SDK soit déjà conforme au système de coordonnées propre à votre moteur de jeu.
Commande d'Inverse3
Le contrôle d'Inverse3 ne se limite pas au contrôle des forces ; il permet également de contrôler le couple et l'angle des articulations. Cette section présente les différents modes de contrôle, ainsi que les entrées et sorties associées à chacun d'entre eux, et leurs unités.
Quel que soit le mode utilisé, cela comporte des risques spécifiques tant pour l'utilisateur que pour l'appareil. Pour plus d'informations sur la sécurité, veuillez consulter la page «Inverse3 Safe Use ».
Commande par coordonnées cartésiennes
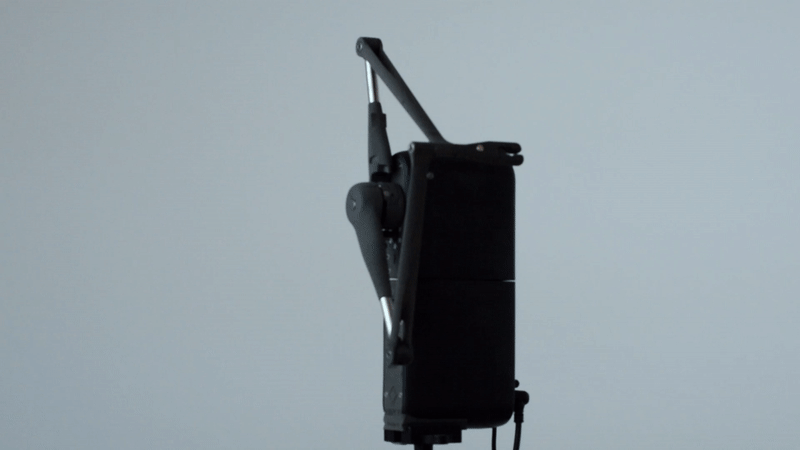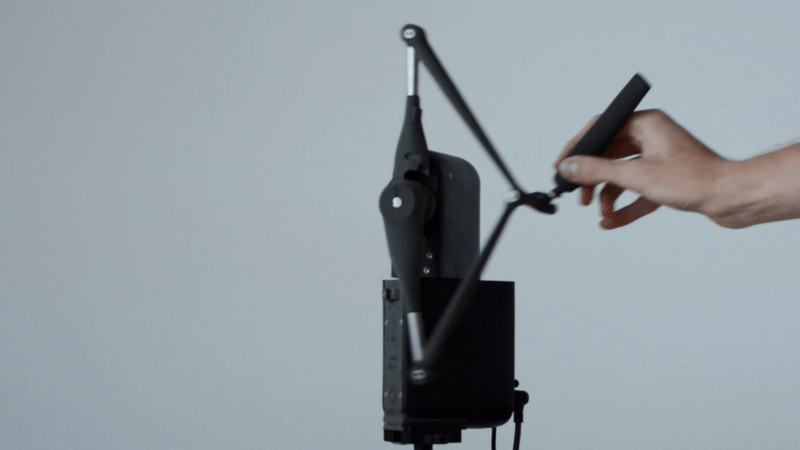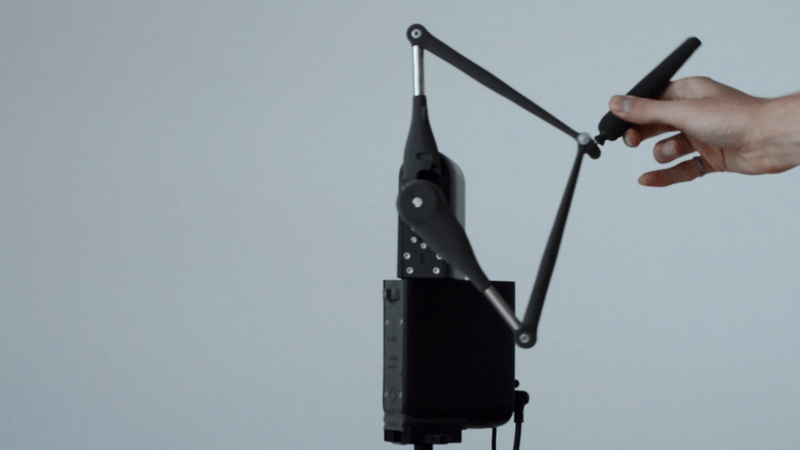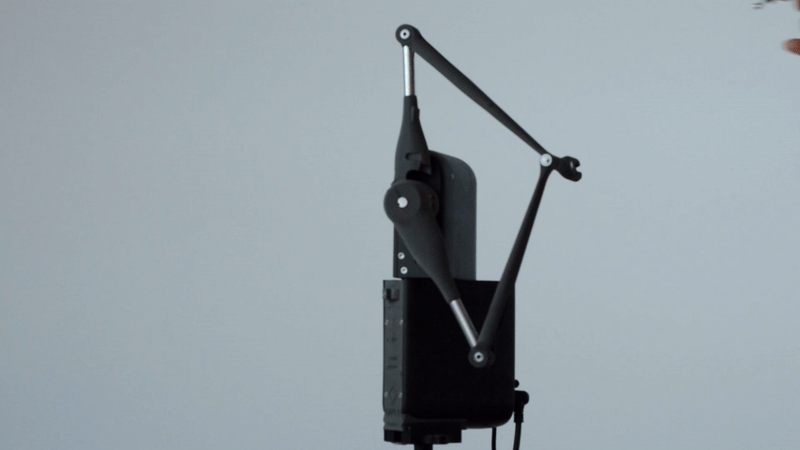
Le contrôle par force est la méthode recommandée lors de l'utilisation d'Inverse3. La force est saisie en newtons (N) ; la position est renvoyée en mètres (m) et la vitesse en mètres par seconde (m/s).En mode de contrôle de position, Inverse3 se déplace vers la position spécifiée et la maintient. La transition entre les deux modes étant fluide, leur utilisation conjointe permet d’offrir une meilleure expérience utilisateur. Par exemple, au début d’une simulation, vous pouvez éloigner le périphérique des objets avec lesquels il est possible d’interagir, ou, lorsque vous utilisez un VerseGrip suivi, conserver la position du curseur en mode de contrôle de position lors du changement d’outil.
Commande des articulations
De même, il est possible de contrôler directement le couple et l'angle des articulations de l'Inverse3. En mode de contrôle du couple, l'appareil génère un couple exprimé en newtons-millimètres (N·mm); en mode de contrôle de l'angle des articulations, il se déplace jusqu'à l'angle spécifié en degrés (°). Dans les deux cas, l'appareil renvoie sa position en degrés (° ) et sa vitesse en degrés par seconde (°/s).
Code couleur
Le voyant d'état du logo Haply change de couleur en fonction du mode de fonctionnement de l'appareil. Le tableau ci-dessous indique les couleurs du voyant d'état dans la dernière version du micrologiciel (pour connaître les couleurs des versions antérieures du micrologiciel, veuillez vous reporter à la section « Couleurs des voyants d'état des anciens modèles » ci-dessous).
| Couleur | Modèles d'éclairage | État | Explication |
|---|---|---|---|
| désactivé | désactivé | Non connecté | Le câble USB-C est déconnecté. |
| Rouge | clignotement | Poignée de main non finalisée | La connexion au service n'a pas été établie. |
| Clignotement SOS | Délai d'attente | Un délai d'attente de communication a été détecté. Aucune commande n'a été reçue du service. | |
| Jaune | clignotement | Non calibré · Sans alimentation | L'adaptateur secteur n'est pas branché ; un étalonnage est nécessaire. |
| Fondu d'entrée / Fondu de sortie | Non calibré | Un étalonnage de l'appareil est nécessaire. | |
| Blanc | Allumage | Idol | Il n'y a aucun mode de contrôle valide. |
| clignotement | En veille, sans alimentation | L'adaptateur secteur n'est pas branché et aucun mode de commande valide n'est disponible. | |
| vert | Allumage | Contrôle de la force | L'appareil fonctionne en mode de contrôle de la force. |
| clignotement | Contrôle de force · Sans alimentation électrique | L'adaptateur secteur n'est pas branché et l'appareil est en mode de contrôle de la puissance. | |
| Cyan | Allumage | Contrôle de position | L'appareil fonctionne en mode de contrôle de position. |
| clignotement | Sans commande de position ni alimentation électrique | L'adaptateur secteur n'est pas branché et l'appareil est en mode de contrôle de position. | |
| Orange | Allumage | Gâchette de sécurité | Une situation instable a été détectée et le déclencheur de sécurité s'est activé. |
Remarque : si le voyant d'état reste rouge, il est possible que le port USB ne transmette pas correctement les données. Vérifiez que la connexion est bien établie ou remplacez le câble. Si le voyant d'état n'affiche pas la séquence attendue, veuillezenvoyer une demande d'assistance.
Fonctionnalités optionnelles d'amélioration des performances
Inverse3 propose plusieurs fonctionnalités permettant d'ajuster les performances et la réactivité. Cette section présente brièvement un aperçu de ces fonctionnalités ainsi que leur mode d'emploi.
Estimation de la vitesse
La vitesse n'est pas mesurée directement, mais calculée à partir des données de position. C'est pourquoi le signal peut être bruyant et imprécis, ce qui rend un filtrage nécessaire. Inverse3 intègre un algorithme d'estimation de la vitesse embarqué qui exploite le matériel intégré pour générer un signal de vitesse ne nécessitant aucun filtrage supplémentaire.
Veuillez noter que les estimations de vitesse sont approximatives et peuvent ne pas être tout à fait exactes. Leurs performances et leur précision sont susceptibles de s'améliorer à mesure que des améliorations seront apportées.
Compensation de la gravité
La compensation de la gravité permet de neutraliser les forces générées par la masse des composants d'Inverse3, offrant ainsi une sensation de lévitation, quelle que soit l'orientation de l'appareil. Au démarrage de la simulation, un calibrage de l'algorithme est effectué à l'aide des capteurs intégrés à l'appareil. Changer l'orientation de l'appareil en cours de fonctionnement peut entraîner un fonctionnement instable.
La compensation de la gravité ne fonctionne qu’en mode de contrôle de force.
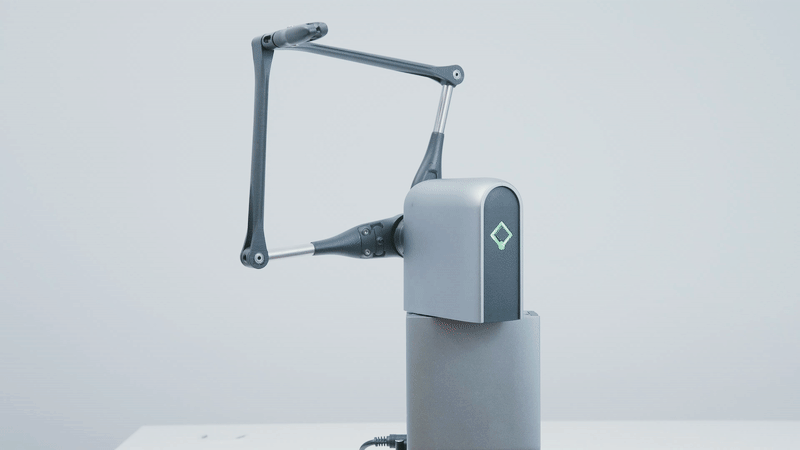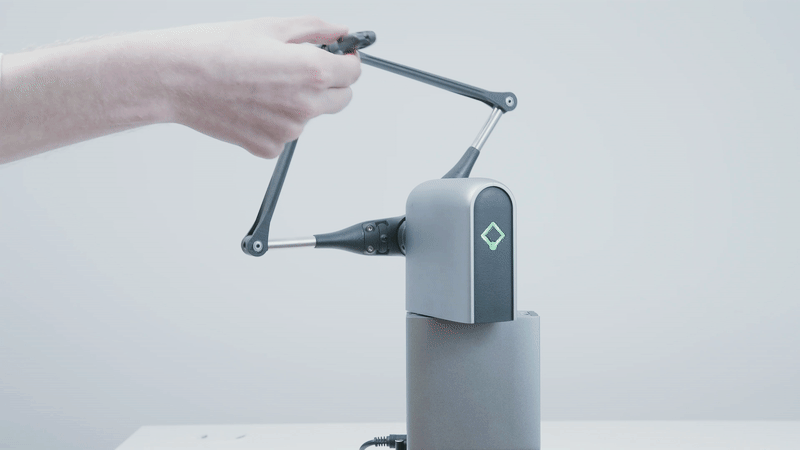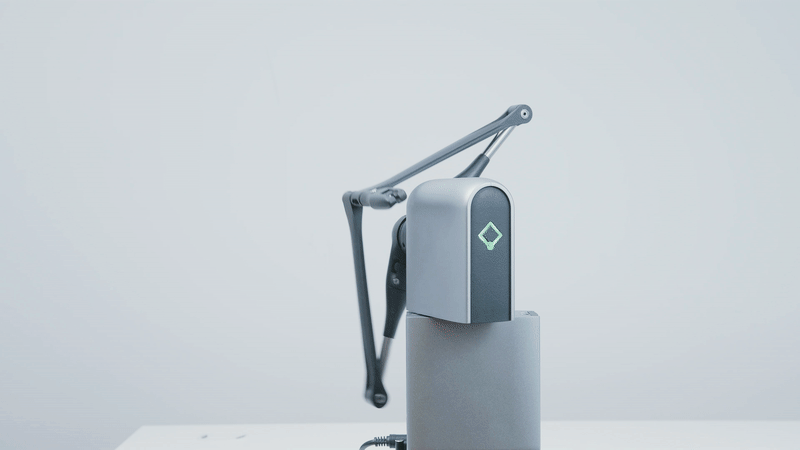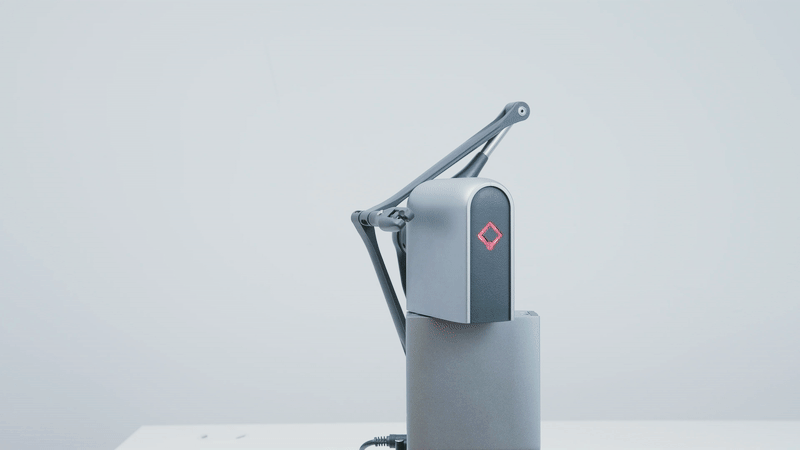
L'intensité de la compensation de la gravité peut être ajustée à l'aide du coefficient d'échelle de gravité (réglé par défaut sur 0,75). Il est également possible de la désactiver complètement à l'aide de commandes spécifiques au SDK (pour plus de détails, veuillez consulter la documentation de référence du SDK).
Mise à l'échelle de la puissance
La force générée par Inverse3 varie en fonction de la direction. Par conséquent, si l'on tente de générer une force supérieure aux capacités d'Inverse3, il peut arriver qu'une force soit exercée dans une direction différente de celle souhaitée. Lorsque la mise à l'échelle de la force est activée, la direction de la force est conservée, mais son intensité est réduite. Cette fonctionnalité est activée par défaut, mais elle peut être désactivée à l'aide de commandes spécifiques au SDK.
Suivi de la posture avec VerseGrip
Pour suivre l'orientation de l'outil dans Inverse3, il faut disposer de VerseGrip.
Pour plus d'informations sur VerseGrips, veuillez consulterl'article « Introduction : VerseGrip».
Voyant d'état Legacy
Firmware 7.4.x ou antérieur
| Couleur | Modèles d'éclairage | État | Explication |
|---|---|---|---|
| désactivé | désactivé | Non connecté | Le câble USB-C est déconnecté. |
| Rouge | clignotement | Poignée de main non finalisée | La connexion au service n'a pas été établie. |
| Violet | Allumage | Non calibré | Un étalonnage de l'appareil est nécessaire. |
| clignotement | Non calibré · Sans alimentation | L'adaptateur secteur est débranché ; un étalonnage est nécessaire. | |
| Blanc | Allumage | Idol | Le mode de contrôle n'est pas activé. |
| clignotement | En veille, sans alimentation | L'adaptateur secteur est débranché et le mode de contrôle n'est pas activé. | |
| vert | Allumage | Contrôle de la force | L'appareil fonctionne actuellement en mode de contrôle de la force. |
| clignotement | Contrôle de force · Sans alimentation électrique | L'adaptateur secteur est débranché et l'appareil est en mode de contrôle de puissance. | |
| Bleu royal | Allumage | Contrôle de position | L'appareil fonctionne actuellement en mode de contrôle de position. |
| clignotement | Sans commande de position ni alimentation électrique | L'adaptateur secteur est débranché et l'appareil est en mode de contrôle de position. | |
| Cyan | Allumage | Fonction de sécurité anti-amortissement | Le dispositif de sécurité d'amortissement de la vitesse et de la force s'est déclenché. |
| rose | Allumage | Limite supérieure de stabilité | En raison de la survenue répétée de dysfonctionnements, la valeur maximale de la force a été réduite. |
| Violet | Allumage | Activation de l'aide à la stabilité | Si un état instable est détecté, la force est automatiquement réduite par paliers. |
| Orange | Allumage | Freinage d'urgence | Arrêt immédiat : le freinage d'urgence est en cours. |
| Jaune | Clignotement rapide | Délai d'attente | Un délai d'attente de communication a été détecté. |