Annexe E - Contrôleur de sécurité SICK
Contrôleur de sécurité FlexiSoft
Vue d'ensemble
Les contrôleurs de sécurité sont fréquemment utilisés en automatisation industrielle pour améliorer la sécurité entre les équipements et les personnes. SICK est une marque leader mondiale en matière de sécurité industrielle. Ce document traite de l'intégration du contrôleur FlexiSoft dans HARP . Utiliser cette manette en parallèle HARP permet au contrôleur de sécurité d'agir en temps réel et d'exécuter des fonctions de sécurité pour assurer la sécurité des travailleurs, tout en communiquant avec HARP Cette connexion permet HARP pour comprendre l'état réel du système et déterminer s'il est sûr de le faire fonctionner ou non.
Terminologie
PLC - Automate programmable
Adresse IP - (connect_addr)
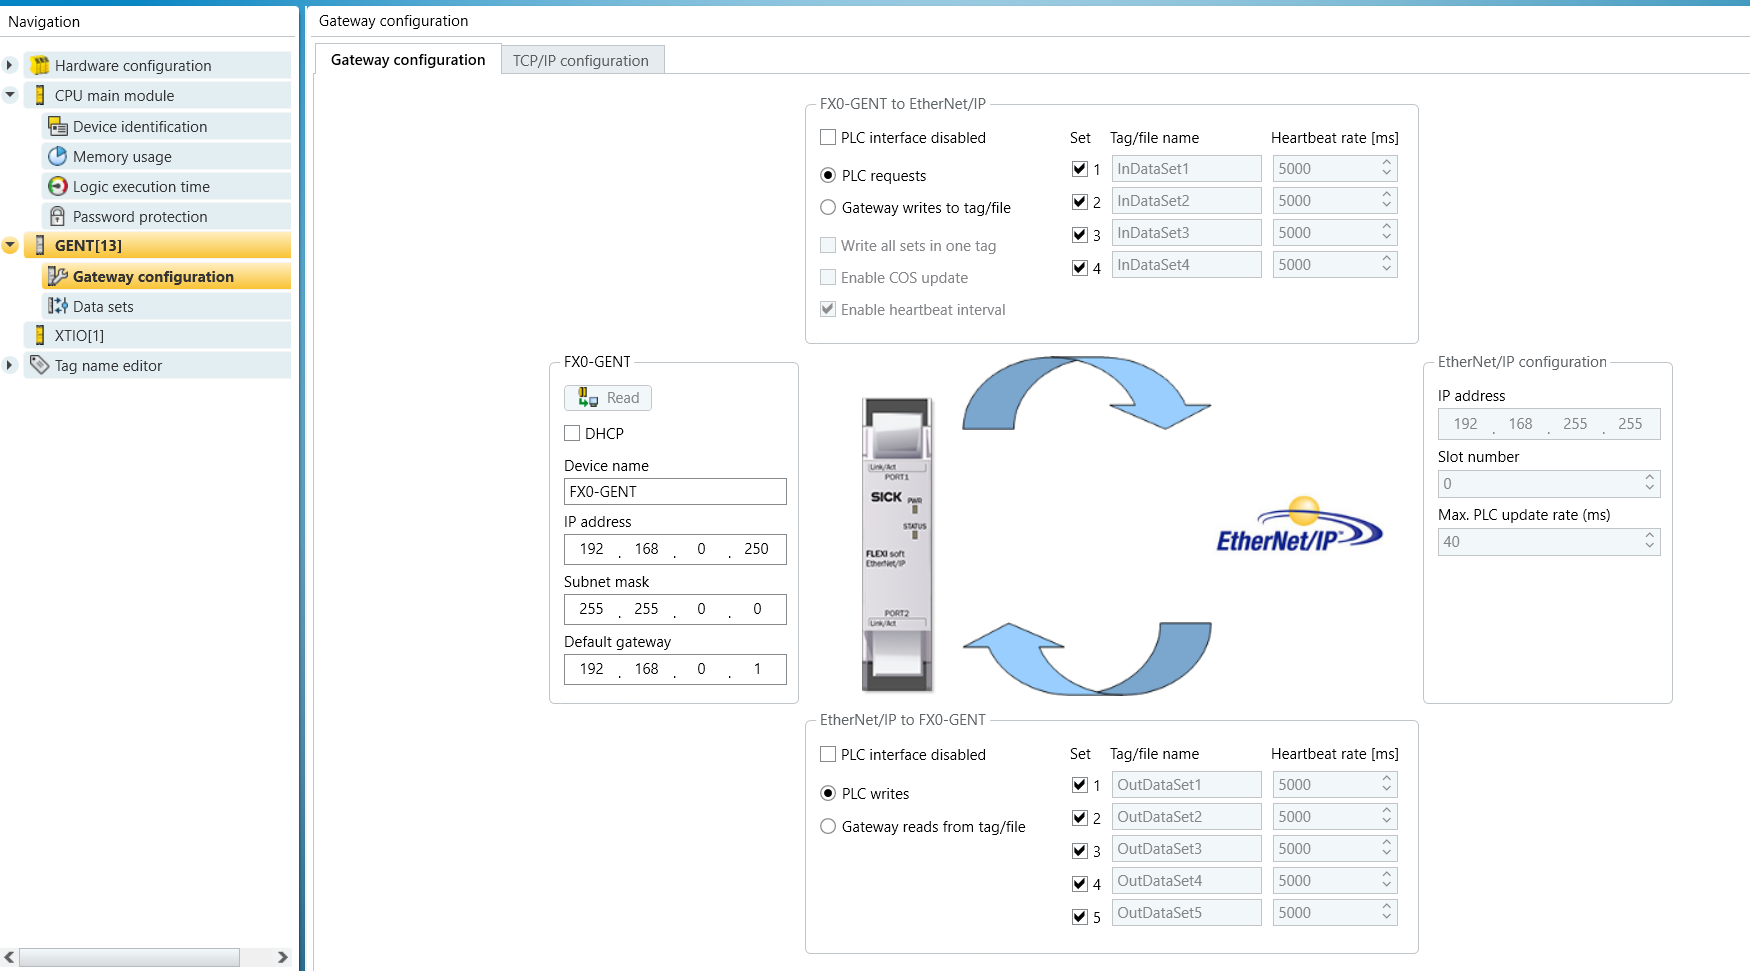
L'adresse que vous attribuez à votre contrôleur. Vous avez besoin d'une adresse IP statique. NE sélectionnez PAS DHCP, sinon votre connexion sera interrompue à chaque redémarrage de votre système.
Passerelle par défaut - (passerelle)
L'adresse IP de base de votre réseau. Souvent 192.168.0.1 ou 10.0.0.1
Octet d'arrêt - (estop_byte)
Considérez cela comme un arrêt complet ou un arrêt d'urgence.
Octet de PAUSE - (pause_byte)
Considérez ceci comme une interruption de processus normale. Le système traitera cela de la même manière que le relâchement de l'embrayage du stylet.
Télécharger - Concepteur de sécurité
SICK propose un logiciel de programmation de ses contrôleurs, Safety Designer. Ce logiciel offre une interface utilisateur pour la logique de routage, la vérification des programmes de sécurité par signature, le débogage et la communication. SICK met à disposition des ressources sur son site web pour expliquer comment utiliser Safety Designer.
Exemple de matériel
Matériel requis pour cette configuration d'exemple :
- Processeur FlexiSoft - FX3-CPU000000
- Module système FlexiSoft - FX3-MPL000001
- Câble de programmation FlexiSoft - DSL-8U04G02M025KM1
- Module Ethernet/IP FlexiSoft - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
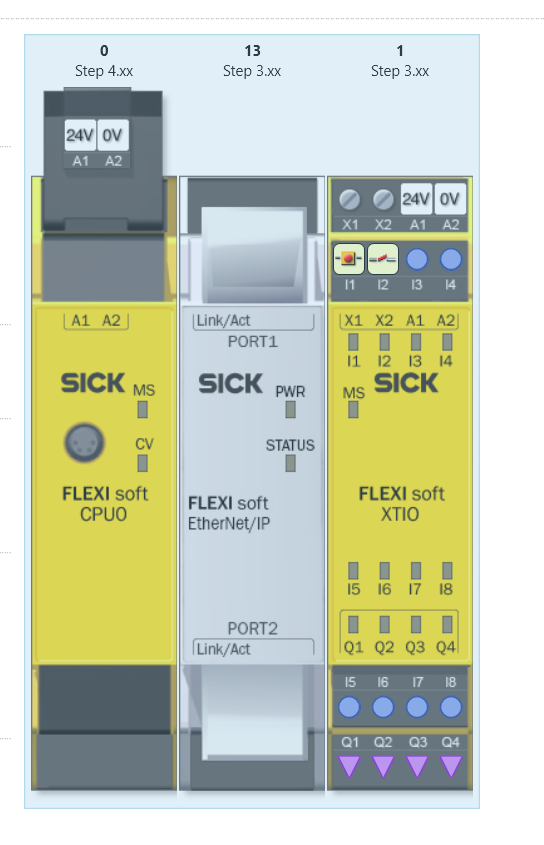
Configurez votre automate programmable de sécurité
Configuration du réseau :
Dans l'onglet de configuration de la passerelle GENT, configurez votre adresse IP et votre passerelle par défaut.
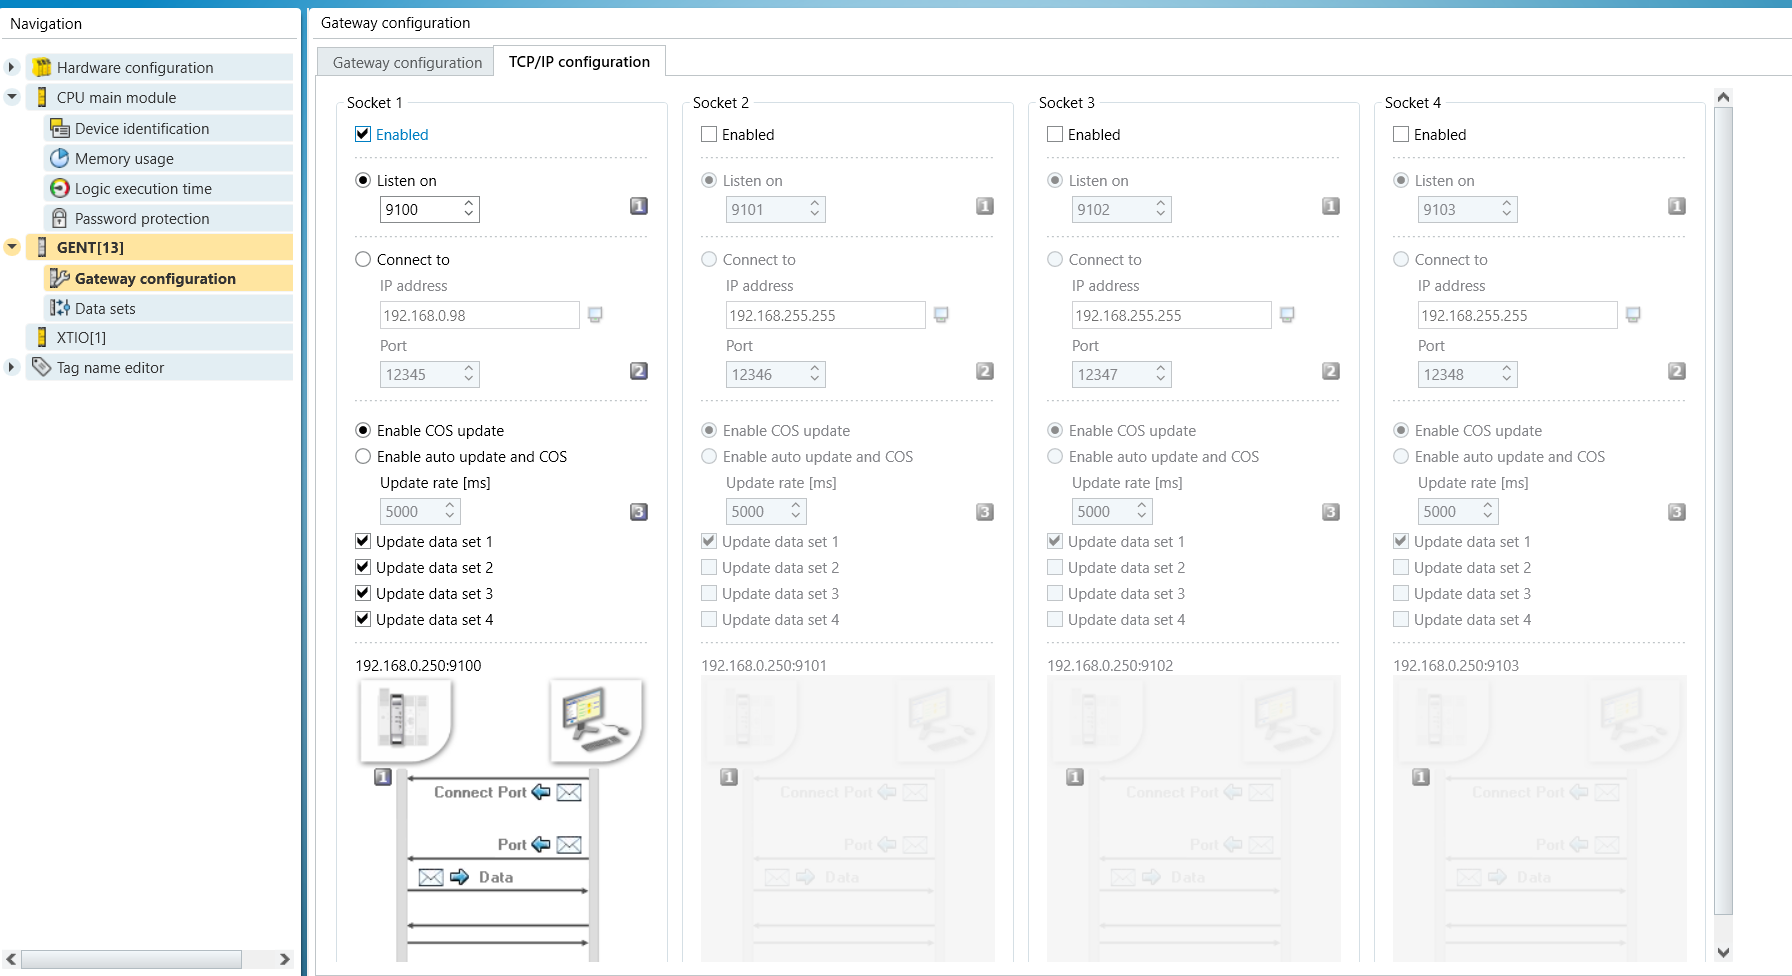
Accédez à l'onglet Configuration TCP/IP, activez l'option Écouter et indiquez le numéro de port souhaité. Le numéro par défaut, 9100, convient dans la plupart des cas.
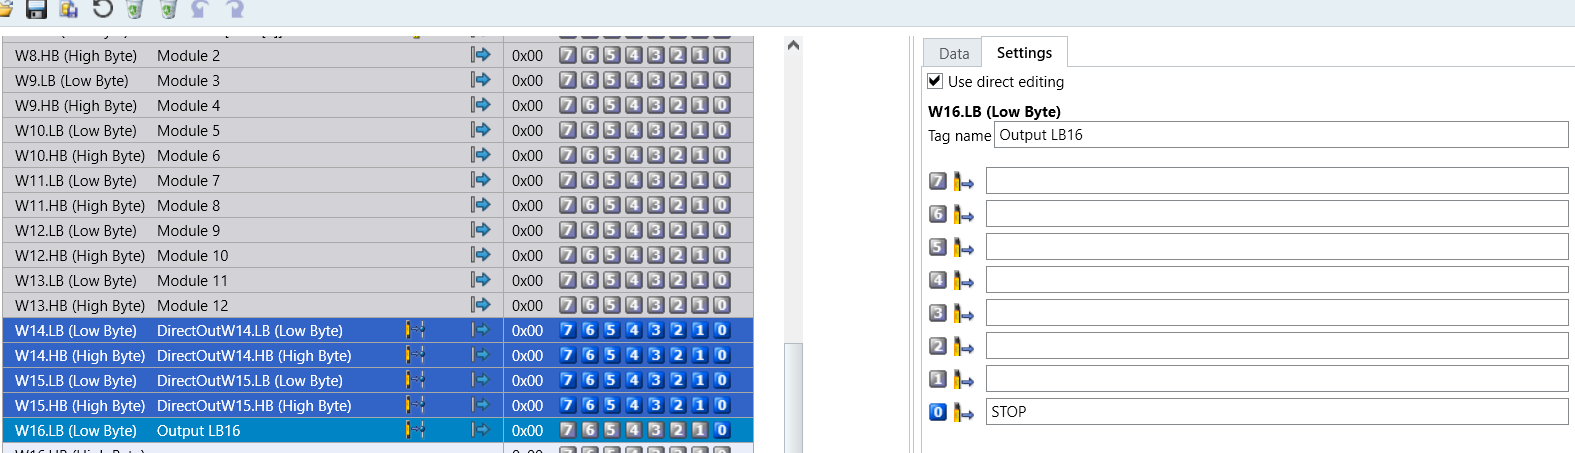
Accédez à Jeux de données et choisissez les octets de sortie que vous souhaitez utiliser pour déclencher l'arrêt et la pause.
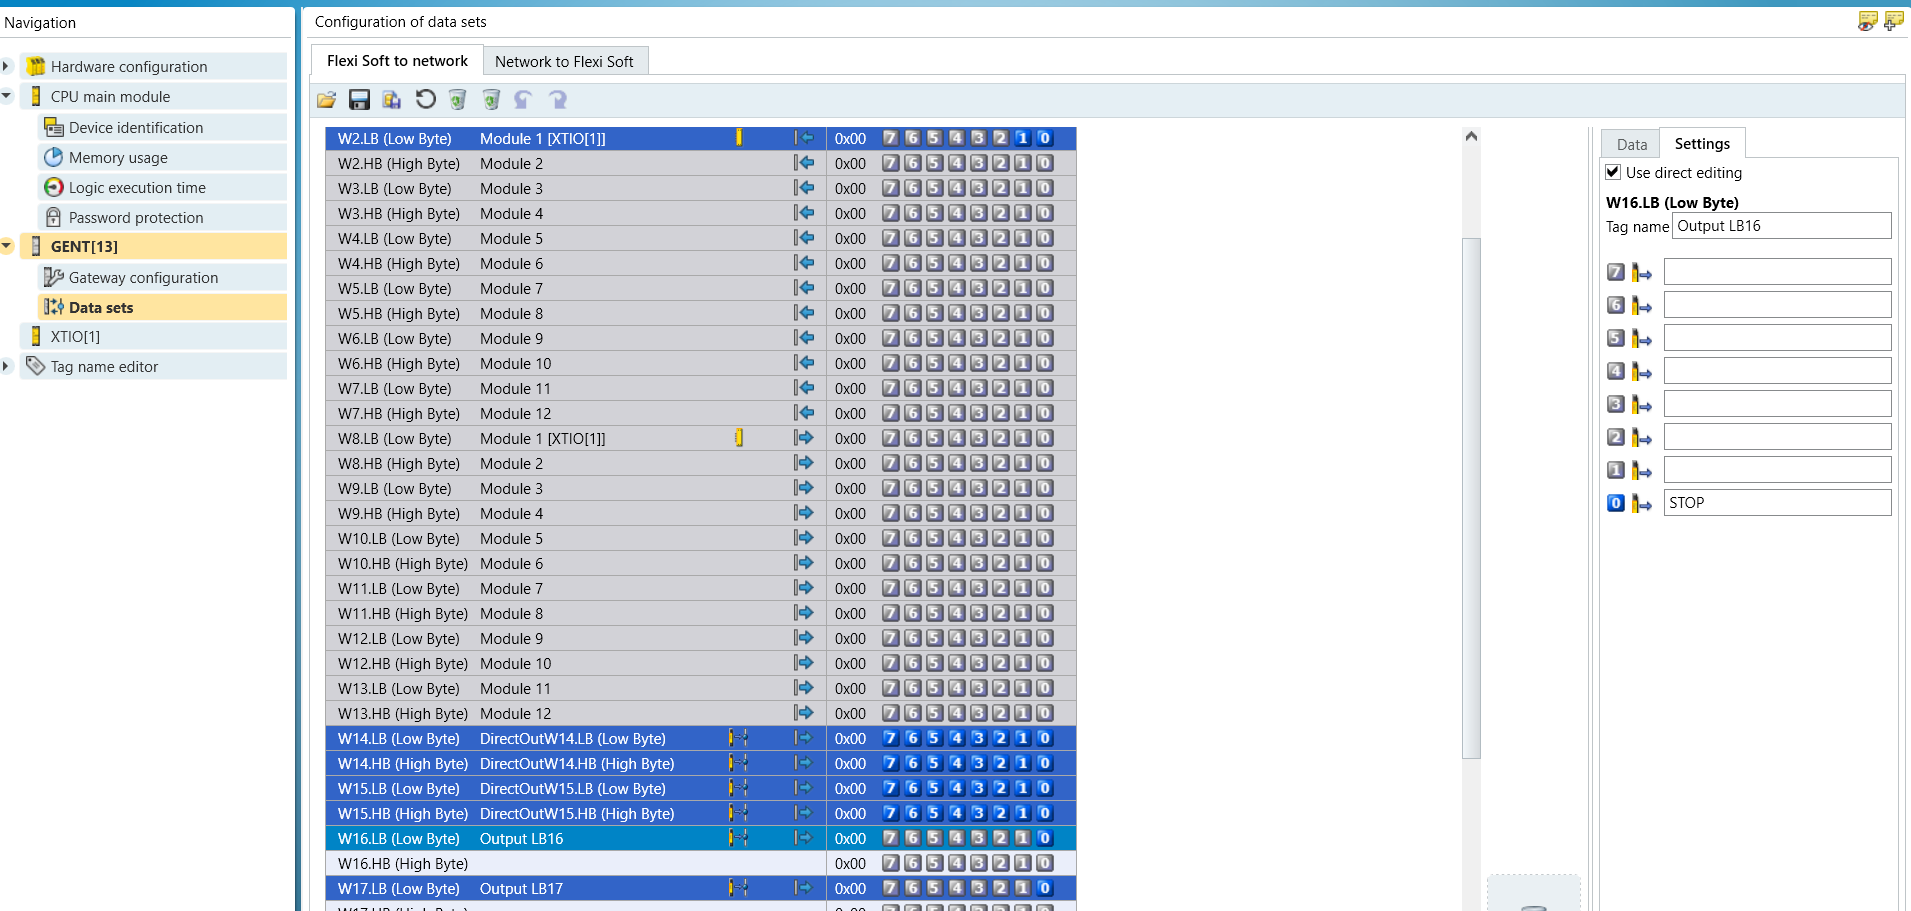
Harp Ce dispositif surveille le bit 0 de l'octet sélectionné. Il traite cet octet comme une valeur booléenne. Ne sélectionnez pas d'autres bits, ils ne fonctionneront pas.
Ici, nous utilisons :
Octet 16 (octet de poids faible) pour STOP
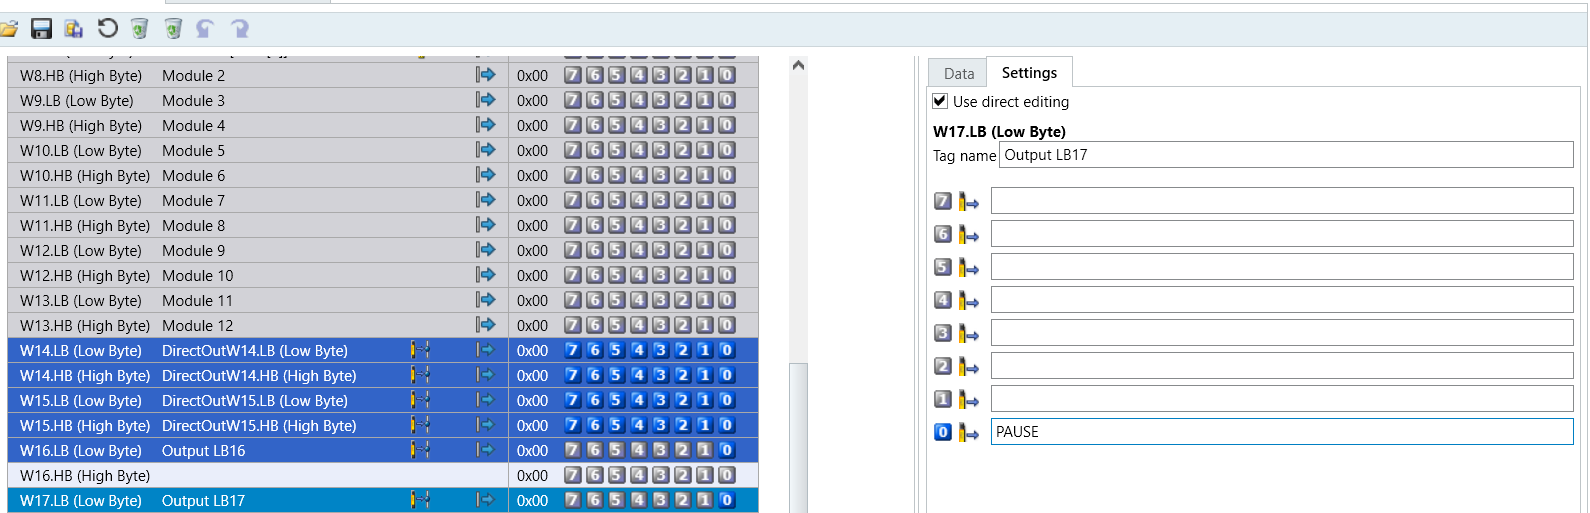
Octet 17 (octet de poids faible) pour PAUSE
Sélectionnez la ligne W16.LB (octet de poids faible) et notez, à droite, au niveau du bit 0, que vous pouvez nommer STOP.
Ce balisage permet d'identifier plus facilement les éléments de votre programme ultérieurement.
Sélectionnez la ligne W17.LB (octet de poids faible) et remarquez à droite, au niveau du bit 0, vous pouvez le nommer. PAUSE
Programmation
HARP Le système attend que les octets sélectionnés soient à l'état HAUT lorsque le système est prêt/sécurisé. Ce type de contrôle de surveillance permet aux étiquettes de déclarer que le contrôleur est sous tension et que la sécurité est assurée avant toute opération. Si le contrôleur n'est pas connecté, il considère que les étiquettes sont déclenchées et empêche toute opération jusqu'à ce que les octets soient à l'état HAUT. Voici un programme comportant un bouton-poussoir NO représentant un interrupteur de porte ou un rideau lumineux, connecté à l'étiquette de pause (17.LB). L'arrêt d'urgence est un contact NF directement relié à l'étiquette d'arrêt (16.LB).
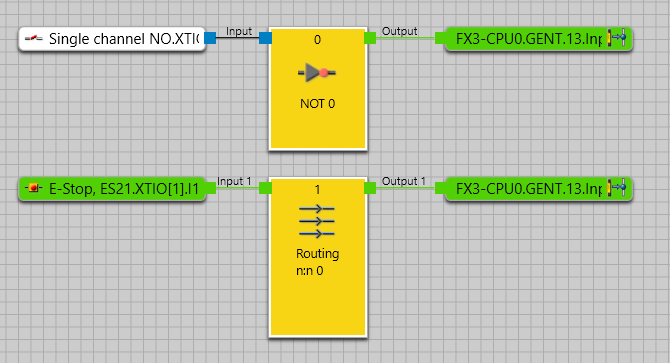
Si le bouton NON est enfoncé, HARP interrompra toutes les opérations de téléopération jusqu'à ce que le bouton soit relâché et que 16.LB repasse en mode HAUT.
Si le bouton d'arrêt d'urgence est enfoncé, HARP interrompra complètement la session et l'empêchera de se poursuivre jusqu'à ce que l'arrêt d'urgence soit désactivé, puis une réinitialisation pourra être effectuée.
Modifiez le programme de votre automate programmable pour qu'il corresponde aux besoins de votre système. Vous pouvez connecter plusieurs commutateurs à une seule étiquette. Vous devez intégrer une logique de sécurité pour la connexion avec vos robots.
Transférez votre programme vers l'automate programmable à l'aide du bouton « Transférer vers l'appareil » et passez à l'étape suivante.
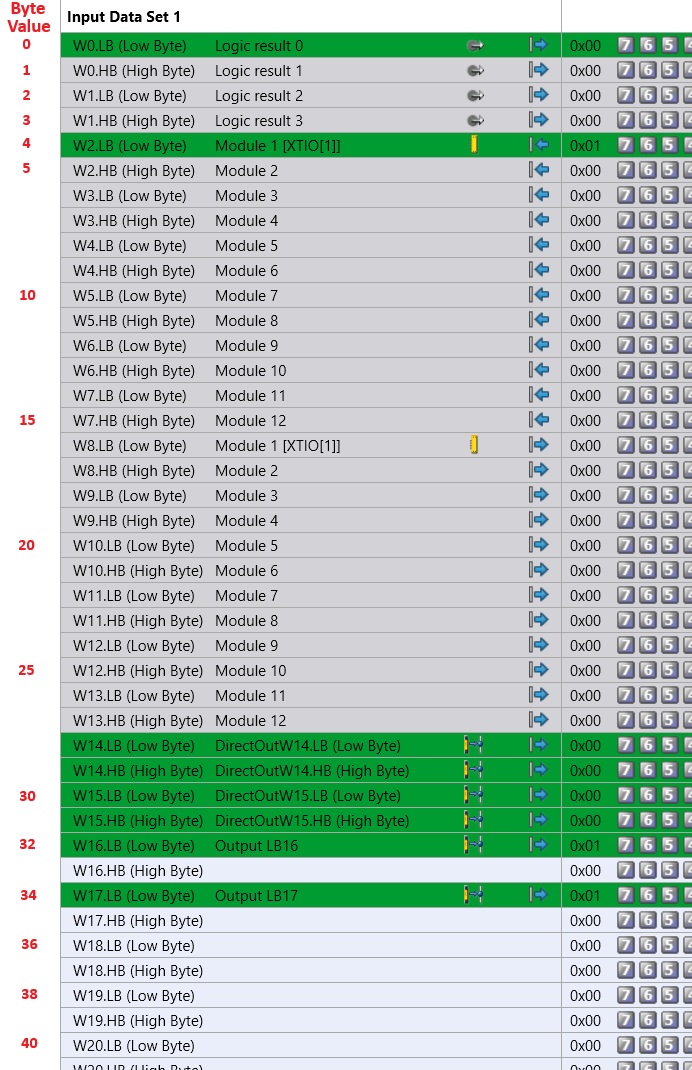
Associez les octets que vous avez choisis à la valeur d'octet correspondante dans le tableau ci-dessous.
HARP Configuration du projet
- Dans un existant HARP Pour ce projet, ouvrez le fichier « Project.json » dans un éditeur de texte.

-
Au bas de votre fichier Project.json, vous trouverez une variable appelée « safety_controller ».
Supprimez la balise « null » et ajoutez les champs indiqués ici.connect_addr est l'adresse IP de votre contrôleur de sécurité
Les valeurs pause_byte et stop_byte doivent être égales à la valeur d'octet correspondante dans le graphique affiché dans la configuration du contrôleur.
La passerelle pour FlexiSoft devrait être « flexi_soft_gateway ».
La passerelle pour Flexi Compact devrait être « gpnt1 ». -
Enregistrez et fermez ce fichier.
-
Lancement HARP Reconnectez vos appareils.
-
Accédez à l'écran de commande pour la téléopération
-
Vous devriez maintenant avoir la possibilité de mettre en pause et de reprendre la session, ou d' effectuer un arrêt d'urgence et d'interrompre la session. HARP pour une expérience de contrôle de robot sécurisée.
Dépannage : Si votre projet ne se charge pas ou si vous ne pouvez pas interagir à distance avec l’écran de contrôle, cela indique que la configuration est incorrecte.
N'oubliez pas que les octets de votre programme doivent toujours être à l'état HAUT pour que le système fonctionne. Sinon, il se comporte comme s'il était déclenché.
- Vérifiez l'adresse IP et le port dans votre projet Safety Designer.
- Utilisez le tableau ci-dessus et vérifiez si vous avez correctement associé les octets choisis à la valeur requise dans le fichier de projet.
- Assurez-vous de configurer correctement le nom de la passerelle