Contrôleur de sécurité SICK
Contrôleur de sécurité FlexiSoft
Les contrôleurs de sécurité sont couramment utilisés dans le domaine de l'automatisation industrielle pour gérer les interactions entre les machines, les équipements et le personnel.
Cette section décrit l'intégration du contrôleur de sécurité SICK FlexiSoft avec HARP. Une fois connecté, le contrôleur de sécurité peut surveiller des dispositifs de sécurité externes et communiquer son état de sécurité actuel à HARP en temps réel.
Cela permet à HARP de réagir de manière appropriée aux conditions liées à la sécurité, telles que les demandes de pause ou d'arrêt, en fonction des signaux reçus du contrôleur de sécurité.
Terminologie
-
PLC — Automate programmable : un contrôleur utilisé pour exécuter la logique d'automatisation et de commande.
-
Adresse IP (
connect_addr) : L'adresse IP statique attribuée au contrôleur de sécurité ou à la passerelle de communication. Une adresse IP statique est nécessaire pour maintenir une connexion stable avec HARP. Évitez d'utiliser le protocole DHCP, car l'adresse IP attribuée peut changer après un redémarrage. -
Passerelle par défaut (
gateway) : L'adresse de passerelle utilisée par le réseau local. Parmi les exemples courants, on peut citer192.168.0.1et10.0.0.1, en fonction de la configuration du réseau. -
Octet STOP (
estop_byte) : L'octet configuré qu'HARP utilise pour surveiller un état d'arrêt complet ou d'arrêt d'urgence. -
Octet PAUSE (
pause_byte) : L'octet configuré qu'HARP utilise pour détecter une interruption temporaire du processus. Lorsqu'elle est déclenchée, HARP suspend la téléopération, de la même manière que lorsque l'embrayage du dispositif maître est relâché.
Téléchargement - Safety Designer
SICK propose Safety Designer, un logiciel permettant de configurer et de programmer les contrôleurs de sécurité SICK pris en charge.
Safety Designer propose une interface graphique permettant de :
- Créer et mettre en œuvre la logique de sécurité
- Vérifier et signer les programmes de sécurité
- Surveiller et dépanner la configuration de sécurité
- Configurer la communication avec le contrôleur de sécurité
- Transférer les programmes de sécurité vers le contrôleur
Pour obtenir des instructions détaillées sur l'installation et l'utilisation de Safety Designer, consultez la documentation officielle et les ressources d'assistance de SICK.
Matériel utilisé dans l'exemple
Le matériel nécessaire pour cette configuration d'exemple :
- Processeur FlexiSoft - FX3-CPU000000
- Connecteur du système FlexiSoft - FX3-MPL000001
- Câble de programmation FlexiSoft - DSL-8U04G02M025KM1
- Module Ethernet/IP FlexiSoft - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
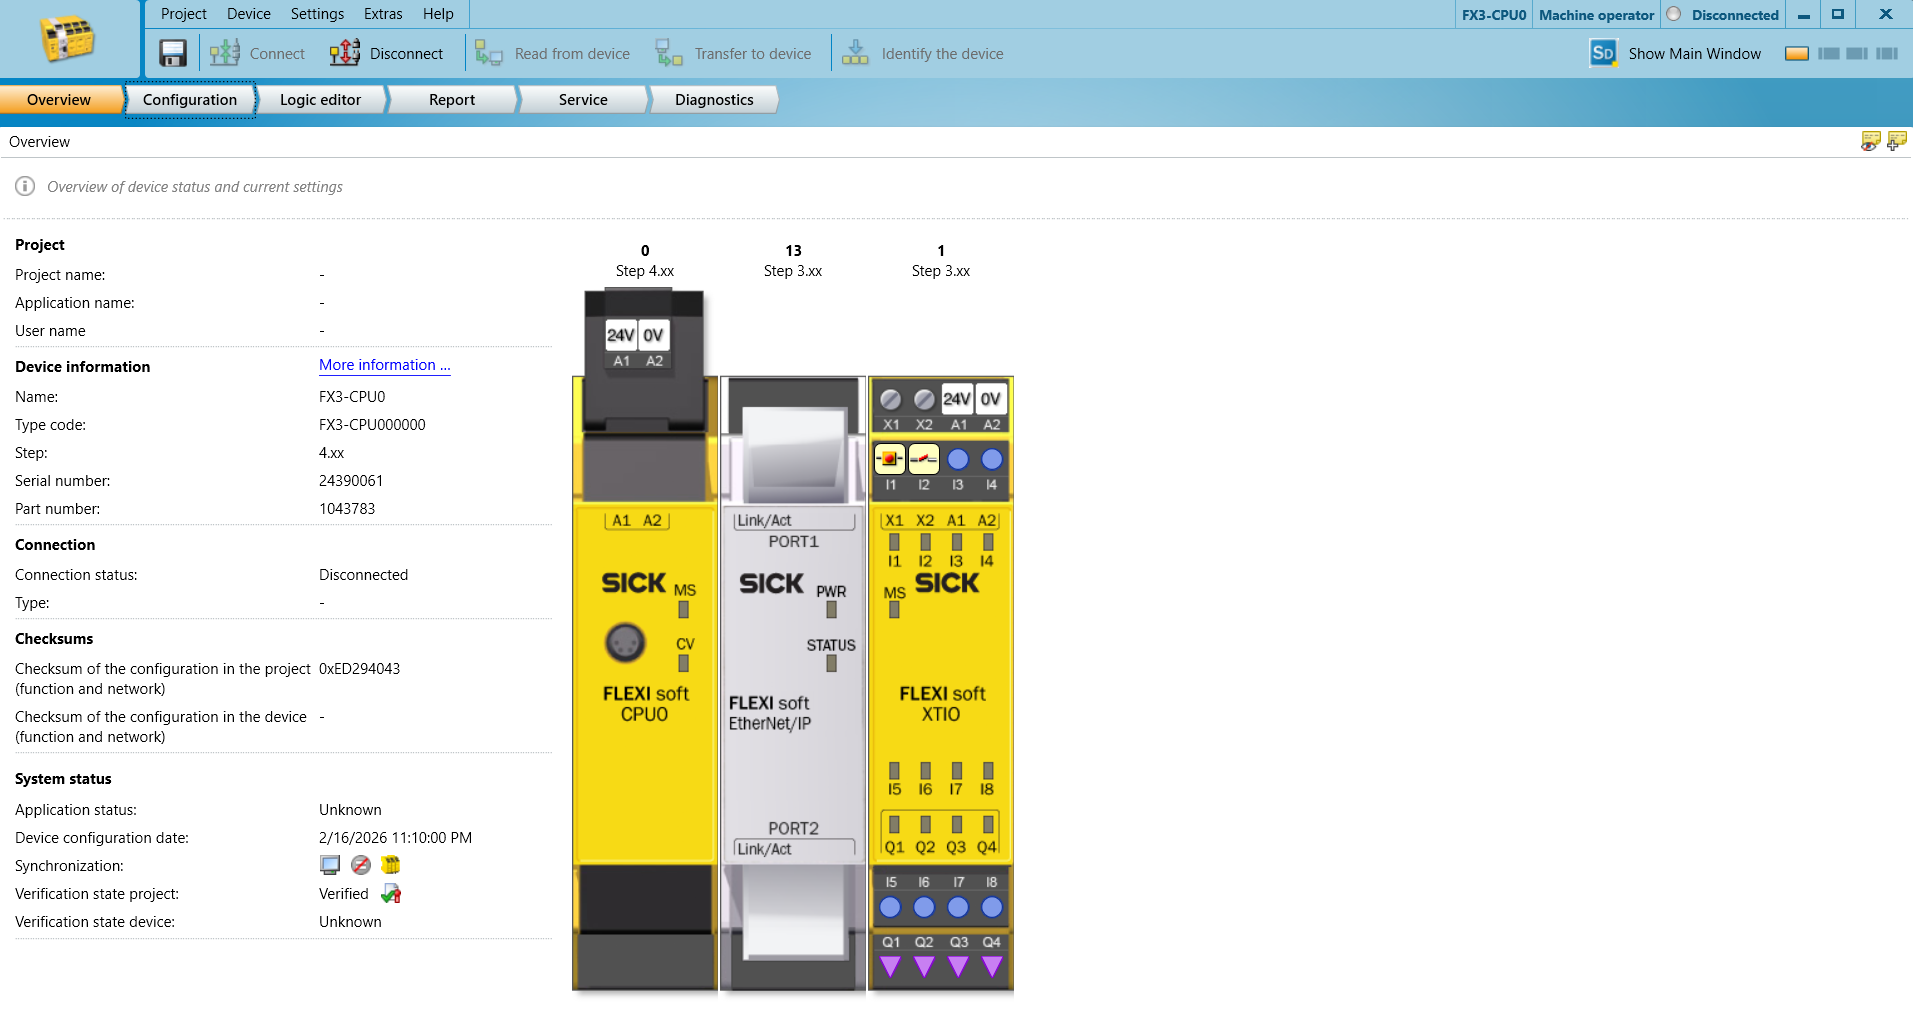
Configurer votre automate de sécurité
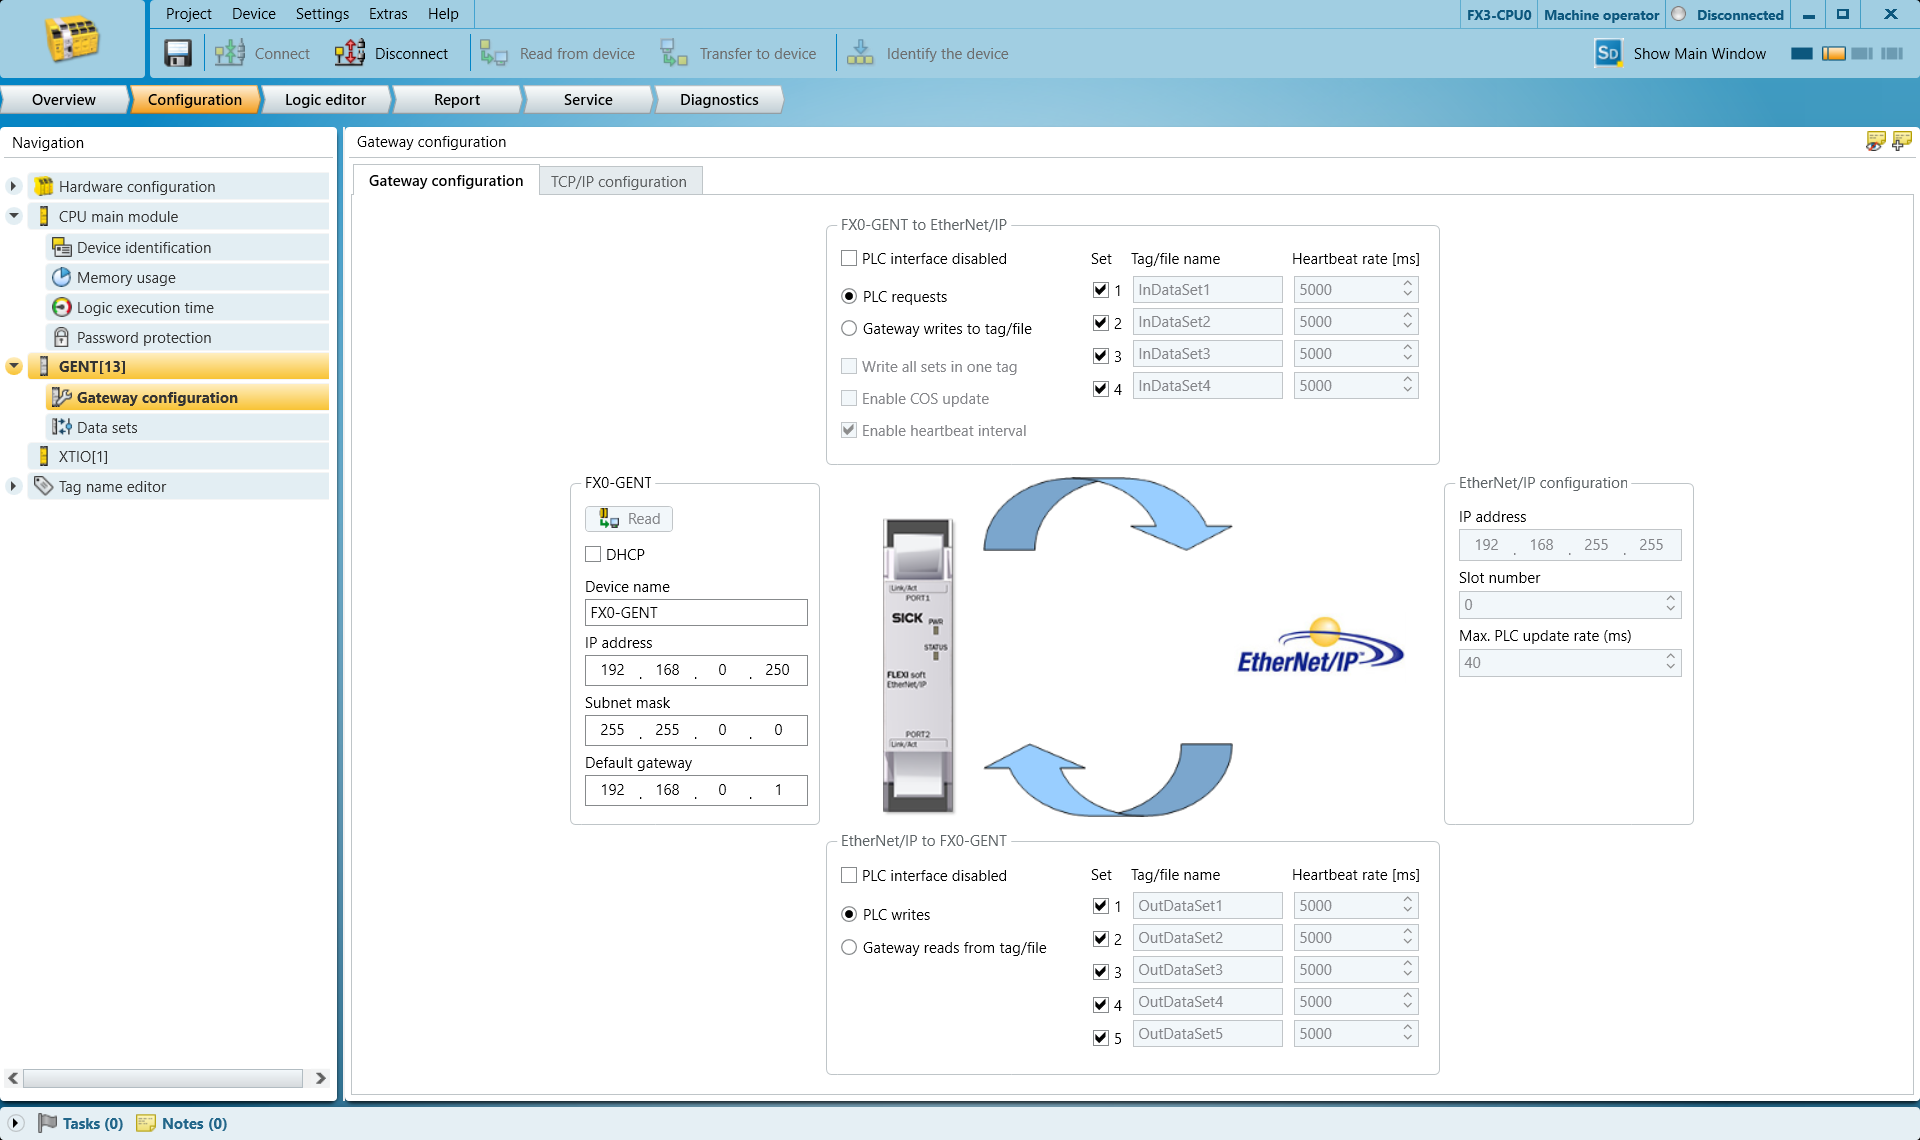
Configuration réseau :
Dans l'onglet de configuration de la passerelle GENT, définissez votre adresse IP et votre passerelle par défaut
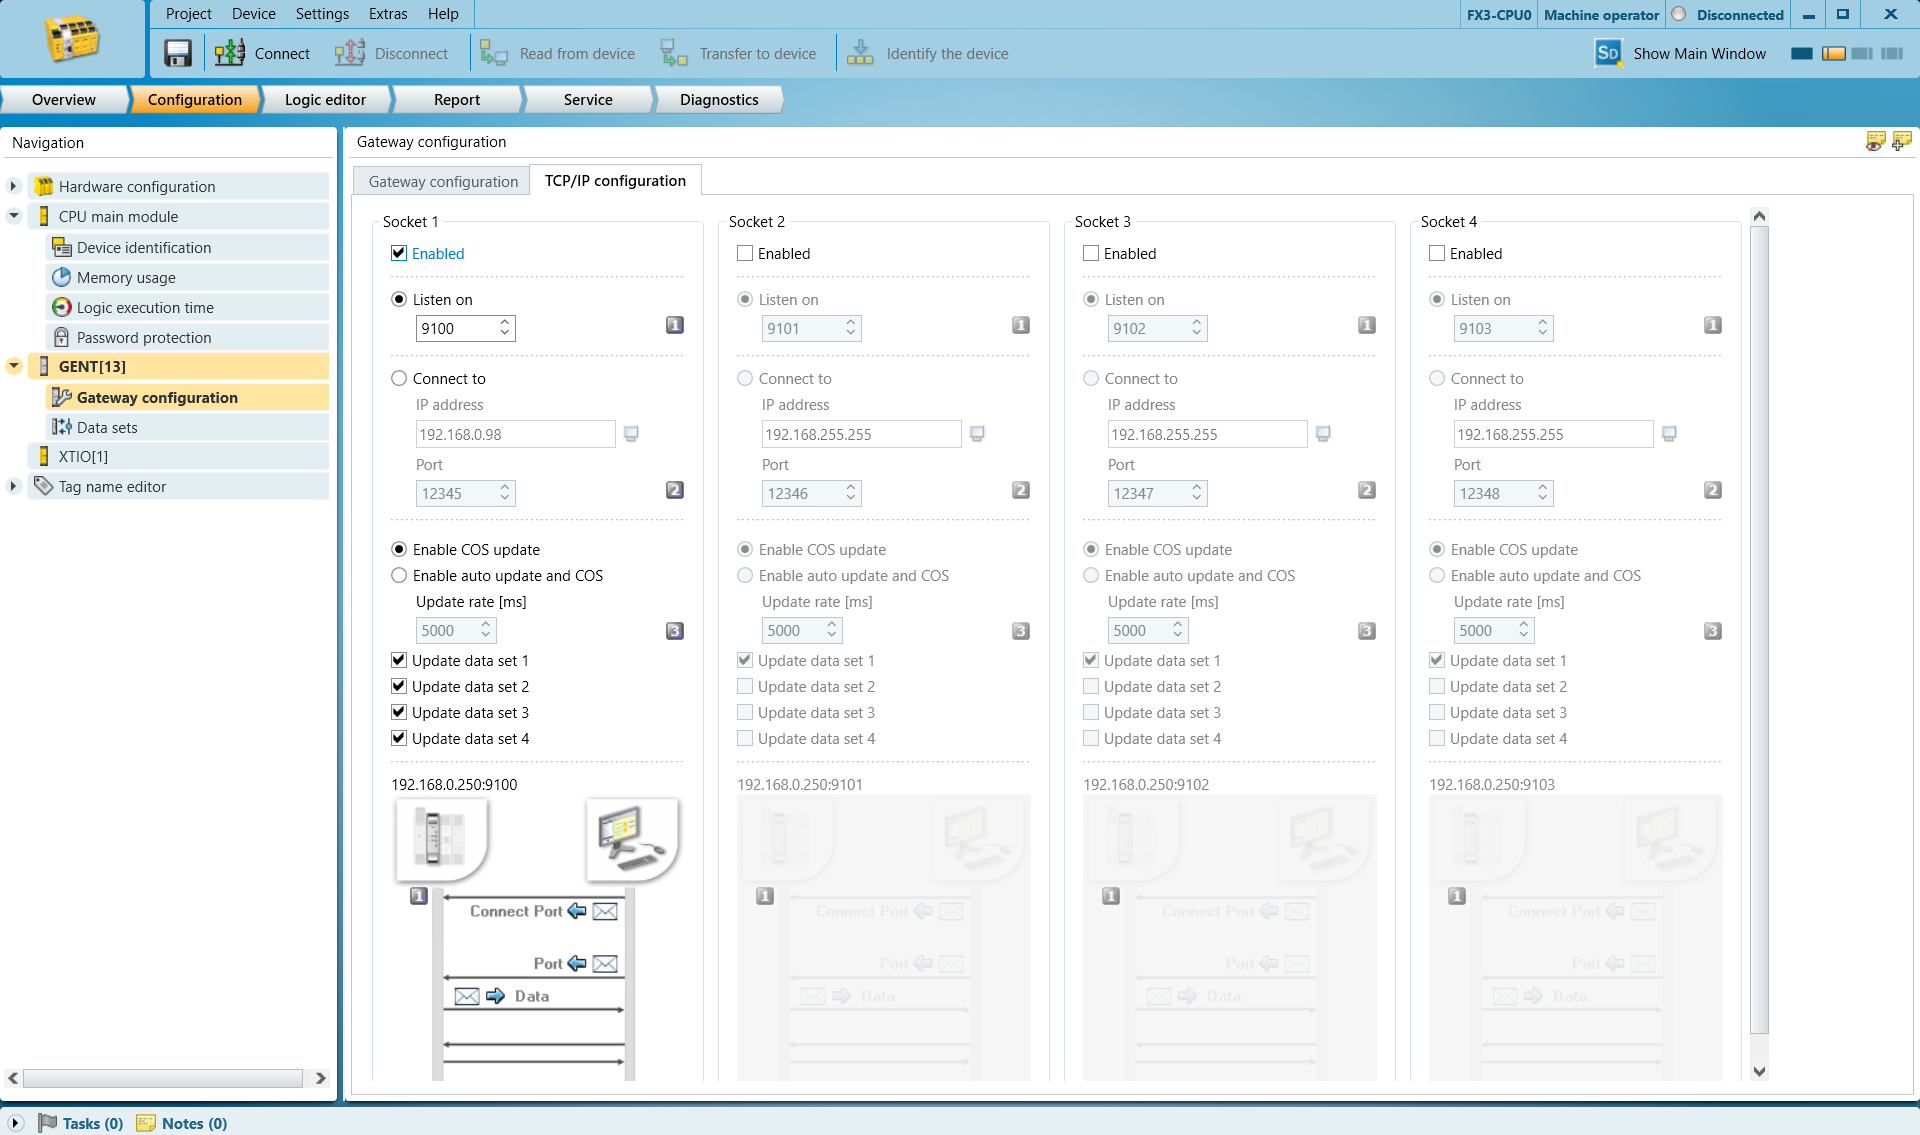
Accédez à l'onglet « Configuration TCP/IP », activez l'option « Listen On » et définissez le numéro de port de votre choix. La valeur par défaut, 9100, convient dans la plupart des cas.
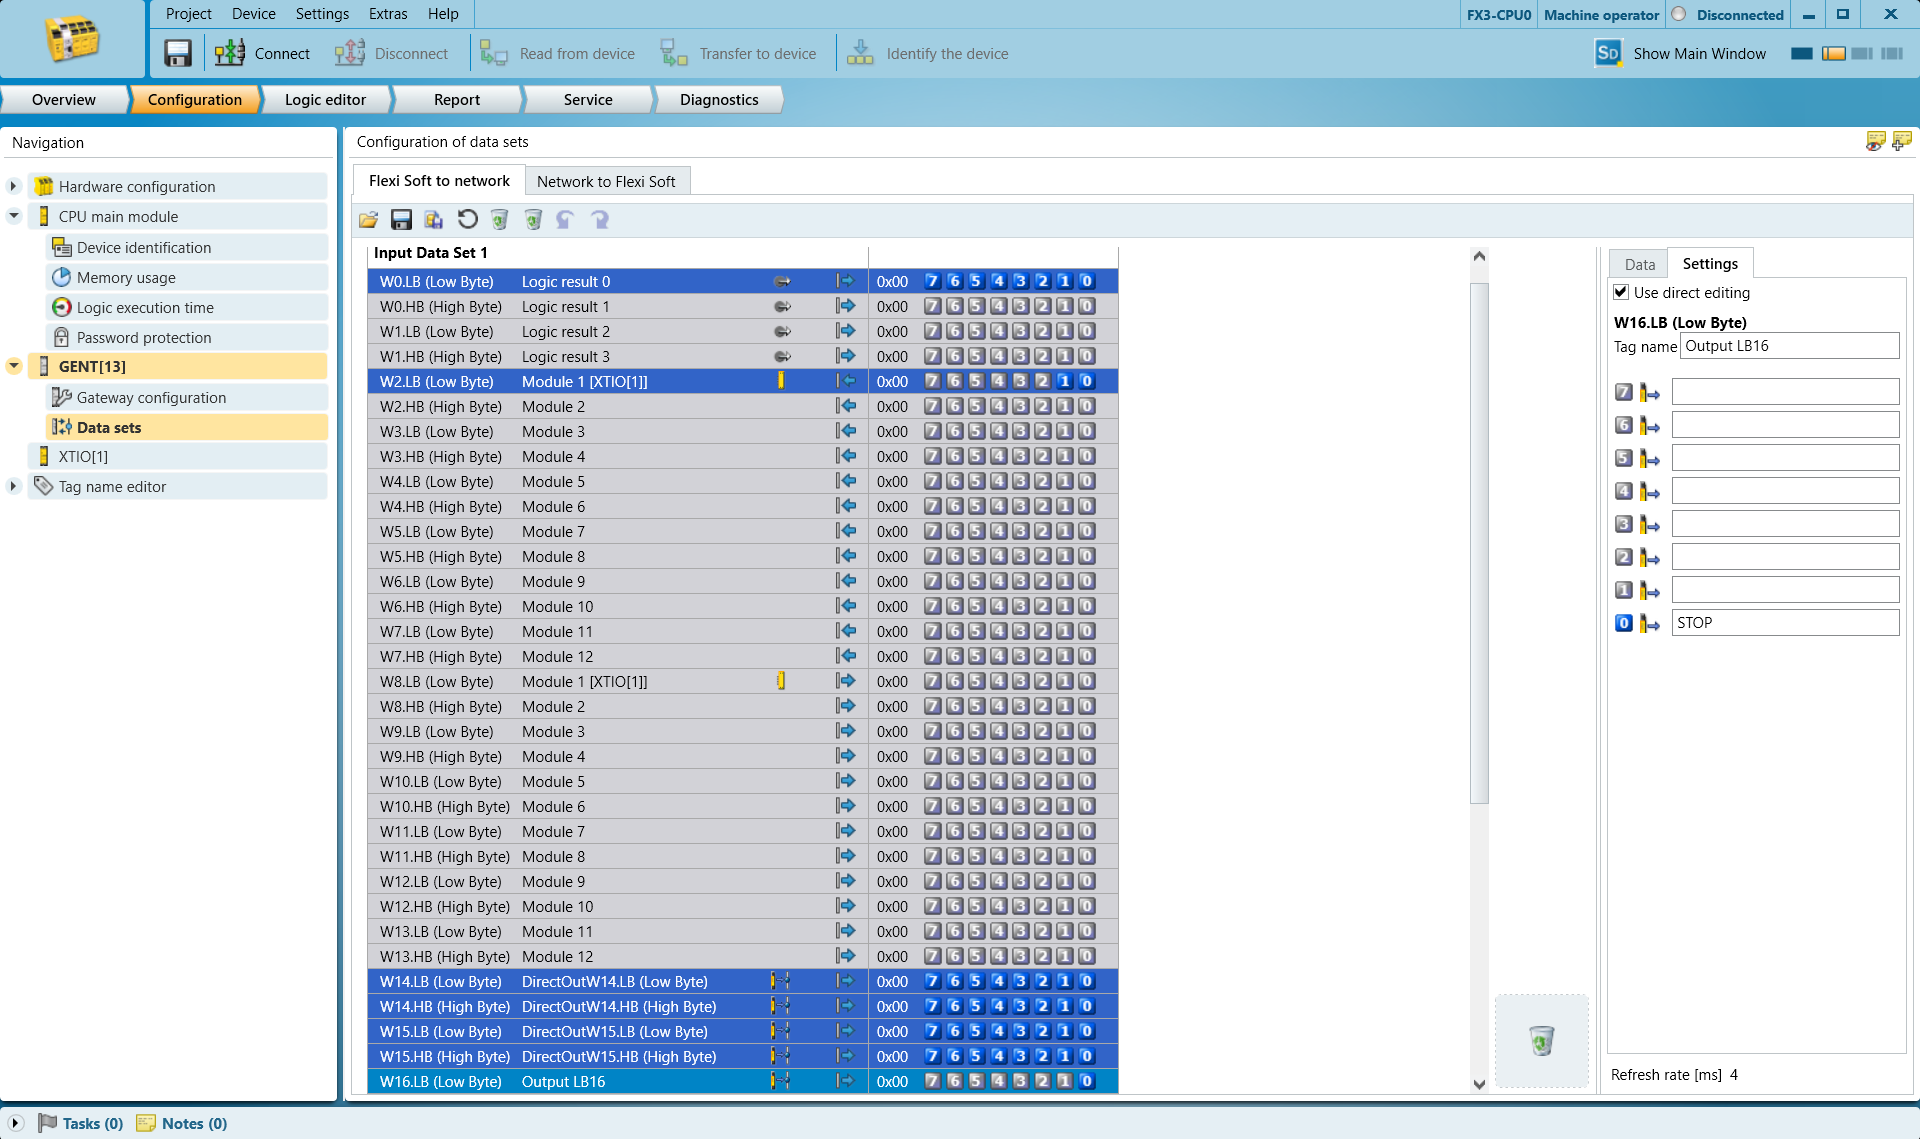
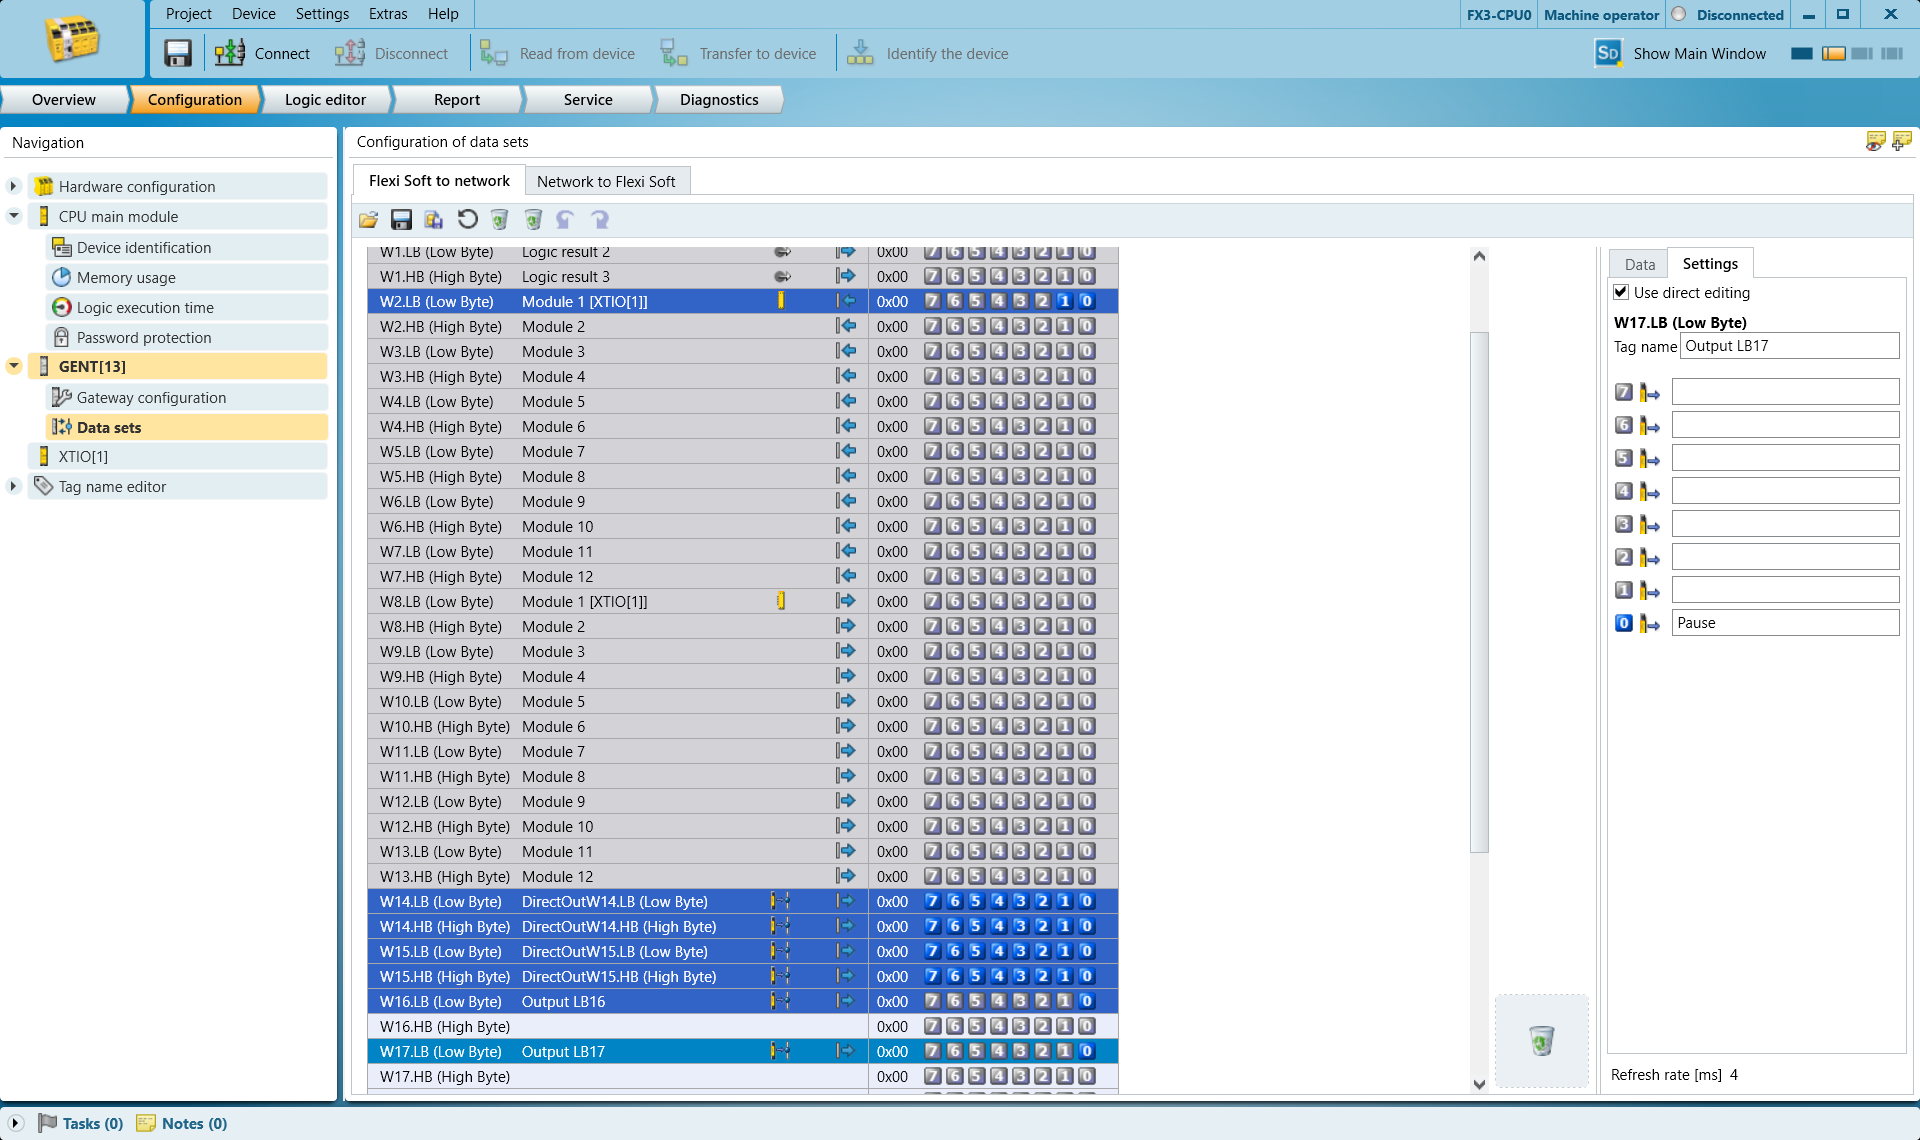
Accédez à « Data sets » et sélectionnez les octets de sortie à utiliser pour déclencher les commandes STOP et PAUSE
Harp surveille le bit 0 de l'octet que vous choisissez. Il traite cet octet comme une valeur booléenne. Ne choisissez pas d'autres bits, ils ne fonctionneront pas.
Dans cet exemple, nous utilisons :
Octet 16 (octet de poids faible) pour STOP
Octet 17 (octet de poids faible) pour PAUSE
Sélectionnez la ligne W16.LB (octet de poids faible) et remarquez, à droite, au niveau du bit 0, que vous pouvez lui attribuer le nom « STOP »
Cette étiquette vous permettra par la suite d'identifier les éléments de votre programme.
Sélectionnez la ligne W17.LB (octet de poids faible) et remarquez, à droite, au niveau du bit 0, que vous pouvez la nommer PAUSE
Programmation
HARP On s'attend à ce que les octets configurés STOP et PAUSE soient à l'état HIGH lorsque le système est dans son état normal de disponibilité.
Cette logique de surveillance permet à HARP de vérifier que le contrôleur de sécurité est connecté et signale un état de fonctionnement valide avant le démarrage de l'exploitation du robot. En cas de perte de communication avec le contrôleur de sécurité, HARP considère les signaux de sécurité surveillés comme indisponibles et empêche le fonctionnement jusqu’à ce que la communication soit rétablie et que les octets configurés reviennent à l’état HIGH attendu.
L'exemple ci-dessous utilise :
- Un bouton-poussoir normalement ouvert (N.O.) pour représenter un dispositif tel qu'un interrupteur de porte ou une barrière immatérielle. Cette entrée est reliée au signal PAUSE à
17.LB. - Un contact d'arrêt d'urgence normalement fermé (N.F.) relié au signal STOP à
16.LB.
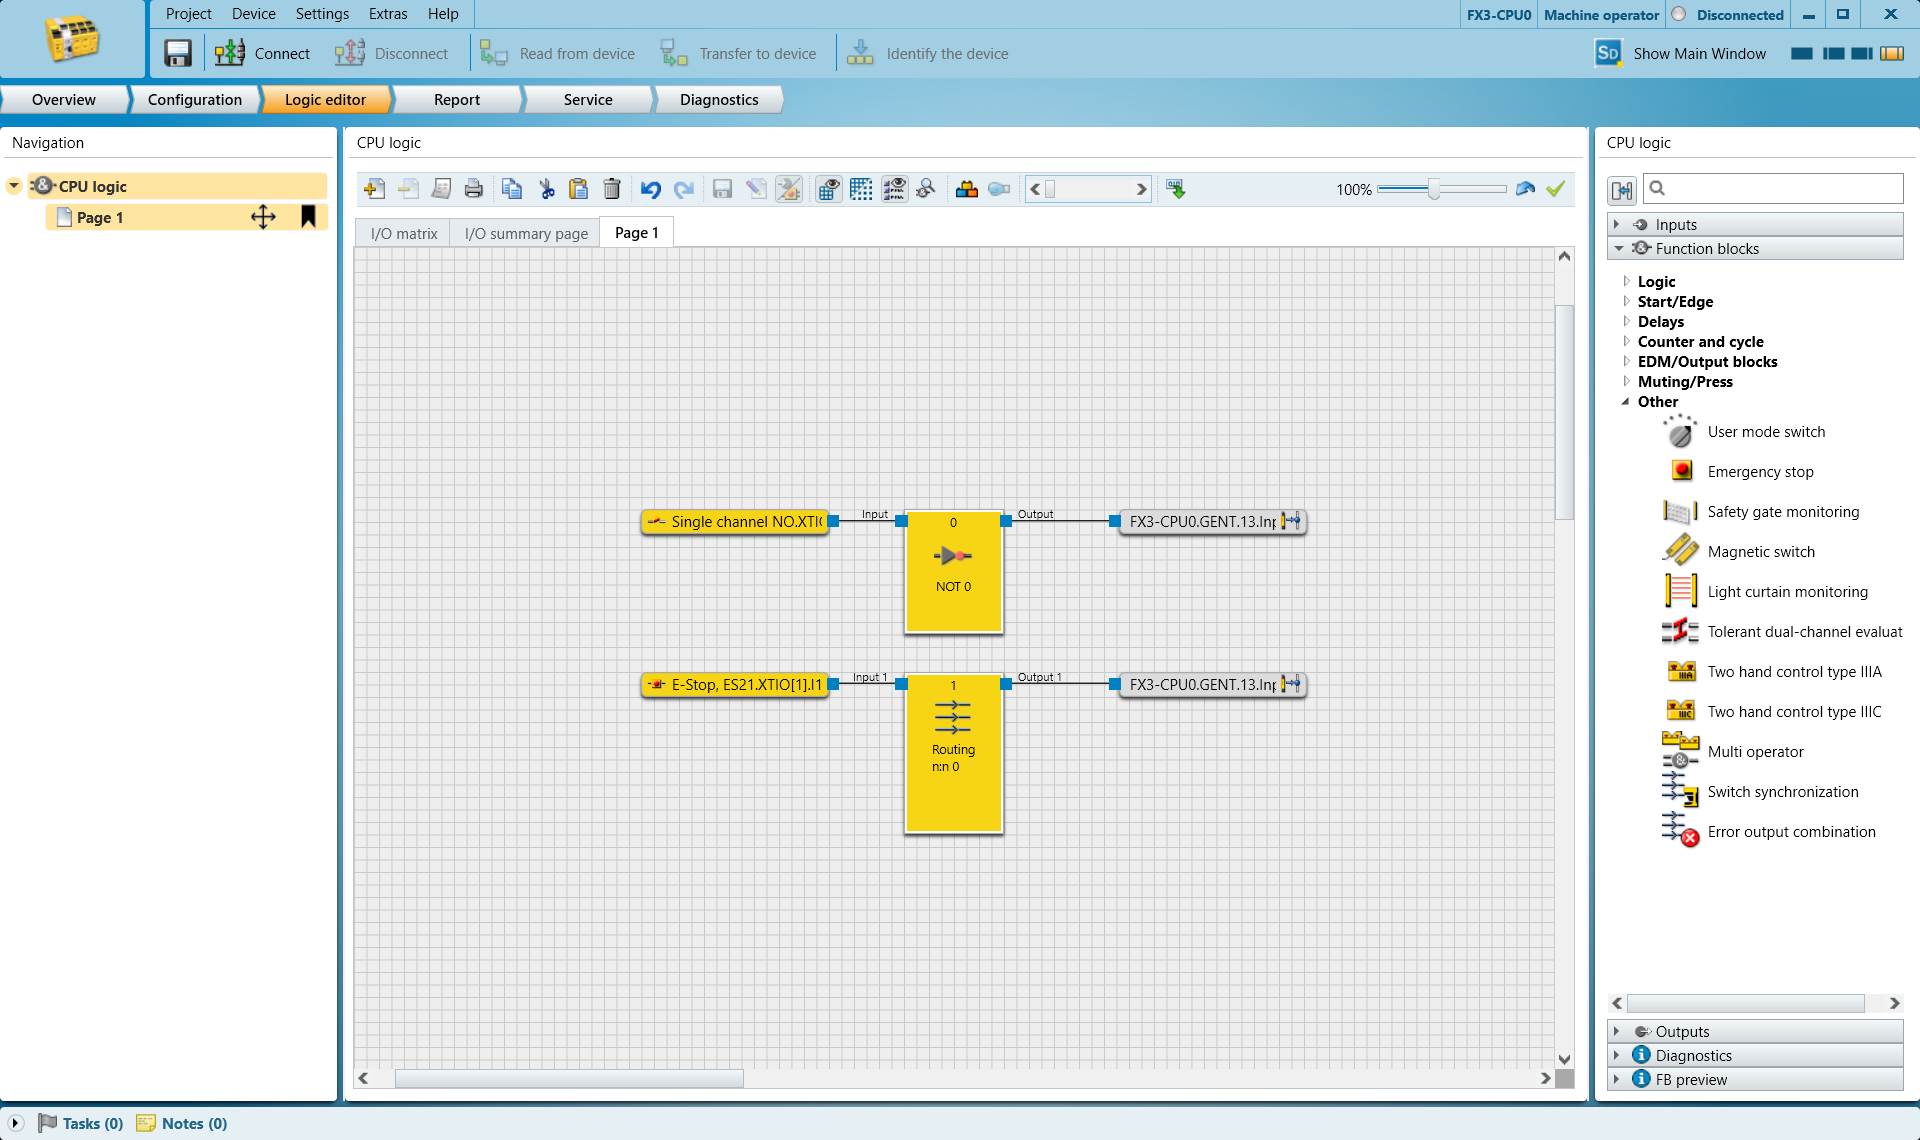
Si l'entrée N.O. est activée, HARP suspend la commande à distance jusqu'à ce que l'entrée soit désactivée et que le signal PAUSE à 17.LB revienne à l'état HIGH prévu.
Sil'arrêt d'urgence est déclenché, HARP met fin à la session en cours et empêche la poursuite du fonctionnement. Une fois l'état d'arrêt d'urgence levé, le système doit être réinitialisé avant que le fonctionnement puisse reprendre.
Modifiez la logique de l'automate programmable afin qu'elle réponde aux exigences de votre application et de votre architecture de sécurité. Plusieurs dispositifs de sécurité peuvent être regroupés au sein d'une même étiquette surveillée, si nécessaire.
La logique de l'automate programmable doit également être intégrée de manière appropriée aux fonctions de sécurité intégrées du fabricant du robot.
Une fois le programme de sécurité configuré et validé, transférez-le vers l'automate à l'aide du bouton « Transfer to Device », puis passez à l'étape suivante.
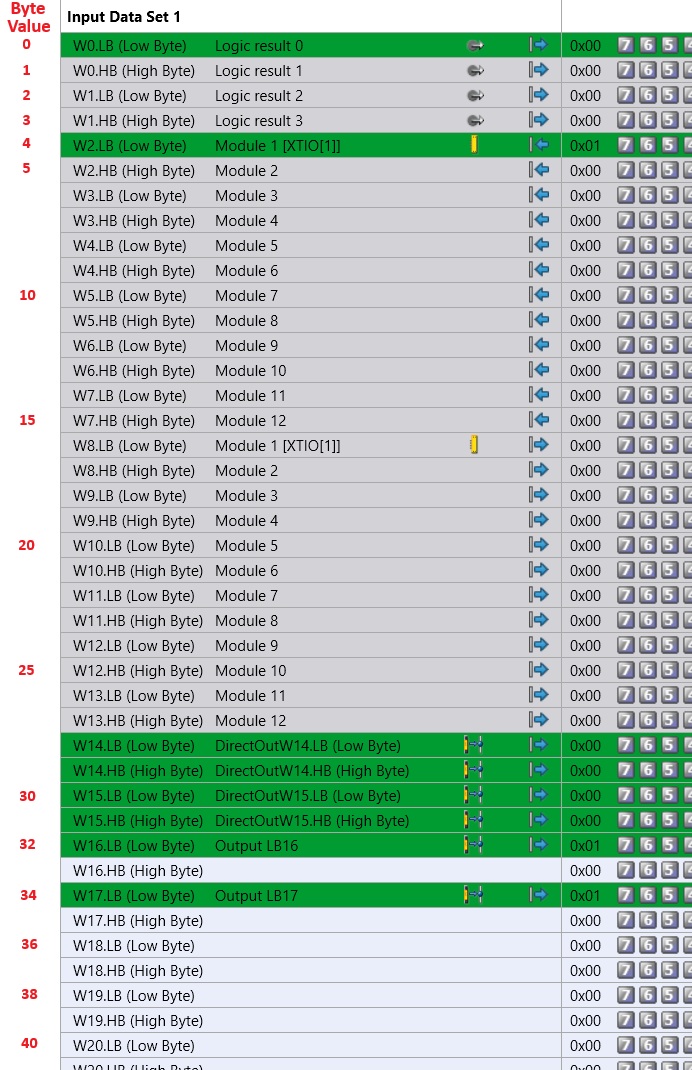
Associez les octets que vous avez choisis à la valeur d'octet correspondante dans le tableau ci-dessous.
Configuration du projet HARP
- Dans un projet « HARP » existant, accédez à l'écran de connexion et cliquez sur l'icône en forme de bouclier située à côté du bouton « Ajouter une connexion »
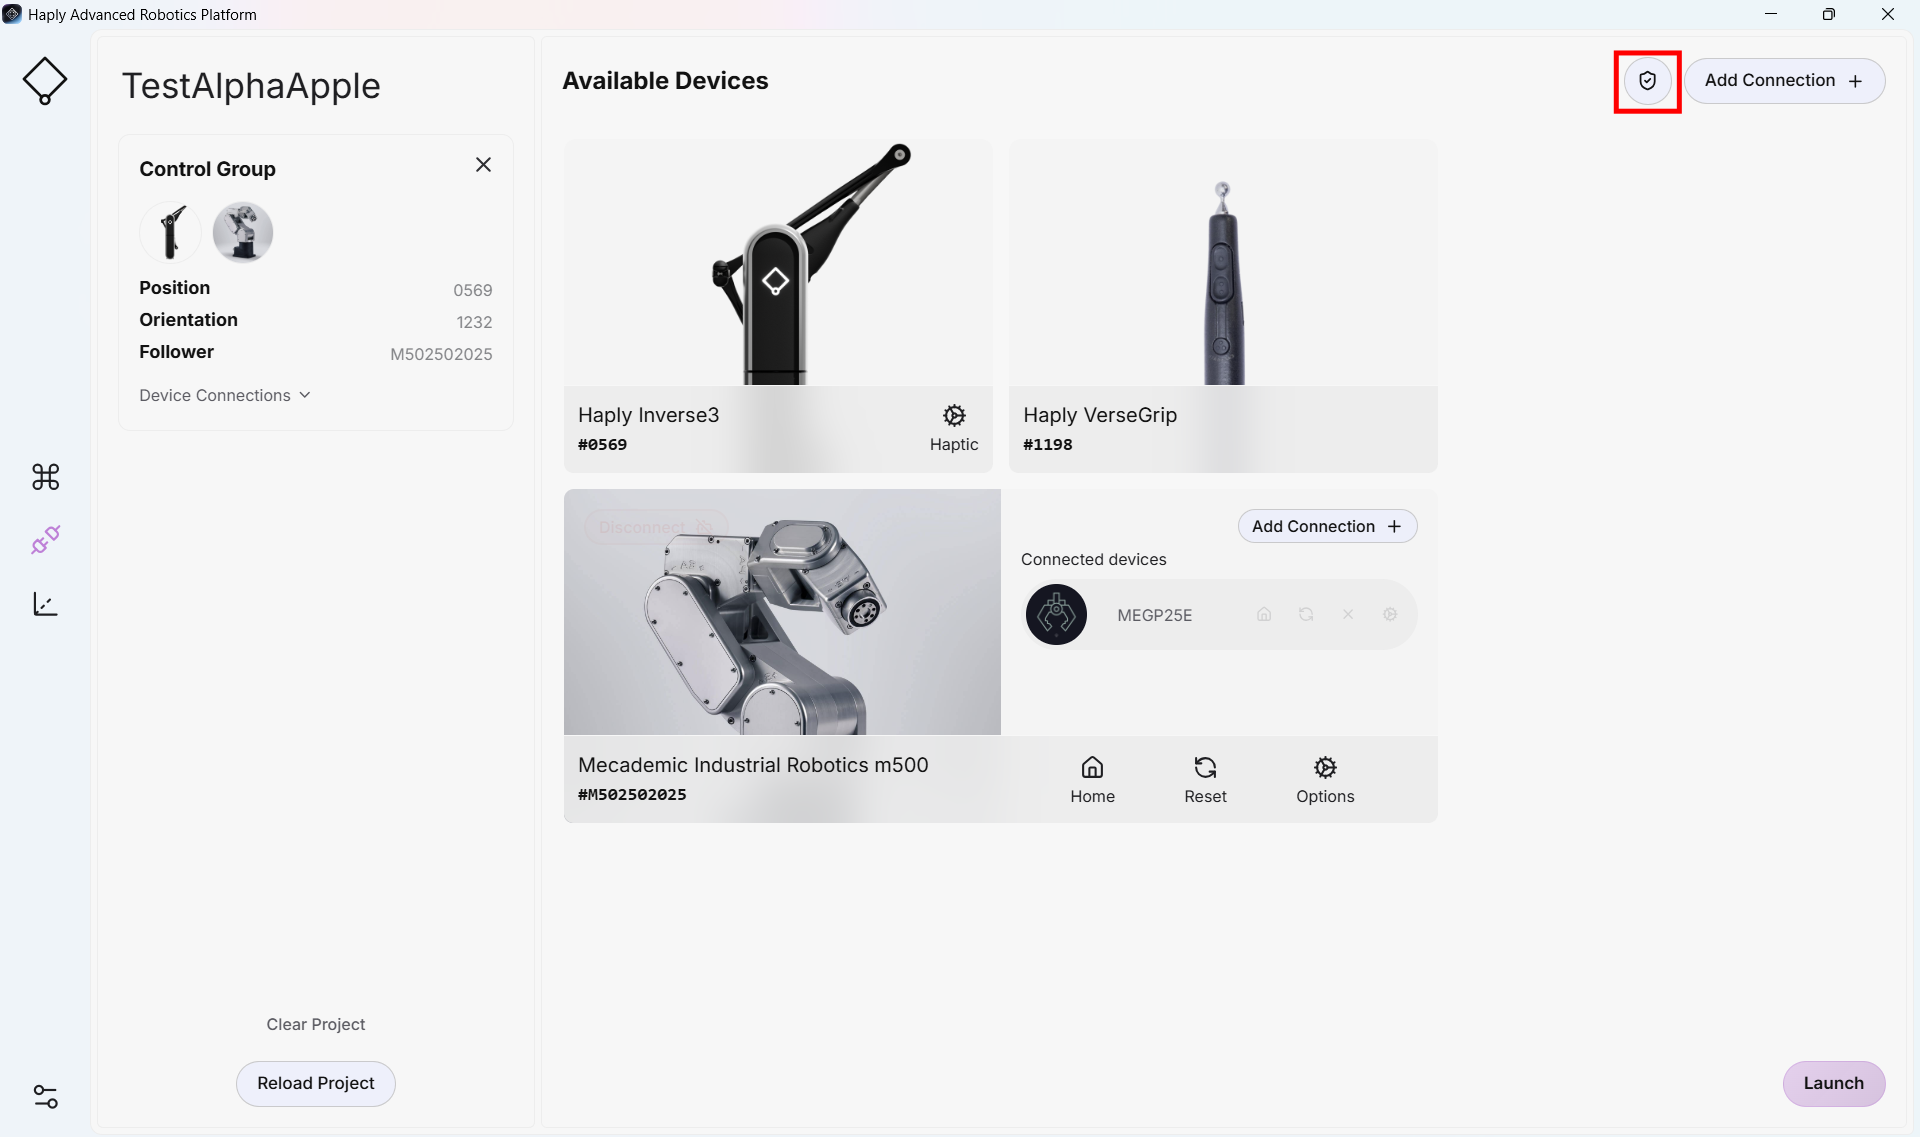
- Activez l'interrupteur à bascule du contrôleur de sécurité
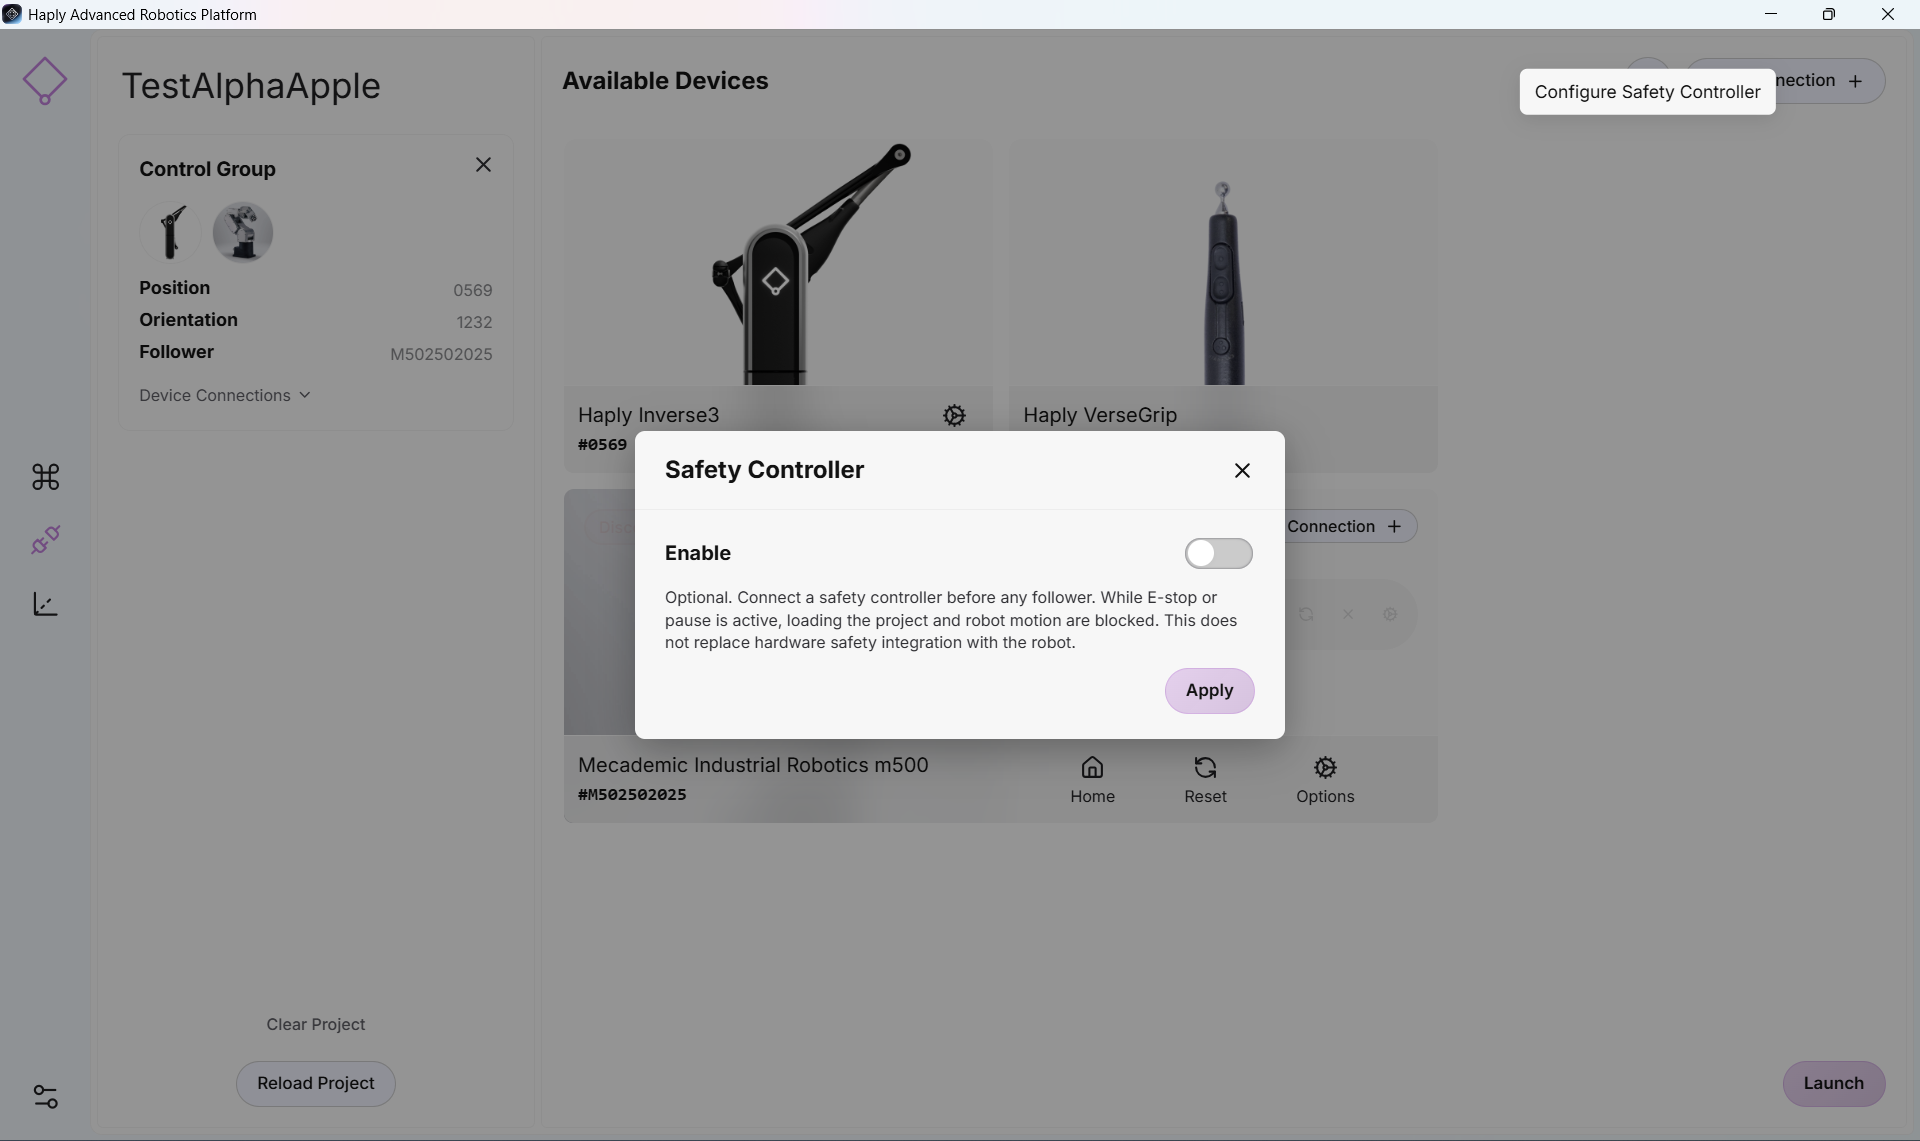
- Vous avez désormais accès aux paramètres de configuration de votre contrôleur de sécurité
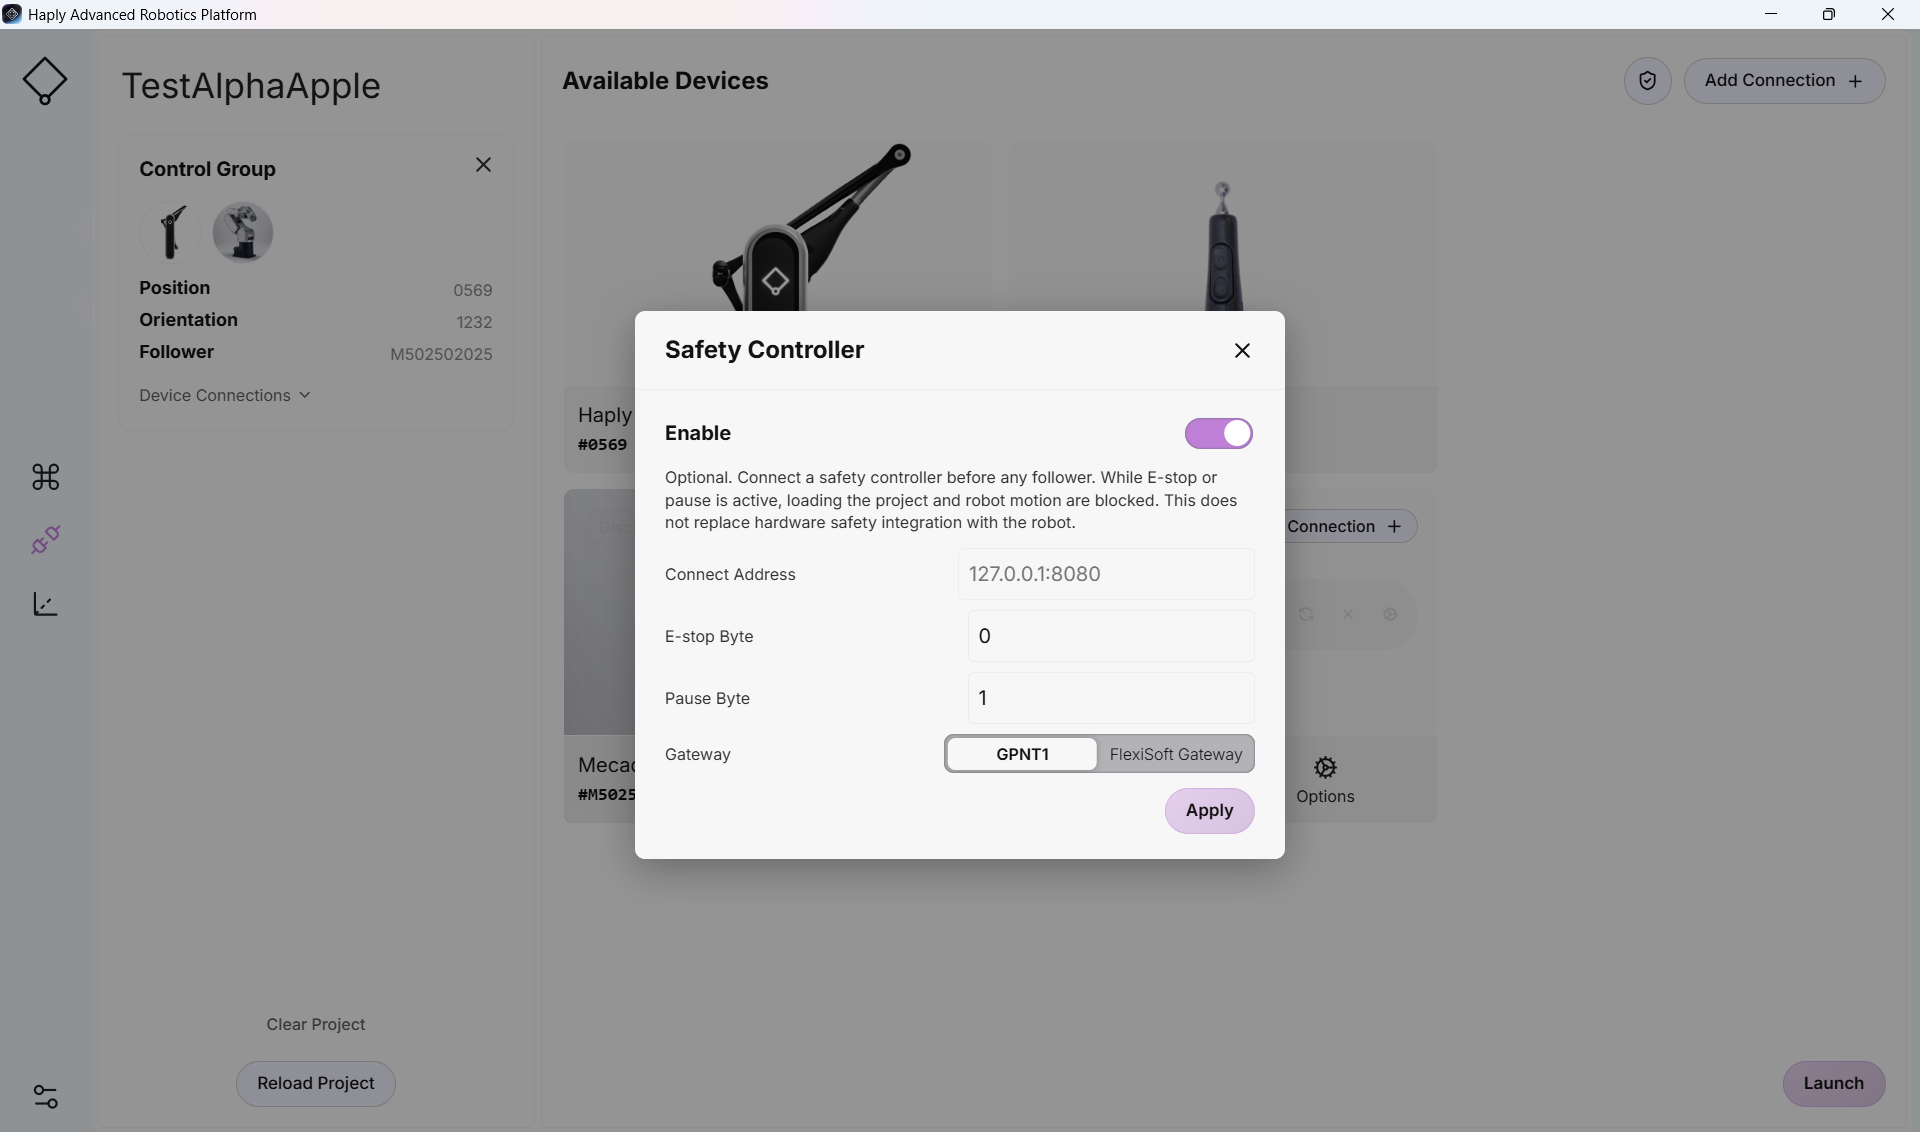
-
Reprenez l'adresse IP et les numéros d'octets sélectionnés ci-dessus. Saisissez-les dans les champs du formulaire
Si vous utilisez un contrôleur FlexiSoft, sélectionnez la bascule FlexiSoft. GPNT est utilisé pour Flexi-Compact.
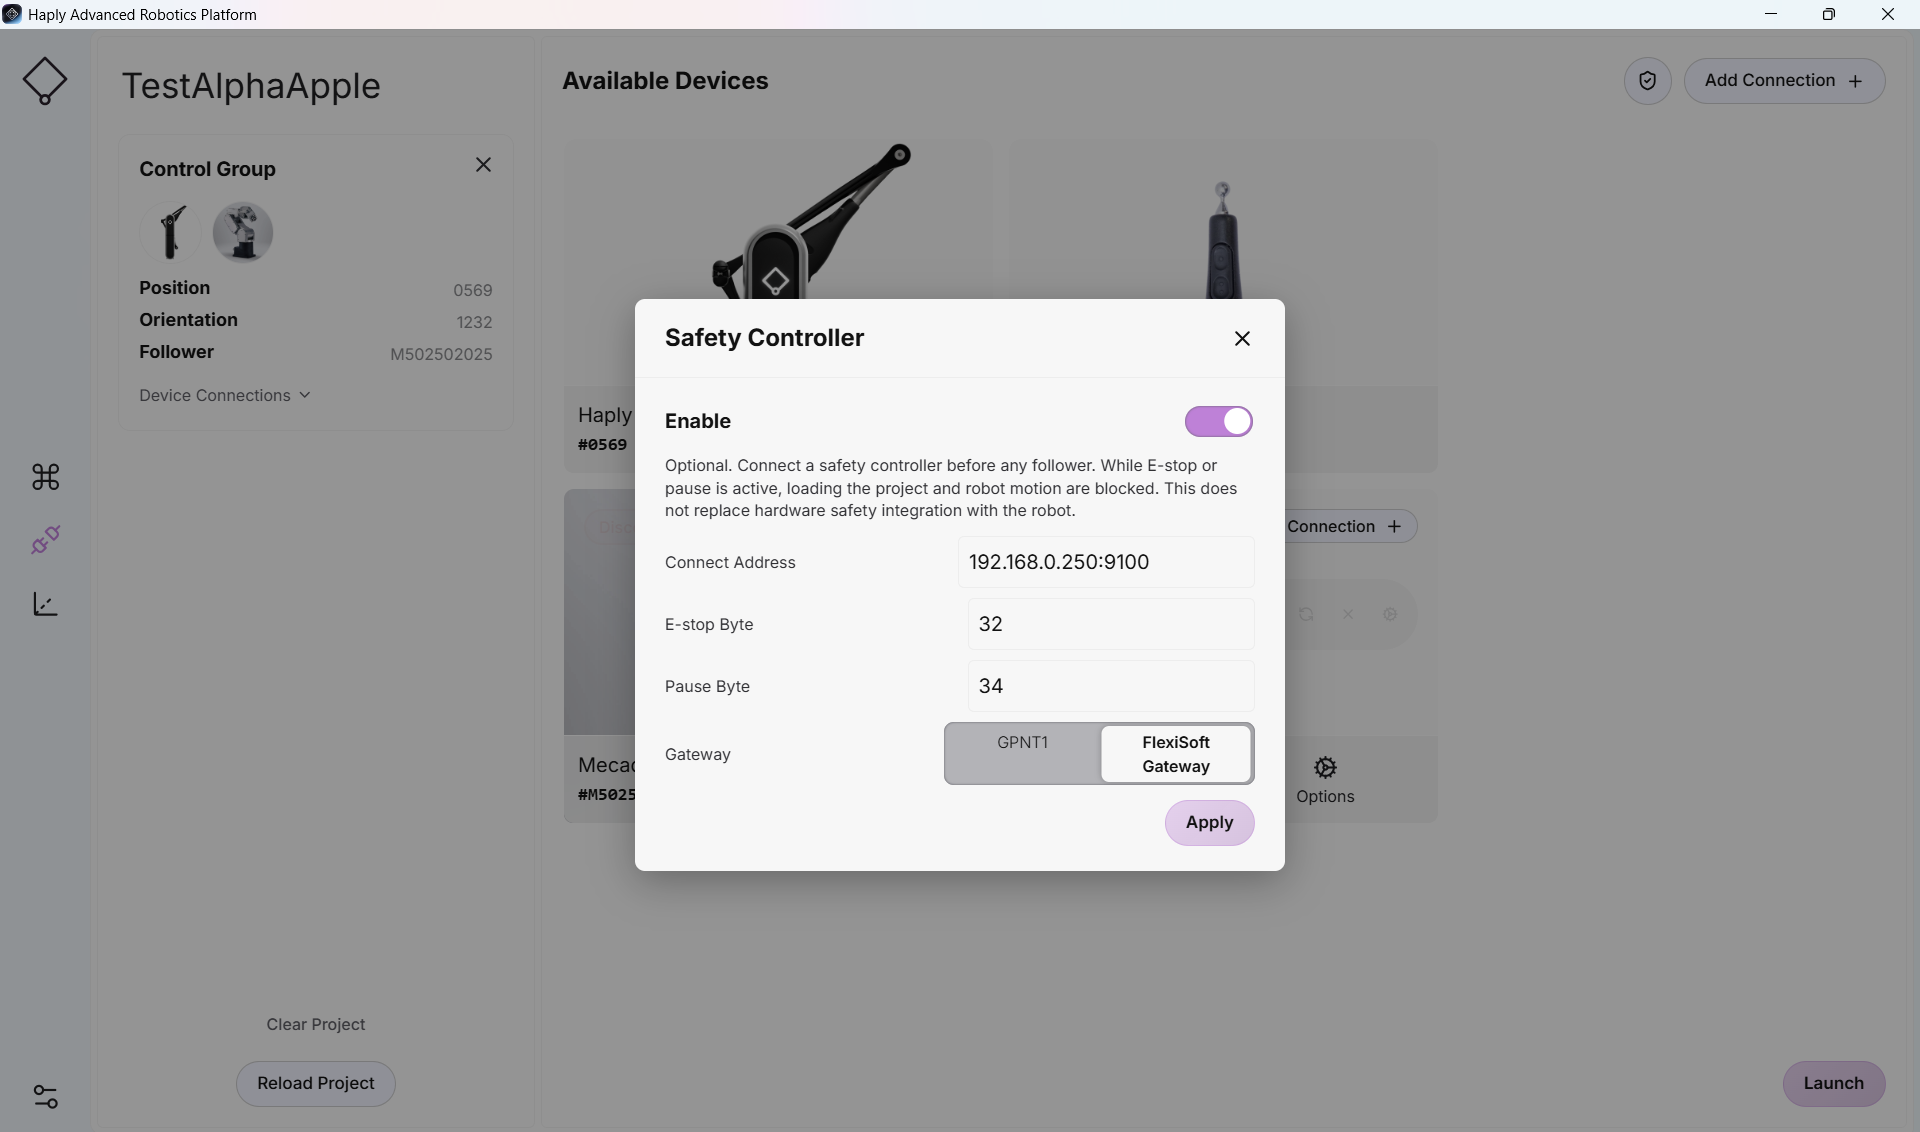
- Si toutes les connexions ont été effectuées correctement, vous pourrez utiliser l'écran de commande sans problème.
Si vous ne parvenez pas à quitter l'écran de connexion, ou si l'écran de commande ne permet pas de déplacer le robot, assurez-vous qu'aucun dispositif d'urgence ne déclenche les sorties. Assurez-vous que l'appareil est câblé, sous tension et que le panneau avant indique un fonctionnement normal.