Introduction
Dans HARP, l'espace de travail représente l'environnement d'exploitation en 3D du robot, y compris sa zone de mouvement autorisée ainsi que les objets ou les zones interdites définis dans la scène. Vous pouvez le considérer comme une représentation virtuelle de l'environnement de travail physique du robot.
Chaque modèle de robot pris en charge est fourni avec une configuration par défaut de l'espace de travail, basée sur ses paramètres de fonctionnement. Les configurations par défaut peuvent également inclure des limites de mouvement, telles que la vitesse et l'accélération maximales.
Lorsqu'un projet est ouvert, la page « Espace de travail » vous permet de :
- Configurer la position et l'orientation du robot dans la scène.
- Définir l'orientation de Inverse3 par rapport au robot.
- Limiter la zone d'exploitation du robot en définissant les limites minimales et maximales selon les axes X, Y et Z.
- Ajouter des zones d'exclusion virtuelles, telles que des boîtes ou des sphères, qui délimitent les zones dans lesquelles le robot ne doit pas pénétrer.
Toutes les configurations d'espace de travail sont enregistrées dans le cadre du projet.
Espace de travail pendant la téléopération
La configuration de l'espace de travail est activement utilisée pendant la téléopération. Le mouvement de Inverse3 est reproduit par le robot suiveur dans les limites de l'espace de travail configuré.
Lorsque le mouvement commandé du robot s'approche d'une limite de l'espace de travail ou d'une zone d'exclusion, HARP empêche tout mouvement supplémentaire dans cette direction. Un retour de force haptique est également transmis par l'intermédiaire d'Inverse3, ce qui permet à l'opérateur de ressentir une frontière virtuelle ou un « mur » lorsque le robot s'approche de la limite configurée.
Les contraintes relatives à l'espace de travail sont appliquées dans le cadre de la logique de contrôle des mouvements et de sécurité de HARP, et fonctionnent de concert avec les autres mécanismes de protection configurés, y compris la surveillance basée sur les forces lorsqu'elle est disponible.
Repère de référence de l'espace de travail
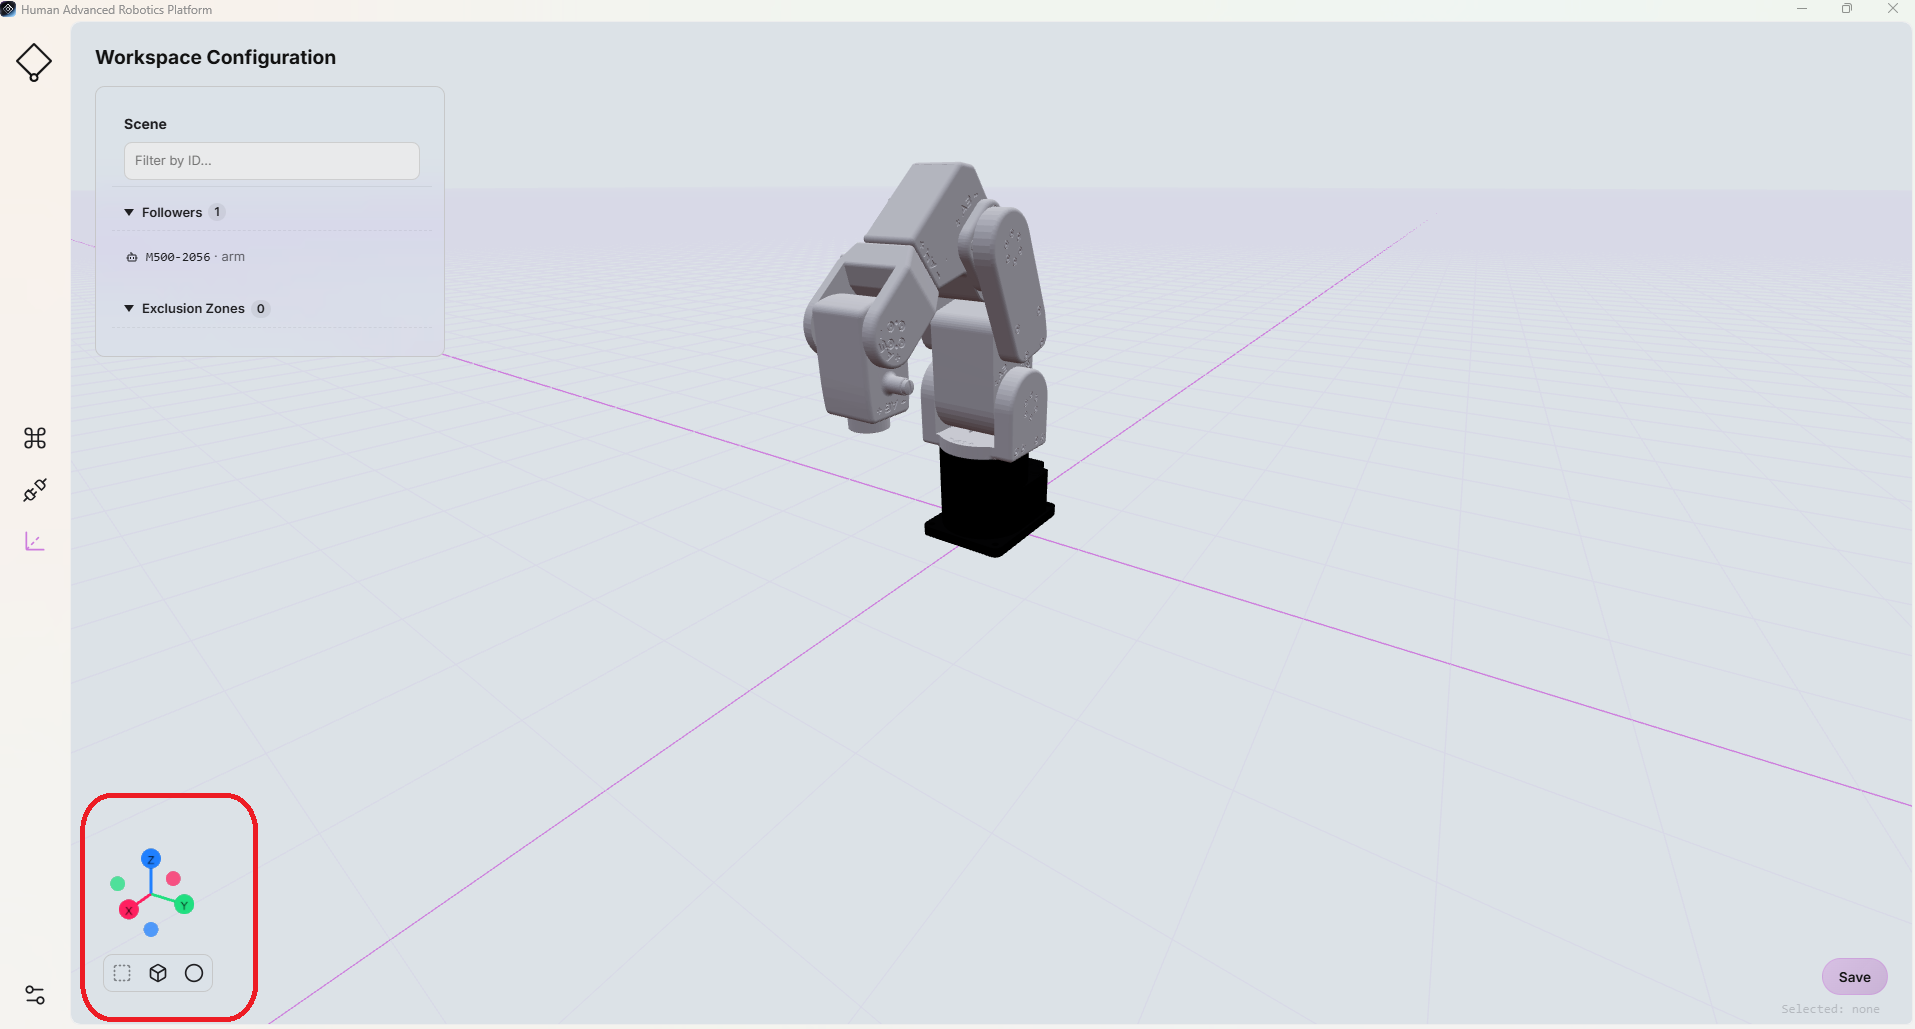
Le système de coordonnées de l'espace de travail est représenté par le repère de référence 3D affiché dans le coin inférieur gauche de la page « Espace de travail ».
Les axes sont toujours représentés par les couleurs suivantes :
- Rouge : axe X
- Vert : axe Y
- Bleu : axe Z