Contrôleur de sécurité SICK
Contrôleur de sécurité FlexiSoft
Les contrôleurs de sécurité sont couramment utilisés dans l'automatisation industrielle pour faciliter la gestion des interactions entre les machines, les équipements et le personnel.
Cette section décrit l'intégration du contrôleur de sécurité SICK FlexiSoft avec HARP. Une fois connecté, le contrôleur de sécurité peut surveiller des dispositifs de sécurité externes et communiquer en temps réel son état de sécurité actuel à l'HARP .
Cela permet à « HARP » de réagir de manière appropriée aux situations liées à la sécurité, telles que les demandes de pause ou d’arrêt, en fonction des signaux reçus du contrôleur de sécurité.
Terminologie
-
PLC — Automate programmable : contrôleur utilisé pour exécuter des logiques d'automatisation et de commande.
-
Adresse IP (
connect_addr) : L'adresse IP statique attribuée au contrôleur de sécurité ou à la passerelle de communication. Une adresse IP statique est nécessaire pour maintenir une connexion stable avec HARP. Évitez d'utiliser le protocole DHCP, car l'adresse IP attribuée peut changer après un redémarrage. -
Passerelle par défaut (
gateway) : L'adresse de la passerelle utilisée par le réseau local. Voici quelques exemples courants :192.168.0.1et10.0.0.1, en fonction de la configuration du réseau. -
Octet d'arrêt (
estop_byte) : Octet configuré utilisé par « HARP » pour surveiller un arrêt complet ou une situation d'arrêt d'urgence. -
Octet PAUSE (
pause_byte) : Octet configuré utilisé par « HARP » pour surveiller une interruption temporaire du processus. Lorsqu’il est déclenché, « HARP » met la téléopération en pause, de la même manière que l’on relâcherait l’embrayage sur le dispositif maître.
Télécharger - Concepteur de sécurité
SICK propose « Safety Designer », un logiciel permettant de configurer et de programmer les contrôleurs de sécurité SICK compatibles.
Safety Designer propose une interface graphique permettant de :
- Création et acheminement de la logique de sécurité
- Vérification et signature des programmes de sécurité
- Surveillance et débogage de la configuration de sécurité
- Configuration de la communication avec le contrôleur de sécurité
- Transfert des programmes de sécurité vers le contrôleur
Pour obtenir des instructions détaillées sur l'installation et l'utilisation de Safety Designer, consultez la documentation officielle de SICK et les ressources d'assistance.
Exemple de matériel
Matériel requis pour cette configuration d'exemple :
- Processeur FlexiSoft - FX3-CPU000000
- Module système FlexiSoft - FX3-MPL000001
- Câble de programmation FlexiSoft - DSL-8U04G02M025KM1
- Module Ethernet/IP FlexiSoft - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
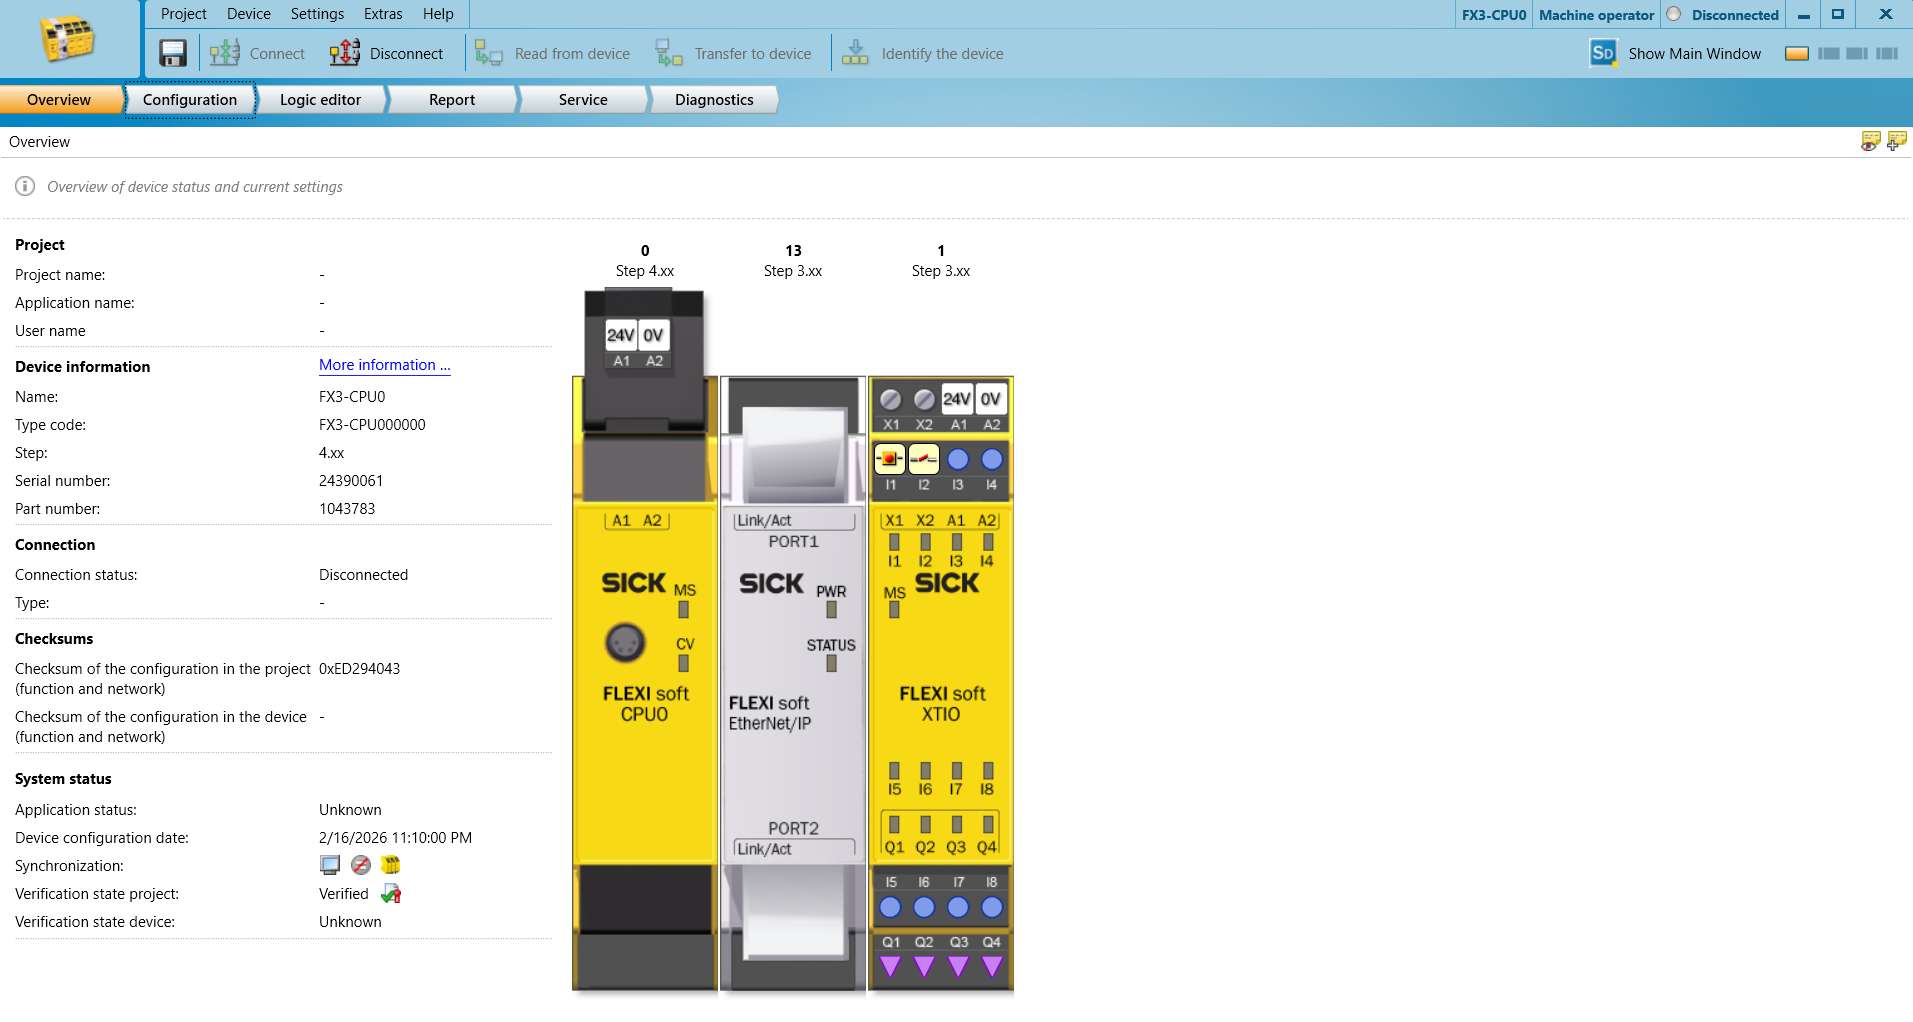
Configurez votre automate programmable de sécurité
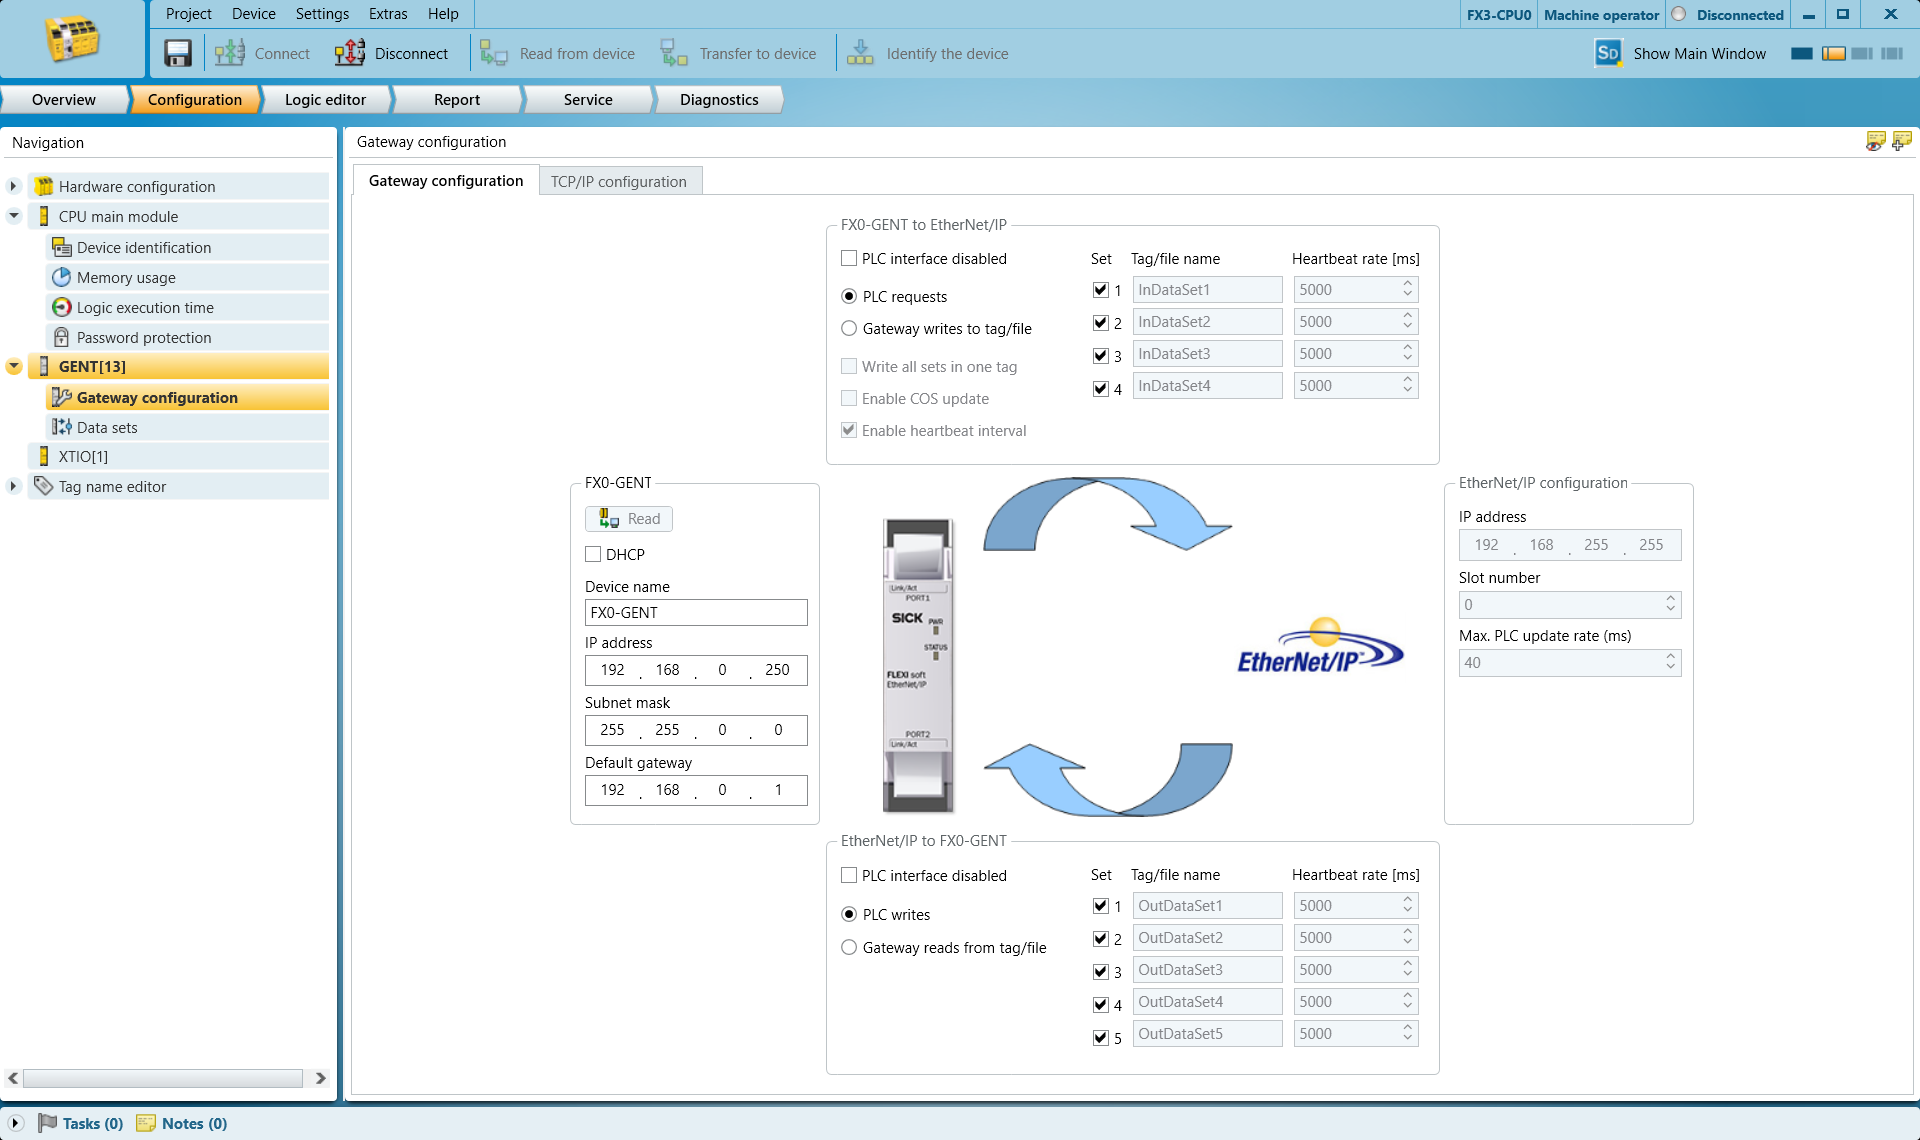
Configuration du réseau :
Dans l'onglet de configuration de la passerelle GENT, configurez votre adresse IP et votre passerelle par défaut.
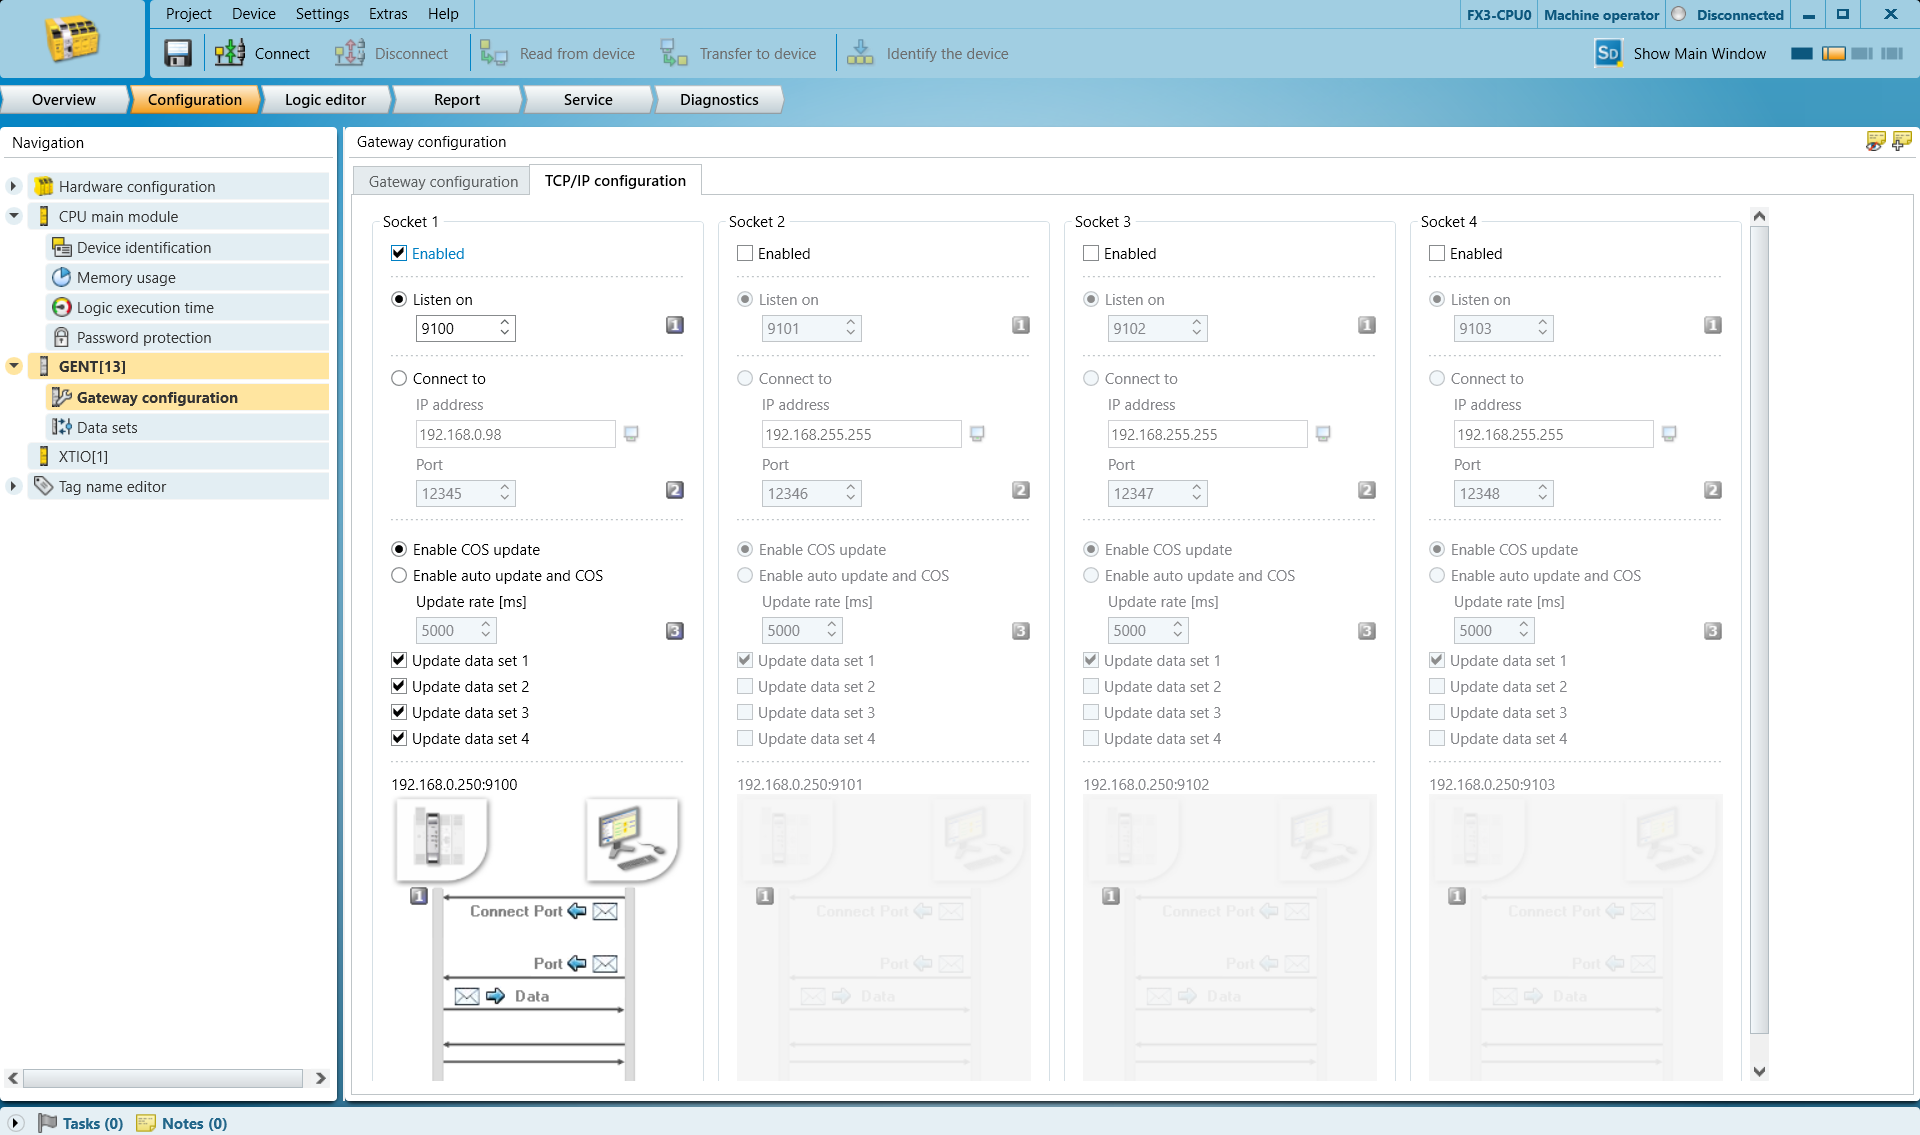
Accédez à l'onglet Configuration TCP/IP, activez l'option Écouter et indiquez le numéro de port souhaité. Le numéro par défaut, 9100, convient dans la plupart des cas.
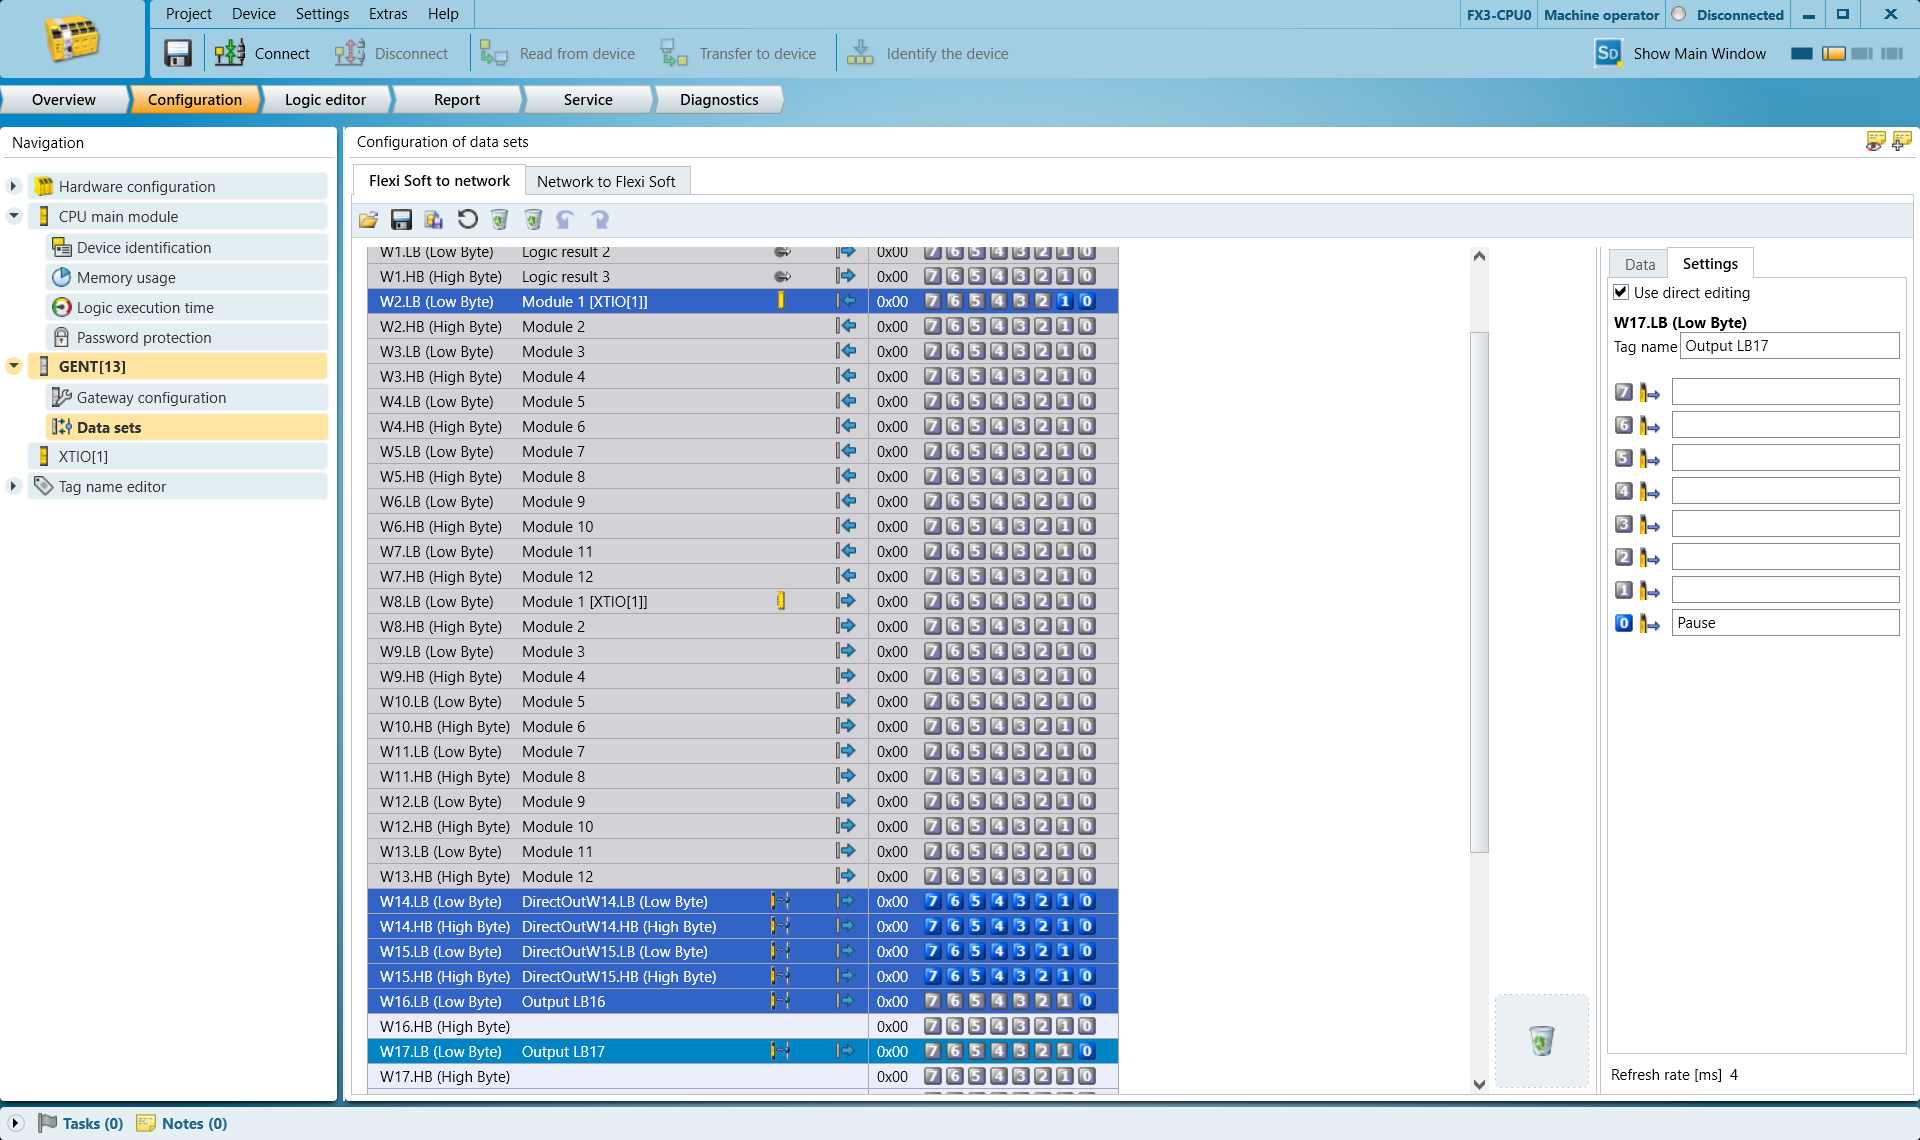
Accédez à Jeux de données et choisissez les octets de sortie que vous souhaitez utiliser pour déclencher l'arrêt et la pause.
Harp Ce dispositif surveille le bit 0 de l'octet sélectionné. Il traite cet octet comme une valeur booléenne. Ne sélectionnez pas d'autres bits, ils ne fonctionneront pas.
Ici, nous utilisons :
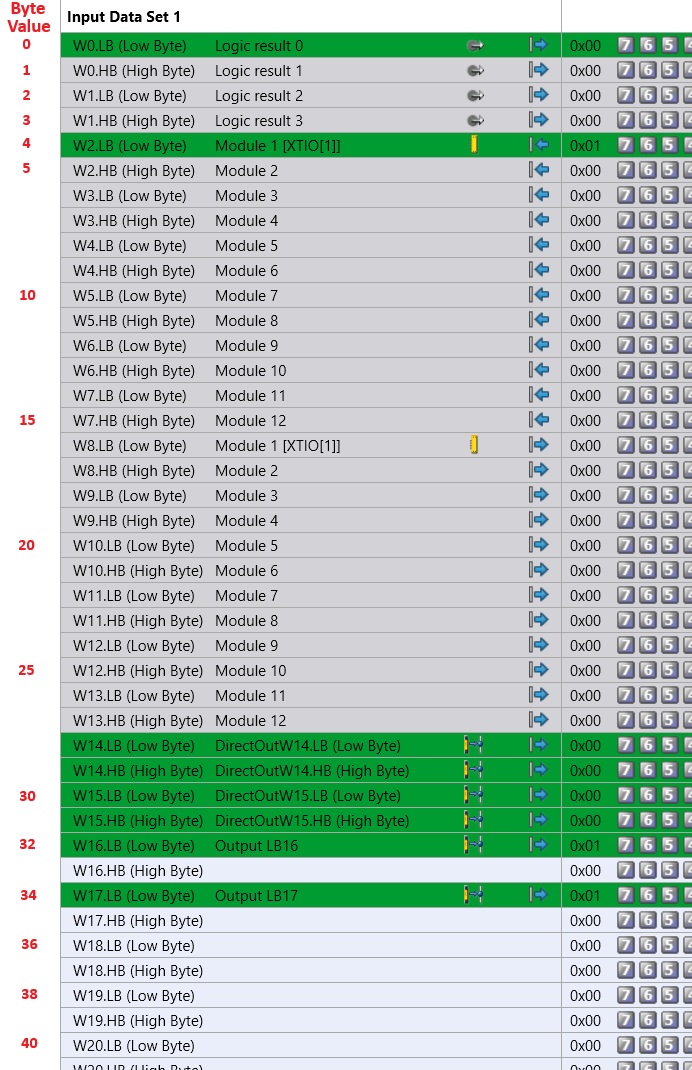
Octet 16 (octet de poids faible) pour STOP
Octet 17 (octet de poids faible) pour PAUSE
Sélectionnez la ligne W16.LB (octet de poids faible) et notez, à droite, au niveau du bit 0, que vous pouvez nommer STOP.
Ce balisage permet d'identifier plus facilement les éléments de votre programme ultérieurement.
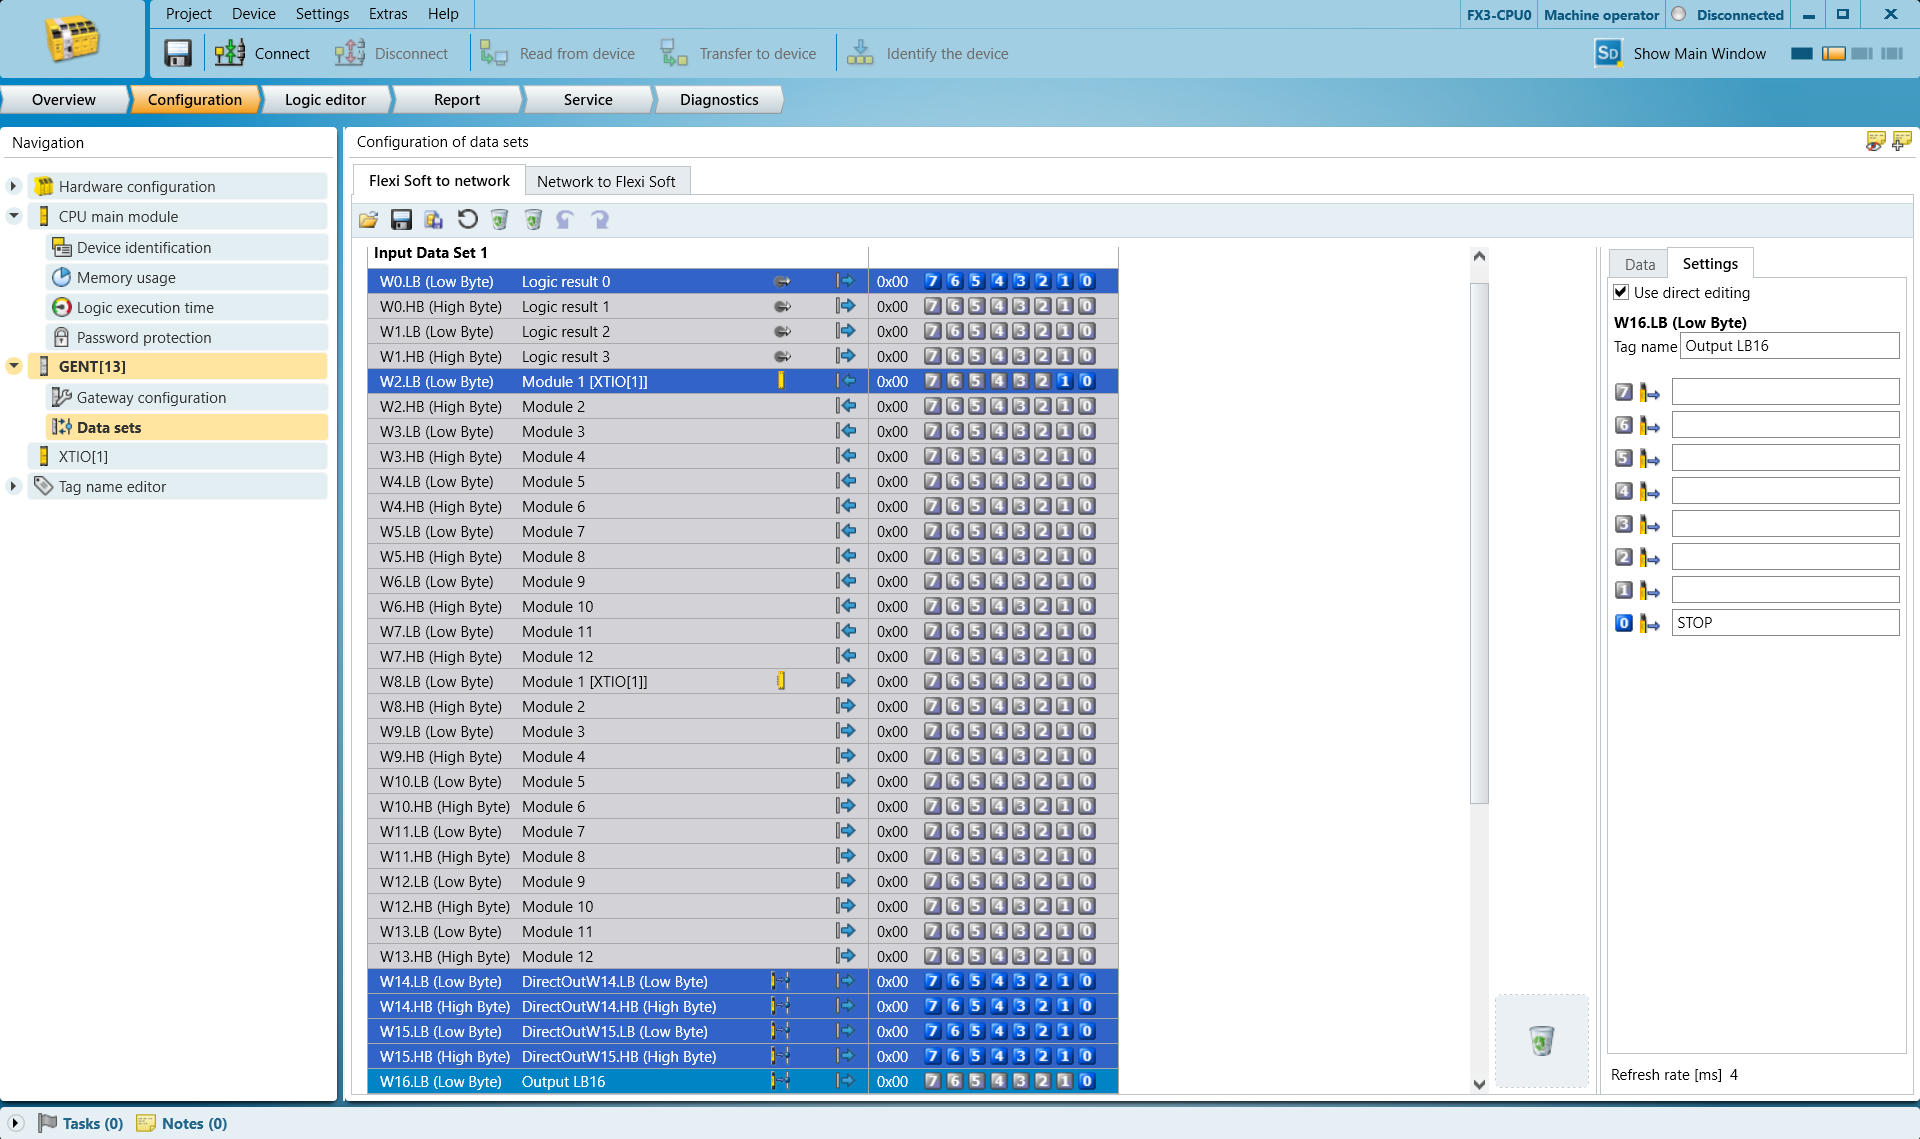
Sélectionnez la ligne W17.LB (octet de poids faible) et remarquez à droite, au niveau du bit 0, vous pouvez le nommer. PAUSE
Programmation
HARP prévoit que les octets STOP et PAUSE configurés soient à l'état HAUT lorsque le système est dans son état normal de disponibilité.
Cette logique de surveillance permet à « HARP » de vérifier que le contrôleur de sécurité est connecté et signale un état de fonctionnement valide avant le démarrage du robot. En cas de perte de communication avec le contrôleur de sécurité, « HARP » considère que les signaux de sécurité surveillés ne sont pas disponibles et empêche le fonctionnement jusqu’à ce que la communication soit rétablie et que les octets configurés reviennent à l’état HAUT attendu.
L'exemple ci-dessous utilise :
- Un contact normalement ouvert (N.O.) bouton-poussoir pour représenter un dispositif tel qu'un interrupteur de porte ou une barrière lumineuse. Cette entrée est reliée à la PAUSE signal à
17.LB. - Un contact normalement fermé (N.C.) contact d'arrêt d'urgence relié au STOP signal à
16.LB.
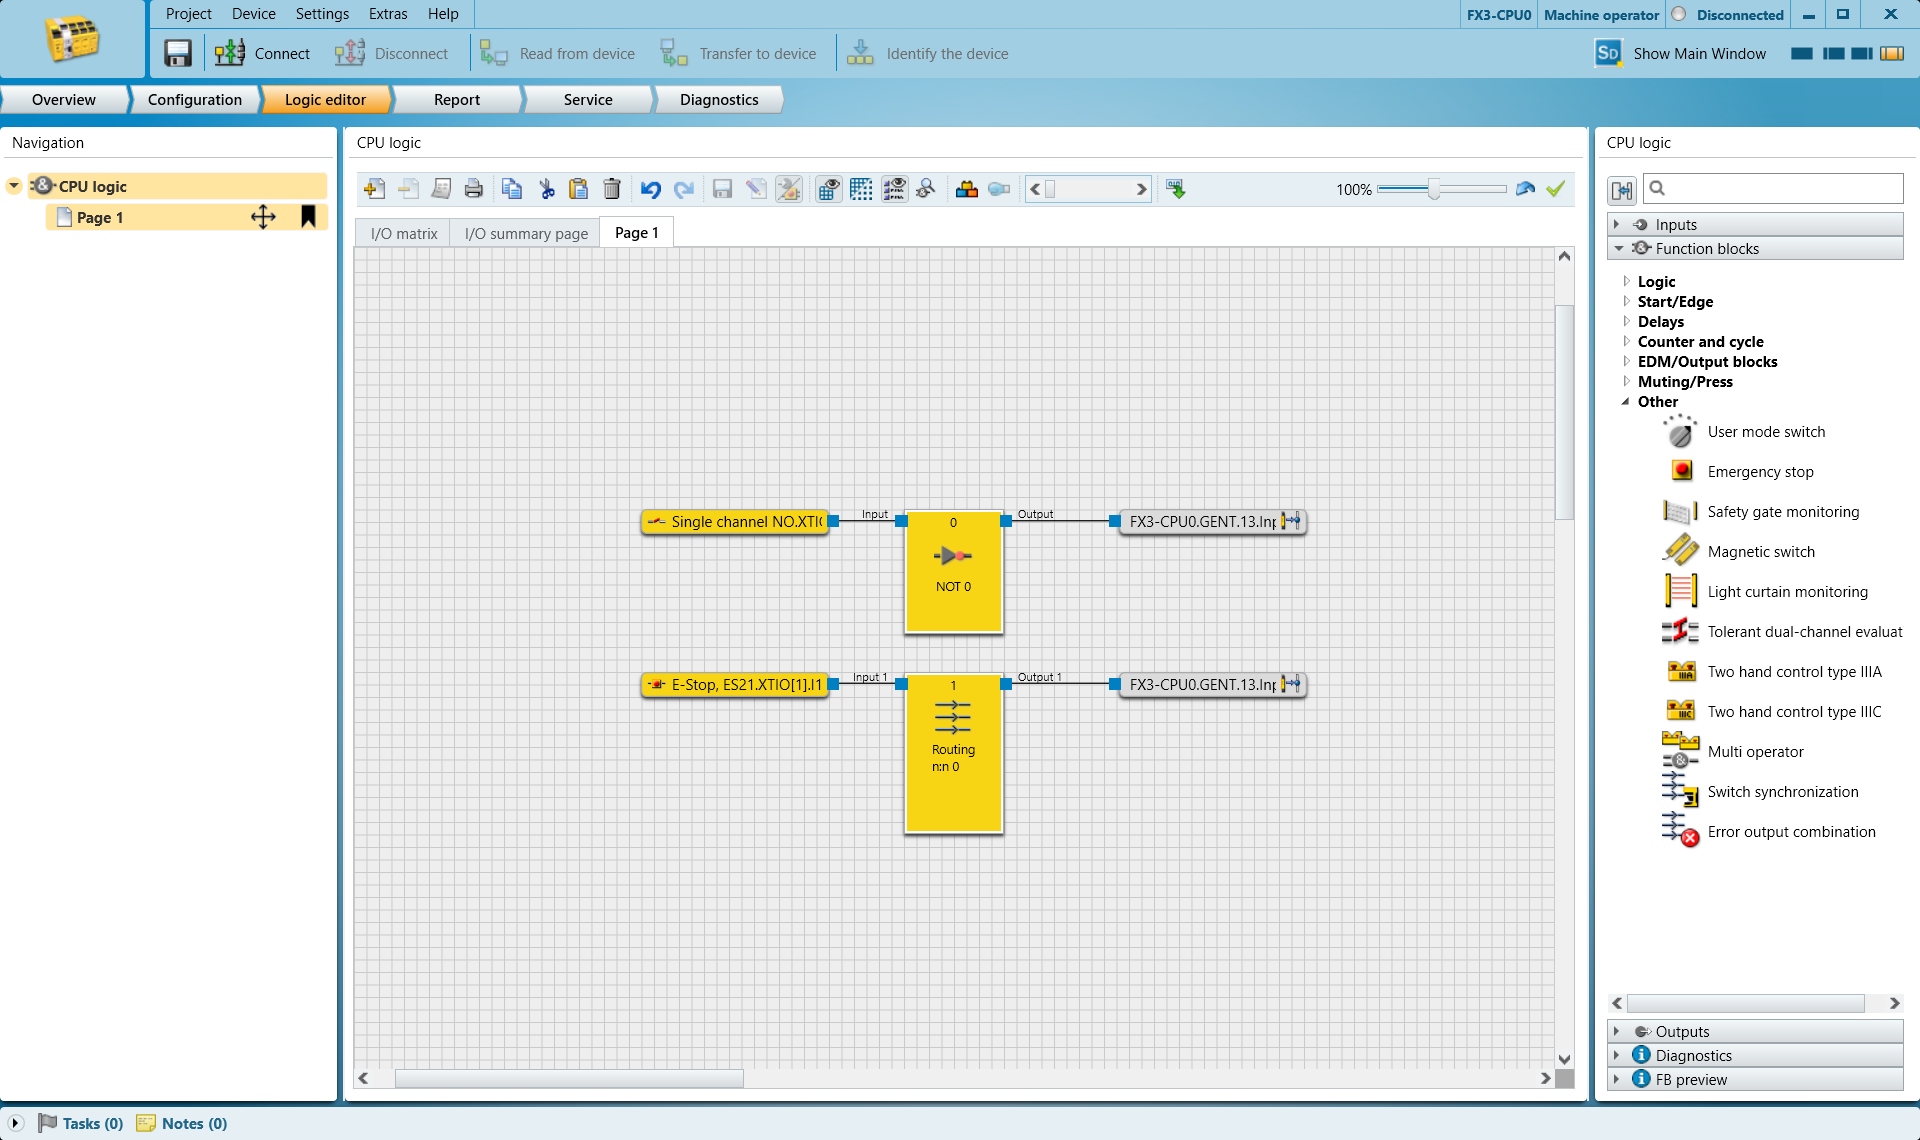
Si l'entrée N.O. est activée, HARP suspend la téléopération jusqu'à ce que l'entrée soit désactivée et que le PAUSE signal à 17.LB revient à l'état HIGH attendu.
Si l'arrêt d'urgence est déclenché, HARP interrompt la session en cours et empêche la poursuite du fonctionnement. Une fois l'état d'arrêt d'urgence levé, le système doit être réinitialisé avant que le fonctionnement puisse reprendre.
Modifiez la logique de l'automate programmable (PLC) afin de l'adapter aux exigences de votre application et de votre architecture de sécurité. Si nécessaire, plusieurs dispositifs de sécurité peuvent être regroupés au sein d'un même tag surveillé.
La logique de l'automate programmable doit également être correctement intégrée aux fonctions de sécurité intégrées du fabricant du robot.
Une fois le programme de sécurité configuré et validé, transférez-le vers l'automate à l'aide du bouton « Transférer vers l'appareil », puis passez à l'étape suivante.
Associez les octets que vous avez choisis à la valeur d'octet correspondante dans le tableau ci-dessous.
HARP Configuration du projet
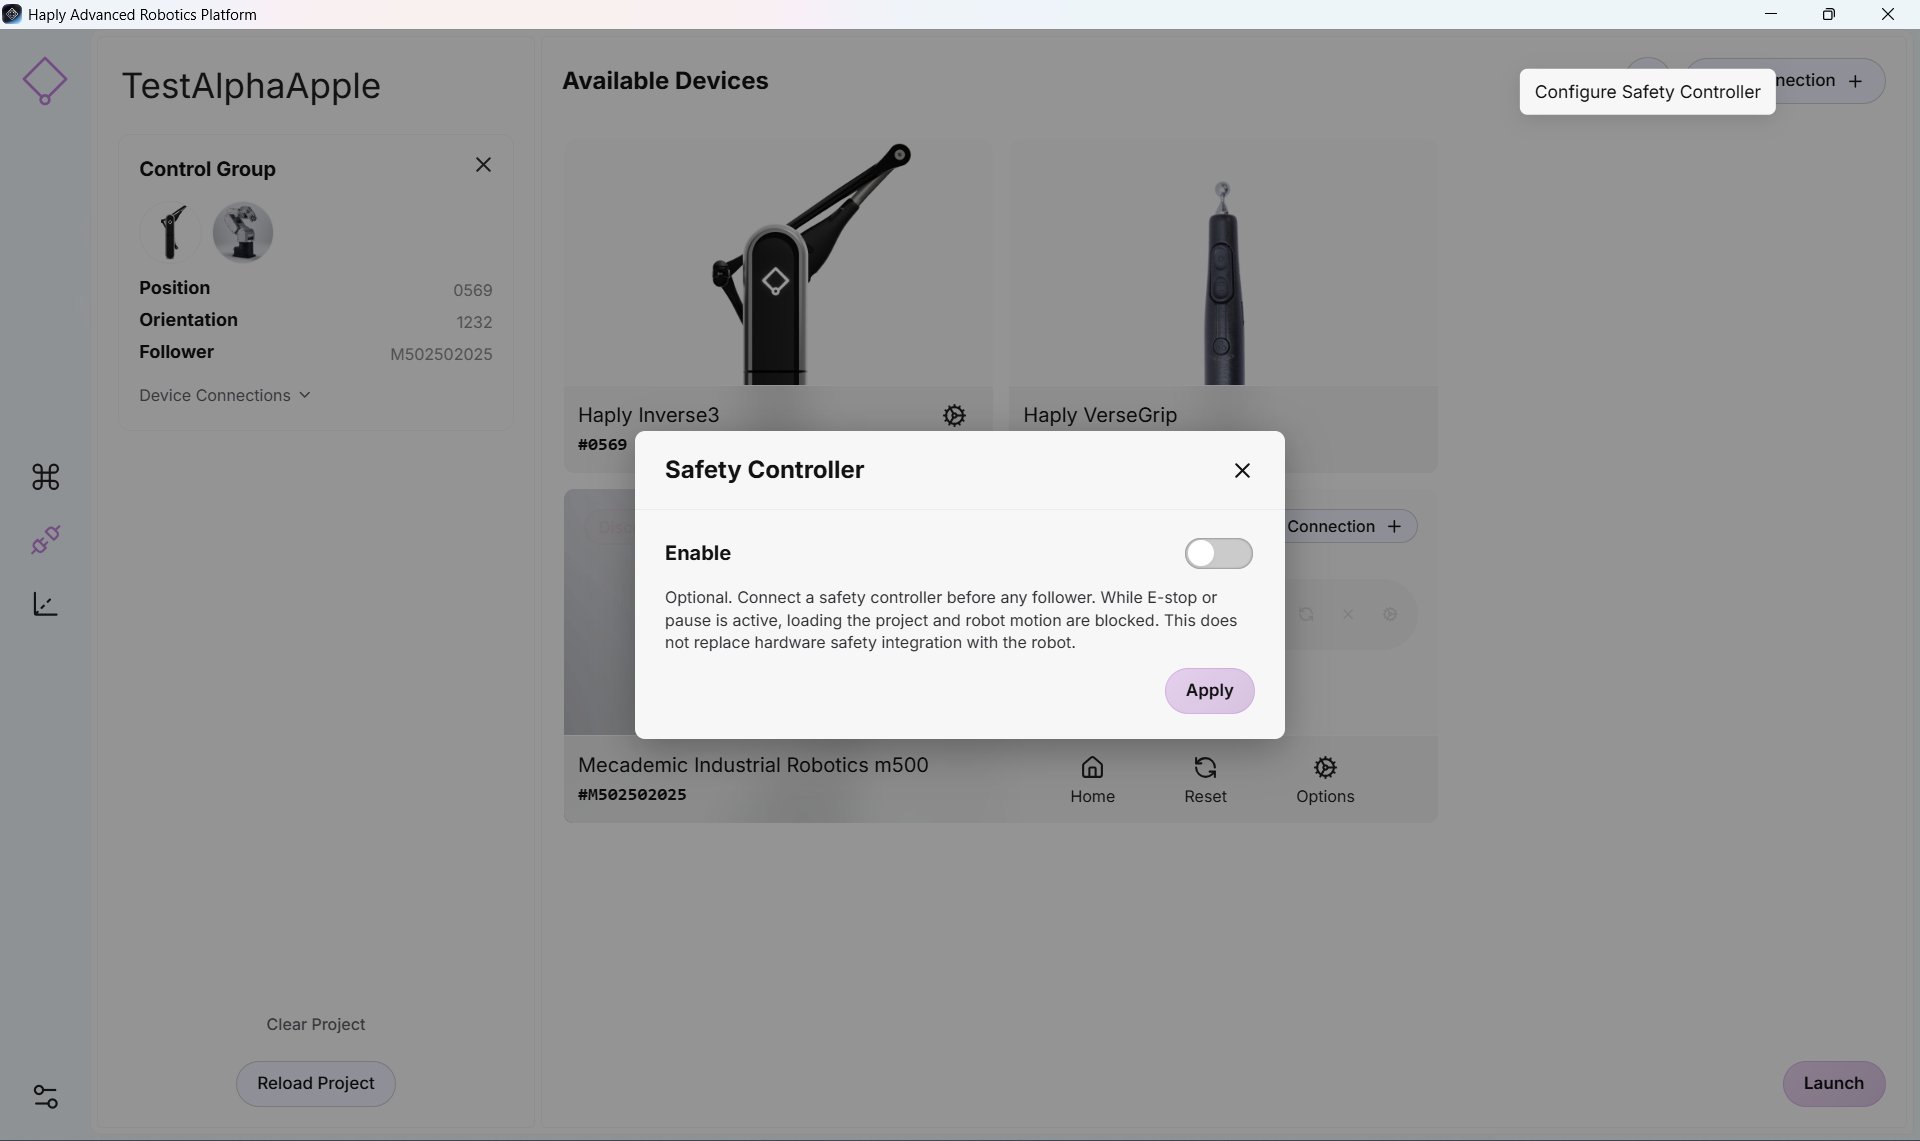
- Dans un projet HARP existant, accédez à l'écran « Connexion » et cliquez sur l'icône en forme de bouclier située à côté du bouton « Ajouter une connexion ».
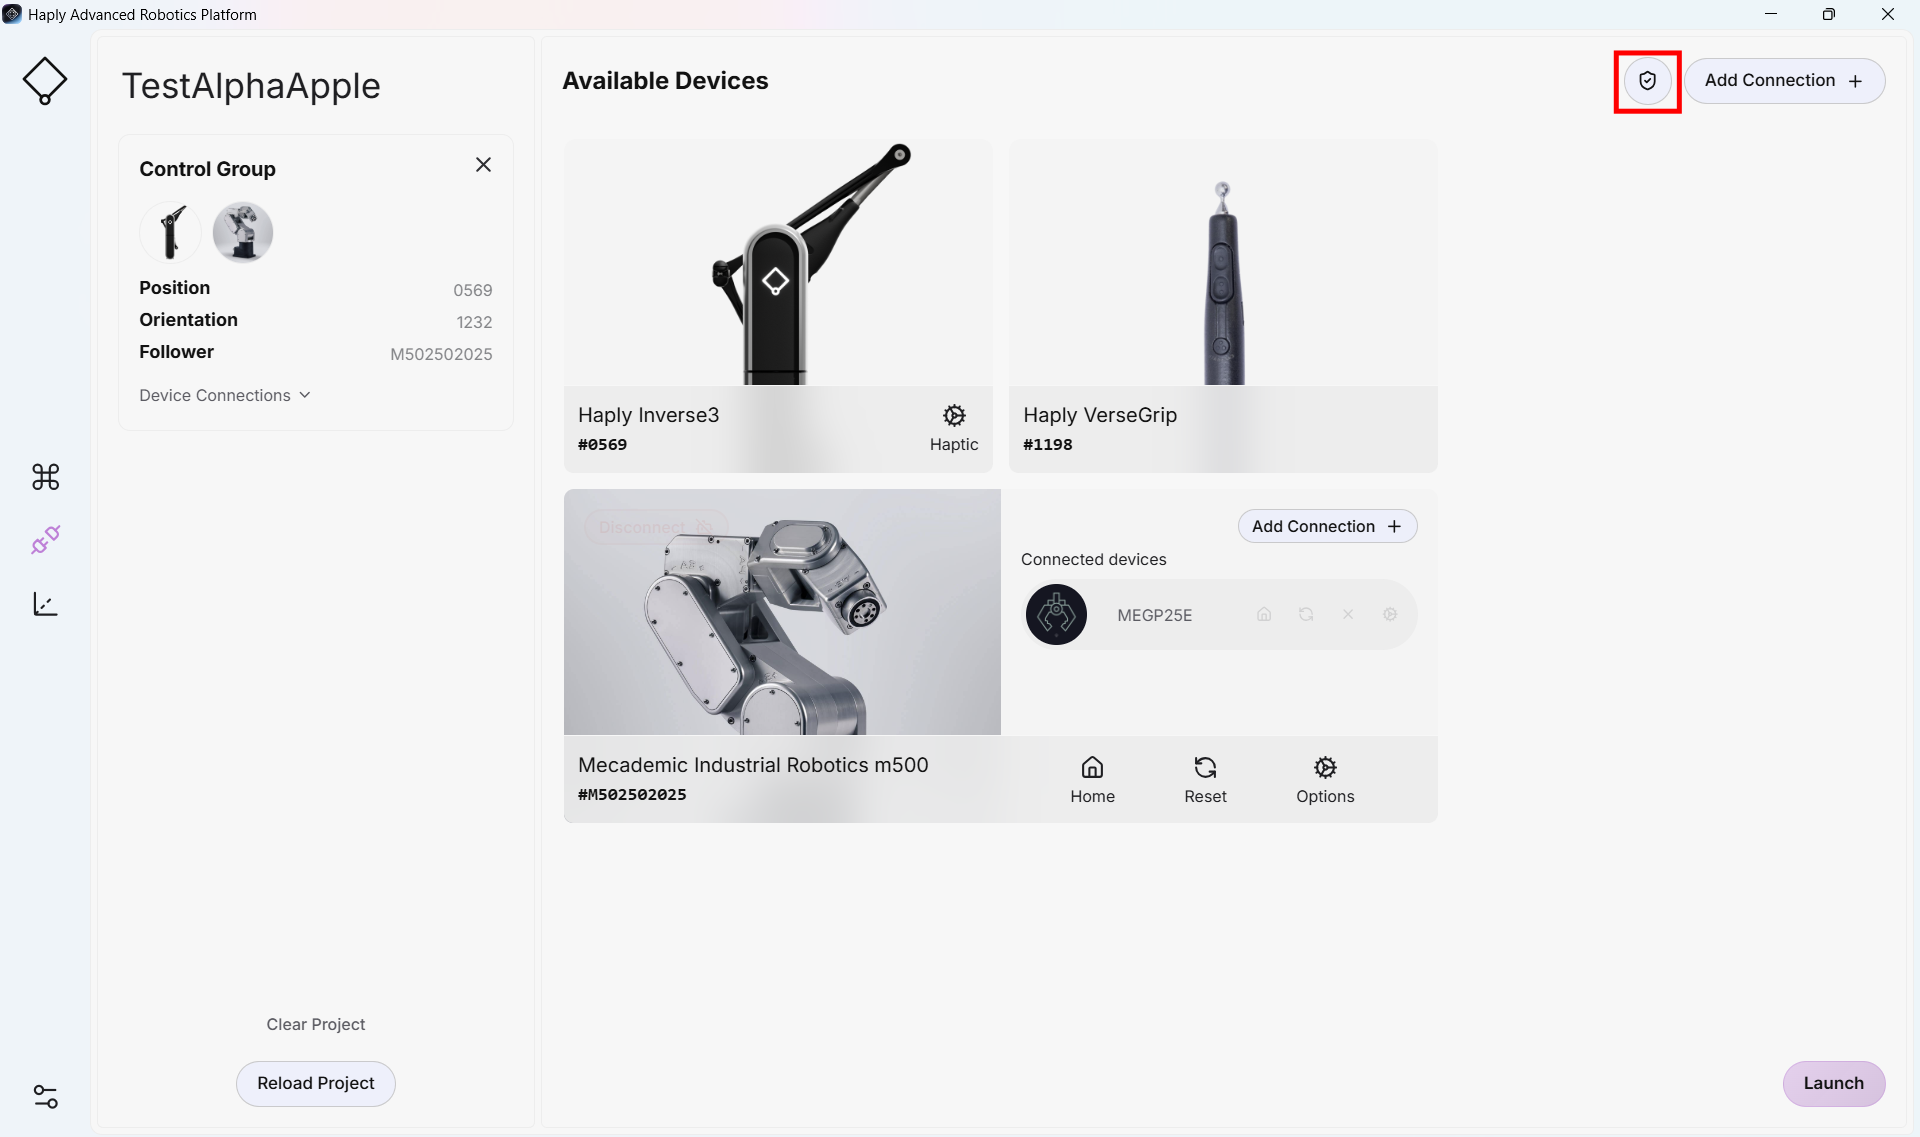
- Activer le bouton « Contrôleur de sécurité »
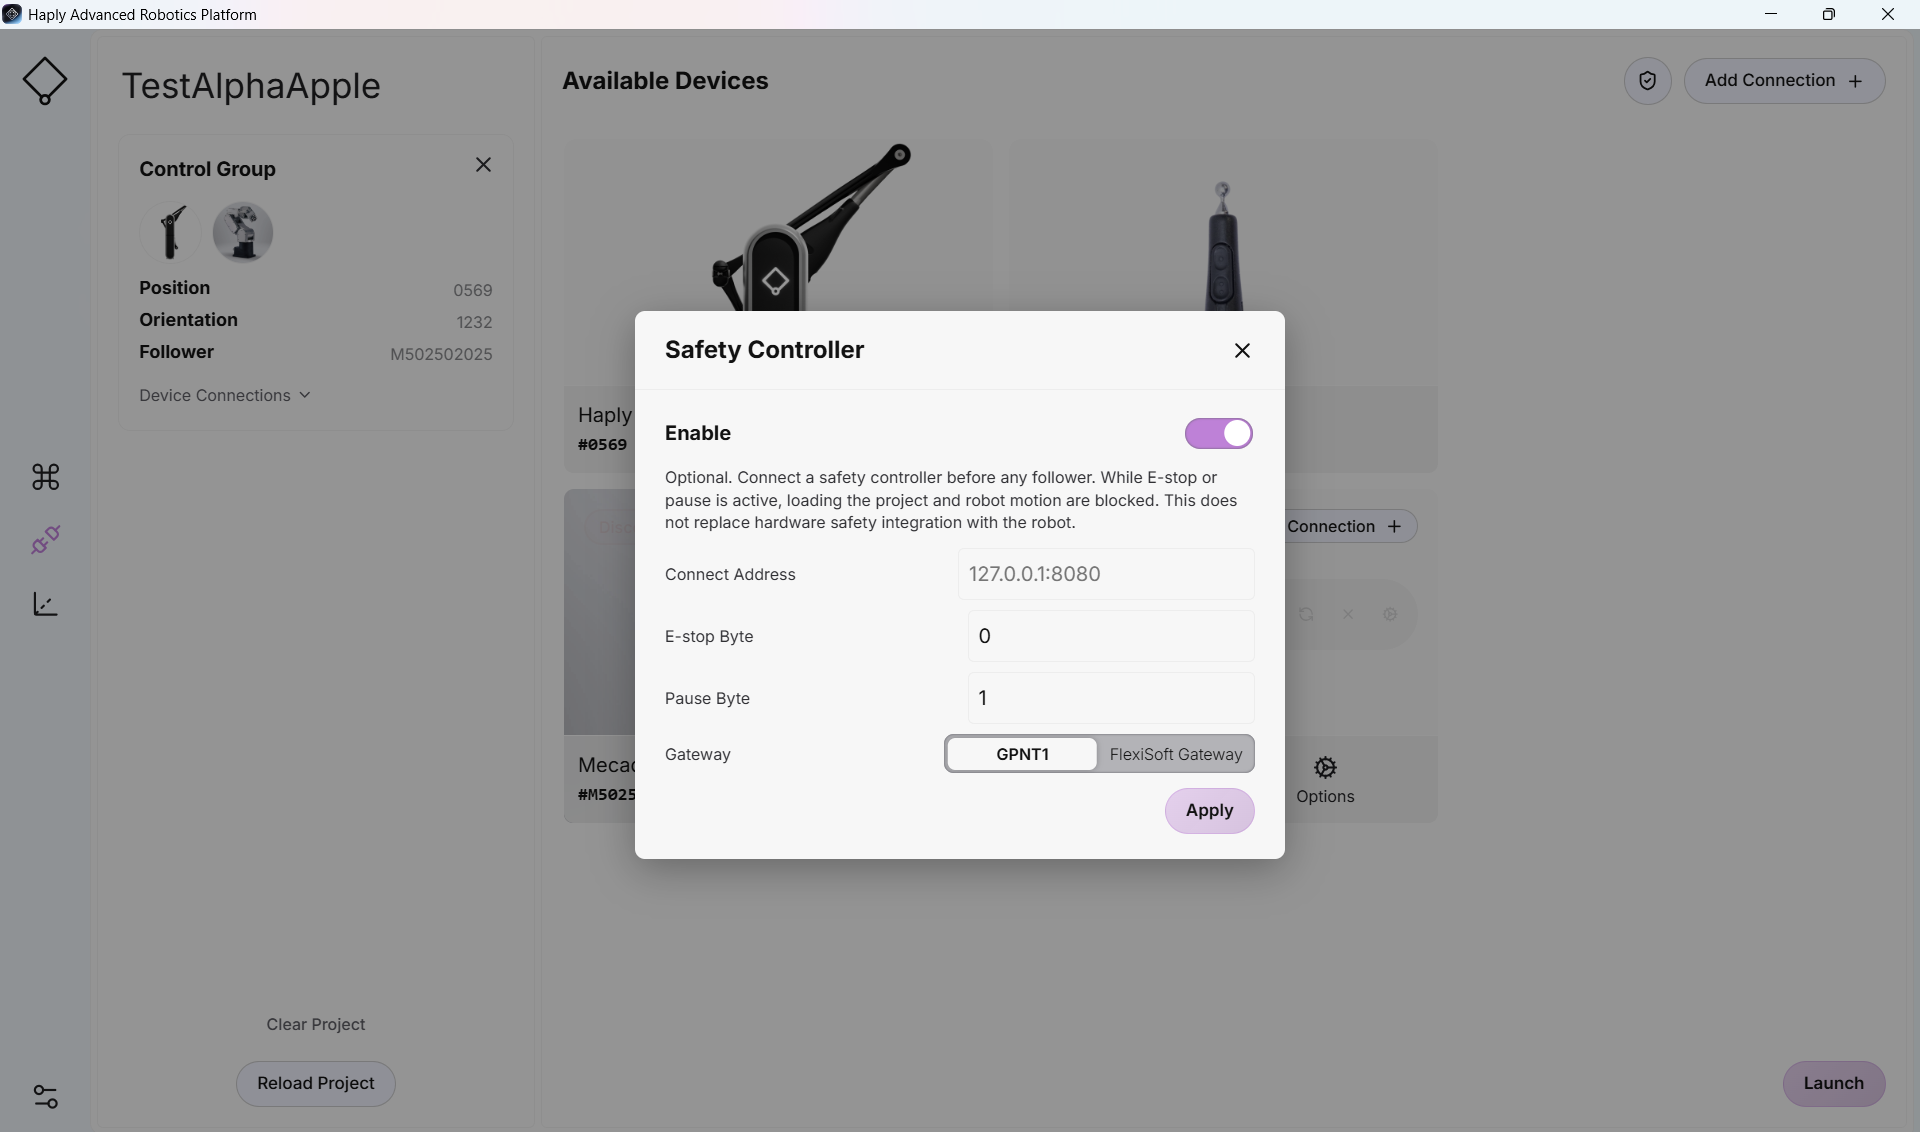
- Vous avez désormais accès aux paramètres de configuration de votre contrôleur de sécurité
-
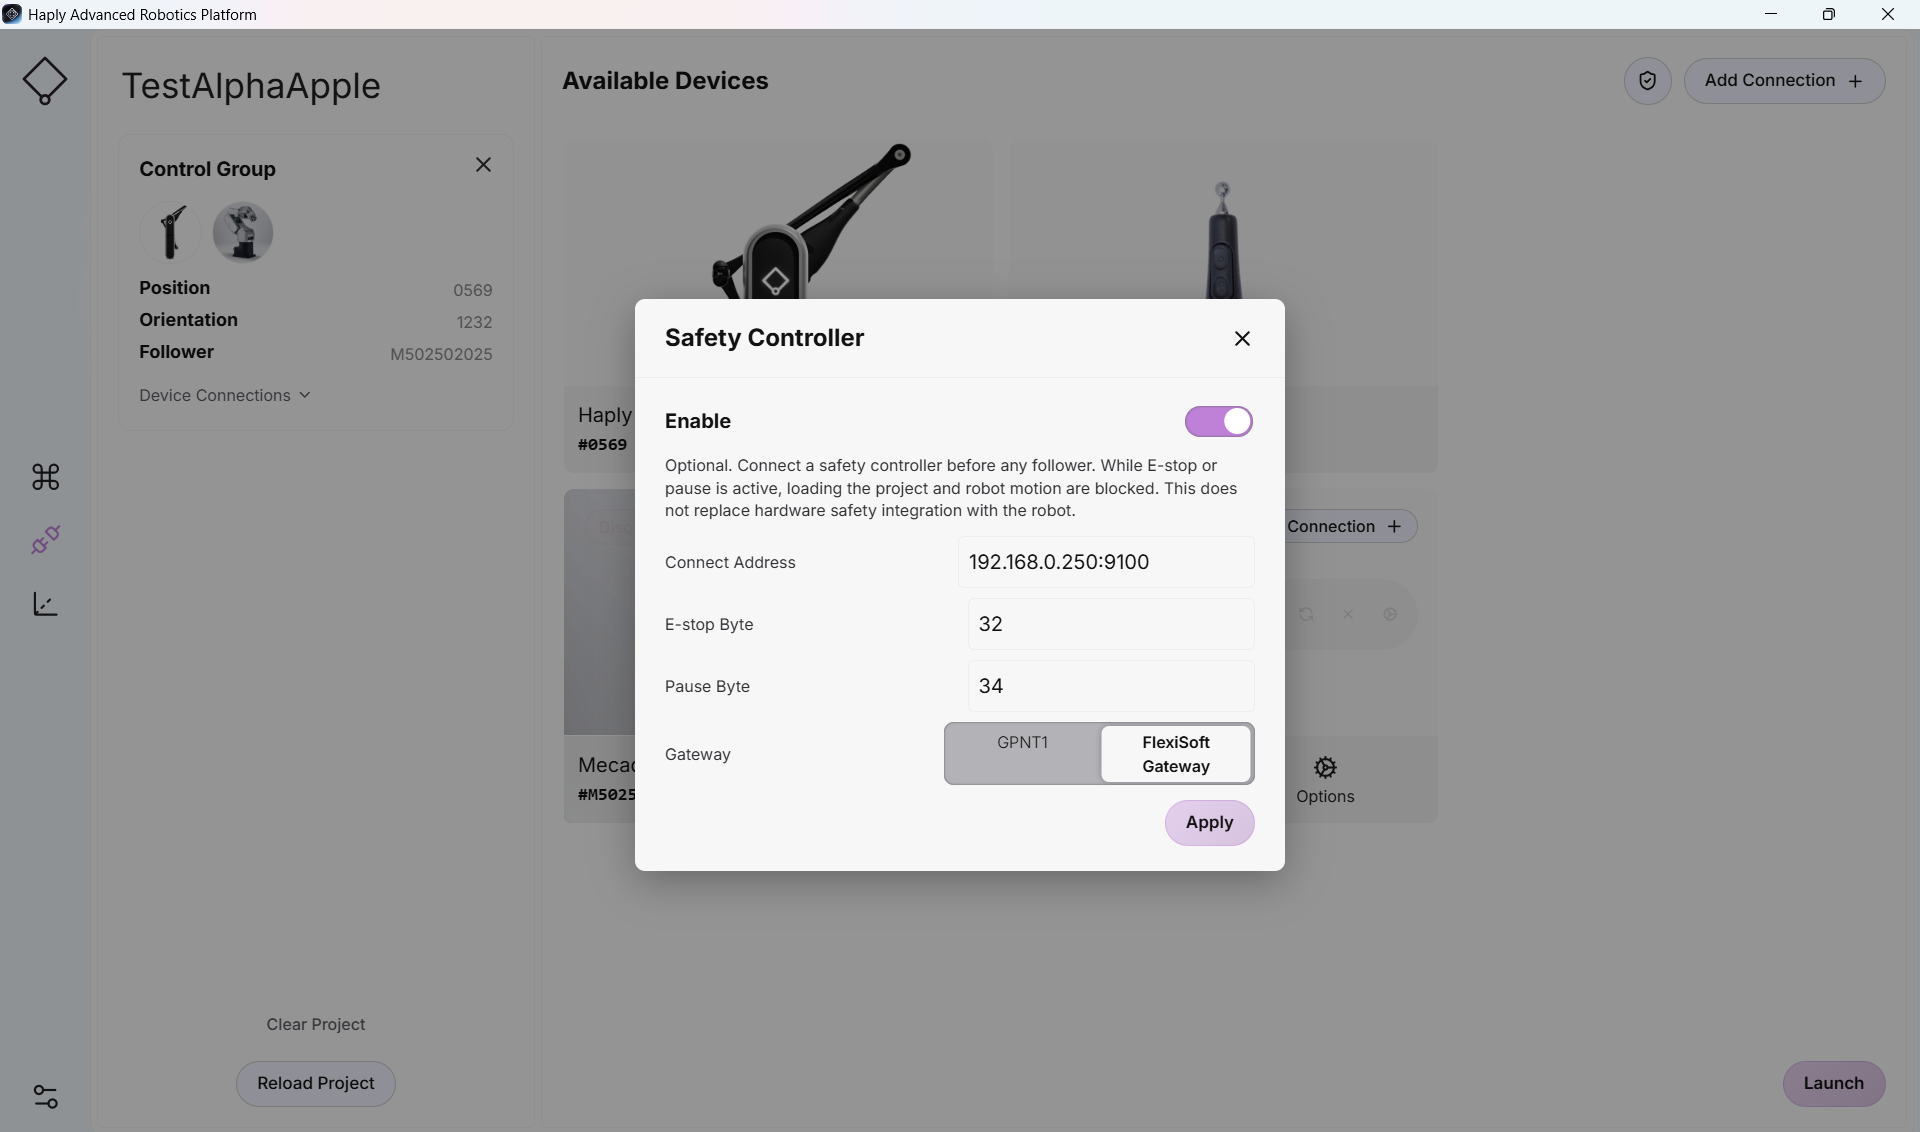
Reprenez l'adresse IP et les numéros d'octets sélectionnés ci-dessus. Indiquez-les dans les champs correspondants du formulaire.
Si vous utilisez un contrôleur FlexiSoft, sélectionnez l'option « FlexiSoft ». GPNT est utilisé pour Flexi-Compact.
- Si toutes les connexions ont été effectuées correctement, vous devriez pouvoir utiliser l'écran de commande sans aucun problème.
Si vous ne parvenez pas à passer l'écran de connexion, ou si l'écran de commande ne permet pas au robot de se déplacer, assurez-vous qu'aucun dispositif d'urgence ne déclenche les sorties. Vérifiez que l'appareil est connecté par câble, sous tension et qu'il semble fonctionner correctement au niveau du panneau avant.