Contrôleur de sécurité SICK
Contrôleur de sécurité FlexiSoft
Dans le domaine de l'automatisation industrielle, on utilise généralement des contrôleurs de sécurité pour gérer les interactions entre les machines, les équipements et les opérateurs.
Cette section décrit l'interfaçage entre le contrôleur de sécurité SICK FlexiSoft et HARP. Une fois connecté, le contrôleur de sécurité peut surveiller les dispositifs de sécurité externes et transmettre en temps réel l'état de sécurité actuel à HARP.
Grâce à cela, le système HARP est en mesure de réagir de manière appropriée aux situations liées à la sécurité, telles que les demandes de mise en pause ou d'arrêt, en se basant sur les signaux reçus du contrôleur de sécurité.
Termes
-
PLC — Automate programmable : il s'agit d'un contrôleur utilisé pour exécuter des logiques d'automatisation et de commande.
-
Adresse IP (
connect_addr) : Il s'agit de l'adresse IP fixe attribuée au contrôleur de sécurité ou à la passerelle de communication. Une adresse IP fixe est nécessaire pour maintenir une connexion stable avec HARP. Évitez d'utiliser le protocole DHCP, car l'adresse IP attribuée peut changer après un redémarrage. -
Passerelle par défaut (
gateway) : Il s'agit de l'adresse de la passerelle utilisée sur le réseau local. En fonction de la configuration du réseau,192.168.0.1,10.0.0.1Ce sont là des exemples courants. -
Octet d'arrêt (
estop_byte) : Il s'agit d'un octet configuré utilisé par HARP pour surveiller les conditions d'arrêt complet ou d'arrêt d'urgence. -
Octet PAUSE (
pause_byte) : Il s'agit d'un octet configuré que HARP utilise pour surveiller les interruptions temporaires du processus. Lorsqu'il est déclenché, HARP suspend les opérations à distance, de la même manière que l'on désengage l'embrayage d'un véhicule.
Téléchargement - Safety Designer
SICK propose Safety Designer, une application logicielle permettant de configurer et de programmer les contrôleurs de sécurité SICK pris en charge.
Safety Designer propose une interface graphique permettant d'effectuer les tâches suivantes :
- Génération et routage des logiques de sécurité
- Vérification et signature des programmes de sécurité
- Surveillance et débogage de la configuration de sécurité
- Configuration de la communication avec le contrôleur de sécurité
- Transmission du programme de sécurité au contrôleur
Pour obtenir des instructions détaillées sur l'installation et l'utilisation de Safety Designer, veuillez consulter la documentation officielle et les ressources d'assistance de SICK.
Matériel utilisé dans l'exemple
Le matériel requis pour cette configuration d'exemple est le suivant :
- Processeur FlexiSoft - FX3-CPU000000
- Module système FlexiSoft - FX3-MPL000001
- Câble de programmation FlexiSoft - DSL-8U04G02M025KM1
- Module Ethernet/IP FlexiSoft - FX0-GENT00000
- FlexiSoft XTIO - FX3-XTIO84002
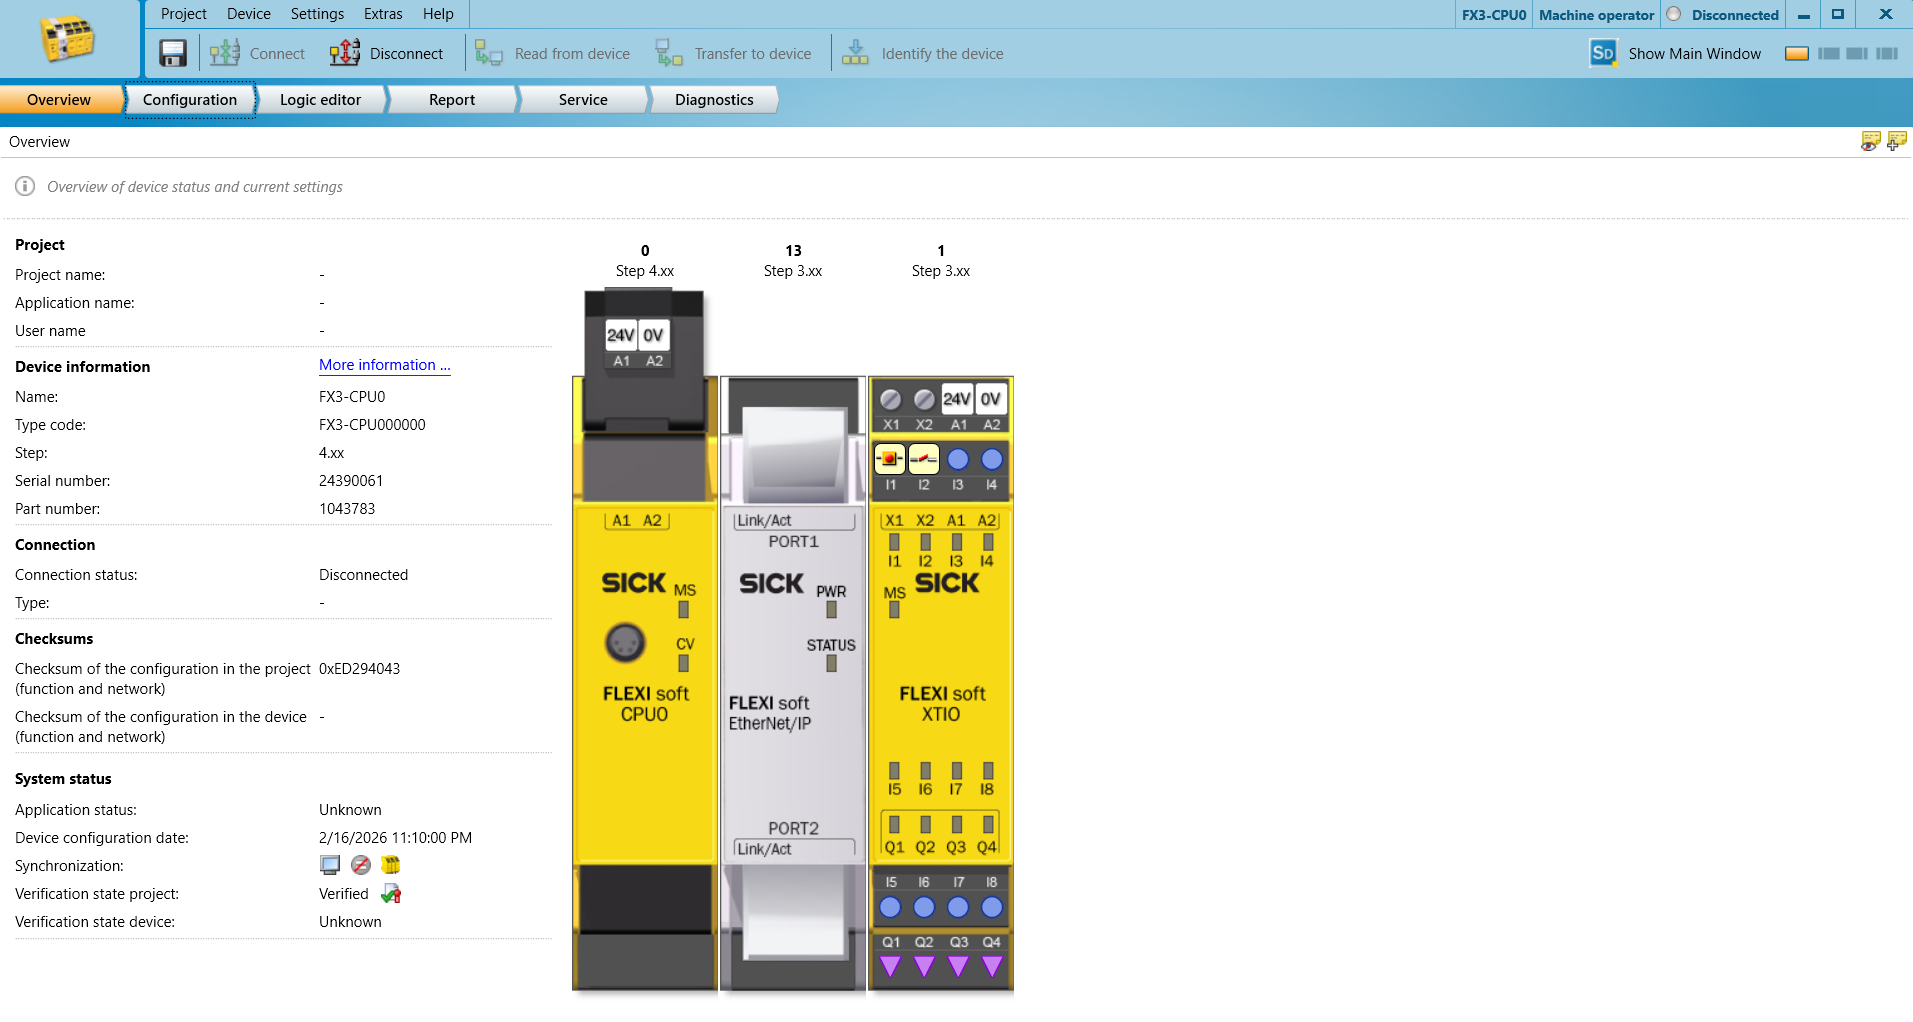
Configuration du PLC de sécurité
Paramètres réseau :
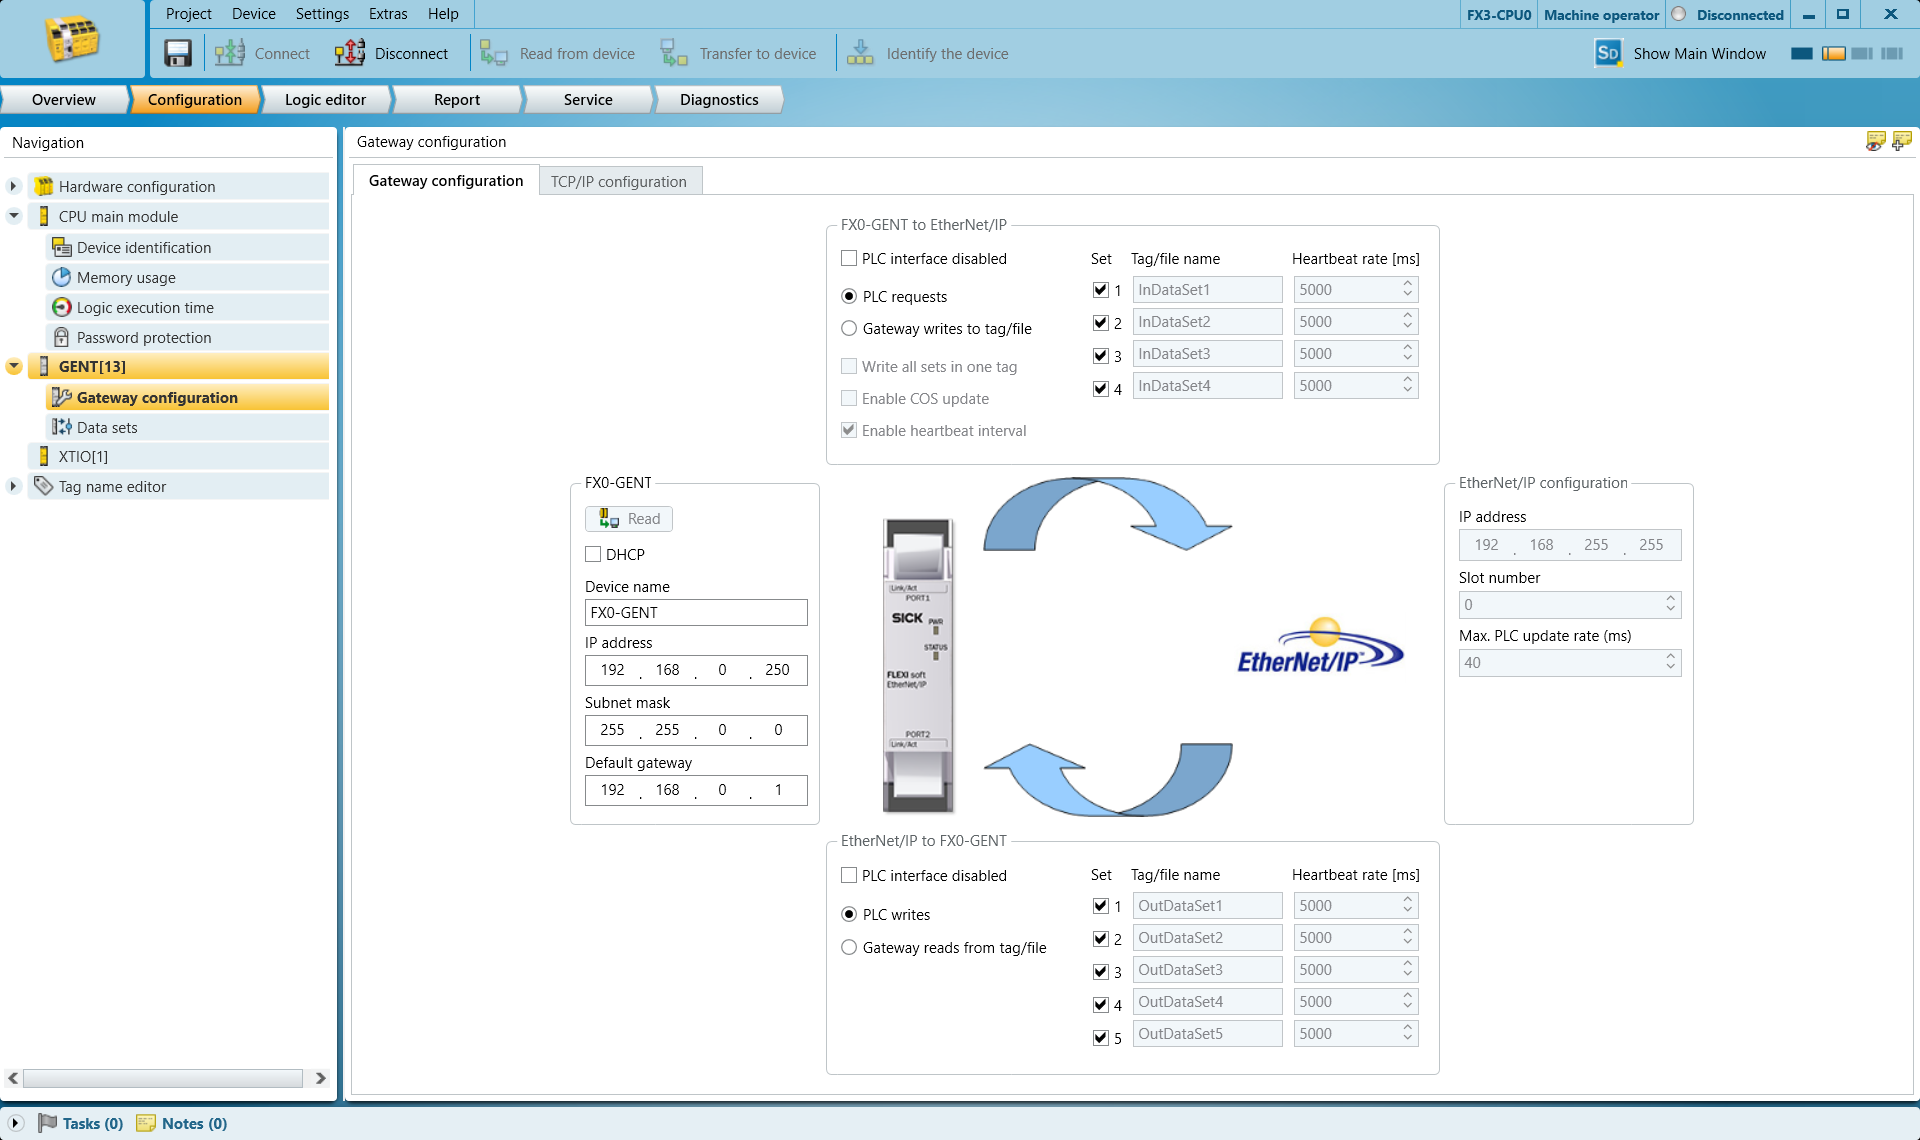
Dans l'onglet « Configuration de la passerelle » de GENT, configurez l'adresse IP et la passerelle par défaut.
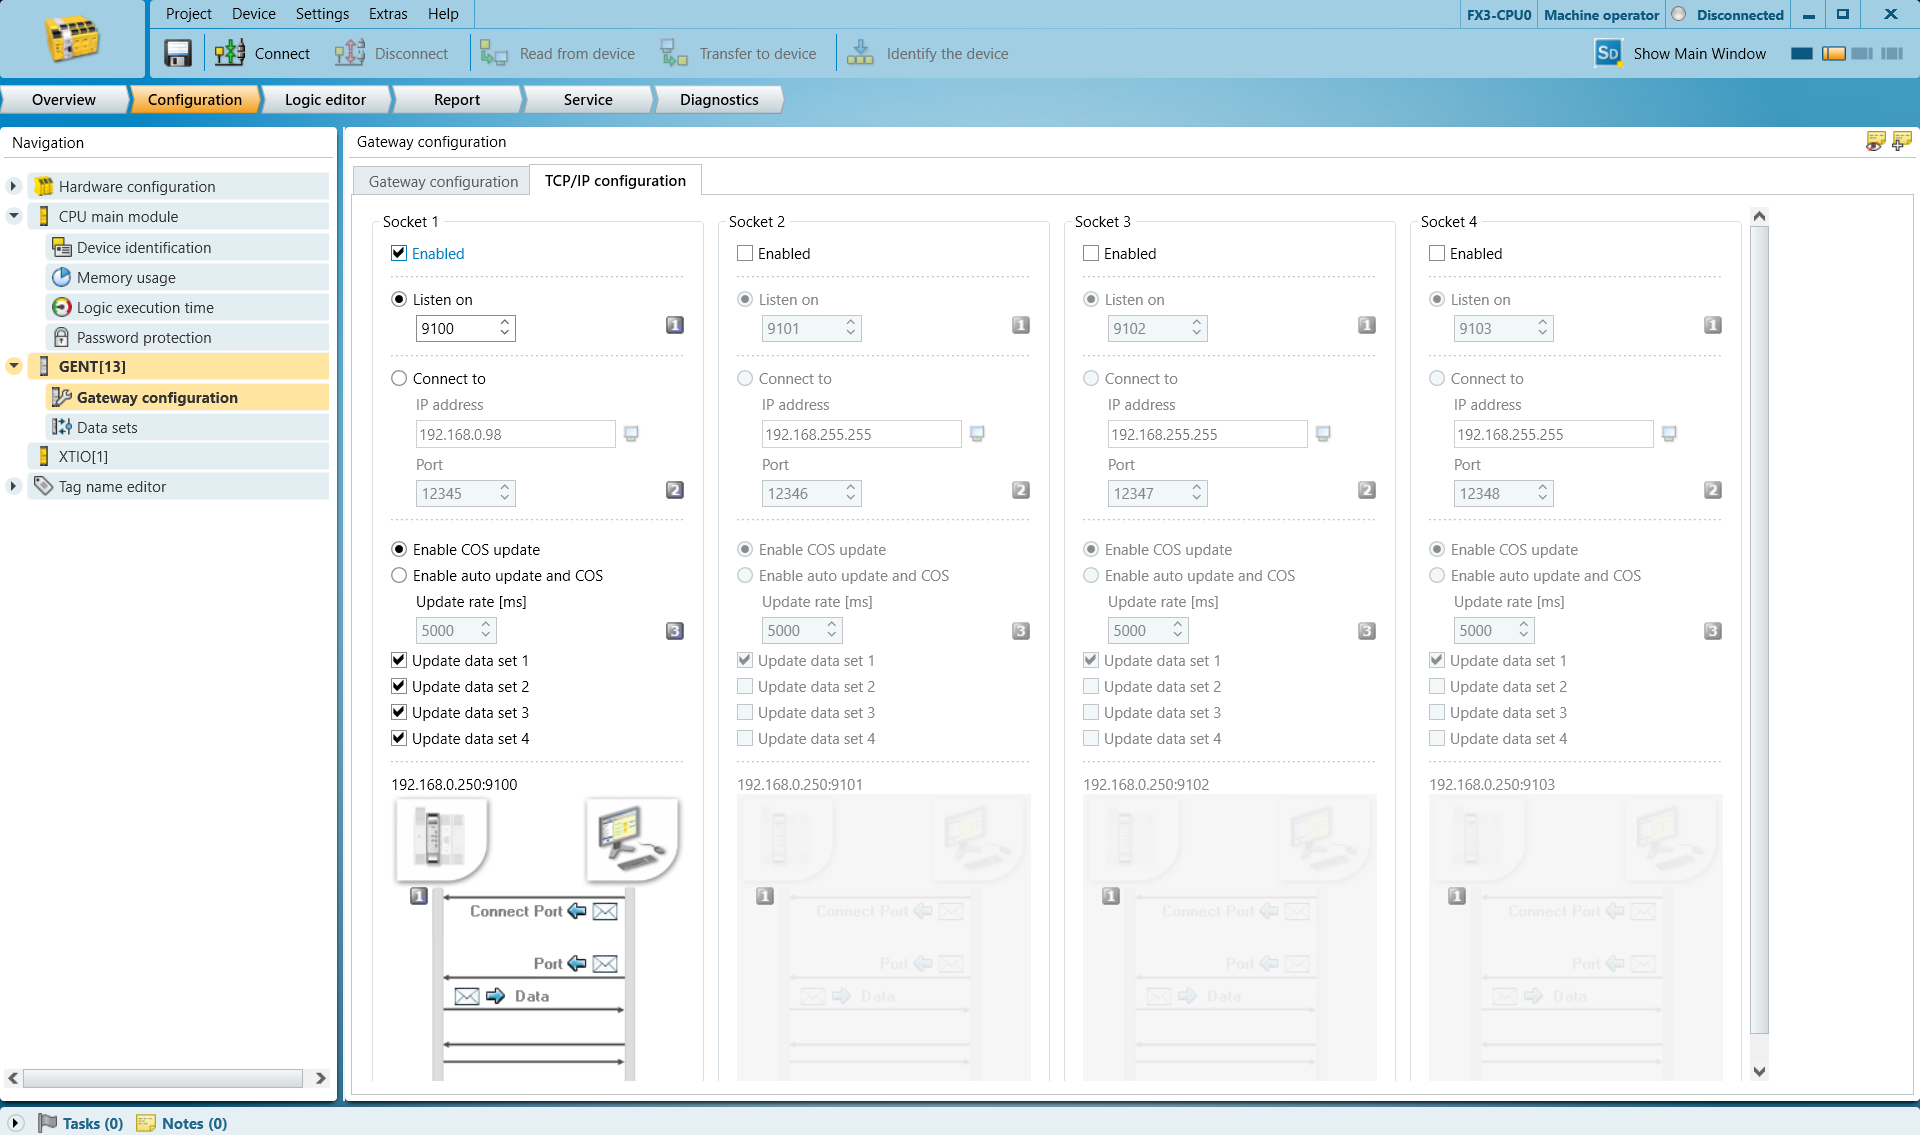
Accédez à l'onglet « Configuration TCP/IP », activez l'option « Listen On »et définissez le numéro de port souhaité. La valeur par défaut, 9100, convient dans la plupart des cas.
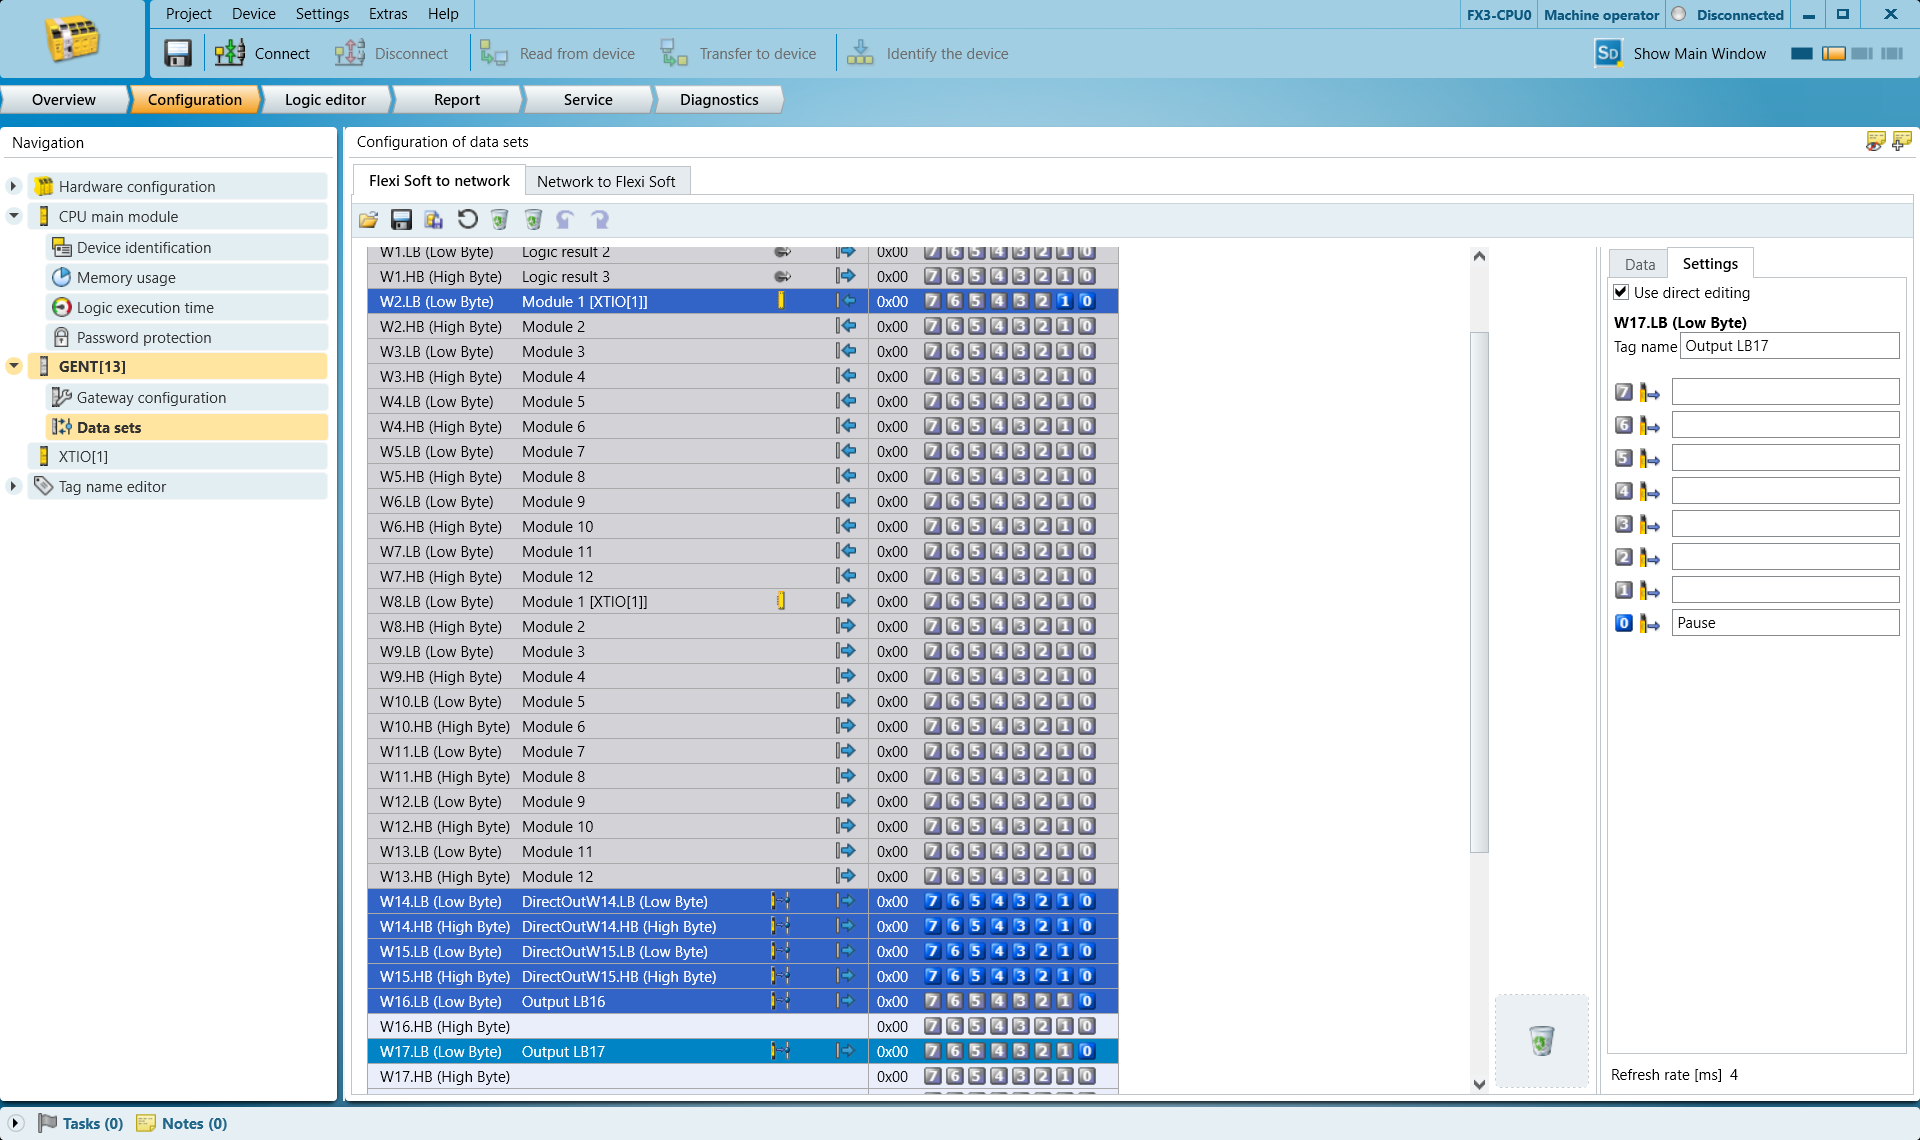
Accédez aux ensembles de données pour déterminer les octets de sortie à utiliser pour déclencher les commandes STOP et PAUSE.
Harp surveille le bit 0de l'octet sélectionné. Cet octet est traité comme une valeur booléenne. Ne sélectionnez aucun autre bit. Ces bits ne fonctionnent pas.
Nous utilisons ici les éléments suivants :
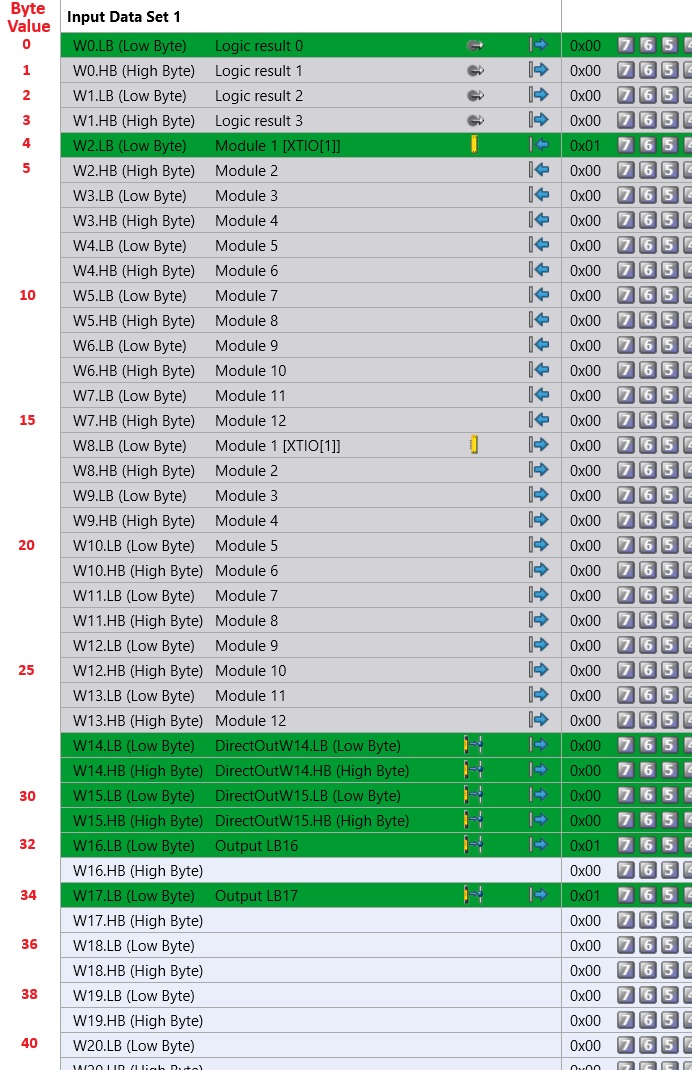
Octet 16 (octet de poids faible) pour la commande STOP
Octet 17 (octet de poids faible) pour la commande PAUSE
Sélectionnez la ligne W16.LB (octet de poids faible), vérifiez le bit 0 à droite, puis vous pouvez luiattribuer le nom « STOP »
Cette balise vous aidera par la suite à identifier cet élément dans le programme.
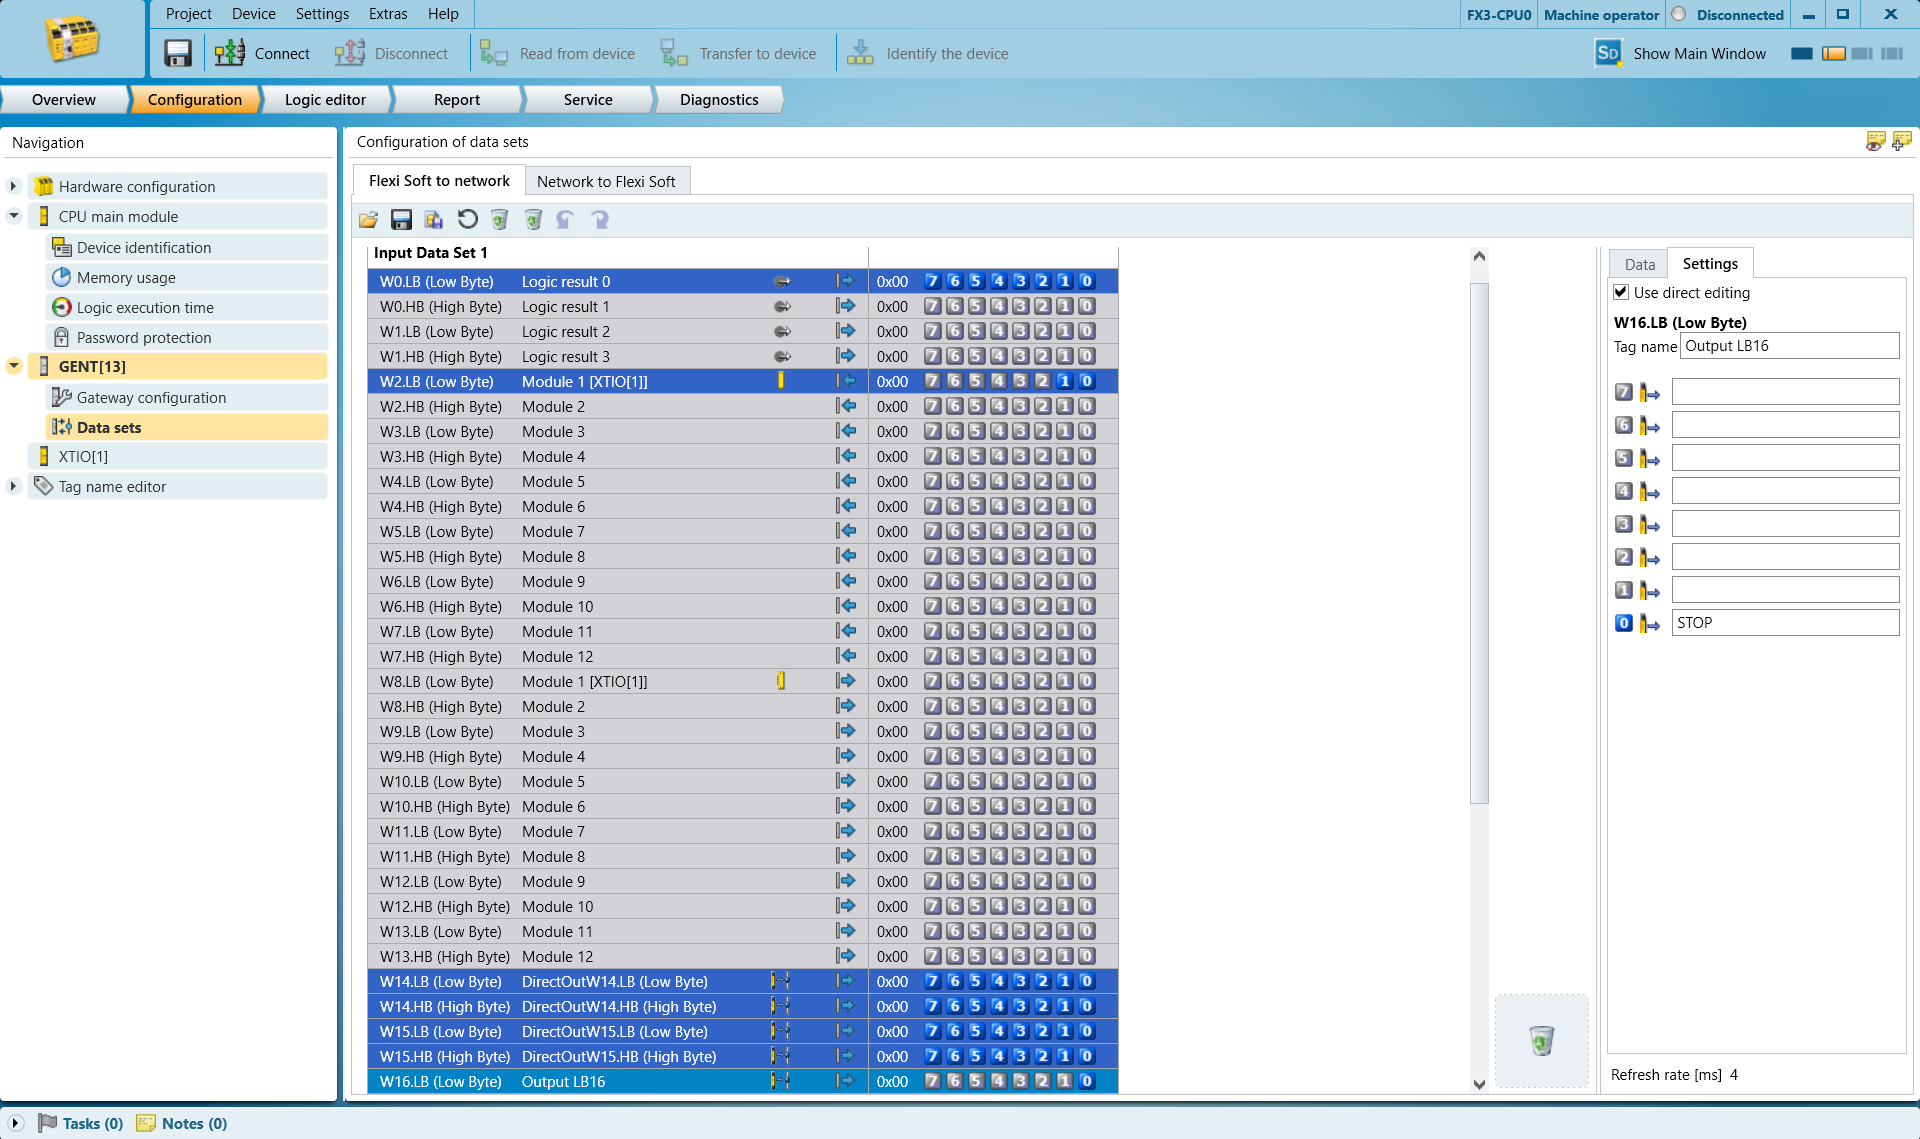
Sélectionnez la ligne W17.LB (octet de poids faible), puis vérifiez le bit 0 à droite, après quoi PAUSEVous pouvez le nommer ainsi
Programmation
Le HARP s'attend à ce que les octets STOP et PAUSE soient à l'état HAUTlorsque le système est en état de préparation normale.
Grâce à cette logique de surveillance, HARP peut vérifier, avant de lancer le fonctionnement du robot, que le contrôleur de sécurité est connecté et signale un état de fonctionnement valide. En cas de perte de communication avec le contrôleur de sécurité, HARP considère que le signal de sécurité surveillé n'est plus disponible et bloque le fonctionnement jusqu'à ce que la communication soit rétablie et que l'octet configuré revienne à l'état HAUT attendu.
Dans l'exemple ci-dessous, on utilise :
- « Ouverture normale » désignant des dispositifs tels que les interrupteurs de porte ou les barrières lumineuses (N.O.) Il s'agit d'un bouton-poussoir. Cette entrée est
17.LBde PAUSE Il est relié au signal. 16.LBde STOP Contact à fermeture relié au signal (N.C.) Il s'agit d'un contact d'arrêt d'urgence.
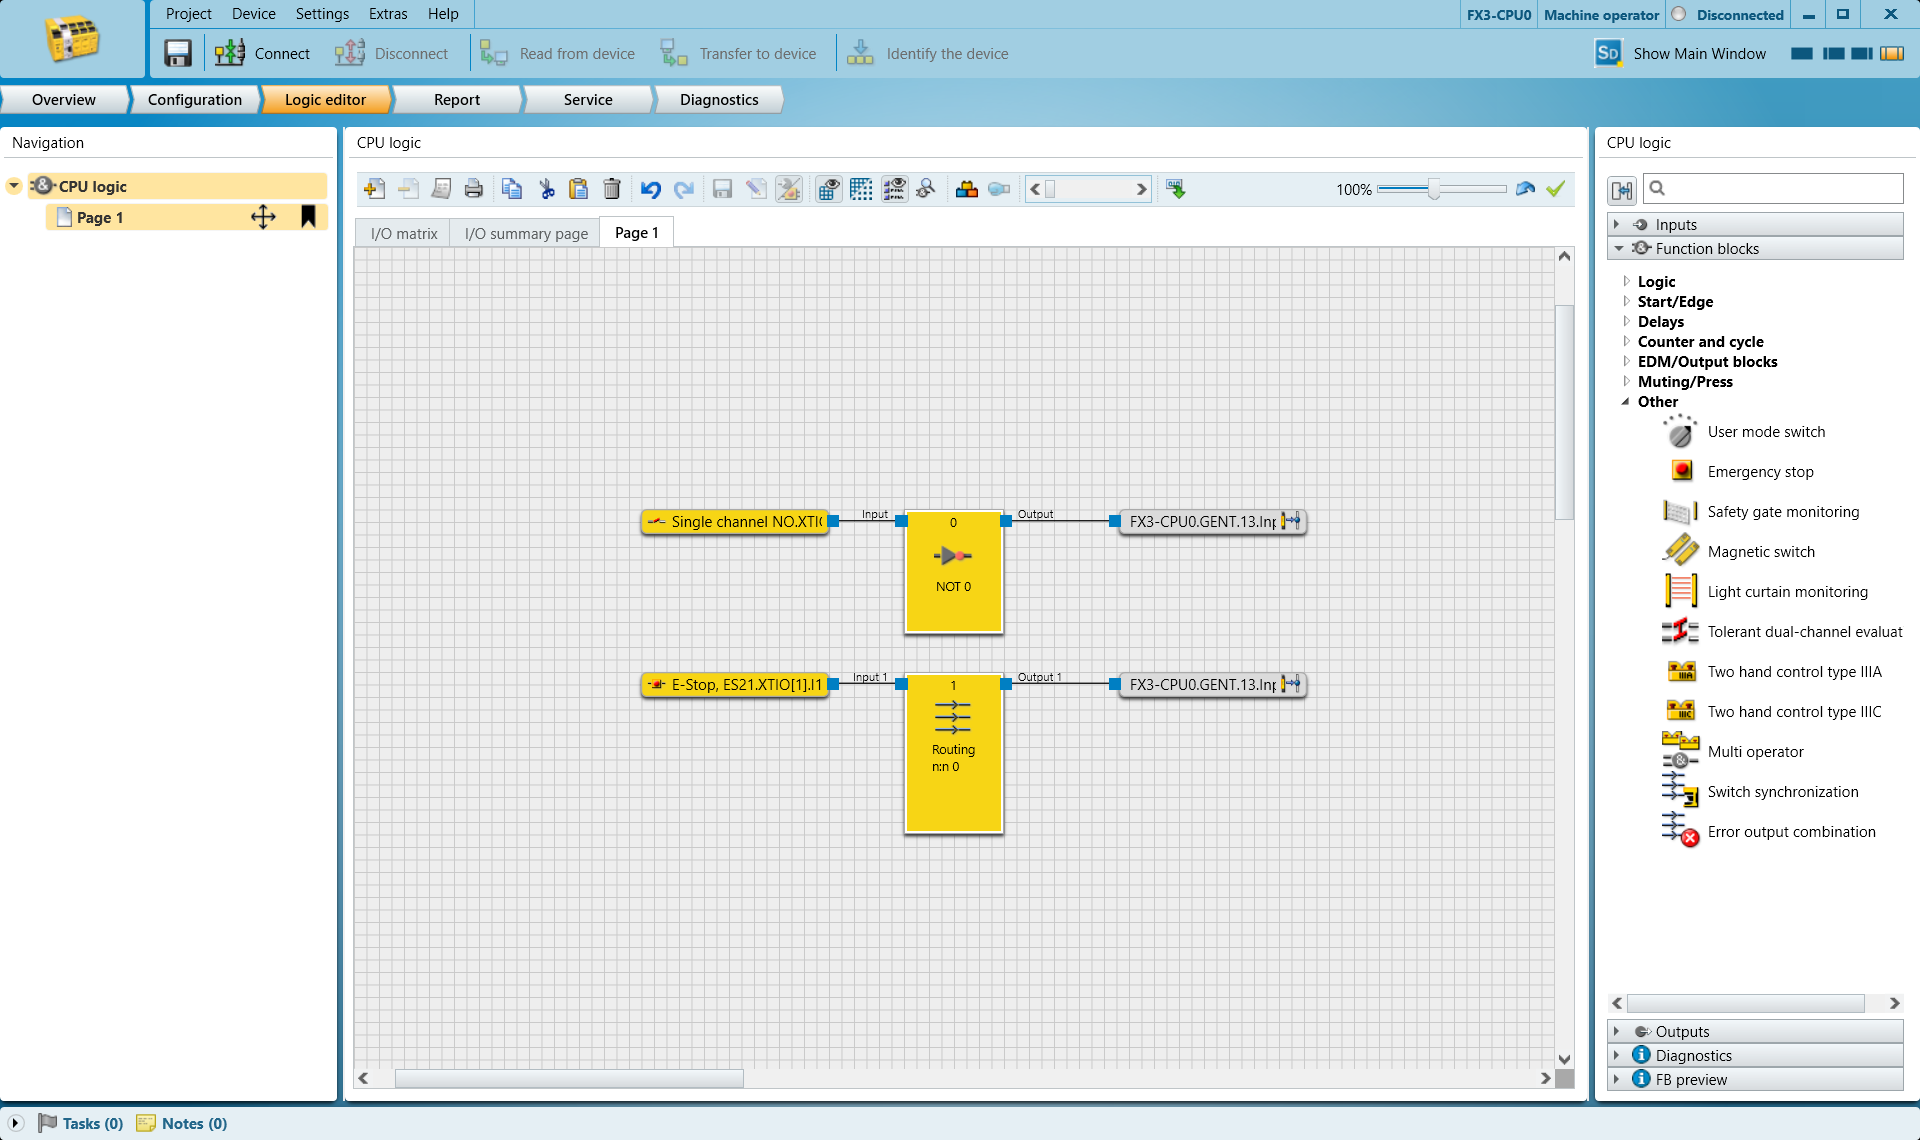
Lorsque l'entrée N.O. est déclenchée, l'entrée est désactivée et 17.LBde PAUSE Le HARP suspend les opérations à distance jusqu’à ce que le signal revienne à l’état HIGH prévu.
Lorsque l'arrêt d'urgenceest déclenché, le système HARP interrompt la session en cours et empêche la poursuite du fonctionnement. Une fois la condition d'arrêt d'urgence levée, il est nécessaire de réinitialiser le système avant de reprendre le fonctionnement.
Adaptez la logique de l'automate aux exigences de l'application et de l'architecture de sécurité. Si nécessaire, vous pouvez regrouper plusieurs dispositifs de sécurité sous un seul tag de surveillance.
La logique du PLC doit également être correctement intégrée aux fonctions de sécurité intégrées par le fabricant du robot.
Une fois le programme de sécurité configuré et validé, utilisez le bouton « Transfer to Device » pour le transférer vers l'automate, puis passez à l'étape suivante.
Veuillez faire correspondre les octets sélectionnés et leurs valeurs respectives dans le tableau ci-dessous.
HARP Configuration du projet
- Dans le projet existant « HARP », accédez à l'écran « Connection Screen » et cliquez sur l'icône en forme de bouclier située à côté du bouton « Add Connection ».
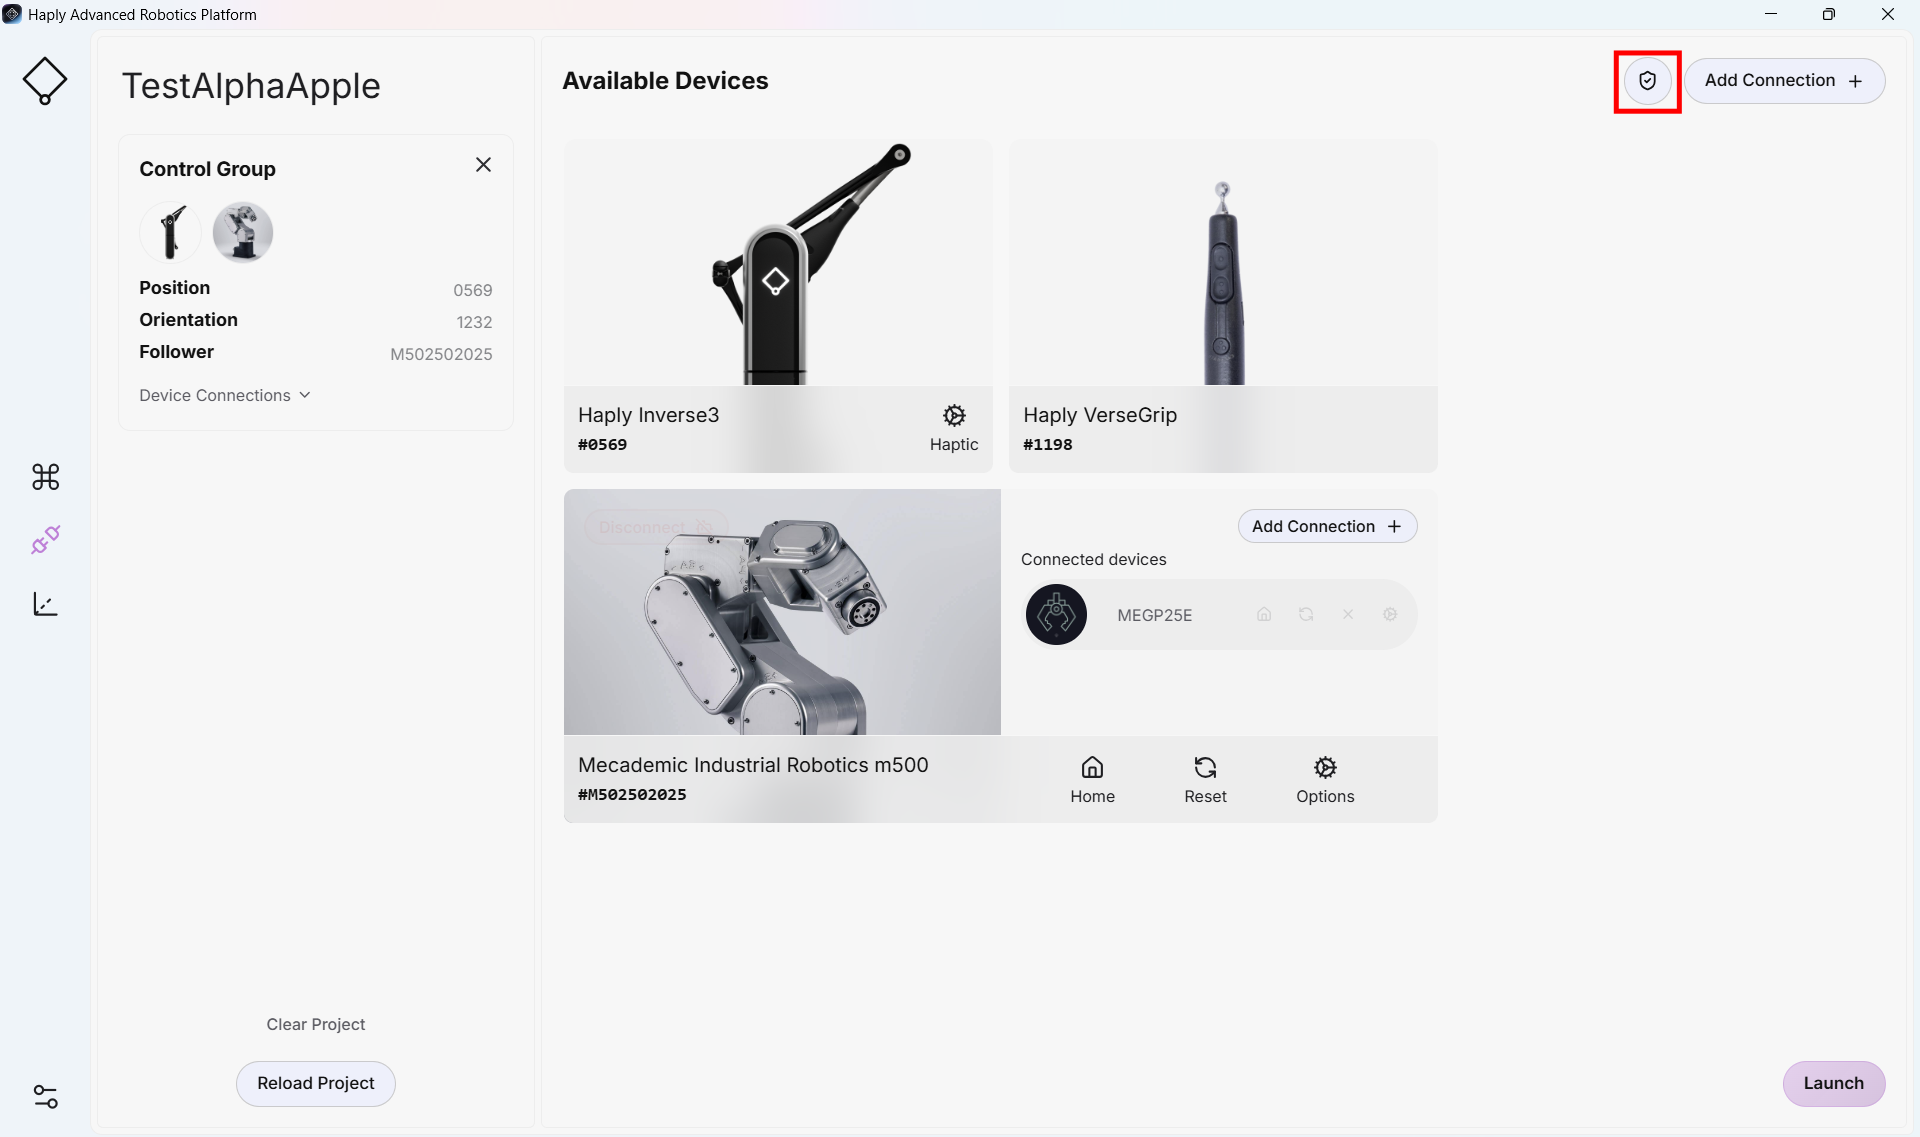
- Activez le commutateur « Contrôleur de sécurité »
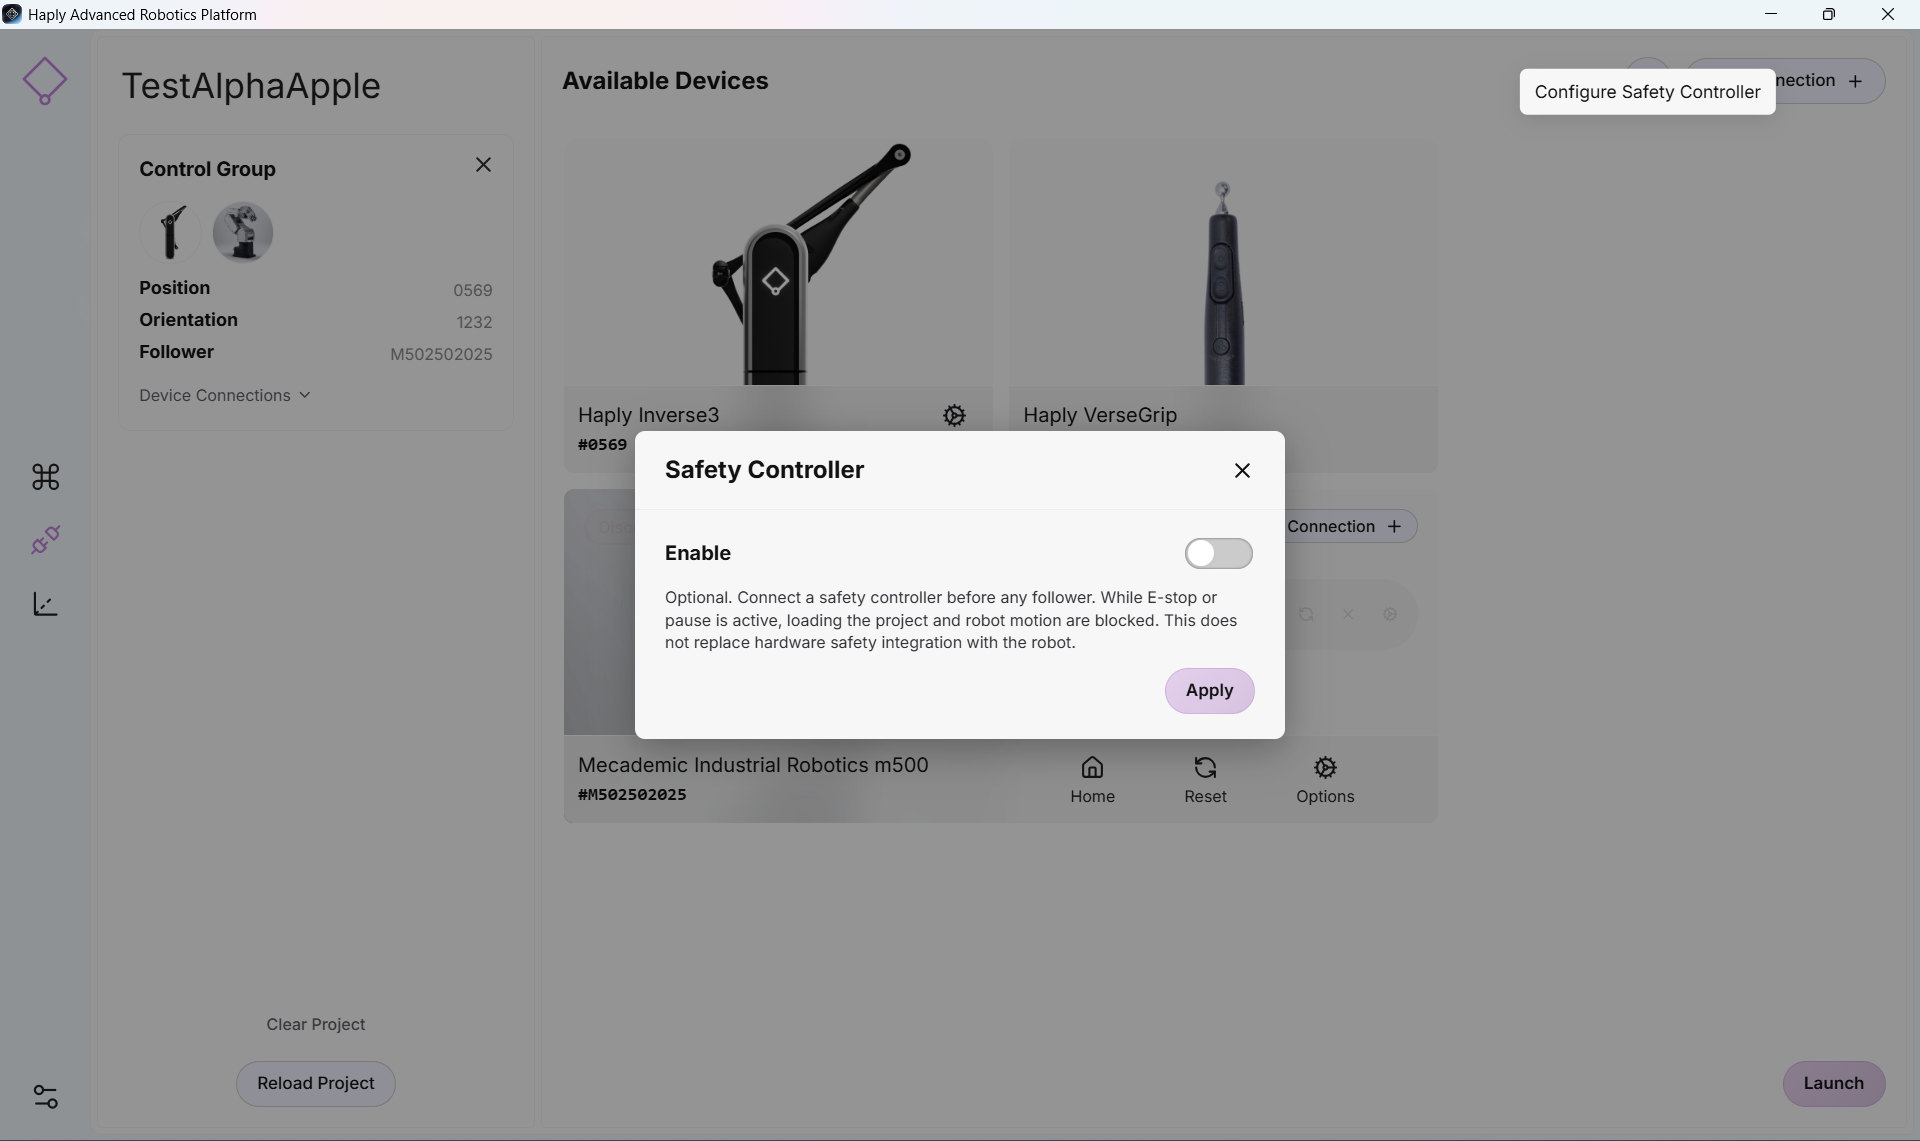
- Vous pouvez désormais accéder aux paramètres de configuration du contrôleur de sécurité.
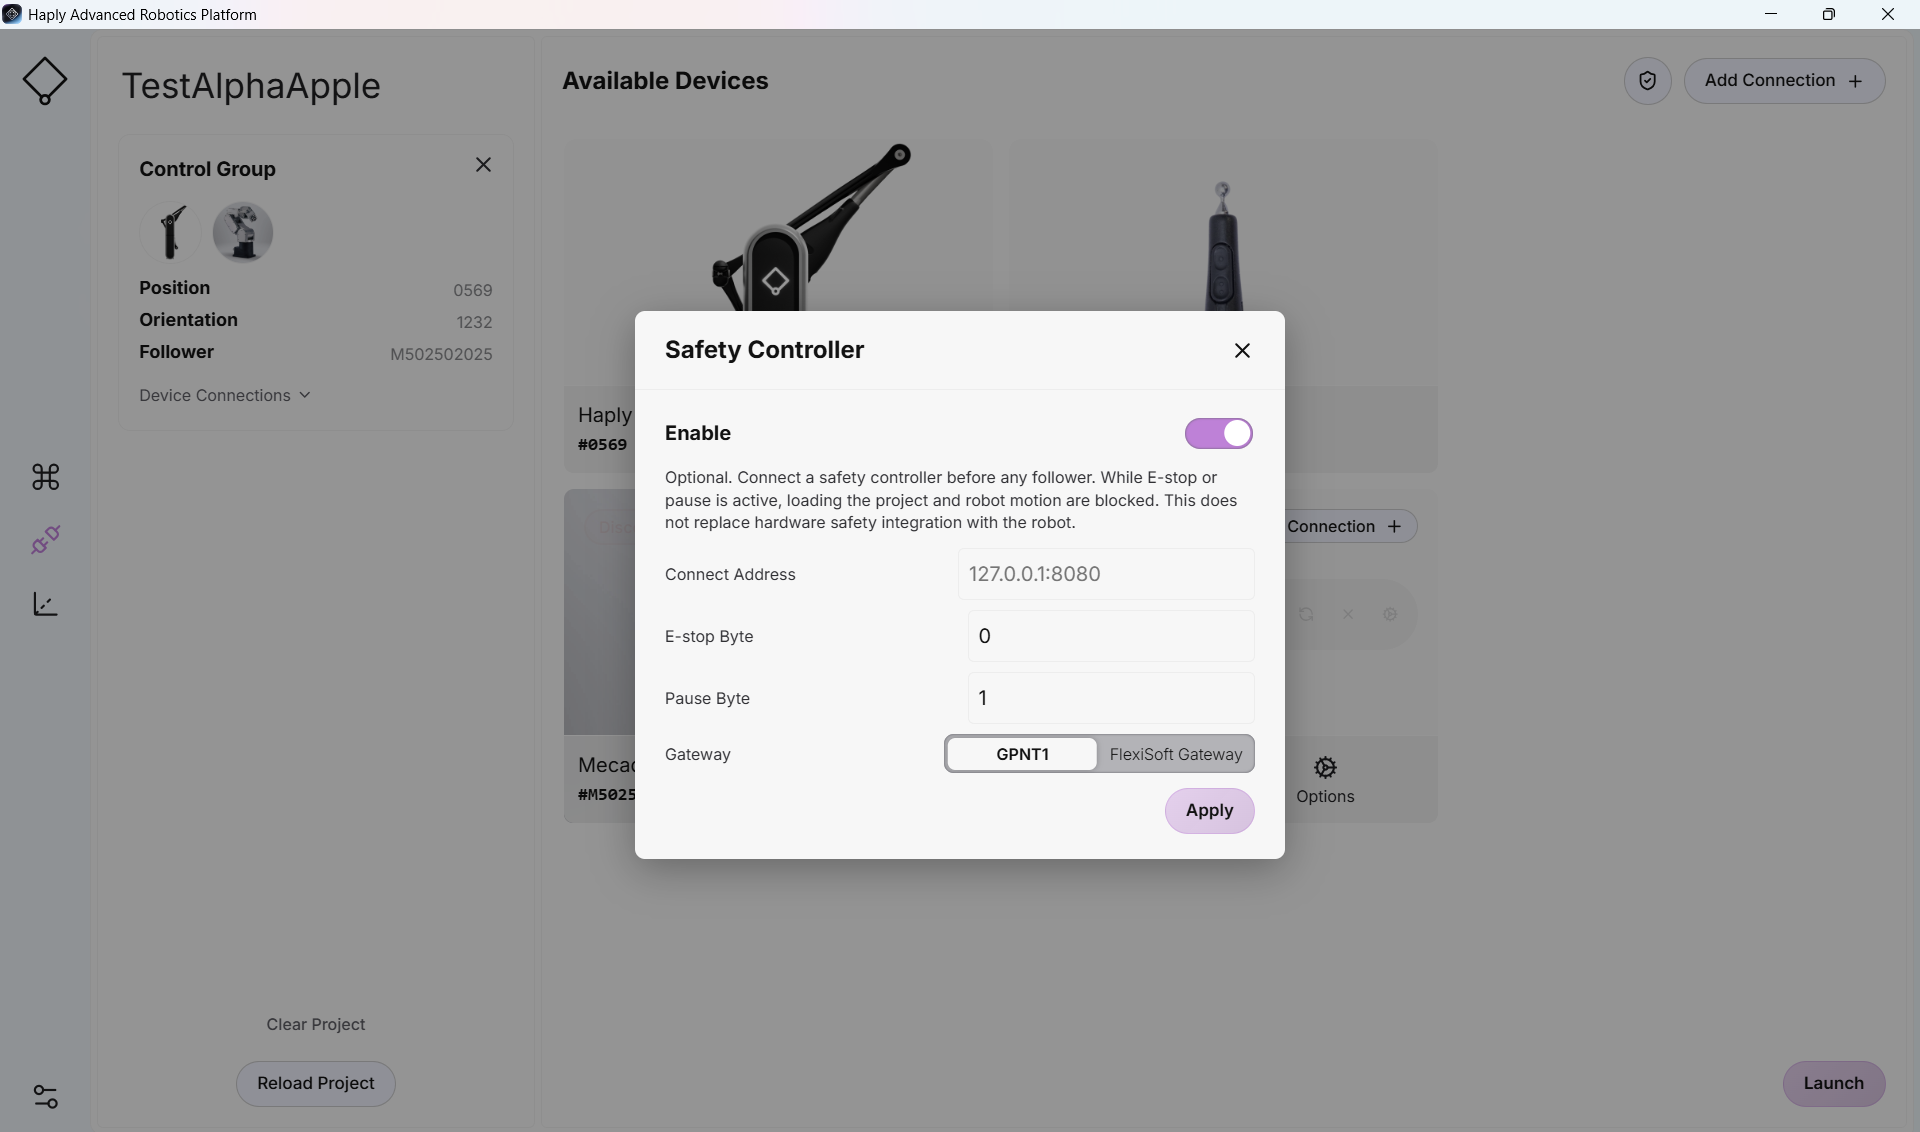
-
Veuillez récupérer l'adresse IP et le numéro d'octet sélectionnés ci-dessus et les appliquer aux paramètres des champs du formulaire.
Si vous utilisez un contrôleur FlexiSoft, sélectionnez l'option « FlexiSoft ». Le Flexi-Compact utilise le GPNT.
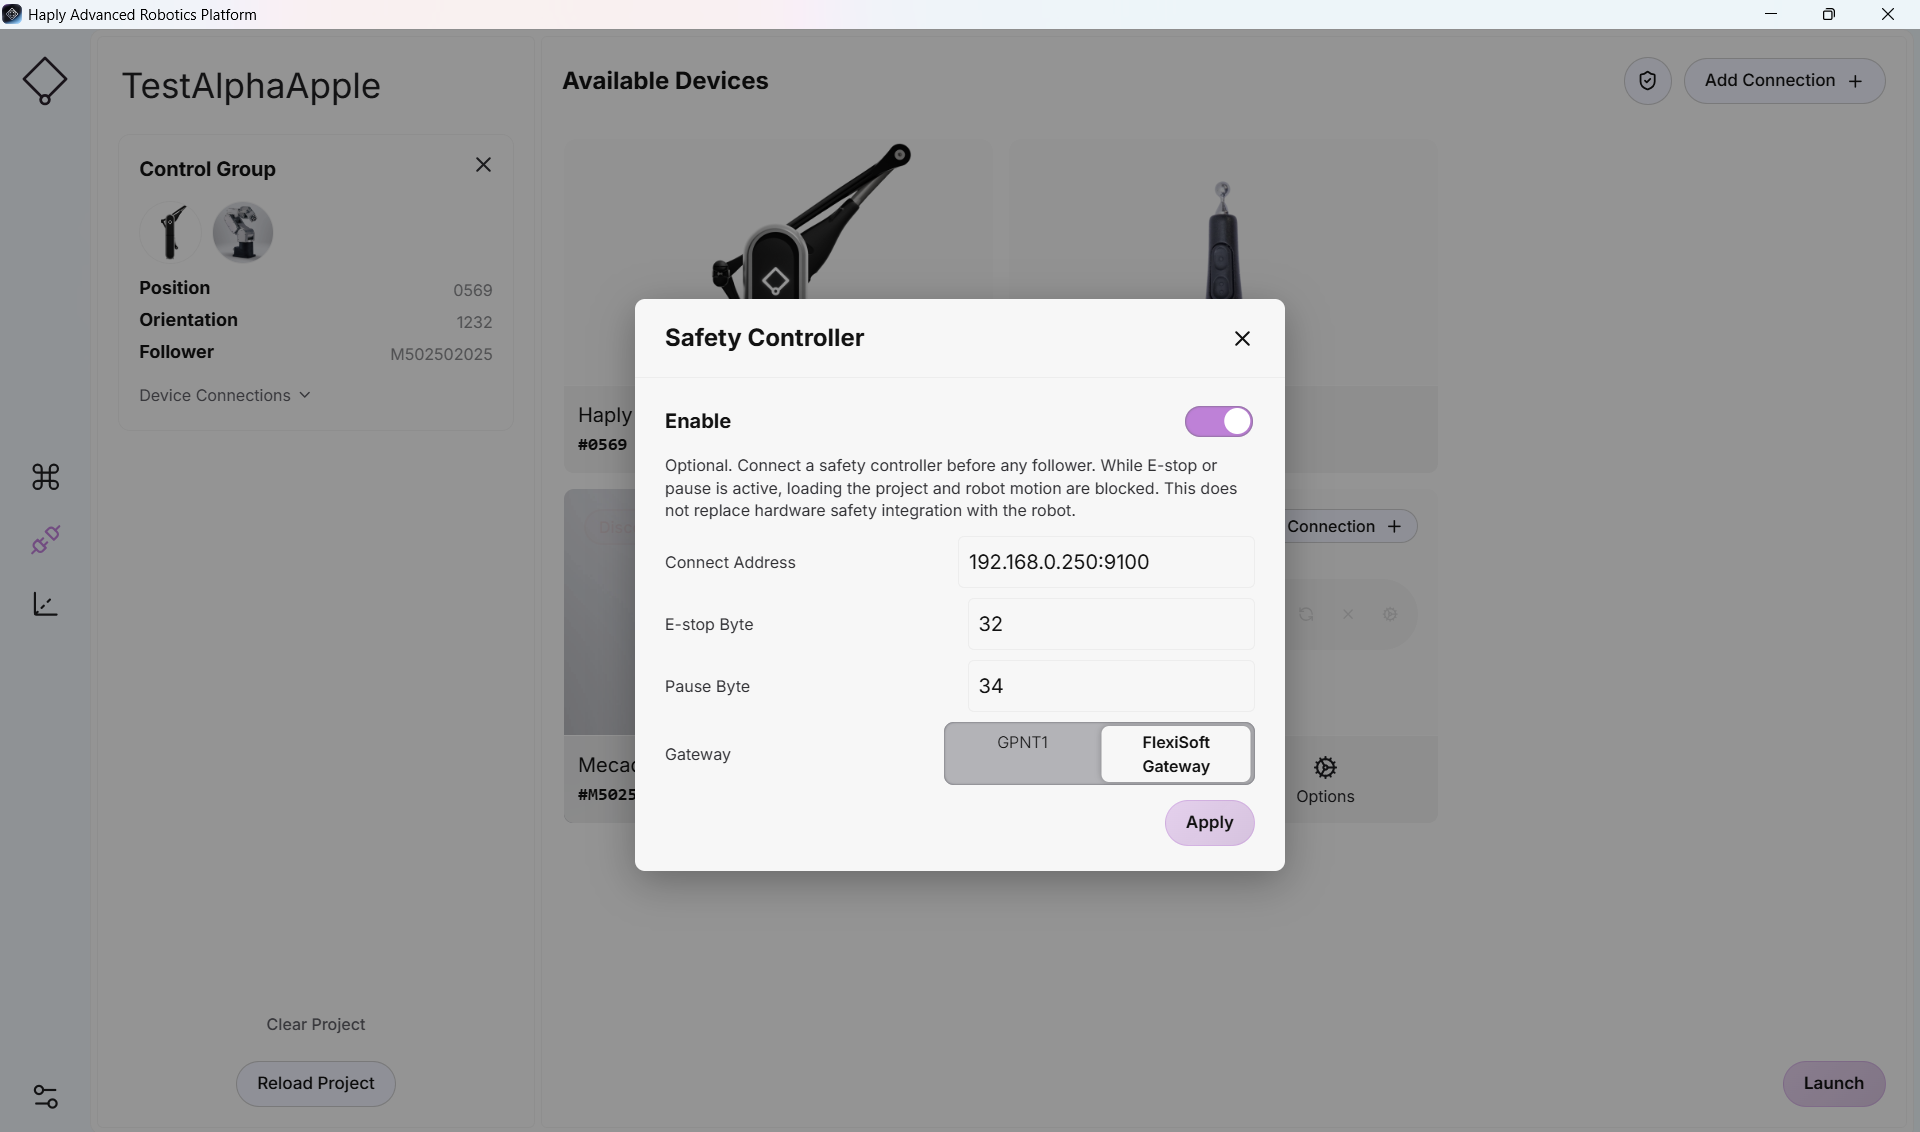
- Si toutes les connexions ont été correctement effectuées, vous pouvez utiliser l'écran « Control » sans aucun problème.
Si vous ne parvenez pas à passer l'écran de connexion ou si les mouvements du robot ne sont pas autorisés sur l'écran « Control », vérifiez qu'aucun dispositif d'urgence ne déclenche la sortie. Assurez-vous que la connexion avec l'appareil est correctement câblée, que celui-ci est sous tension et qu'il fonctionne normalement depuis le panneau avant.