Zones d'exclusion
Une zone d'exclusion dans HARP définit une zone virtuelle interdite au sein de l'espace de travail 3D du robot. Lors de la téléopération, le bras du robot ne peut pas pénétrer dans ces zones configurées.
Les zones d'exclusion peuvent servir à représenter des objets physiques ou des zones à accès restreint dans la cellule du robot, par exemple :
- Montages
- Écrans
- Machines voisines
- Plans de travail
- Zones réservées aux opérateurs ou au personnel
Les zones d'exclusion sont créées et configurées depuis la page « Espace de travail », où vous pouvez positionner chaque zone et ajuster sa taille afin qu'elle corresponde à la zone géographique visée.
Contrairement à une limite de l'espace de travail, qui maintient le TCP du robot à l'intérieur d'un volume de fonctionnement défini, une zone d'exclusion empêche le TCP de pénétrer dans une région précise de cet espace de travail.
Pendant la téléopération, lorsque le robot s'approche d'une zone d'exclusion, HARP limite ses mouvements afin d'empêcher toute intrusion dans cette zone. Si l'opérateur continue de se diriger vers la limite, le robot peut glisser le long de la surface de la zone d'exclusion, tandis qu'un retour haptique est transmis par l'intermédiaire de Inverse3, permettant ainsi à l'opérateur de ressentir l'obstacle virtuel.
La vérification des zones d'exclusion s'appuie sur le TCP du robot, et non sur l'ensemble du bras. C'est pourquoi il convient de prévoir une marge suffisante autour des objets physiques lors de la définition des zones d'exclusion.
Les zones d'exclusion doivent refléter fidèlement l'espace de travail physique. Leur position étant définie par rapport au robot et au repère de l'espace de travail, une pose incorrecte du robot, un mauvais positionnement des zones ou des dimensions erronées de celles-ci peuvent entraîner une divergence entre la scène virtuelle et l'environnement physique.
Vérifiez toujours les zones d'exclusion à vitesse réduite avant toute mise en service normale.
Configurer les zones d'exclusion
Les zones d'exclusion sont des objets virtuels qui peuvent être ajoutés à l'espace de travail afin d'empêcher le TCP du robot de pénétrer dans les zones occupées par des objets physiques.
HARP prend actuellement en charge deux types de zones d'exclusion :
- Cube
- Sphère
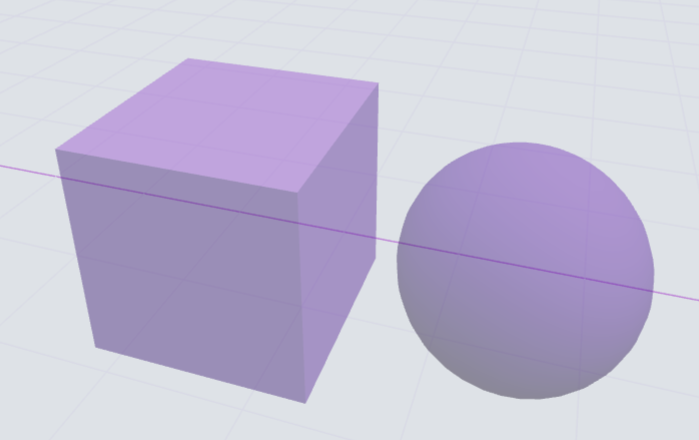
Pour ajouter une zone d'exclusion :
- Dans le coin inférieur gauche de la page Espace de travail, cliquez sur l'icône Cube ou Sphère.
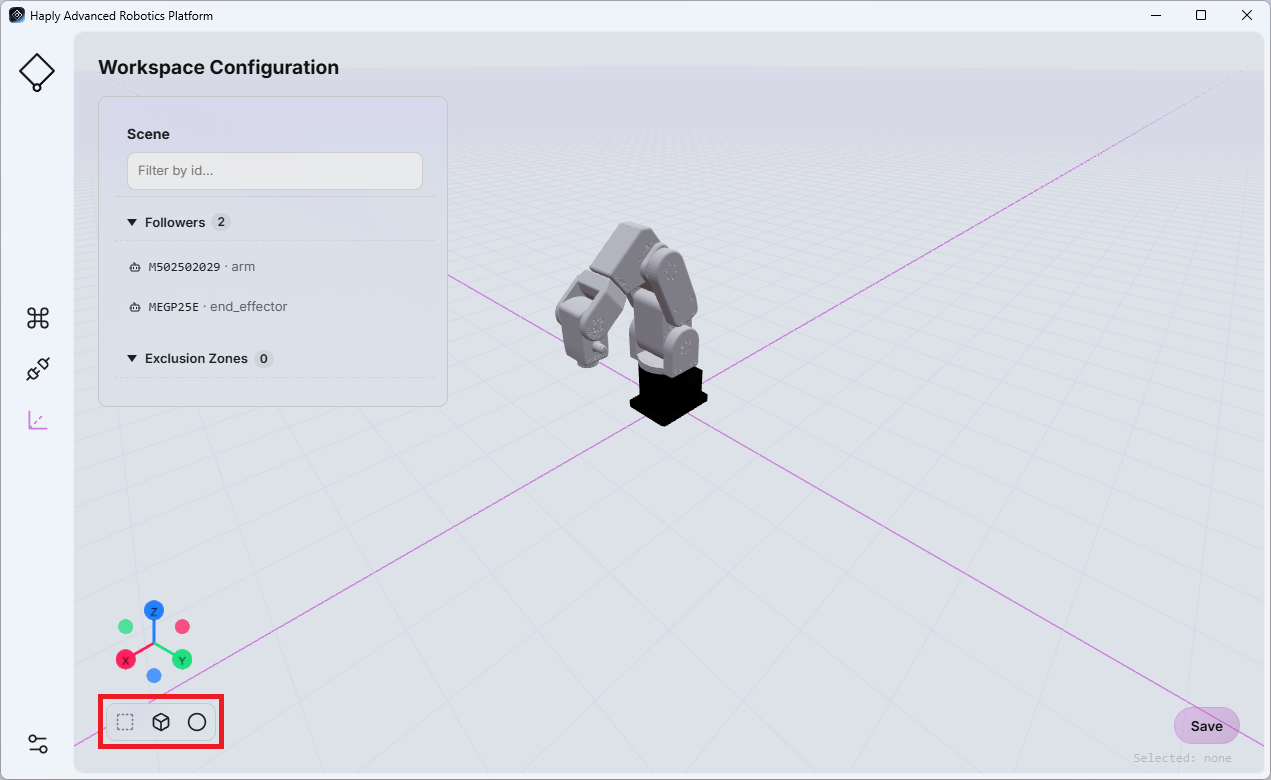
- La zone d'exclusion nouvellement créée apparaît dans la liste des éléments.
- Sélectionnez la zone d'exclusion pour afficher ses propriétés configurables sur le côté droit de la page.
Les paramètres disponibles dépendent du format sélectionné :
- Cube : position, largeur, profondeur et hauteur en mètres
- Sphère : position et rayon en mètres
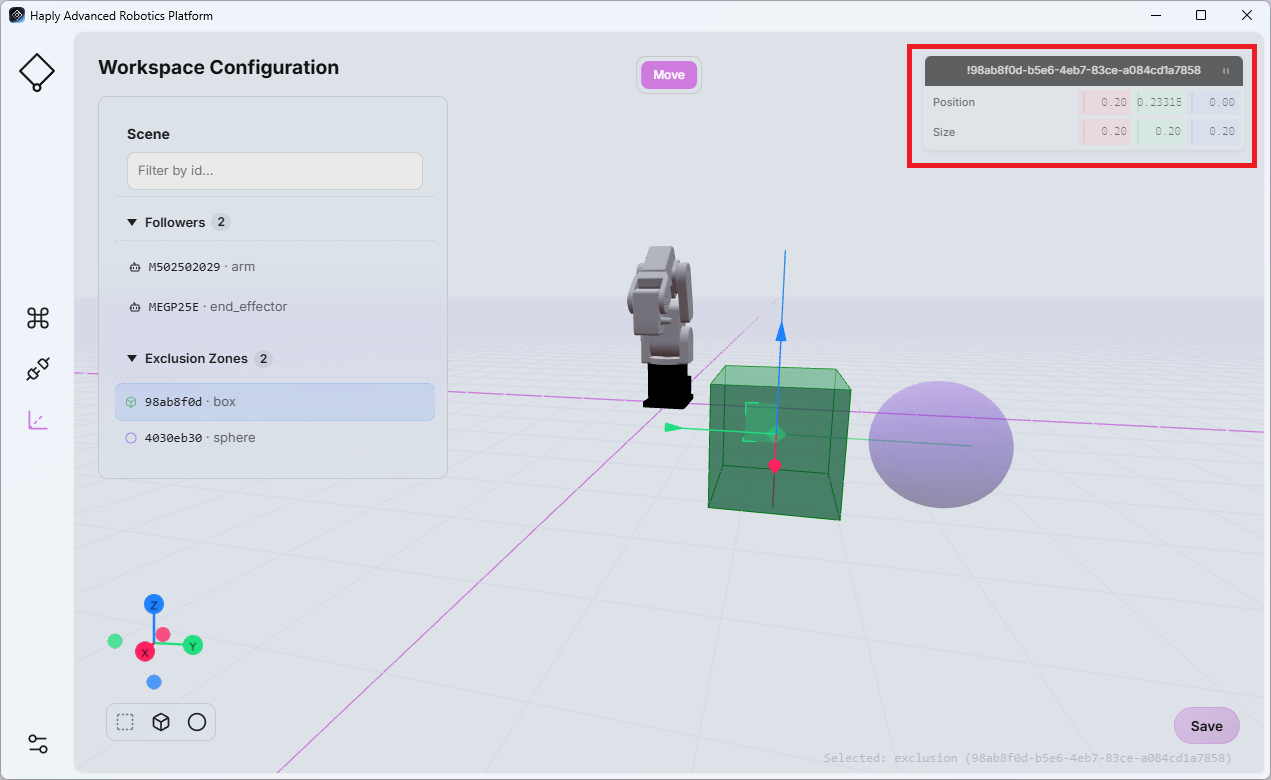
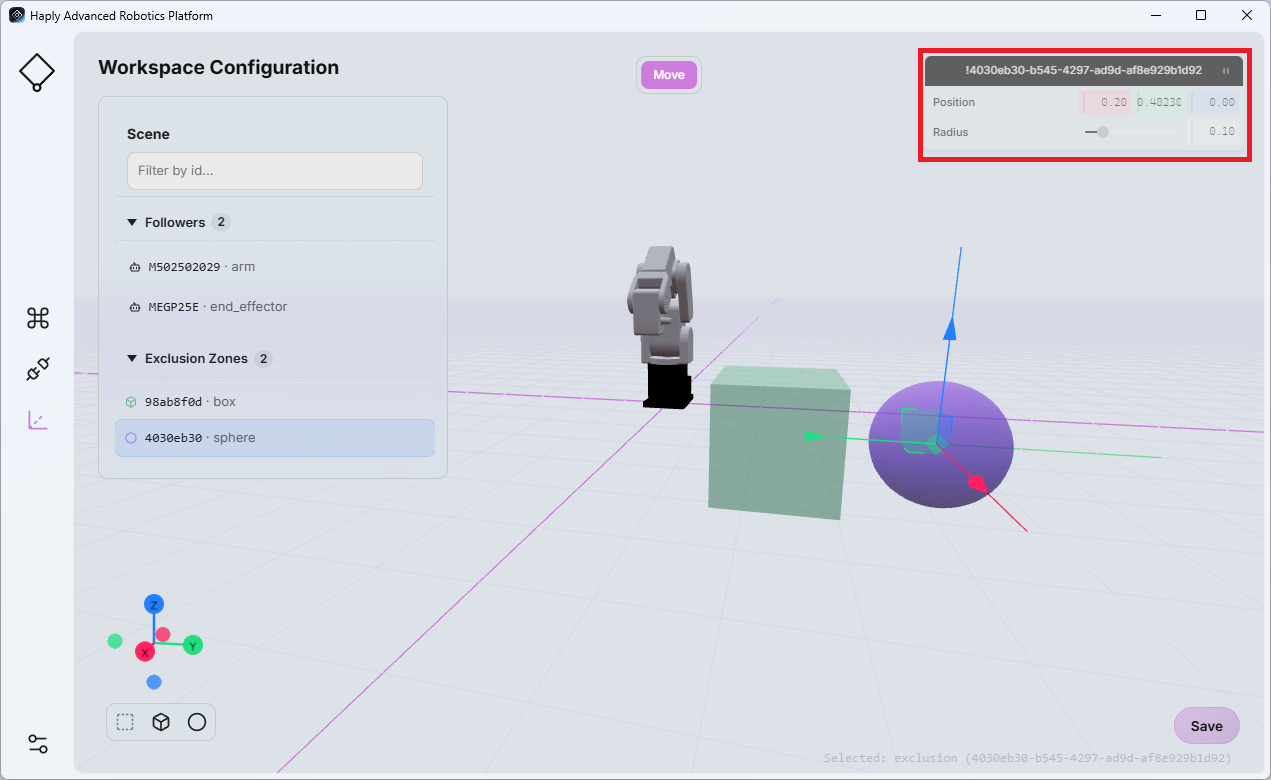
Ajustez les valeurs si nécessaire afin de refléter l'objet physique ou la zone à accès restreint correspondant.
Cliquez sur « Enregistrer » avant de quitter la page pour conserver vos modifications.
La configuration de l'espace de travail est directement liée à la vue de scène de l'écran Centre de commande (voir Vue de scène). Toute modification apportée à la configuration de l'espace de travail se répercute dans la vue de scène.
Conflit lors de la lecture
Lors de la lecture d'un mouvement de robot enregistré, HARP vérifie la trajectoire prévue de l'effecteur terminal par rapport aux zones d'exclusion définies dans l'espace de travail actuel.
Cela est particulièrement important lorsque des fichiers .hrpr Les enregistrements sont partagés entre des projets ou des utilisateurs, car la configuration de l'espace de travail peut différer de l'environnement dans lequel le mouvement a été initialement enregistré.
Avant et pendant la lecture, HARP lit au préalable le fichier de mouvement afin de déterminer si la trajectoire future de l'effecteur terminal traverse une zone d'exclusion configurée.
Cas 1 – Collision avant le début de la lecture :
Si HARP détecte que la trajectoire entre la position actuelle du robot et la position de départ du mouvement enregistré traverse une zone d'exclusion, la lecture ne démarre pas. Un message d'erreur indique qu'une zone d'exclusion bloque la trajectoire requise.
Cas n° 2 – Collision pendant la lecture :
Si HARP détecte qu'une portion à venir de la trajectoire enregistrée traverse une zone d'exclusion alors que la lecture est déjà en cours, la lecture s'arrête et un message d'erreur indique qu'une zone d'exclusion bloque la trajectoire enregistrée.
La vérification des collisions pendant la lecture repose sur les zones d'exclusion configurées dans l'espace de travail actuel de HARP. Vérifiez toujours que l'espace de travail virtuel reflète fidèlement l'environnement physique avant d'exécuter un mouvement enregistré.