Zones d'exclusion
Dans « HARP », une zone d'exclusion définit une zone virtuelle interdite d'accès au sein de l'espace de travail 3D du robot. Lors de la téléopération, le TCP du robot ne peut pas pénétrer dans ces zones configurées.
Les zones d'exclusion peuvent servir à représenter des objets physiques ou des zones d'accès restreint au sein de la cellule robotisée, telles que :
- Calendrier des matchs
- Écrans
- Machines à proximité
- Plans de travail
- Zones réservées aux opérateurs ou au personnel
Les zones d'exclusion sont créées et configurées à partir de la page « Espace de travail », où vous pouvez positionner chaque zone et ajuster sa taille pour qu'elle corresponde à la zone géographique visée.
Contrairement à une limite d'espace de travail, qui maintient le TCP du robot à l'intérieur d'un volume d'opération défini, une zone d'exclusion empêche le TCP de pénétrer dans une zone spécifique de cet espace de travail.
Lors d’une téléopération, lorsque le robot s’approche d’une zone d’exclusion, la fonction « HARP » limite ses mouvements afin d’empêcher toute intrusion dans cette zone. Si l’opérateur continue à se diriger vers la limite, le robot peut se déplacer le long de la surface de la zone d’exclusion tandis qu’un retour haptique est transmis par le Inverse3, ce qui permet à l’opérateur de percevoir l’obstacle virtuel.
La vérification des zones d'exclusion s'appuie sur le TCP du robot, et non sur l'ensemble du bras robotisé. C'est pourquoi il est recommandé de prévoir une marge suffisante autour des objets physiques lors de la définition des zones d'exclusion.
Les zones d'exclusion doivent refléter fidèlement l'espace de travail physique. Leur position étant définie par rapport au robot et au référentiel de l'espace de travail, une posture incorrecte du robot, un mauvais positionnement des zones ou des dimensions erronées de celles-ci peuvent entraîner un décalage entre la scène virtuelle et l'environnement physique.
Vérifiez toujours les zones d'exclusion à vitesse réduite avant de reprendre le fonctionnement normal.
Définition des zones d'exclusion
Les zones d'exclusion sont des objets virtuels qui peuvent être ajoutés à l'espace de travail afin d'empêcher le TCP du robot de pénétrer dans des zones occupées par des objets physiques.
HARP prend actuellement en charge deux formes de zones d'exclusion :
- Cube
- Sphère
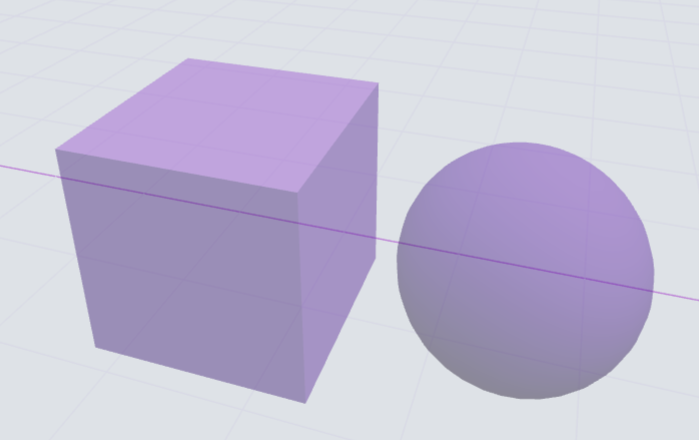
Pour ajouter une zone d'exclusion :
- Dans le coin inférieur gauche de la Espace de travail page, cliquez soit sur le Cube ou Sphère icône.
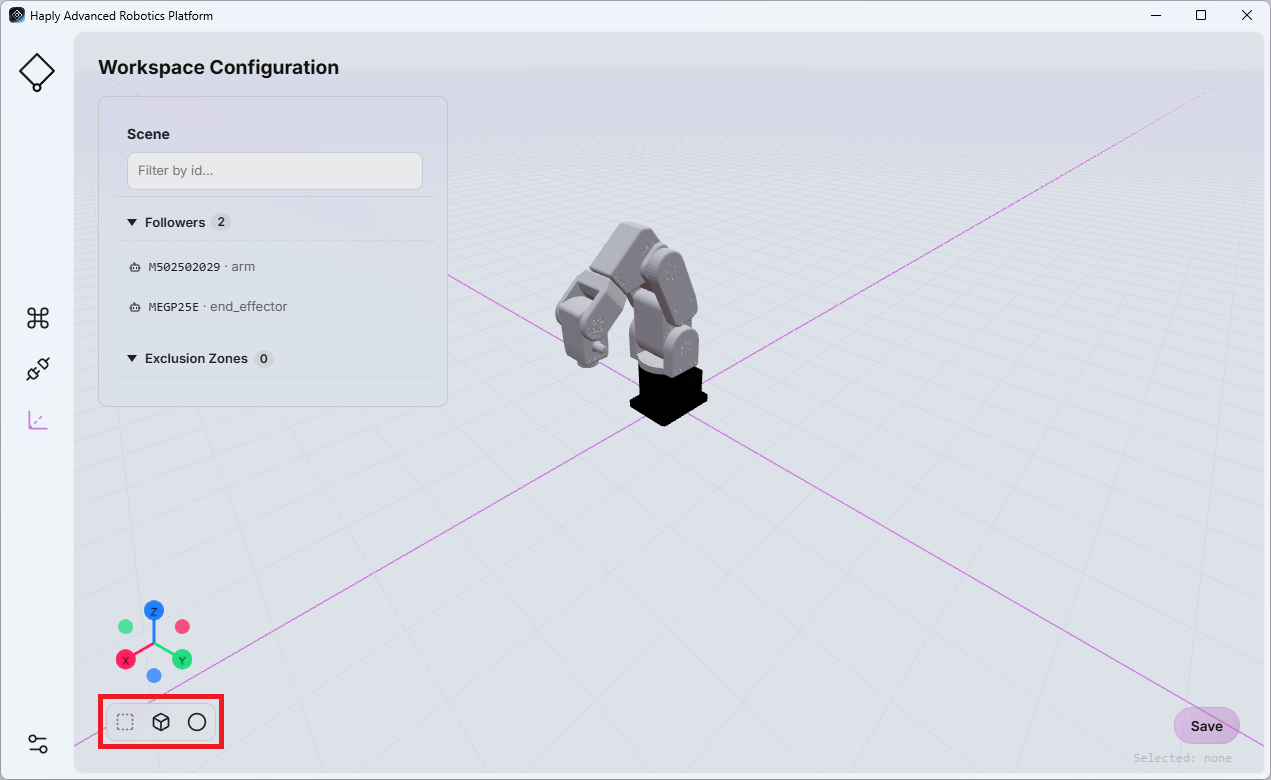
- La zone d'exclusion nouvellement créée apparaîtra dans la liste des objets.
- Sélectionnez la zone d'exclusion pour afficher ses propriétés configurables sur le côté droit de la page.
Les paramètres disponibles dépendent de la forme sélectionnée :
- Cube : position, largeur, profondeur et hauteur en mètres
- Sphère : position et rayon en mètres
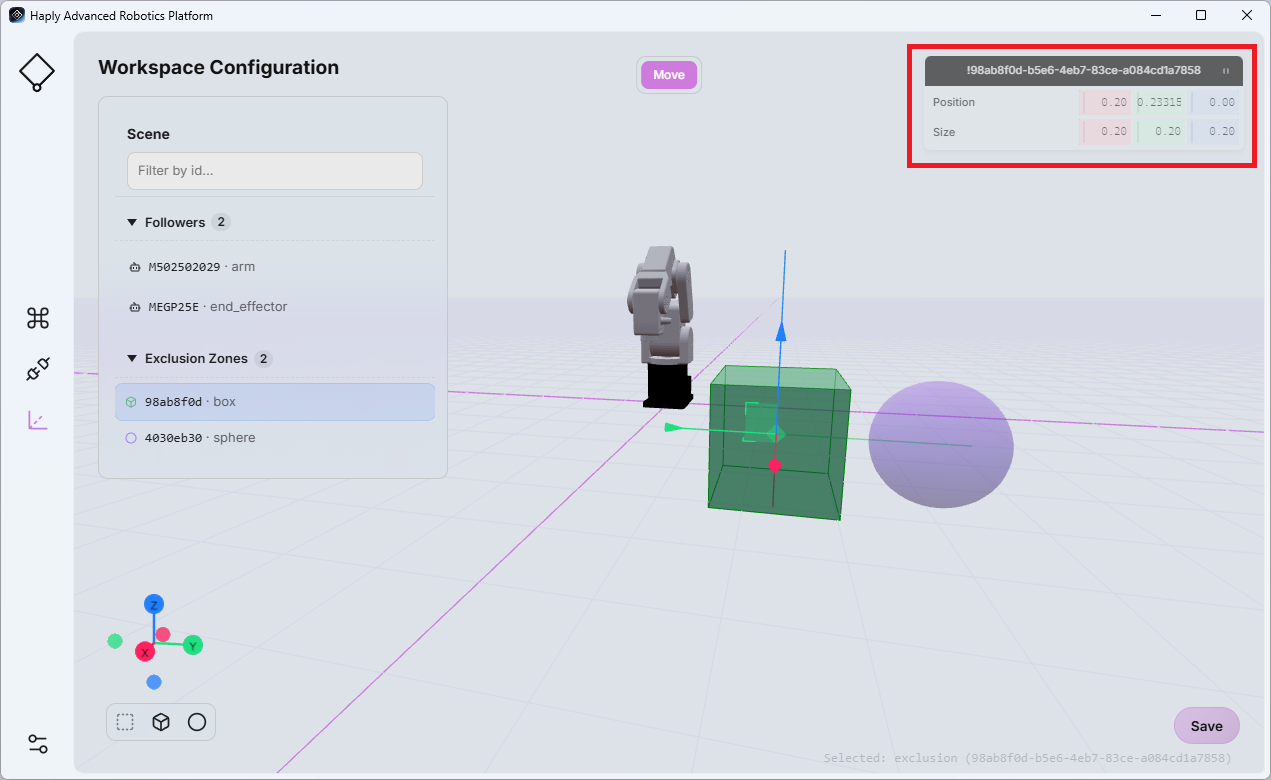
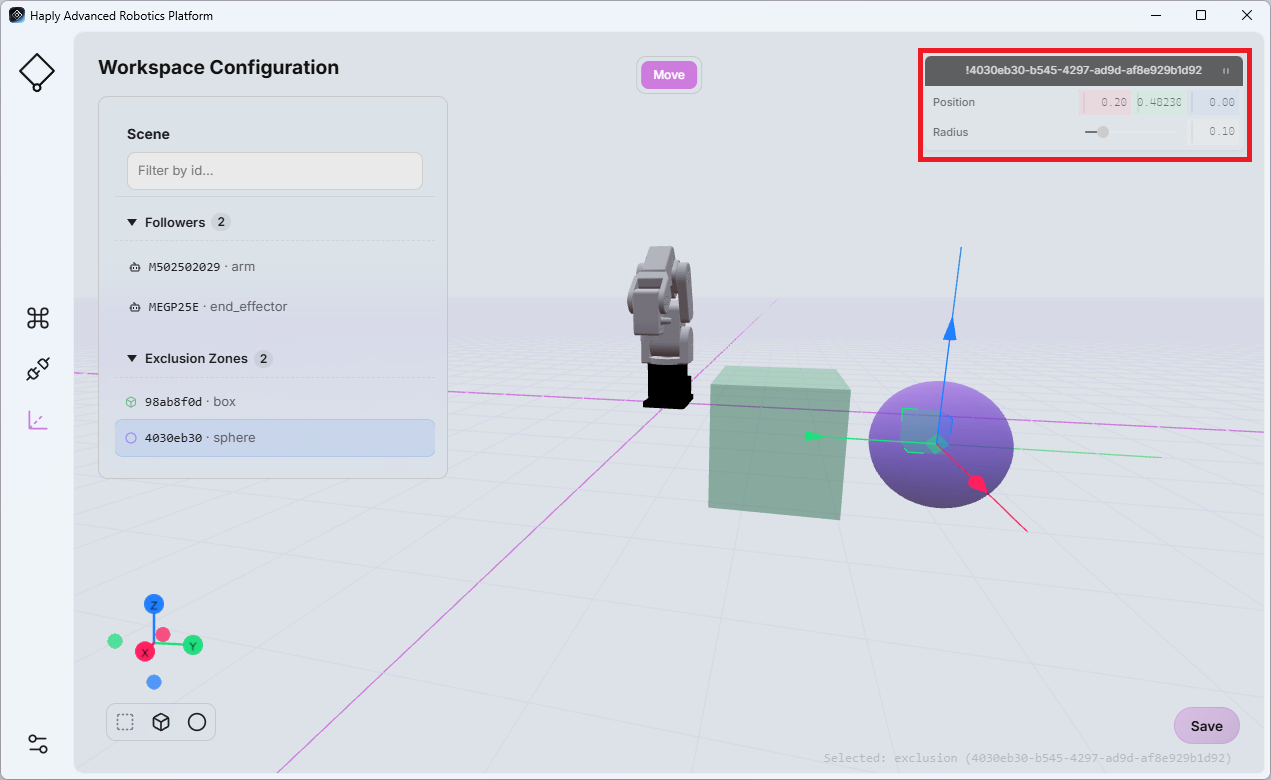
Ajustez les valeurs si nécessaire afin de refléter l'objet physique ou la zone d'accès restreint correspondant(e).
Cliquez sur « Enregistrer » avant de quitter la page pour enregistrer vos modifications.
La configuration de l'espace de travail est directement liée à la vue « Scène » de l'écran « Centre de commande » (voir « Vue Scène »). Toute modification apportée à la configuration de l'espace de travail se répercute dans la vue « Scène ».
Conflit de lecture
Lors de la lecture d'un mouvement de robot enregistré, HARP vérifie la trajectoire prévue de l'effecteur terminal par rapport aux zones d'exclusion définies dans l'espace de travail actuel.
C'est particulièrement important lorsque l'enregistrement est effectué .hrpr Les fichiers sont partagés entre les projets ou les utilisateurs, car la configuration de l'espace de travail peut différer de l'environnement dans lequel le mouvement a été initialement enregistré.
Avant et pendant la lecture, HARP analyse le fichier de mouvement à l'avance afin de déterminer si la trajectoire prévue de l'effecteur terminal va croiser une zone d'exclusion configurée.
Cas n° 1 – Collision avant le début de la lecture :
Si HARP détecte que le trajet entre la position actuelle du robot et le point de départ du mouvement enregistré traverse une zone d'exclusion, la lecture ne commencera pas. Un message d'erreur indiquera qu'une zone d'exclusion bloque le trajet requis.
Cas n° 2 – Collision pendant la lecture :
Si HARP détecte qu’une partie à venir de la trajectoire enregistrée coupe une zone d’exclusion alors que la lecture est déjà en cours, celle-ci s’arrêtera et un message d’erreur indiquera qu’une zone d’exclusion bloque le parcours enregistré.
La vérification des collisions lors de la lecture repose sur les zones d'exclusion configurées dans l'espace de travail actuel d'HARP . Vérifiez toujours que l'espace de travail virtuel reflète fidèlement l'environnement physique avant d'exécuter un mouvement enregistré.