Zones exclues
Les zones d'exclusionHARP définissent des zones virtuelles interdites d'accès au sein de l'espace de travail 3D du robot. Lors de la commande à distance, le bras du robot ( TCP)est empêché de pénétrer dans ces zones ainsi définies.
Les zones d'exclusion peuvent être utilisées pour désigner des objets physiques ou des zones interdites au sein d'une cellule robotisée. Voici quelques exemples :
- Gong Jeong-gu
- Écran
- Machines à proximité
- Surface de travail
- Zone réservée au personnel ou aux travailleurs
Les zones d'exclusion sont créées et configurées sur la page « Workspace »; vous pouvez y définir l'emplacement de chaque zone et ajuster leur taille afin qu'elles correspondent à la zone physique souhaitée.
Alors que les limites de l'espace de travail permettent de maintenir le TCP du robot à l'intérieur d'un volume d'opération défini, les zones d'exclusion empêchent le TCP de pénétrer dans certaines zones spécifiques de cet espace de travail.
Lorsqu’un robot s’approche d’une zone d’exclusion pendant une opération à distance, le système HARP limite ses mouvements afin de l’empêcher de pénétrer à l’intérieur de cette zone. Si l’opérateur continue à se diriger vers la limite, le robot peut se déplacer le long de la surface de la zone d’exclusion ; dans ce cas, Inverse3un retour haptique est appliqué afin que l’opérateur puisse percevoir l’obstacle virtuel.
La vérification des zones d'exclusion s'effectue par rapport au TCPdu robot et non par rapport au bras robotique dans son ensemble. C'est pourquoi, lors de la définition des zones d'exclusion, veillez à prévoir un espace libre suffisant autour des objets physiques.
Les zones d'exclusion doivent refléter fidèlement l'espace de travail réel. L'emplacement des zones d'exclusion étant défini par rapport au système de coordonnées du robot et à celui de l'espace de travail, une position incorrecte du robot, un mauvais positionnement des zones ou des dimensions erronées de celles-ci peuvent entraîner un décalage entre la scène virtuelle et l'environnement réel.
Avant toute mise en service, vérifiez toujours les zones d'exclusion en mode de décélération.
Configuration des zones d'exclusion
Les zones d'exclusion sont des objets virtuels pouvant être ajoutés à l'espace de travail afin d'empêcher le robot TCPde pénétrer dans l'espace occupé par un objet physique réel.
À l'heure actuelle, HARP prend en charge deux types de formes de zones d'exclusion :
- Cube
- Sphère
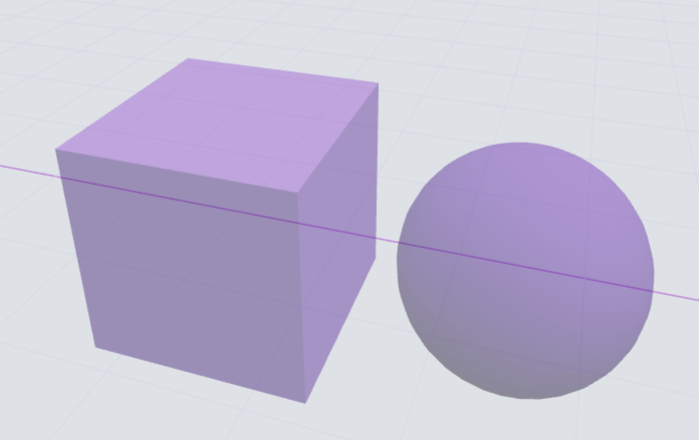
Pour ajouter une zone d'exclusion :
- Espace de travail Dans le coin inférieur gauche de la page, Cube ou bien Sphère Cliquez sur l'icône.
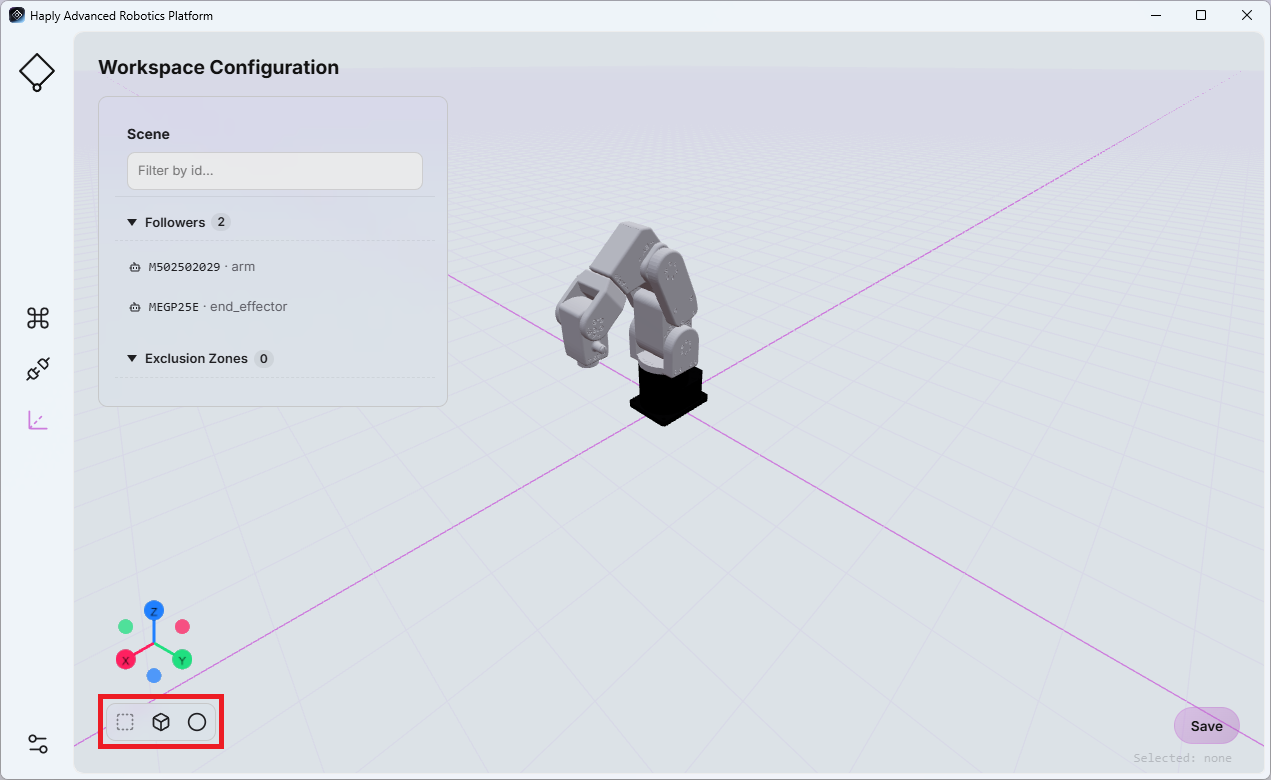
- La zone d'exclusion nouvellement créée apparaît dans la liste des objets.
- Lorsque vous sélectionnez une zone d'exclusion, les propriétés configurables s'affichent à droite de la page.
Les paramètres disponibles varient en fonction de la forme sélectionnée :
- Cube : emplacement, largeur, profondeur et hauteur (en mètres)
- Sphère : position et rayon (en mètres)
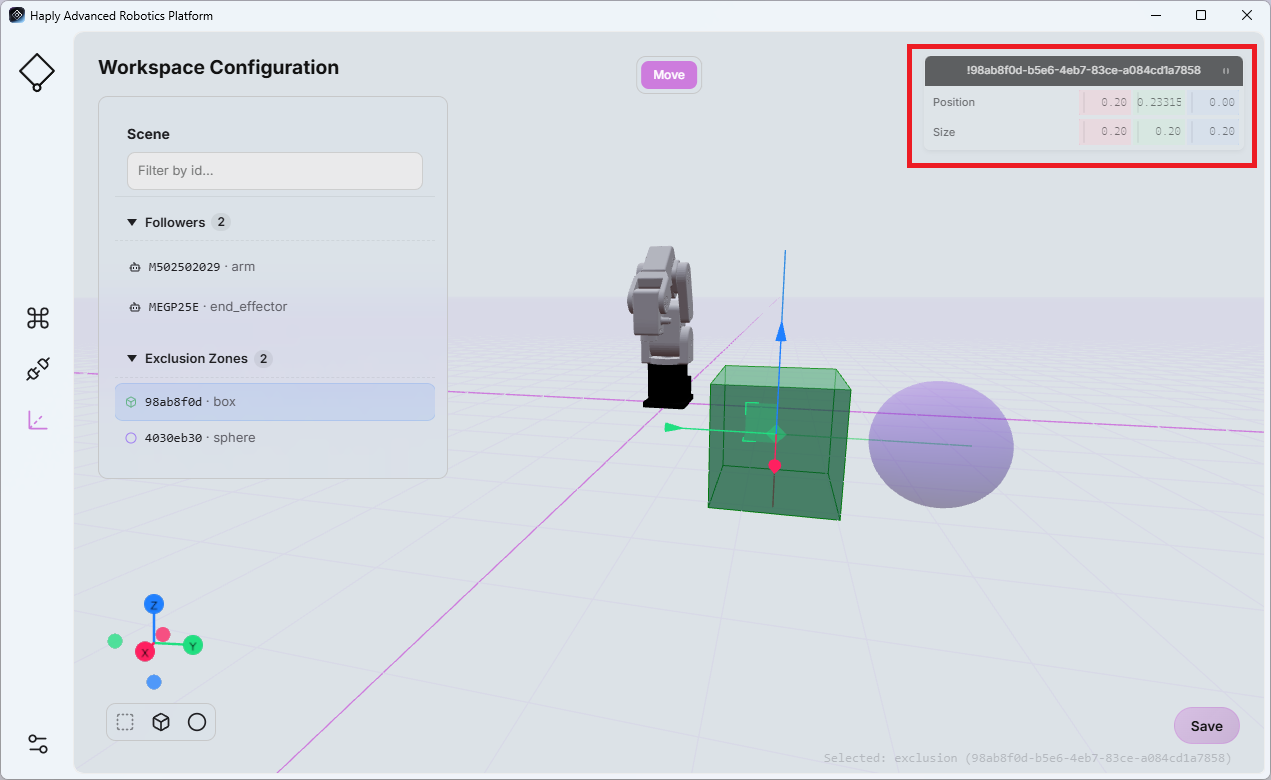
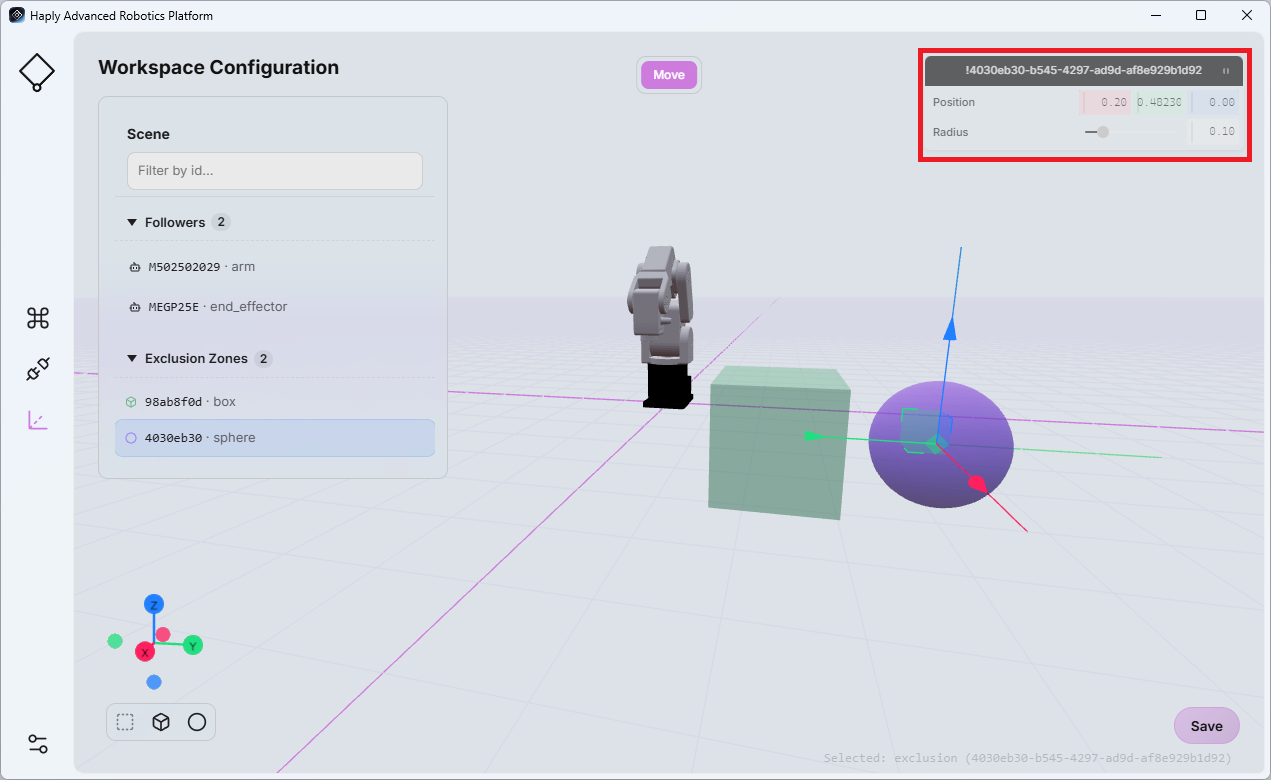
Ajustez la valeur selon vos besoins afin de représenter l'objet physique ou la zone restreinte en question.
Pour enregistrer vos modifications, cliquez sur « Enregistrer» avant de quitter la page.
La configuration de l'espace de travail est directement liée à la vue « Scene View »de l'écran Command Center (pour plus d'informations, voir « Scene View » ). Toute modification apportée à la configuration de l'espace de travail est répercutée dans la vue « Scene View ».
Conflit de lecture
Pendant la lecture d'une séquence de mouvements enregistrée, HARP vérifie la trajectoire de l'effecteur terminal planifiée en la comparant aux zones d'exclusion définies dans l'espace de travail actuel.
enregistré .hrpr Cela revêt une importance particulière lorsque les fichiers sont partagés entre des projets ou entre des utilisateurs. En effet, la configuration de l'espace de travail peut différer de celle de l'environnement dans lequel l'opération a été initialement enregistrée.
Avant et pendant la reproduction, HARP lit au préalable les fichiers d'exécution afin de déterminer si la trajectoire prévue de l'effecteur final croise les zones d'exclusion définies.
Cas n° 1 – Conflit avant le début de la lecture :
Si HARP détecte que le trajet entre la position actuelle du robot et le point de départ du mouvement enregistré traverse une zone d'exclusion, la lecture ne démarre pas. Un message d'erreur s'affiche, indiquant que la zone d'exclusion bloque le trajet requis.
Cas n° 2 – Conflit pendant la lecture :
Lorsque la lecture est déjà en cours et que HARP détecte que la partie suivante de la trajectoire enregistrée croise une zone d'exclusion, la lecture s'arrête et un message d'erreur s'affiche, indiquant que la zone d'exclusion bloque le parcours enregistré.
La vérification des conflits de lecture s'appuie actuellement sur les zones d'exclusion configurées dans l'espace de travail « HARP ». Avant d'exécuter une séquence enregistrée, assurez-vous toujours que l'espace de travail virtuel reflète fidèlement l'environnement réel.