Zone d'exclusion
Les zones d'exclusiondans HARP sont des zones virtuelles interdites d'accès définies au sein de l'espace de travail 3D du robot. Lors d'une téléopération,le bras du robot (TCP) est empêché de pénétrer dans ces zones configurées.
Les zones d'exclusion peuvent être utilisées pour désigner des objets physiques présents dans la cellule robotisée ou des zones d'accès restreint. Il peut s'agir, par exemple, des éléments suivants :
- gabarit
- Écran
- Machines à proximité
- Plan de travail
- Zone réservée aux opérateurs ou aux ouvriers
Les zones d'exclusion sont créées et configuréessur la page « Workspace». Sur cette page, vous pouvez définir l'emplacement de chaque zone et ajuster leur taille en fonction de l'espace physique souhaité.
Contrairement aux limites de l'espace de travail, qui visent à maintenir le TCP du robot à l'intérieur de la zone d'opération définie, les zones d'exclusion empêchent le TCP de pénétrer dans certaines zones spécifiques de cet espace de travail.
Lors d'une opération à distance, lorsque le robot s'approche d'une zone d'exclusion, le système HARP limite ses mouvements afin d'empêcher toute intrusion dans cette zone. Même si l'opérateur continue à le diriger vers la limite de la zone, le robot peut se déplacer le long de la surface de la zone d'exclusion, et pendant ce temps,Inverse3un retour haptique est transmis via [...], ce qui permet à l'opérateur de percevoir l'obstacle virtuel.
La vérification des zones d'exclusion ne porte pas sur l'ensemble du bras robotique, mais s'effectueen fonction du TCP du robot. C'est pourquoi, lors de la définition des zones d'exclusion, veillez à prévoir une marge suffisante autour des objets physiques.
Les zones d'exclusion doivent refléter fidèlement l'espace de travail physique. Leur position étant définie par rapport au robot et au système de coordonnées de référence de l'espace de travail, toute erreur concernant l'orientation du robot, l'emplacement des zones ou leurs dimensions peut entraîner un décalage entre la scène virtuelle et l'environnement physique.
Avant de commencer le fonctionnement normal, veillez à toujours vérifier la zone d'exclusion à faible vitesse.
Configuration des zones d'exclusion
Les zones d'exclusion sont des objets virtuels pouvant être ajoutés à l'espace de travail afin d'empêcherle TCP du robotde pénétrer dans une zone occupée par un objet physique.
HARP prend actuellement en charge les deux types de formes de zones d'exclusion suivants.
- Cube
- Sphère
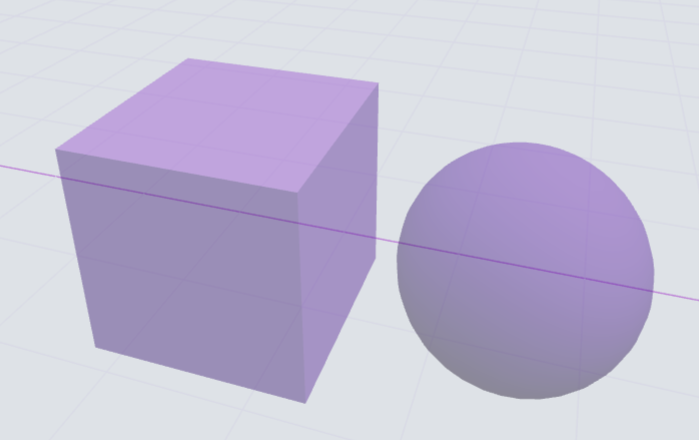
Pour ajouter une zone d'exclusion, procédez comme suit.
- Espace de travailSitué dans le coin inférieur gauche de la pageCubeou bienSphèreCliquez sur l'une des icônes.
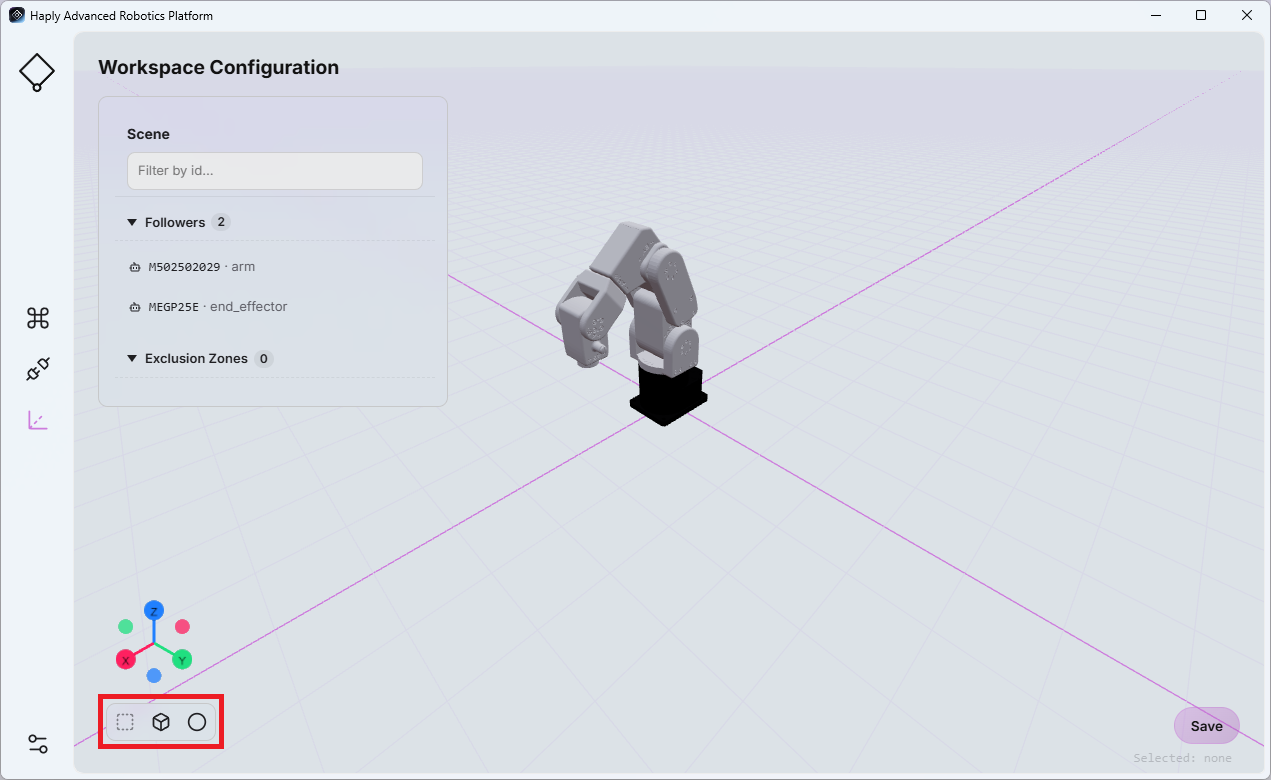
- La zone d'exclusion nouvellement créée s'affiche dans la liste des objets.
- Lorsque vous sélectionnez une zone d'exclusion, les propriétés configurables s'affichent sur le côté droit de la page.
Les paramètres disponibles varient en fonction de la forme sélectionnée.
- Cube : emplacement, largeur, profondeur, hauteur (en mètres)
- Sphère : position et rayon (en mètres)
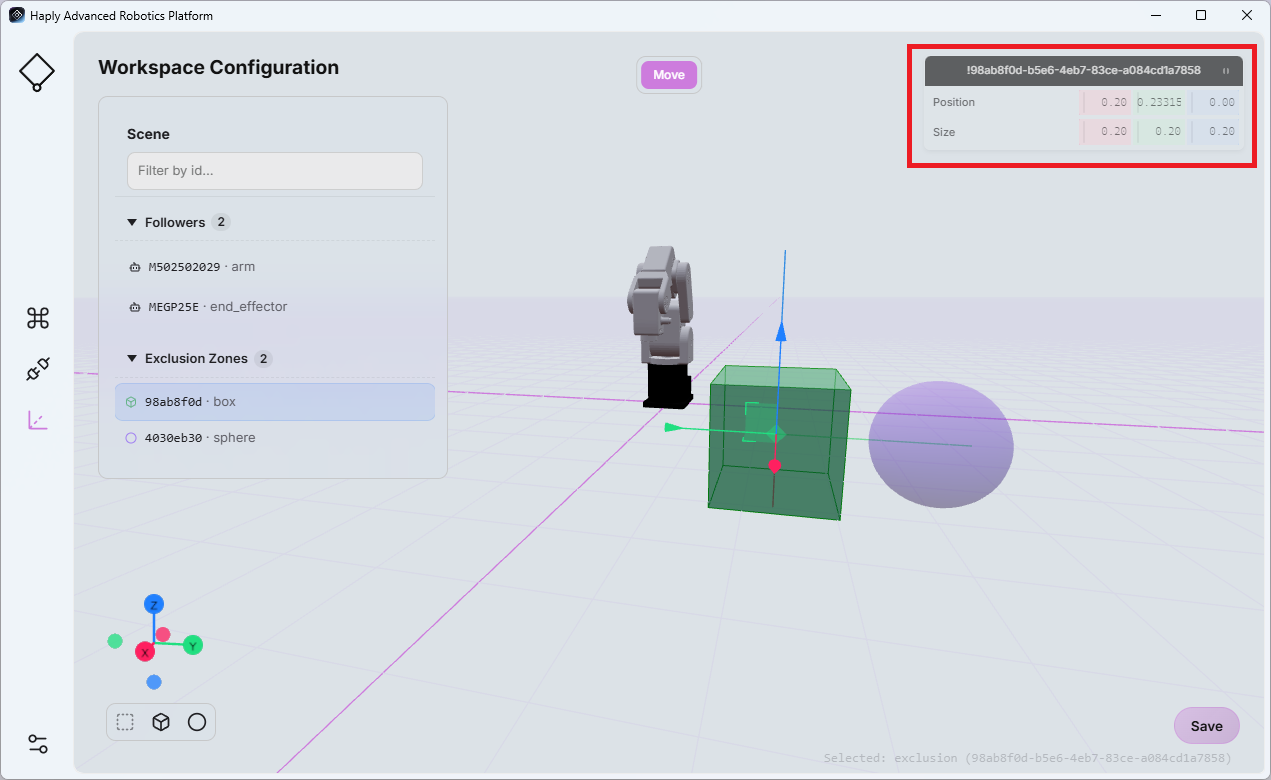
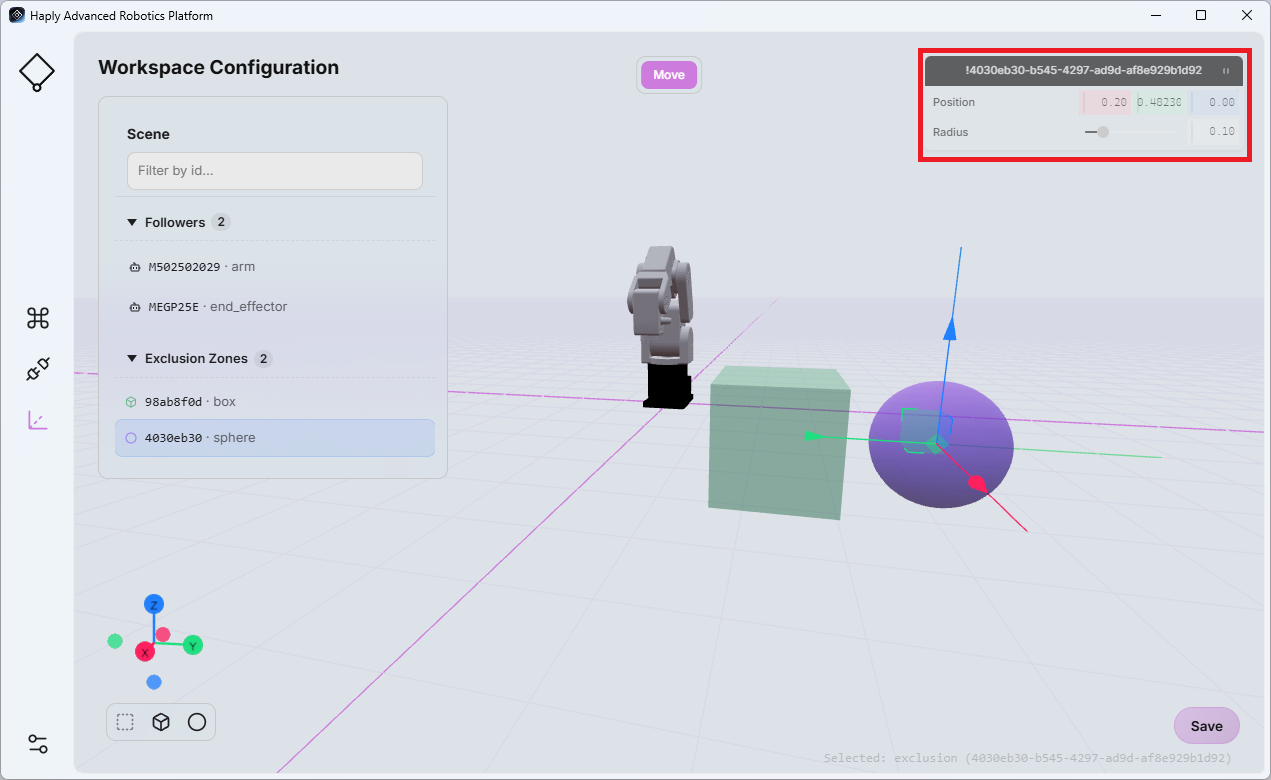
Veuillez ajuster les valeurs si nécessaire afin qu'elles correspondent à l'objet physique ou à la zone d'accès restreint concerné(e).
Avant de quitter cette page, veuillez cliquer sur« Enregistrer» pour enregistrer vos modifications.
La configuration de l'espace de travailest directement liée à la vue « Scene View » de l'écranCommand Center(voir « Scene View »). Les modifications apportées à la configuration de l'espace de travail sont répercutées dans la vue « Scene View ».
Collision lors de la lecture
Pendant la lecture d'une séquence de mouvements enregistrée du robot, HARP compare la trajectoire prévue de l'effecteur terminal aux zones d'exclusion définies dans l'espace de travail actuel.
En particulier, les données enregistrées (.hrpr) Cela est particulièrement important lorsque des fichiers sont partagés entre des projets ou des utilisateurs, car la configuration de l'espace de travail peut différer de celle en vigueur au moment où l'enregistrement de l'opération a été effectué.
Avant et pendant la lecture, HARP analyse à l'avance le fichier d'exécution afin de déterminer si la trajectoire future de l'effecteur va croiser l'une des zones d'exclusion définies.
Cas n° 1 – Collision avant le début de la lecture :
Si HARP détecte que le trajet entre la position actuelle du robot et le point de départ du mouvement enregistré traverse une zone d'exclusion, la lecture ne démarre pas. Un message d'erreur s'affiche alors pour indiquer que la zone d'exclusion bloque le trajet requis.
Cas n° 2 – Conflit pendant la lecture :
Si, alors que la lecture est déjà en cours, HARP détecte que la partie de la trajectoire enregistrée sur laquelle le curseur est sur le point de passer croise une zone d'exclusion, la lecture s'arrête et un message d'erreur s'affiche pour indiquer que la zone d'exclusion bloque la trajectoire enregistrée.
La vérification des collisions lors de la relecture s'effectue en fonction des zones d'exclusion définies dans l'espace de travail HARP actuel. Avant d'exécuter les actions enregistrées, assurez-vous que l'espace de travail virtuel reflète fidèlement l'environnement physique.