Introduction
Dans HARP, l'espace de travail représente l'environnement d'exploitation 3D du robot, y compris sa zone de mouvement autorisée et les objets ou zones interdites définis dans la scène. On peut le considérer comme une représentation virtuelle de l'environnement de travail physique du robot.
Chaque modèle de robot pris en charge dispose d'une configuration par défaut de l'espace de travail, basée sur ses paramètres de fonctionnement. Les configurations par défaut peuvent également inclure des limites de mouvement, telles que la vitesse et l'accélération maximales.
Lorsqu'un projet est ouvert, la page « Espace de travail » vous permet de :
- Configurez la position et l'orientation du robot dans la scène.
- Définissez l'orientation de la Inverse3 par rapport au robot.
- Limitez la zone d'intervention du robot en définissant les limites minimales et maximales des axes X, Y et Z.
- Ajoutez des zones d'exclusion virtuelles, telles que des rectangles ou des sphères, qui délimitent les zones dans lesquelles le robot ne doit pas pénétrer.
Toutes les configurations d'espace de travail sont enregistrées dans le cadre du projet.
Espace de travail pendant la téléopération
La configuration de l'espace de travail est activement utilisée pendant la téléopération. Les mouvements du Inverse3 est transposée sur le robot suiveur dans les limites de l'espace de travail configuré.
Lorsque le mouvement commandé du robot s'approche d'une limite de l'espace de travail ou d'une zone d'exclusion, la fonction « HARP » limite la poursuite du mouvement dans cette direction. Un retour de force haptique est également appliqué via l'Inverse3, ce qui permet à l'opérateur de percevoir une limite virtuelle ou un « mur » à mesure que le robot s'approche de la limite configurée.
Les contraintes de l'espace de travail sont appliquées dans le cadre de la logique de contrôle de mouvement et de sécurité d'HARP et fonctionnent de concert avec d'autres mécanismes de protection configurés, y compris la surveillance basée sur la force lorsqu'elle est disponible.
Cadre de référence de l'espace de travail
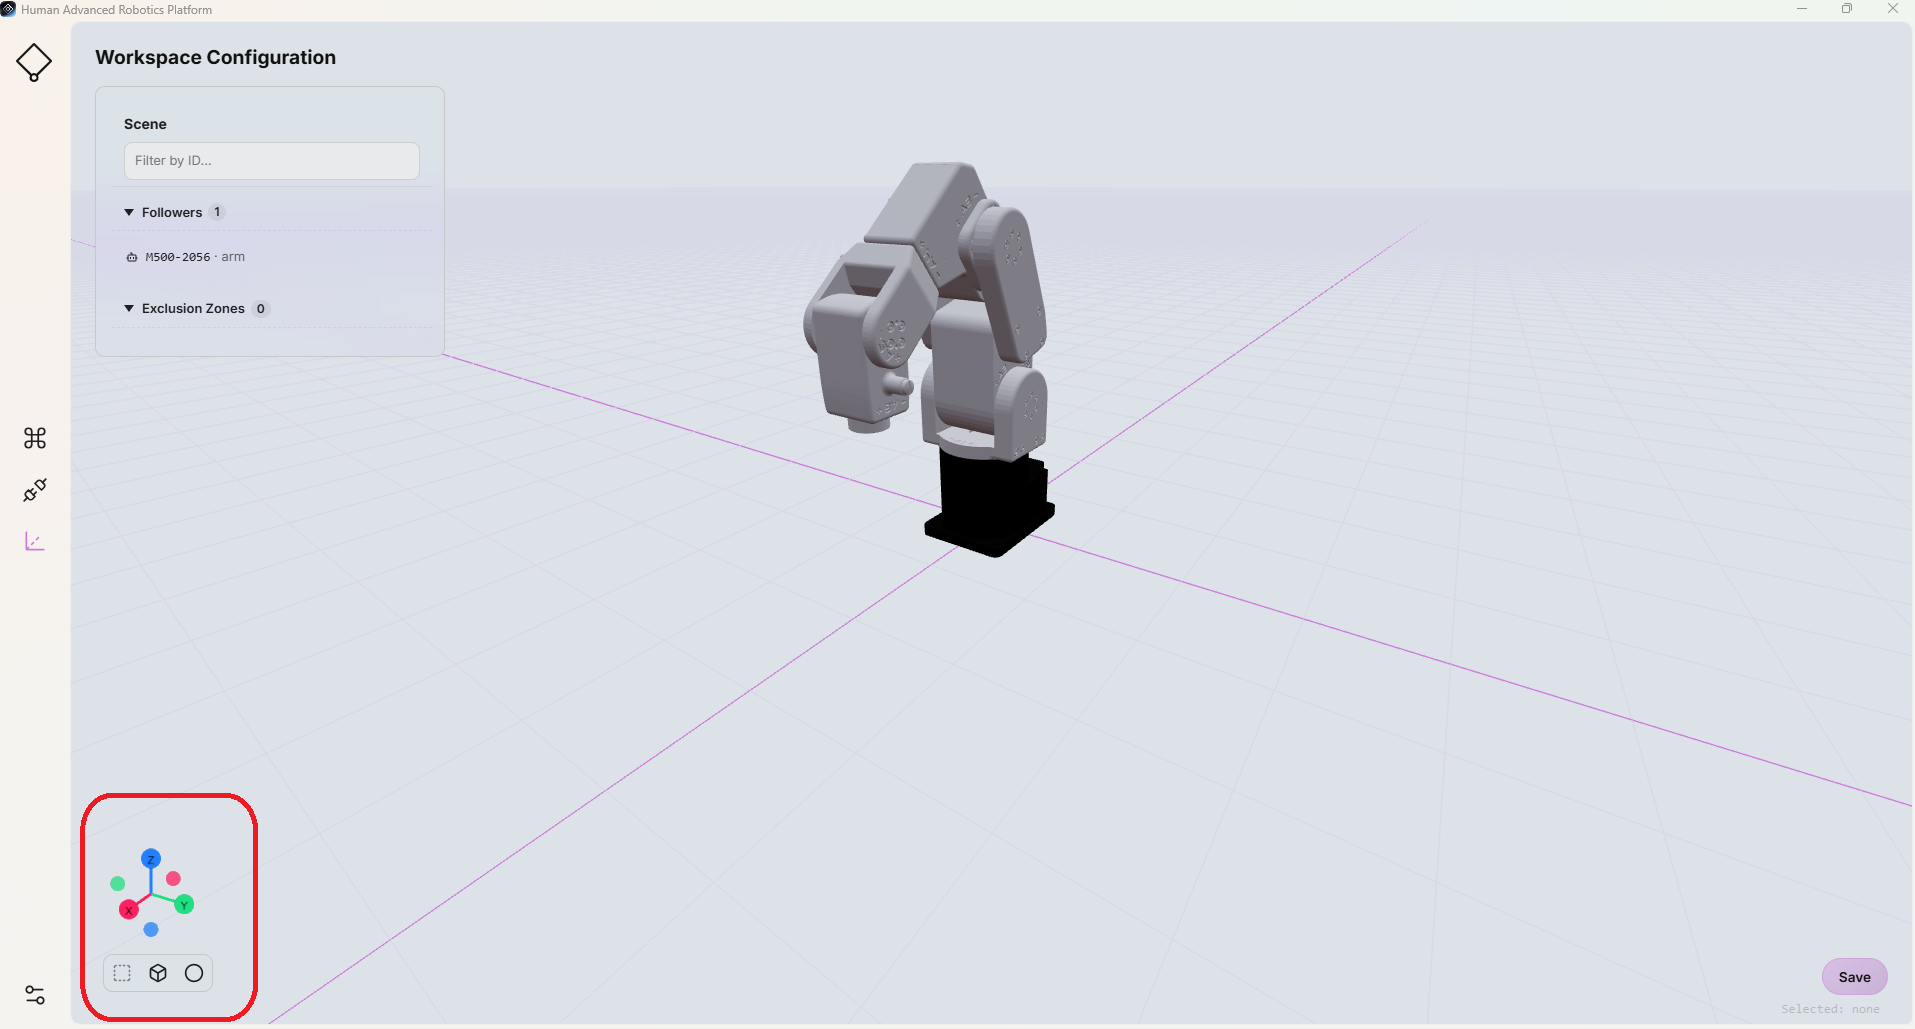
Le système de coordonnées de l'espace de travail est représenté par le repère 3D affiché dans le coin inférieur gauche de la page « Espace de travail ».
Les axes sont systématiquement représentés à l'aide des couleurs suivantes :
- Rouge : axe des x
- Vert : axe des y
- Bleu : axe Z