Présentation
Dans HARP , l'espace de travail désigne l'environnement d'exécution tridimensionnel du robot, comprenant son amplitude de mouvement autorisée ainsi que les objets ou zones restreintes définis dans le scénario. Vous pouvez le considérer comme une représentation virtuelle de l'environnement de travail réel du robot.
Chaque modèle de robot pris en charge propose une configuration par défaut de l'espace de travail en fonction de ses paramètres de fonctionnement. La configuration par défaut peut également inclure des restrictions de mouvement, telles que la vitesse maximale et l'accélération maximale.
Une fois le projet ouvert,la page « Espace de travail» vous permet de :
- Configurer la position et l'orientation du robot dans la scène.
- Définition Inverse3 Orientation par rapport au robot.
- Limitez la zone de déplacement du robot en configurant les valeurs minimales et maximales des axes X,Y et Z.
- Ajouter des zones d'exclusionvirtuelles, telles que des parallélépipèdes ou des sphères, afin de définir les zones dans lesquelles le robot ne doit pas pénétrer.
Toutes les configurations d'espace de travail sont enregistrées dans le cadre du projet.
Espace de travail pendant la commande à distance
La configuration de l'espace de travail est utilisée automatiquement pendant la télécommande.Inverse3 Les mouvements sont mappés sur le robot distant dans les limites de l'espace de travail configuré.
Lorsque le mouvement du robot commandé s'approche des limites de l'espace de travail ou d'une zone d'exclusion, la fonction «HARP » limite tout mouvement supplémentaire dans cette direction. Parallèlement, un retour de force tactile est appliqué via la fonction « Inverse3 », ce qui permet à l'opérateur de percevoir une limite virtuelle ou un «mur» lorsque le robot s'approche des restrictions configurées.
Les contraintes de l'espace de travail sont appliquées dans le cadre du système de contrôle de mouvement et de la logique de sécurité « HARP » et fonctionnent en synergie avec d'autres mécanismes de protection déjà configurés, y compris la surveillance de la force lorsque celle-ci est disponible.
Système de coordonnées de référence de l'espace de travail
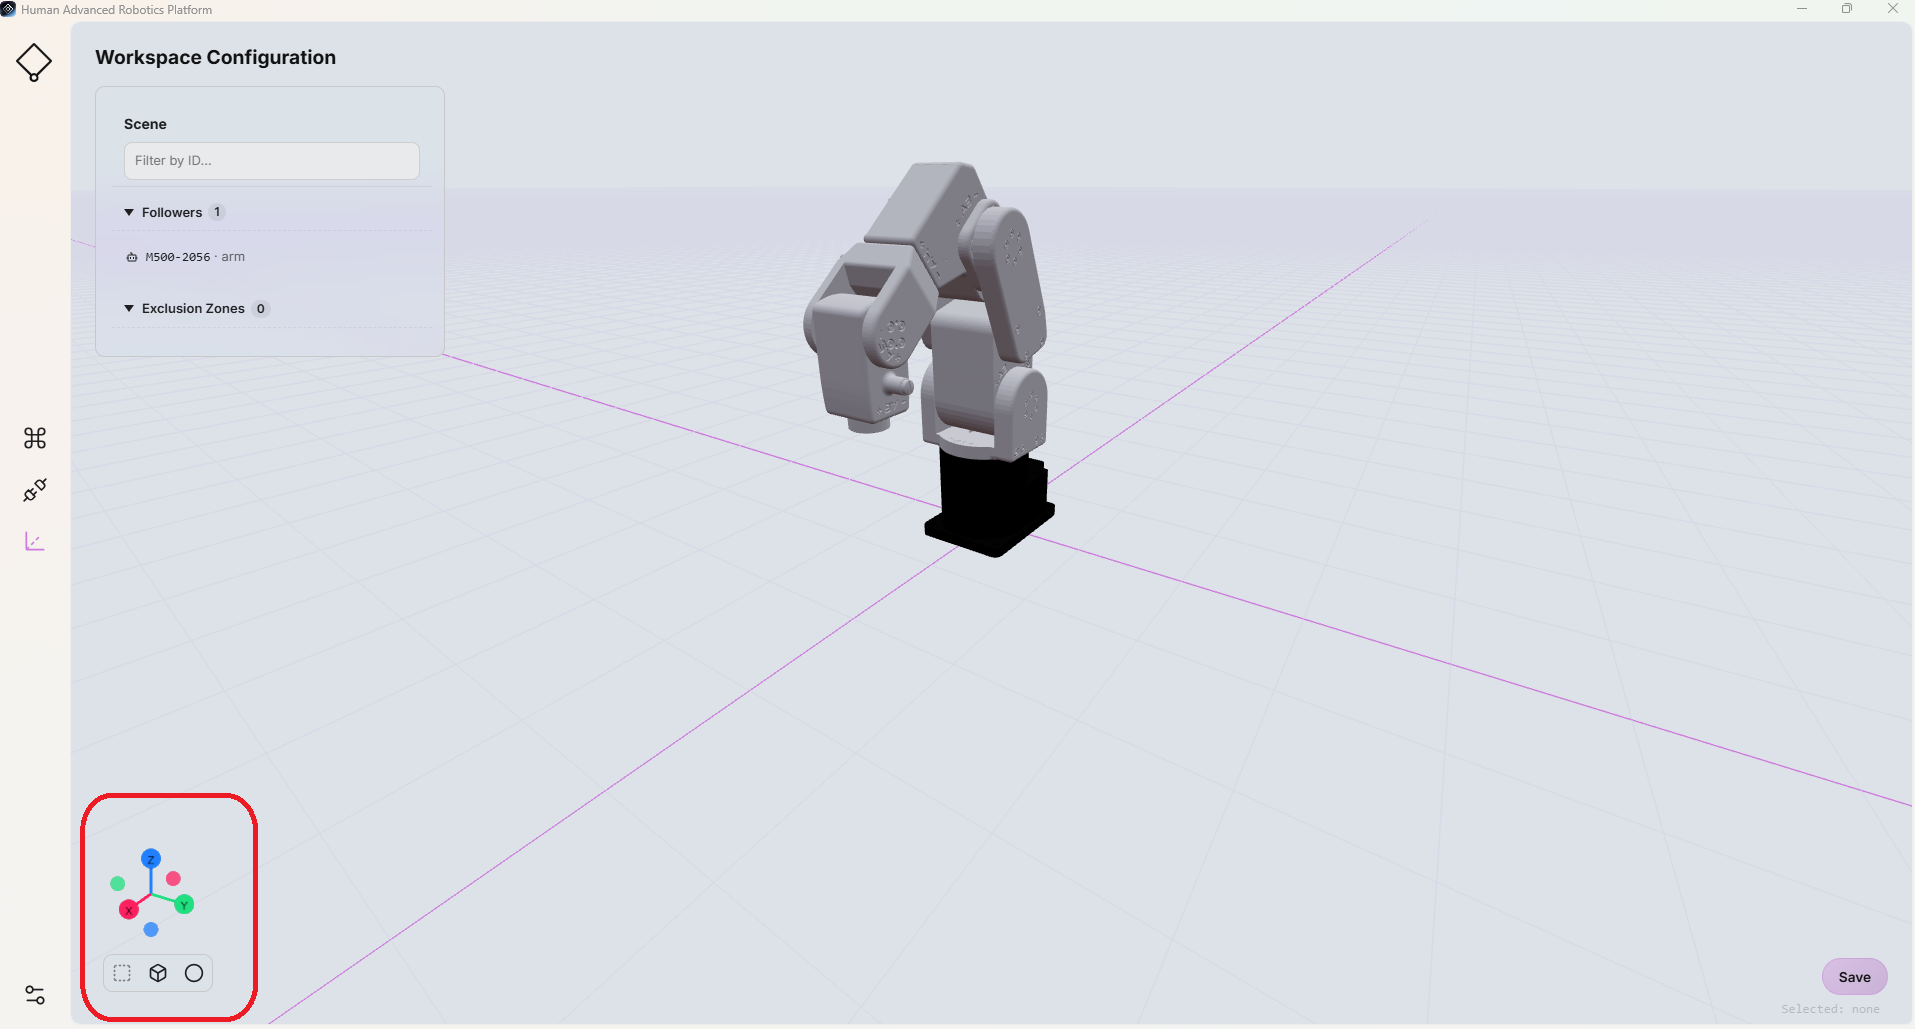
Le système de coordonnées de l'espace de travail est représenté par le système de coordonnées de référence en trois dimensions affiché dans le coin inférieur gauche de la page « Espace de travail ».
Les couleurs suivantes sont utilisées de manière uniforme pour tous les axes de coordonnées :
- Rouge : axe X
- Vert : axe Y
- Bleu : axe Z