Centre de commande
L'écran « Command » constitue l'espace de travail principal d'HARP pendant la téléopération. Il comprend plusieurs panneaux affichant en temps réel les données du « leader » et du « follower », les journaux système, les fonctions de surveillance, de contrôle des mouvements, ainsi que les fonctions d'enregistrement et de lecture.
L'interface principale d'HARP utilise une disposition à panneaux ancrables. Vous pouvez réorganiser les panneaux par glisser-déposer afin de créer un espace de travail adapté à votre flux de travail préféré.
Lorsque vous enregistrez un projet, la disposition actuelle des panneaux est enregistrée en même temps. Vous pouvez également créer et enregistrer des profils de panneaux personnalisés afin de disposer de différentes dispositions d'interface en fonction des tâches ou des modes de fonctionnement.
L'image ci-dessous présente les principales zones de l'écran « Command » complet. Chaque section est décrite plus en détail dans les sous-sections suivantes.
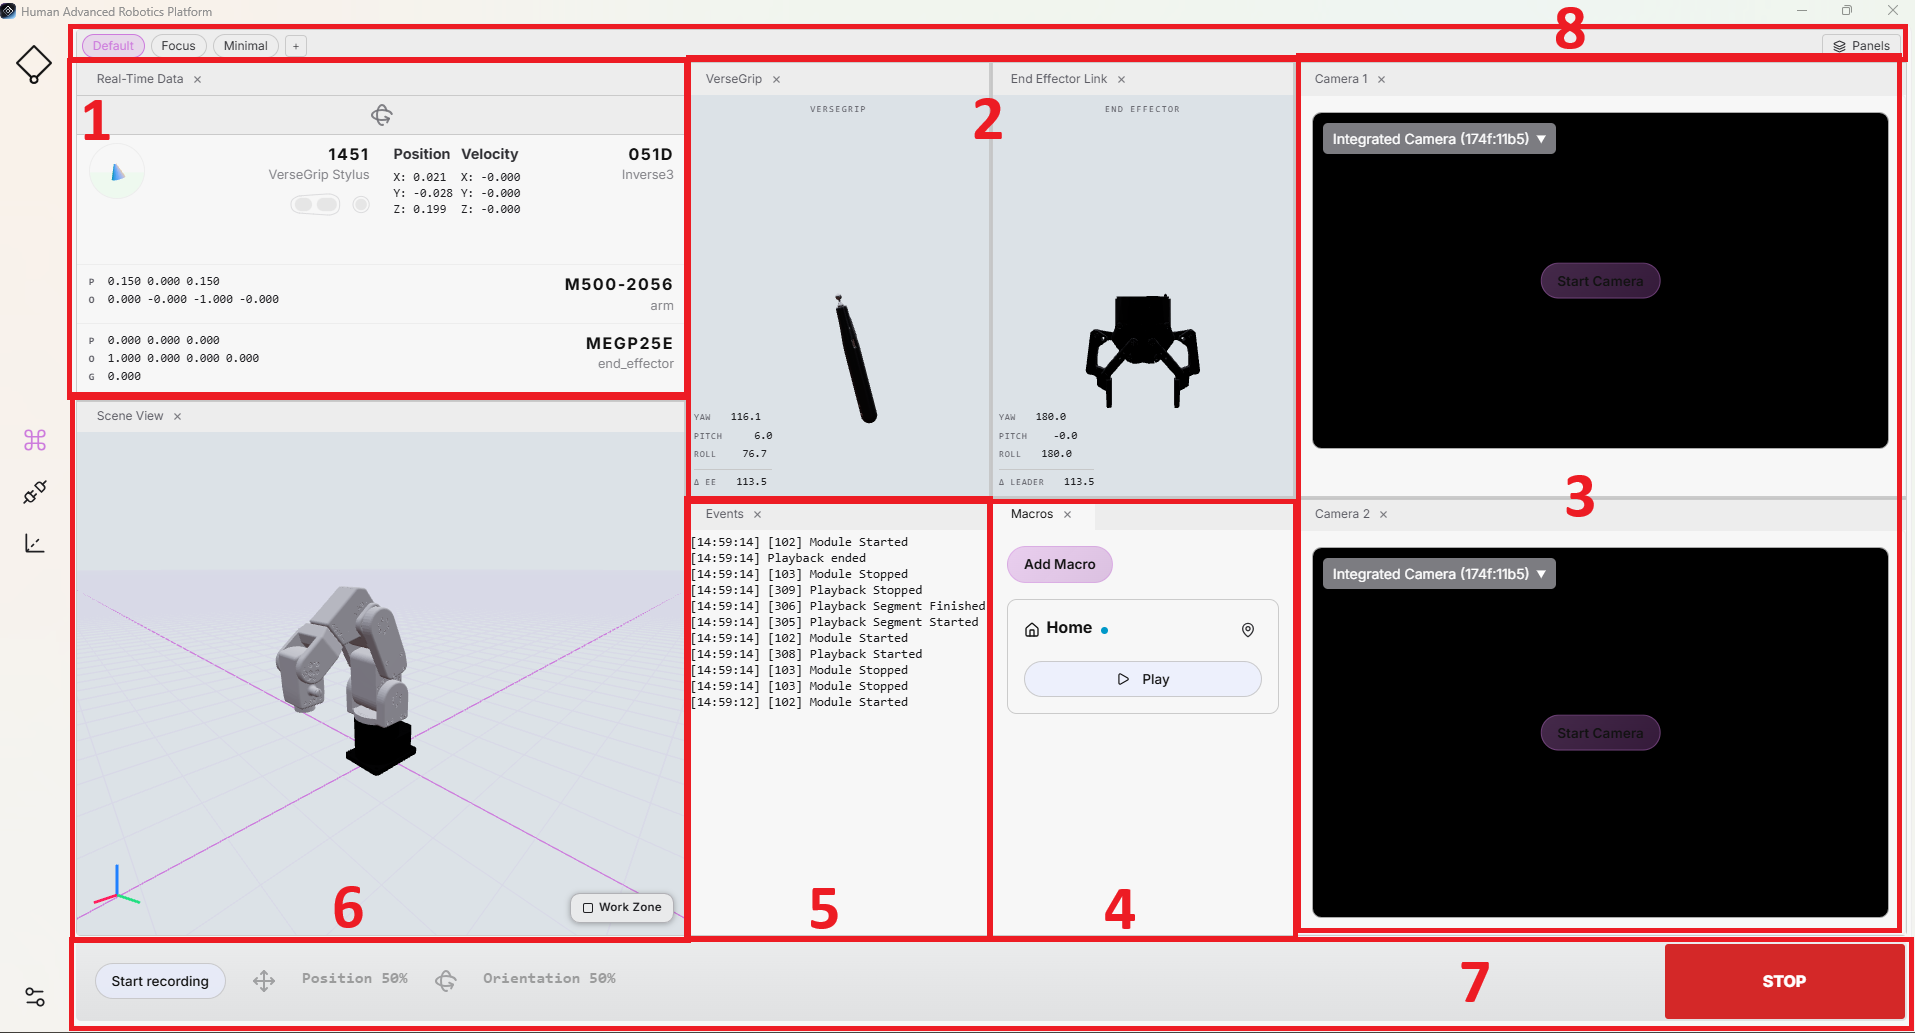
1. Données en temps réel
Ce panneau affiche en temps réel les données provenant à la fois de l'appareil maître et de l'appareil esclave, notamment la position et l'état de la batterie du VerseGrip ou du Ruko, la position TCP du bras robotique et la pince connectée.
Il permet d'accéder en permanence aux données clés de télécommande et aux informations d'état provenant des appareils maître et esclave. Le panneau indique également si le contrôle d'orientation est activé et si l'embrayage est actuellement enclenché.
2. Liaison entre VerseGrip/Ruko et l'effecteur terminal
Ces deux panneaux permettent une visualisation en 3D de la position du VerseGrip ou du Ruko, ainsi que de l'état de contrôle de l'orientation de l'effecteur terminal suiveur.
Afin d'assurer une visualisation homogène sur les différents appareils des utilisateurs, le contrôle d'orientation est représenté à l'aide d'un modèle générique de pince. Lorsque le contrôle d'orientation est activé, la visualisation change de couleur pour indiquer clairement son état actuel.
La visualisation du fil-guide permet également de vérifier l'étalonnage de l'appareil en permettant à l'utilisateur de comparer le mouvement du fil-guide affiché avec celui du robot correspondant.
3. Appareils photo
L'utilisateur peut activer jusqu'à deux flux vidéo à des fins de surveillance.
Ce panneau prend en charge les caméras USB externes ainsi que les flux vidéo RTSP provenant de caméras. Chaque caméra peut être activée ou désactivée à tout moment pendant le fonctionnement.
Il est possible d'ajuster la vue de la caméra en retournant ou en faisant pivoter le flux vidéo selon les besoins. Le flux peut également être affiché dans une fenêtre distincte, ce qui permet de l'agrandir au maximum ou de le visualiser sur un autre écran.
4. Macros
Ce panneau affiche toutes les macros disponibles. Chaque macro peut contenir soit un seul enregistrement, soit une séquence d'enregistrements pouvant être lus directement depuis l'écran « Commandes ».
Vous pouvez ajouter un nombre illimité de macros à un projet. La procédure d'enregistrement est décrite dans la section 7. Barre de commandes. Pour exécuter une séquence enregistrée, cliquez sur le bouton « Lecture » de la macro.
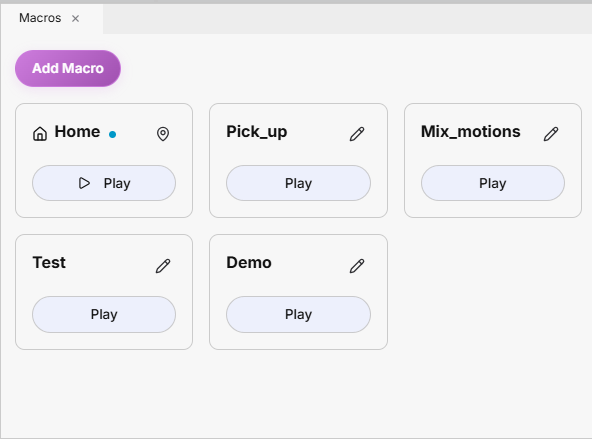
Les actions de macro disponibles sont les suivantes :
- Cliquez sur une macro pour la modifier ou la supprimer. La modification vous permet de mettre à jour son nom ou de remplacer l'enregistrement qui lui est associé.
- Cliquez sur « Ajouter une macro » pour créer un nouveau bouton de macro. La macro est enregistrée avec le projet et sera disponible lors de la prochaine ouverture de celui-ci.
- Lorsque vous cliquez sur le bouton « Lancer » d'une macro, une fenêtre de confirmation s'affiche avant l'exécution, ce qui permet d'éviter tout mouvement accidentel du robot.
Les procédures d'enregistrement et de lecture sont expliquées en détail dans la section « Enregistrement et lecture ».
Pose de départ configurable
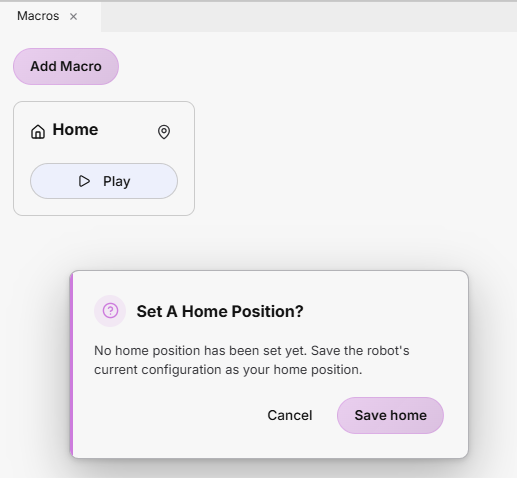
Par défaut, une macro nommée « Home » est disponible dans le panneau « Macros ». Cette macro est vide au départ et prête à être configurée.
Pour définir une position d'origine, placez le robot dans la position souhaitée à l'aide de la téléopération, ou placez-le dans la position d'origine par défaut décrite dans la section « Paramètres du robot ». Choisissez une position adaptée et sûre pour votre application et votre espace de travail.
La première fois que vous cliquez sur « Play » dans la macro « Home », une boîte de dialogue s'affiche pour vous inviter à configurer une position d'origine. Cliquez sur « Save Home » pour enregistrer la position actuelle du robot comme position d'origine en vue d'une utilisation ultérieure.
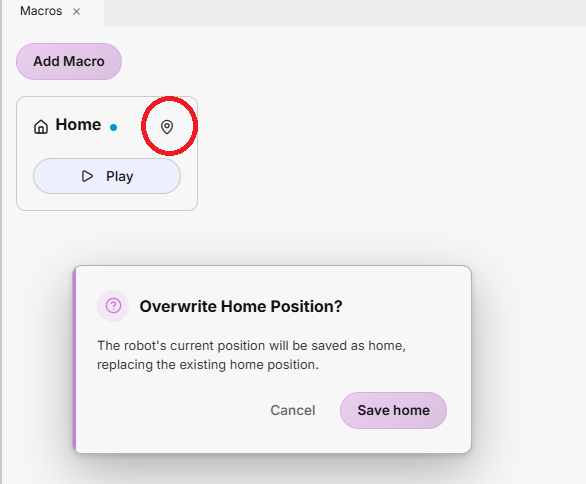
Pour modifier ultérieurement la position de départ, cliquez sur l'icône située dans le coin supérieur droit de la macro et remplacez la configuration existante par une nouvelle position du robot.
Prévention des collisions
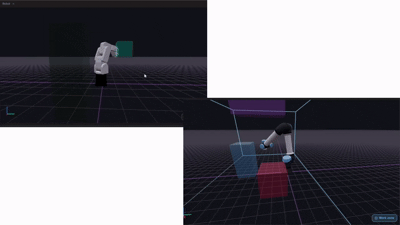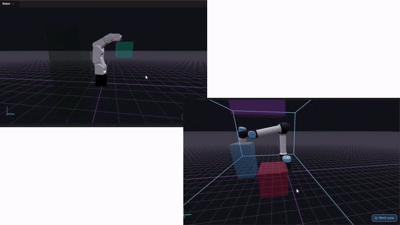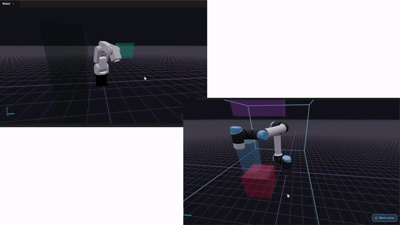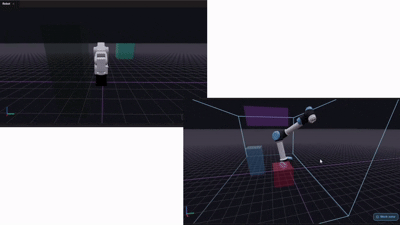
Afin de garantir un déplacement plus sûr lors du retour à la « Home Pose » configurée, « HARP » intègre un planificateur de trajectoire automatique permettant d'éviter les collisions, qui tient compte des zones d'exclusion définies dans l'espace de travail.
Lorsque l'utilisateur active la macro « Home », HARP calcule une trajectoire reliant la position actuelle du robot à la position d'origine configurée, tout en contournant les zones d'exclusion définies. La trajectoire ainsi obtenue est ensuite transmise au robot pour qu'il l'exécute.
Le parcours est recalculé à chaque fois que la macro « Home » est activée. Cela permet à HARP de prendre en compte les modifications apportées à la configuration de l'espace de travail et de générer un nouveau parcours évitant les collisions, en fonction de la position actuelle du robot et de la dernière définition de la scène.
5. Événements
Ce panneau présente un résumé en temps réel de l'activité de la session, des événements système et des avertissements. Les événements sont formulés de manière concise et informative, ce qui permet à l'utilisateur d'identifier rapidement les changements importants survenant pendant le fonctionnement.
Les événements sont distincts des journaux d'exécution détaillés. Pour le dépannage ou pour obtenir des informations de diagnostic plus détaillées, les journaux d'exécution d'HARP s sont disponibles à l'adresse suivante : C:\Users\<username>\AppData\Local\HARP\logs
6. Vue de la scène
Ce panneau offre une visualisation en 3D de l'espace de travail, incluant le robot, les limites de l'espace de travail et les zones de collision ou d'exclusion configurées.
Lorsqu'une scène d'espace de travail est créée comme décrit dans la section « Espace de travail », les objets et les limites configurés s'affichent également dans ce panneau. La visualisation est directement liée à la configuration actuelle de l'espace de travail.
Par défaut, le robot et les objets de collision configurés s'affichent. La visualisation de la zone de travail peut être affichée ou masquée à l'aide du bouton situé dans le coin inférieur droit du panneau.
Un repère de référence s'affiche dans le coin inférieur gauche du panneau :
- Rouge : axe des x
- Vert : axe des y
- Bleu : axe Z
7. Barre de commandes
La barre de commandes permet d'accéder rapidement aux commandes clés de téléopération, notamment le redimensionnement des mouvements, le verrouillage des axes, l'enregistrement des mouvements et les fonctions d'arrêt et de réinitialisation de la session.
- Arrêt : le grand bouton rouge situé à droite de la barre de commande interrompt immédiatement la téléopération en cours et les interactions liées au mouvement.
Appuyer sur la touche Échap de votre clavier permet également d'activer la fonction « Arrêter ».
-
Échelle : définit la distance sur laquelle le suiveur se déplace par rapport au meneur. La valeur d'échelle peut être réglée à l'aide du curseur.
- 100 % : le meneur avance de 5 cm → le suiveur avance de 5 cm
- 50 % : le meneur avance de 5 cm → le suiveur avance de 2,5 cm
La translation et la mise à l'échelle de l'orientation peuvent être réglées indépendamment l'une de l'autre.

Lorsque vous utilisez un nouveau robot ou un nouvel outil pour la première fois, commencez par une amplitude de mouvement réduite, puis augmentez-la progressivement à mesure que vous vous familiarisez avec le système.
-
Verrouillage des axes : permet de verrouiller individuellement les axes de translation ou de rotation du robot pendant la téléopération.
- Appuyez sur X, Y ou Z pour verrouiller ou déverrouiller l'axe de translation correspondant.
- Appuyez sur Maj + X, Maj + Y ou Maj + Z pour verrouiller ou déverrouiller l'axe de rotation correspondant.

- Lancer l'enregistrement : Commence à enregistrer les données de mouvement de l'utilisateur à une fréquence de 100 Hz. Une fois l'enregistrement terminé, cliquez sur Fin de l'enregistrement pour arrêter le processus et enregistrer l'animation dans le projet
raw/dossier. Les mouvements enregistrés sont stockés dans le.hrprformat de fichier.

- Verrouillage de tous les axes en cas de perte de focus : par mesure de sécurité, HARP peut verrouiller automatiquement tous les axes du robot lorsque la fenêtre HARP perd le focus du système d'exploitation. Si le focus est perdu pendant une téléopération en cours, le contrôle des mouvements est interrompu et la téléopération reste désactivée jusqu'à ce que les conditions requises soient rétablies.

8. Profil du panel
L'écran principal « Command » utilise la disposition par défaut, qui affiche l'ensemble complet des panneaux configurés.
HARP comprend également d'autres mises en page prédéfinies :
- Focus : affiche uniquement la visualisation de l'espace de travail du robot.
- Minimal : affiche la visualisation de l'espace de travail du robot ainsi que le panneau Événements.
Vous pouvez également créer une mise en page personnalisée en cliquant sur le bouton « + » et en saisissant un nom pour cette nouvelle mise en page.