Paramètres du robot
HARP est conçue comme une plateforme de commande modulaire qui permet l'intégration de plusieurs bras robotiques grâce à des plugins spécifiques à chaque robot.
Chaque modèle de robot possède ses propres paramètres cinématiques, limites de mouvement, définitions d'outils et configurations de sécurité. Les paramètres de réglage et d'étalonnage spécifiques au robot restent définis par le fabricant du robot et ne sont pas configurés directement via HARP.
Cependant, HARP permet d'accéder à certains paramètres du robot qui peuvent être modifiés directement depuis l'interface. Les modifications prises en charge sont transmises au robot sans que l'utilisateur ait besoin d'ouvrir le portail de configuration natif du robot ou d'utiliser le boîtier de programmation.
Mecademic Meca500
Lorsqu'un robot Meca500 est connecté, cliquez sur le bouton « Options » pour accéder aux paramètres configurables pris en charge par le plugin « HARP ».
Le plugin Meca500 a été développé à partir des spécifications rendues publiques par le fabricant et vise à offrir aux utilisateurs de Meca500 une intégration prête à l'emploi.
Paramètres du robot
Les paramètres décrits ci-dessous sont extraits de la documentation officielle de Mecademic. Pour plus de détails, consultez les ressources officielles de Mecademic.
SetCollisionCfg
Cette commande permet de définir le niveau de gravité des événements pour la surveillance des collisions (bras du robot, sphère de l'outil et module MPM500).
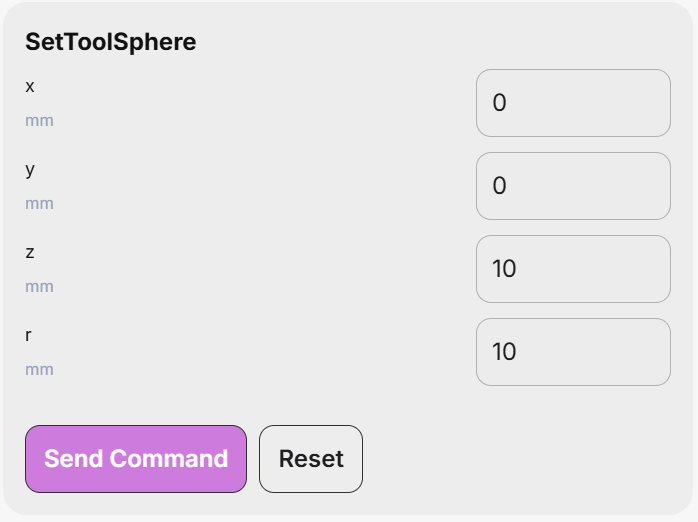
SetToolSphere
Cette commande définit une sphère fixe dans le repère de référence de la bride (FRF). Les interférences entre cette sphère et les liaisons du robot, ainsi qu'avec l'extérieur d'une boîte englobante définie par la commande SetWorkZoneLimits , peuvent ensuite être supervisées, conformément aux commandes SetWorkZoneCfg et SetCollisionCfg .
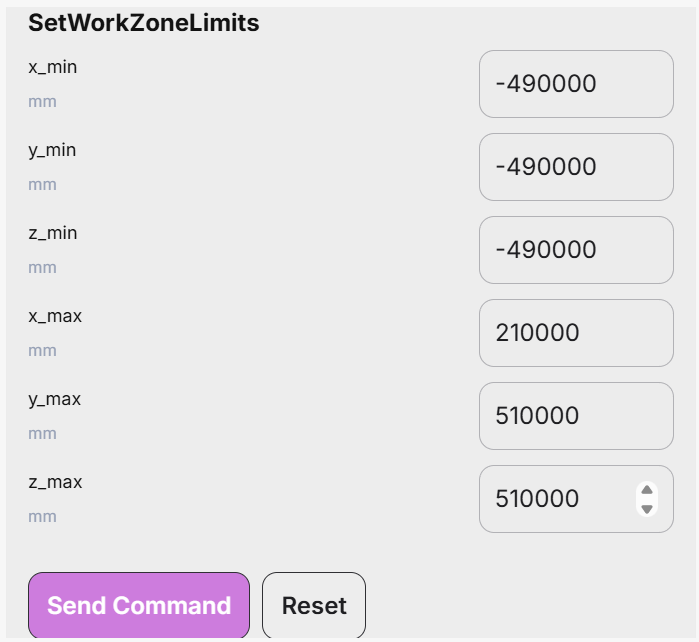
Définir les limites de la zone de travail
Cette commande définit un parallélépipède rectangle dont les côtés sont parallèles aux axes du repère de base. Ses arguments sont les coordonnées de deux sommets diagonalement opposés, appelés sommets « minimum » et « maximum », de sorte que chaque coordonnée du sommet minimum soit inférieure à la coordonnée correspondante du sommet maximum.
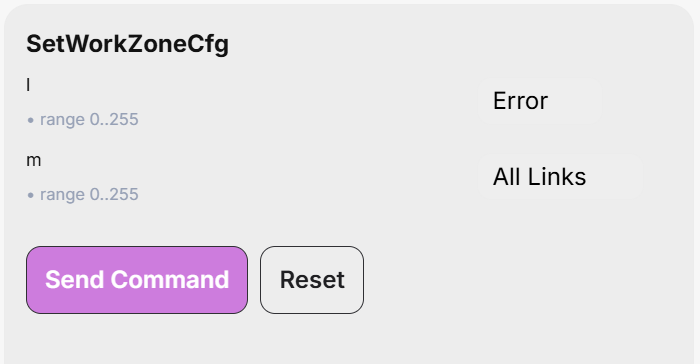
Configurer la zone de travail
Cette commande spécifie le « niveau de gravité de l'événement » pour la supervision des limites de la zone de travail et les pièces du robot qui doivent être vérifiées.
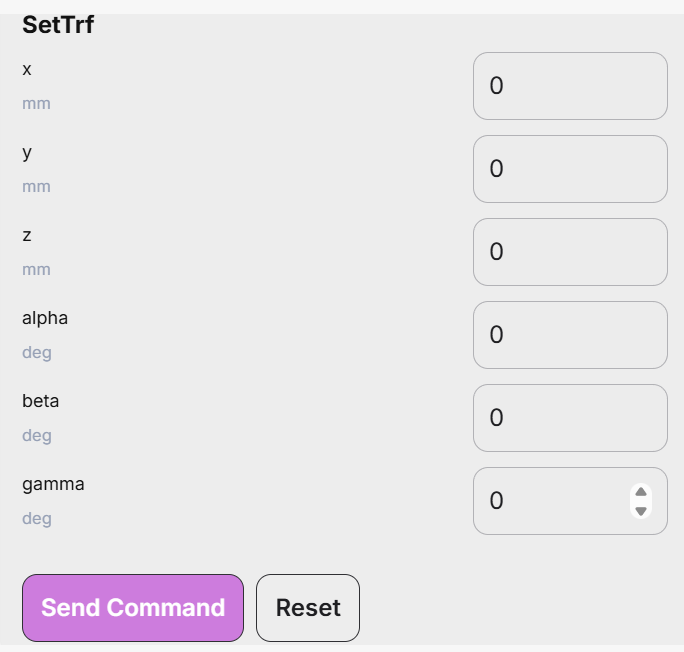
DéfinirTrf
Cette commande définit la pose du TRF par rapport au FRF. Notez que cette commande immobilise complètement le robot, même si le mode de fusion est activé.
Définir la configuration automatique
Cette commande active ou désactive la sélection automatique de la configuration de posture, visible dans les commandes MovePose et MoveLin*. Cette sélection automatique, associée à la sélection de la configuration de rotation, permet au contrôleur de choisir l'ensemble d'articulations le plus proche de la pose cible.
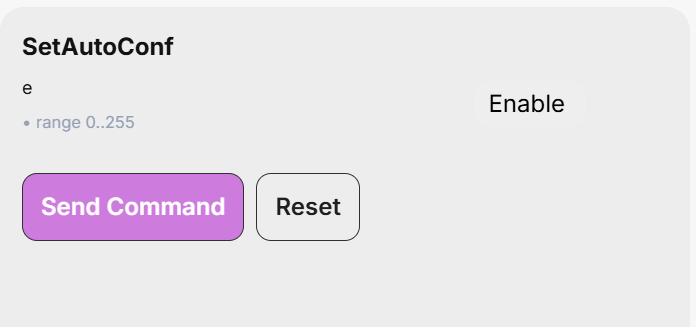
Dans le cas des commandes MoveLin*, l'activation de la sélection automatique de la configuration de posture permet le changement de configuration, mais seulement si le chemin passe exactement par une singularité du poignet ou de l'épaule.
DéfinirAutoConfTurn
Cette commande active ou désactive la sélection automatique de la direction de rotation pour la dernière articulation du robot. Elle affecte la commande MovePose et toutes les commandes MoveLin*. Lorsque la sélection automatique de la direction de rotation est activée et qu'une commande MovePose est exécutée, la dernière articulation empruntera toujours le chemin le plus court et ne pivotera pas de plus de 180°. En revanche, pour une commande MoveLin*, l'activation de la sélection automatique de la direction de rotation permet simplement de modifier la configuration de rotation lors du déplacement linéaire.