Inverse3 Paramètres
Lorsque vous cliquez sur le bouton « Options » correspondant à la Haply Inverse3, deux paramètres spécifiques à l’appareil sont disponibles indépendamment des appareils suiveurs connectés.
Ces paramètres sont fournis par le service « Haply » et peuvent être activés, désactivés ou modifiés selon les besoins.
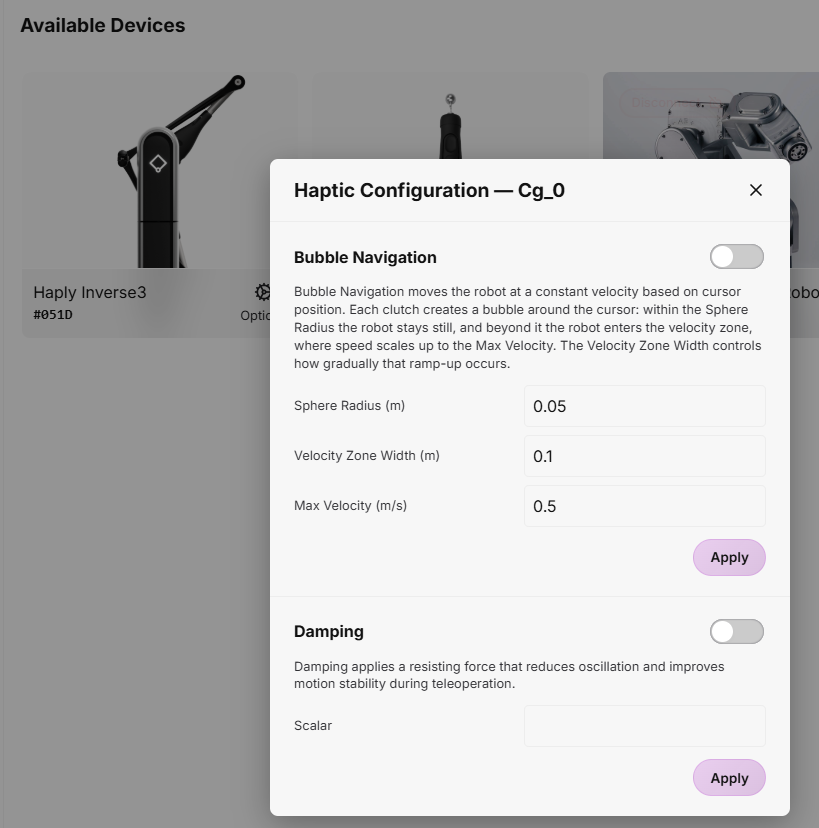
Navigation par bulles
La navigation par bulles vous permet de déplacer le robot suiveur dans un espace de travail plus vaste que la portée physique du Inverse3 sans avoir à actionner l'embrayage à plusieurs reprises.
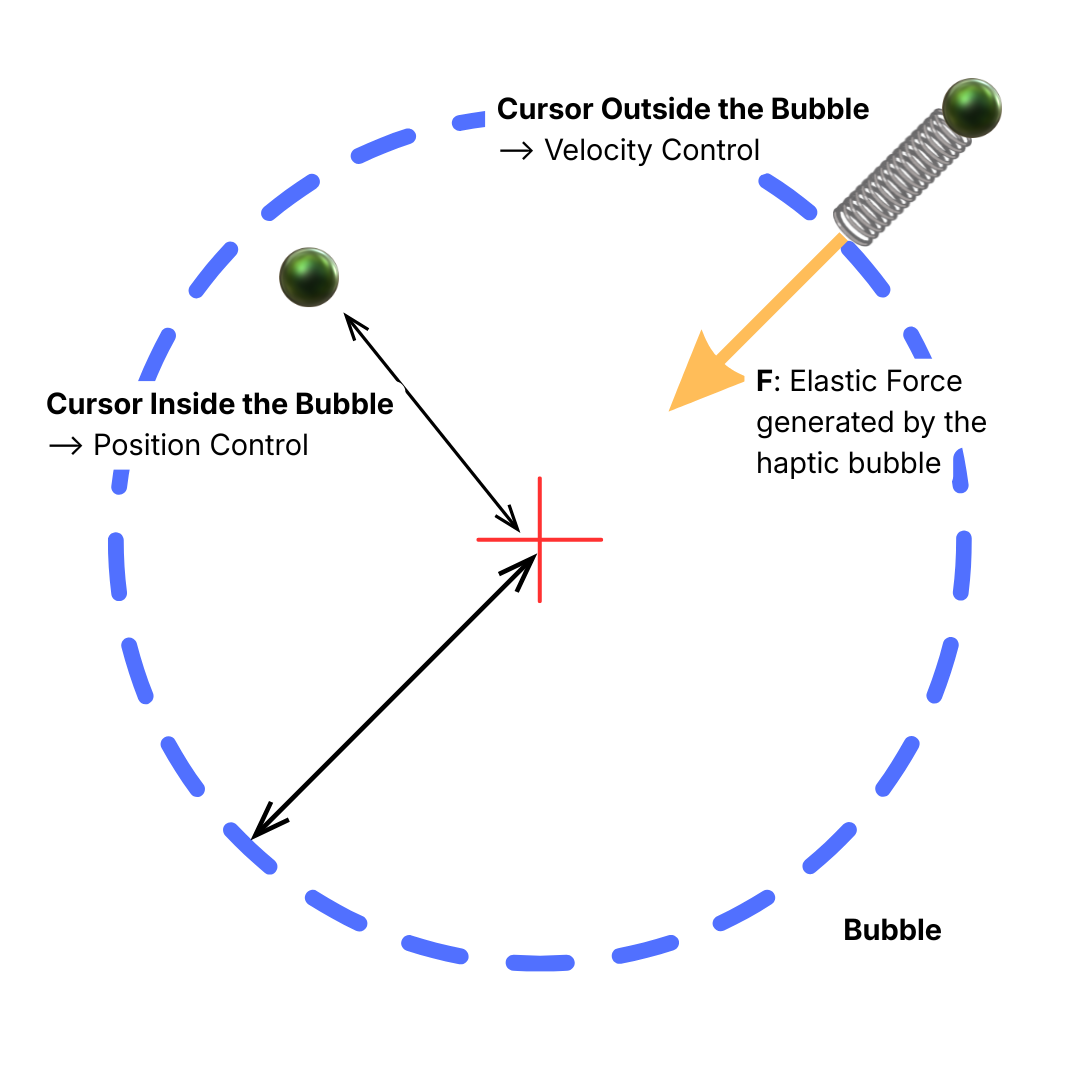
Cette fonctionnalité combine deux modes de contrôle autour d'une sphère virtuelle, ou « bulle », centrée sur la position de repos du curseur :
- Au cœur de la bulle : le système « HARP » utilise un contrôle de position. Le robot suiveur reproduit les mouvements du robot de tête selon l'échelle de mouvement configurée, offrant ainsi un contrôle précis pour les tâches de manipulation délicates.
- En dehors de la bulle : « HARP » passe en mode de contrôle de vitesse. Le robot suiveur se déplace en continu dans la direction du mouvement du robot de tête. Plus le curseur s'éloigne de la limite de la bulle, plus la vitesse commandée est élevée.
La limite de la bulle est restituée par Inverse3 sous la forme d’une résistance haptique élastique qui s’accroît à mesure que le curseur se déplace vers l’extérieur. Une limite haptique plus rigide à la périphérie de la zone de navigation empêche le curseur de se déplacer davantage.
Pour interrompre la navigation basée sur la vitesse, ramenez le curseur à l'intérieur de la bulle. Le robot suiveur interrompt son mouvement continu et « HARP » revient au contrôle de position.
Dans « HARP », vous pouvez configurer les paramètres suivants de la navigation par bulles:
- Rayon de la sphère (bulle) (m) : définit le rayon de la zone de contrôle de position autour de la position de repos du curseur.
- Largeur de la zone de vitesse (m) : définit la largeur de la zone de contrôle de la vitesse à l'extérieur de la bulle.
- Vitesse maximale hors de la bulle (m/s) : définit la vitesse maximale du suiveur lorsque le curseur se trouve dans la zone de contrôle de la vitesse.
Amortissement
La fonction d'amortissement applique une force haptique résistive qui s'oppose au mouvement, ce qui contribue à réduire les oscillations et à améliorer la stabilité pendant la téléopération.
Le niveau d'amortissement peut être réglé à l'aide d'une valeur scalaire comprise entre 1 et 25 au maximum. L'augmentation de cette valeur renforce l'effet d'amortissement et génère un retour de force résistif plus intense via l'Inverse3.