Posture du robot
Par défaut, le robot est placé à l'origine de l'espace de travail, (0, 0, 0). Avant de lancer la téléopération, configurez la position du robot de manière à ce que l'espace de travail virtuel corresponde à la configuration physique.
L'objectif est de garantir que les mouvements du « leader » se répercutent de manière intuitive sur ceux du « suiveur ». Par exemple, lorsque l'utilisateur déplace le périphérique de saisie vers la gauche, le robot doit également se déplacer vers la gauche. De même, un mouvement vers le haut du périphérique de saisie doit correspondre à un mouvement vers le haut du robot.
Pour configurer la posture du robot :
- Ouvrez la page « Workspace » sur HARP.
- Repérez la case « Configuration de l'espace de travail » située à gauche.
- Sélectionnez le robot connecté dans la liste des objets située à gauche.
- Utilisez les champs de configuration du robot situés à droite pour régler :
- Position (X, Y, Z) : définit la position de la base du robot dans l'espace de travail, en mètres.
- Rotation : permet de définir l'orientation de la base du robot, en degrés.
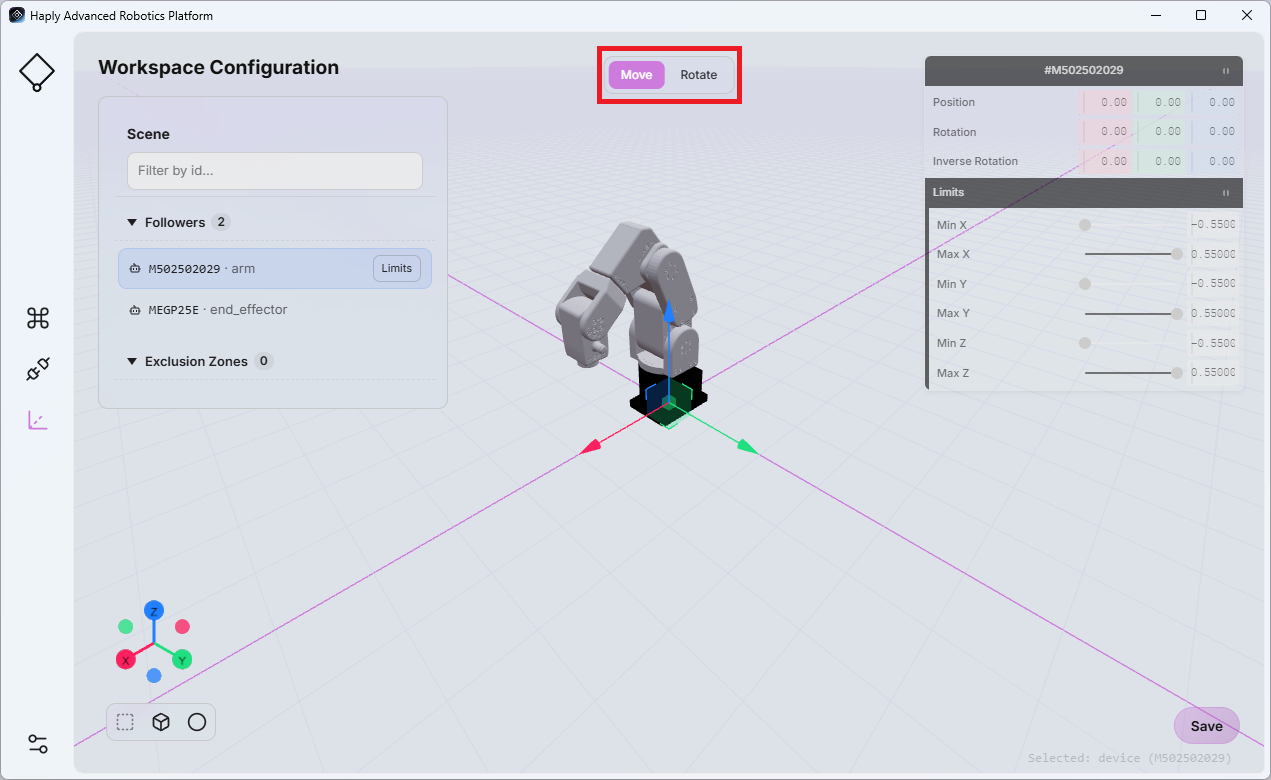
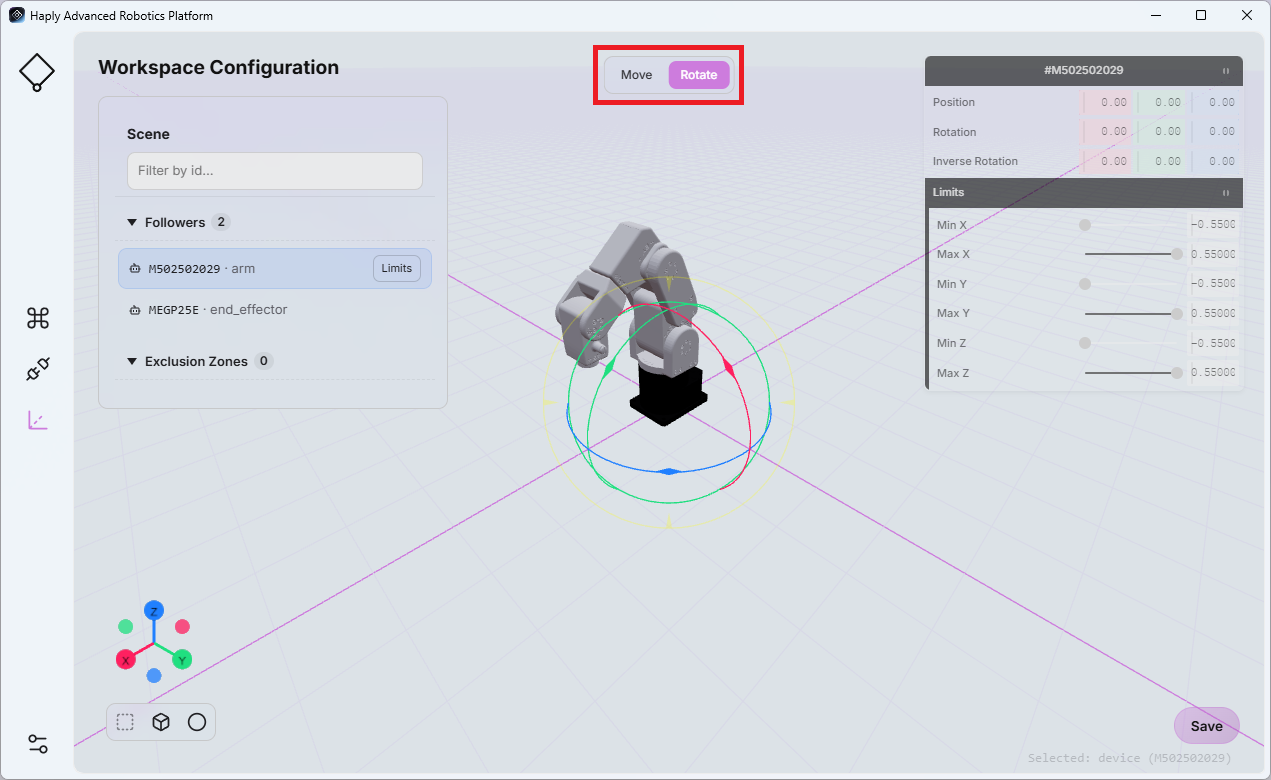
Ces paramètres permettent de représenter différentes positions et orientations du robot au sein de l'espace de travail physique.
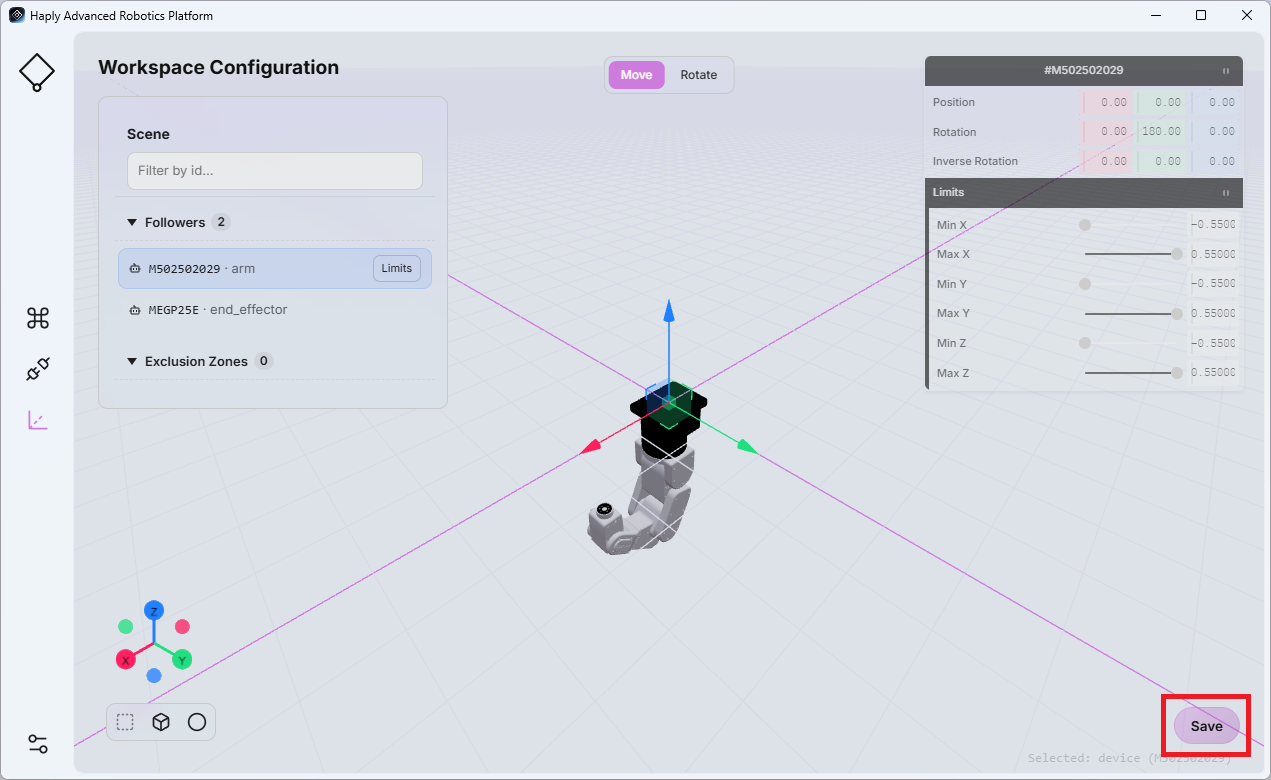
Vous pouvez également configurer l'orientation de la Inverse3 en ajustant les valeurs dans les champs « Rotation » de l’Inverse3 . Ces valeurs sont exprimées en degrés.
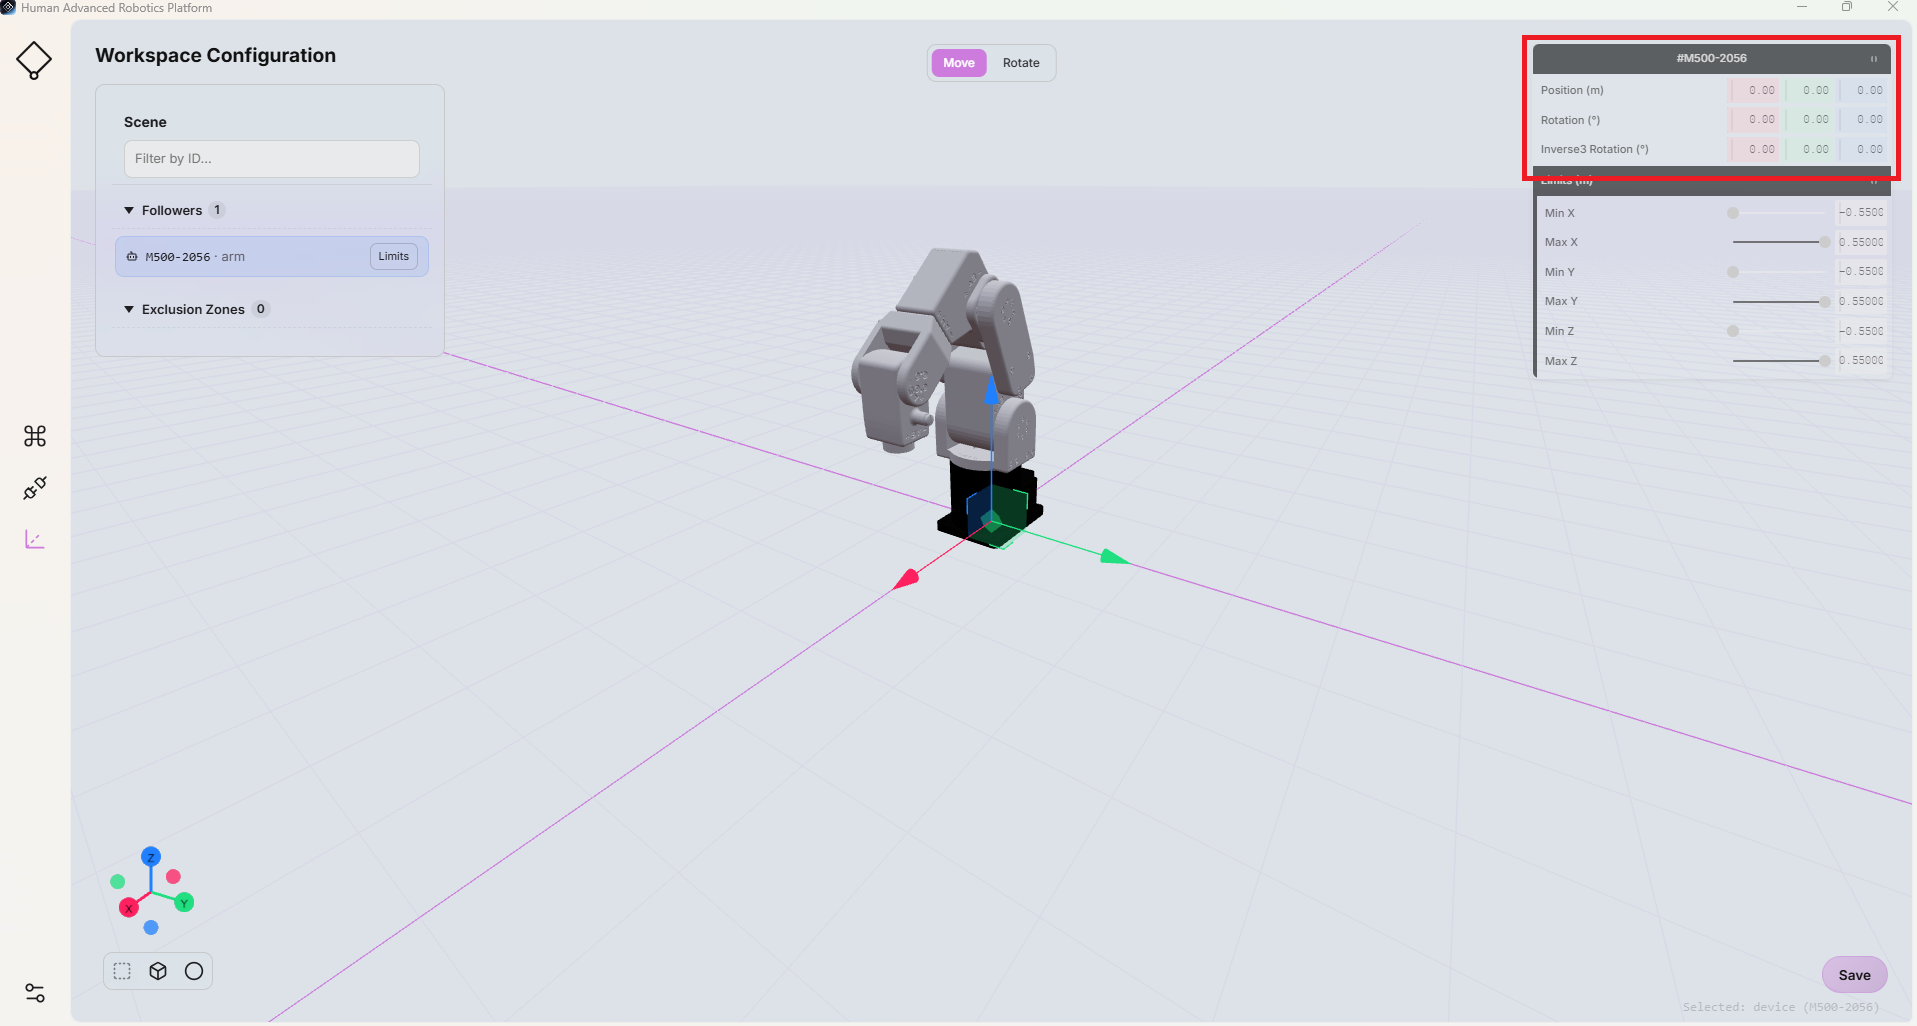
Cliquez sur « Enregistrer » avant de quitter la page pour enregistrer la configuration mise à jour.