Créer un nouveau projet
Au démarrage d'HARP , l'onglet « Connexions » s'ouvre automatiquement. Depuis cet onglet, vous pouvez créer un nouveau projet ou en ouvrir un existant.
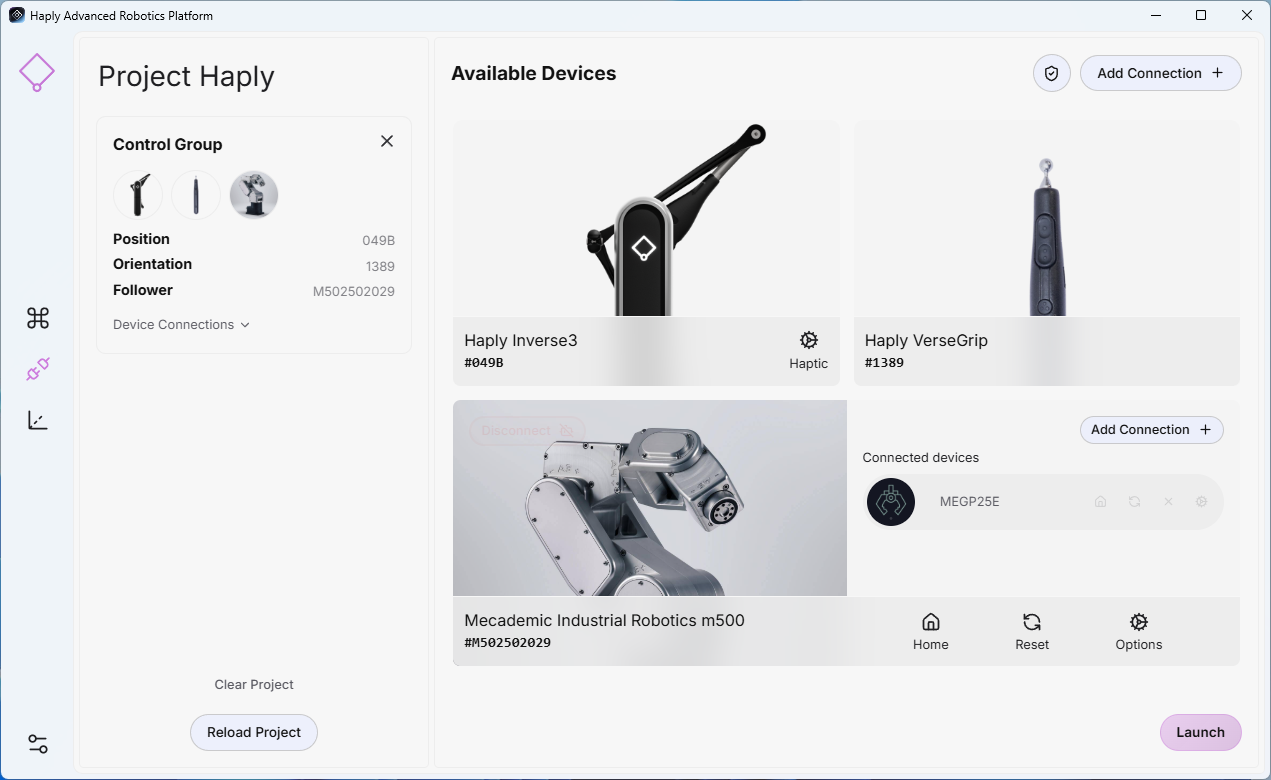
Les appareils compatibles avec Haply , tels que le Inverse3, VerseGrip ou Ruko, sont automatiquement détectés par HARP. Comme le montre l’image ci-dessous, chaque appareil connecté apparaît dans l’onglet « Connexions » avec son identifiant.
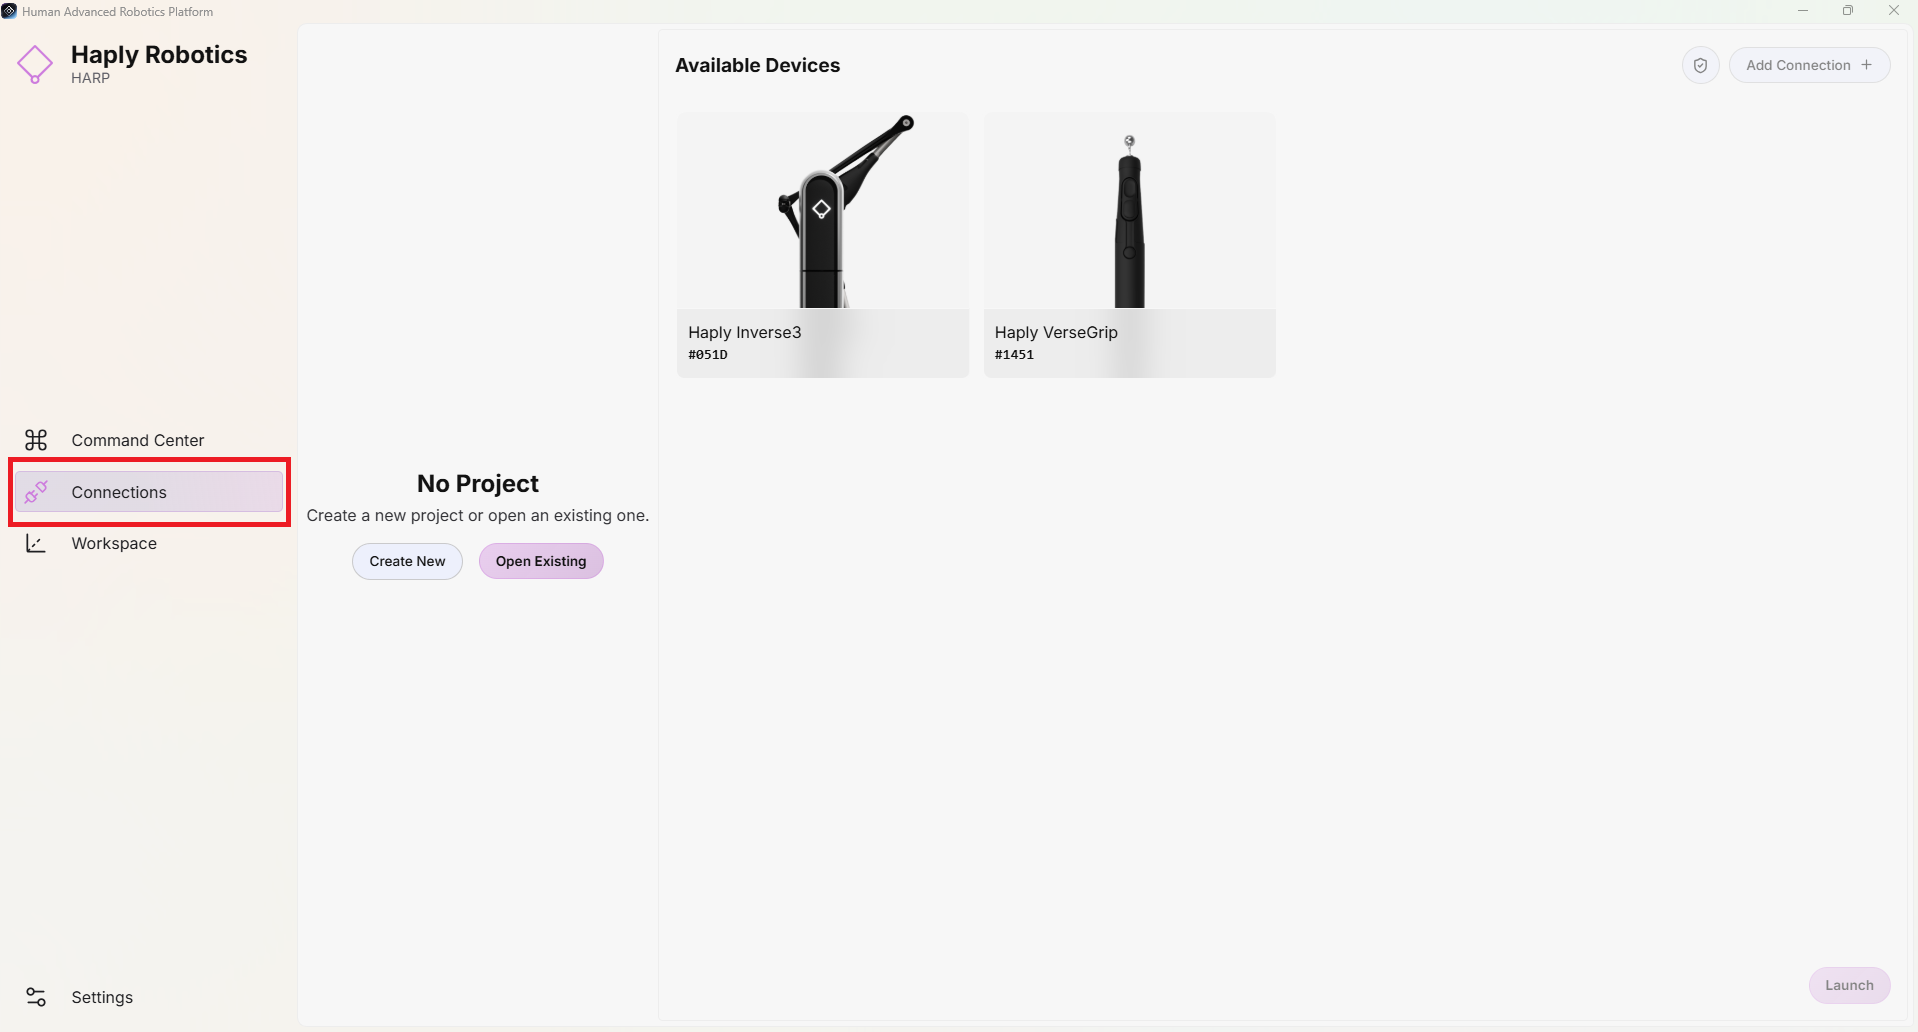
Cliquez sur le bouton « Créer un nouveau projet » et saisissez le nom souhaité pour le projet. Cliquez ensuite à nouveau sur « Créer un nouveau projet » et sélectionnez le répertoire dans lequel le dossier du nouveau projet sera créé.
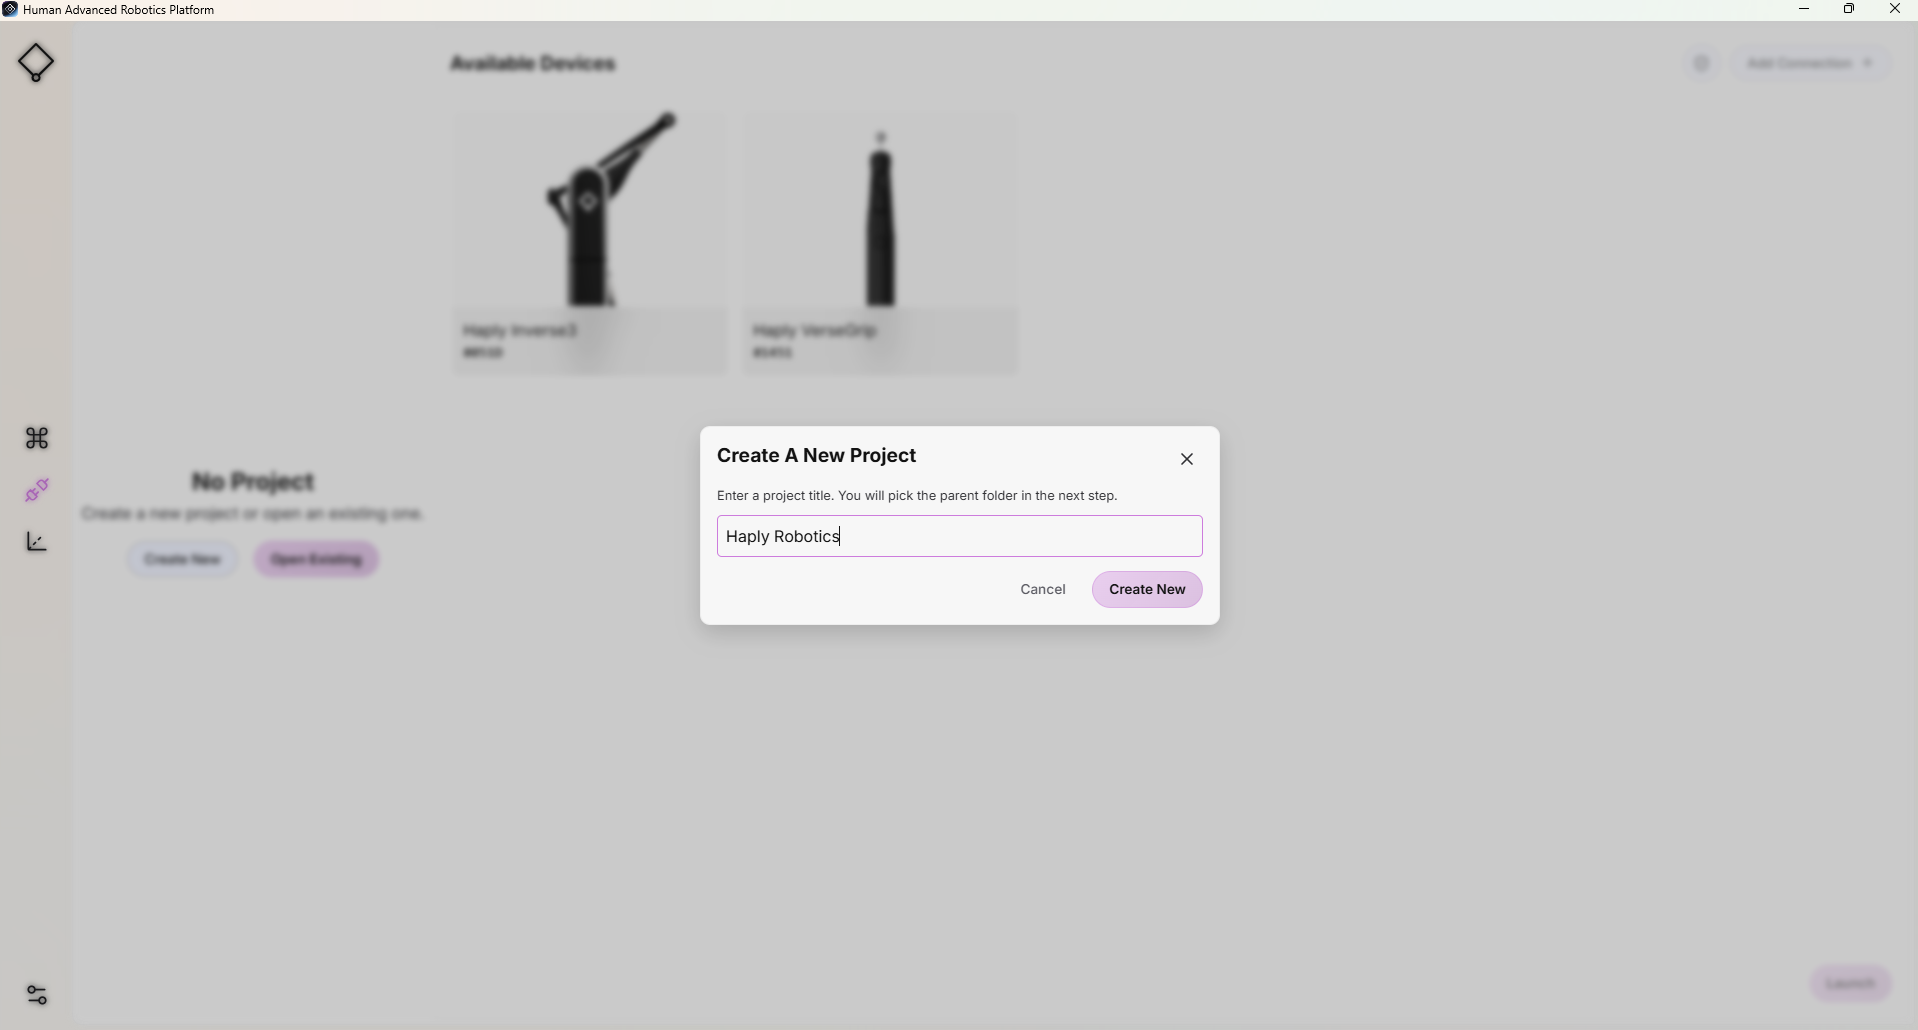
Par exemple, si le nom du projet est Mon premier projet et le répertoire sélectionné est Mes documents, la commande « HARP » créera le dossier de projet suivant : My Documents/MyFirstProject/
Tous les fichiers liés au projet seront stockés dans ce dossier.
Ajouter un abonné
- Cliquez sur Ajouter une connexion en haut de l'écran.
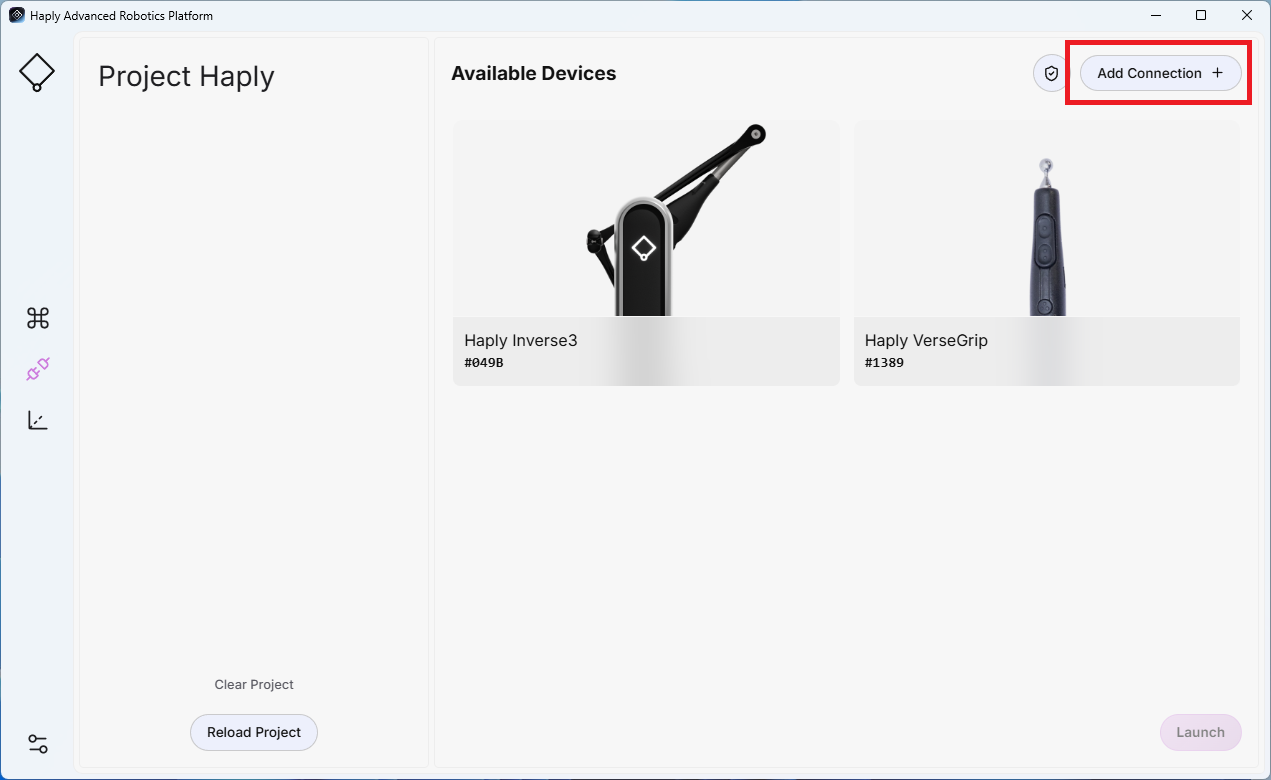
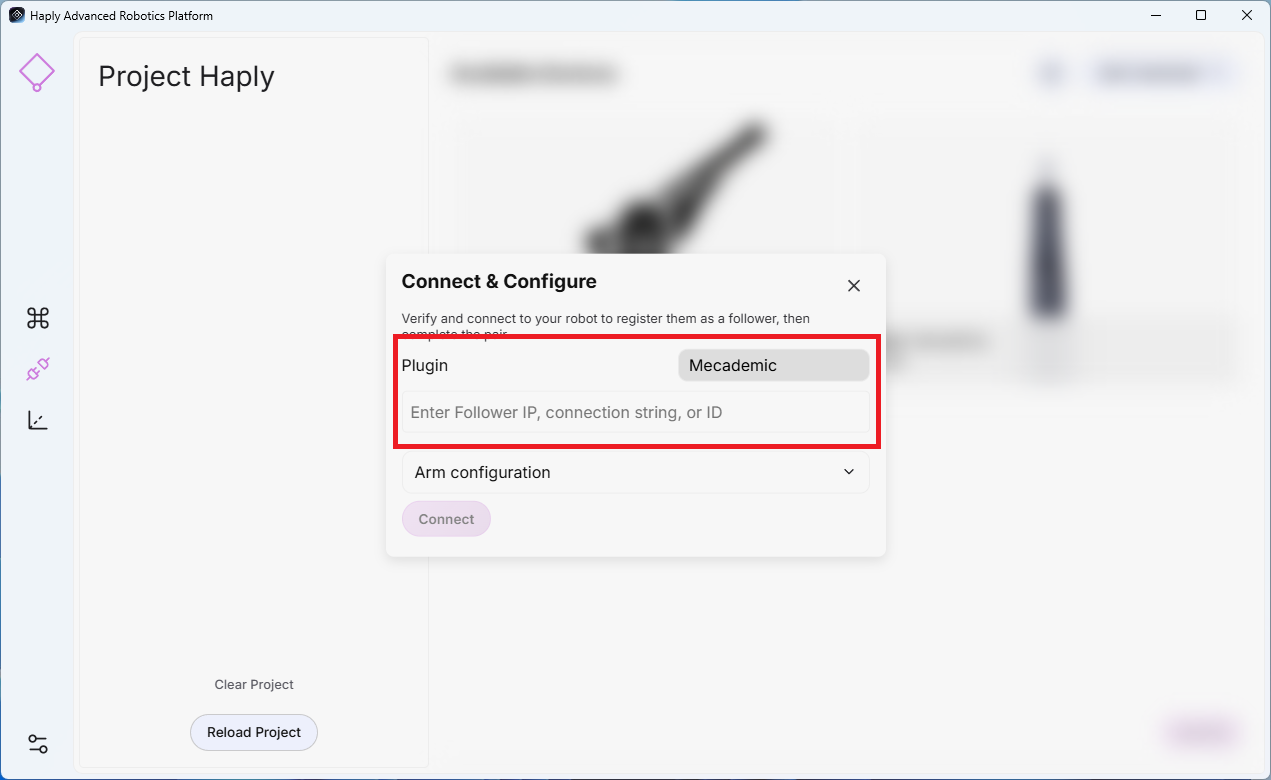
- Choisissez le plugin approprié pour votre bras robotisé et saisissez son adresse IP, sa chaîne de connexion ou son identifiant.
-
Configuration du bras (facultative) : ces paramètres définissent la posture TCP initiale du robot ainsi que ses paramètres de mouvement avant le démarrage de la téléopération.
- Orientation (degrés) : Définit l'orientation TCP souhaitée.
- Décalages de position (en mètres) : définit le décalage de position TCP souhaité.
- Vitesse (%): Permet de définir la vitesse de déplacement maximale autorisée du robot.
- Déplacement autorisé : lorsque cette option est réglée sur « Oui », la fonction « HARP » permet au robot de se positionner dans la posture configurée une fois la connexion établie.
-
Cliquez sur Connecter .
Ajouter un effecteur terminal
Les effecteurs terminaux sont associés à leur dispositif suiveur parent. Commencez par connecter et configurer le bras robotisé, puis ajoutez la connexion de l'effecteur terminal correspondant.
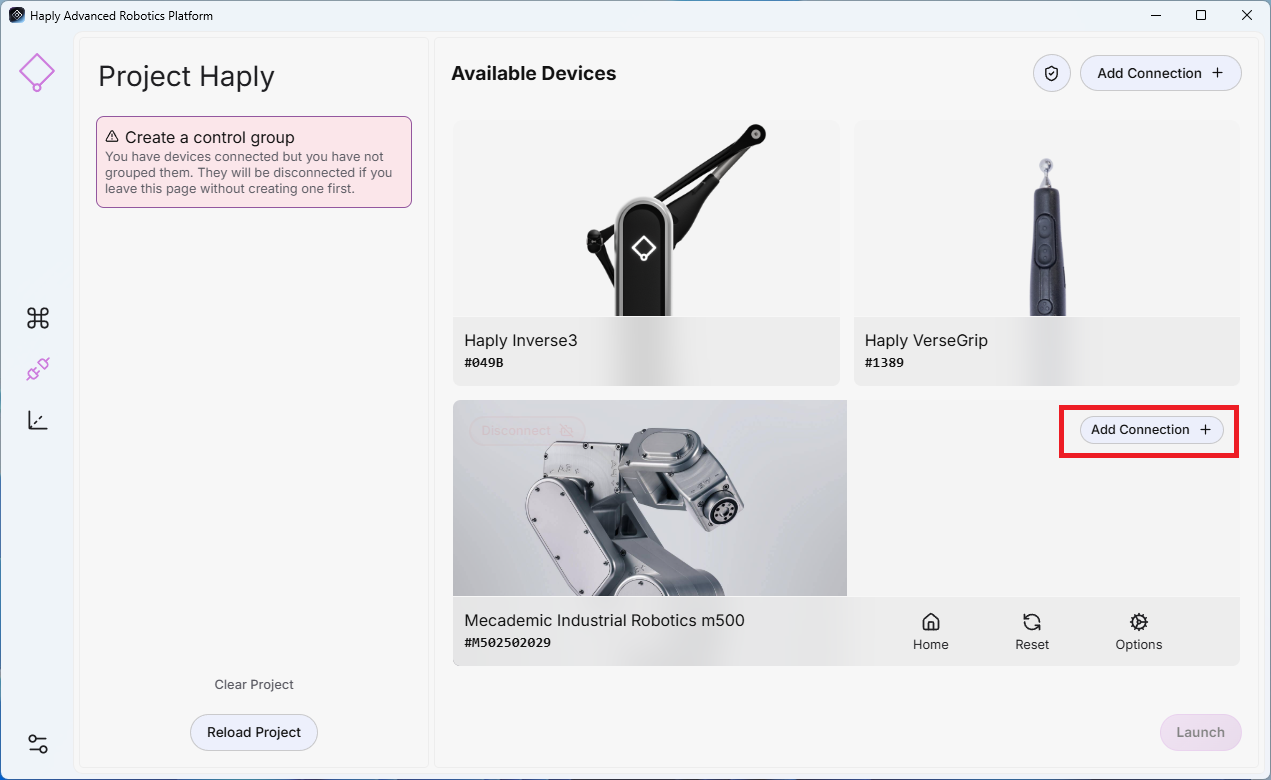
- Après avoir ajouté la connexion de votre robot, sélectionnez Ajouter une connexion dans le robot parent auquel l'effecteur terminal est connecté.
- Sélectionnez le plugin : Choisissez le plugin portant le nom de votre pince.
- Adresse: saisissez l'adresse IP de l'appareil ou son port COM (par exemple, COM11).
- Cliquez sur Connecter .
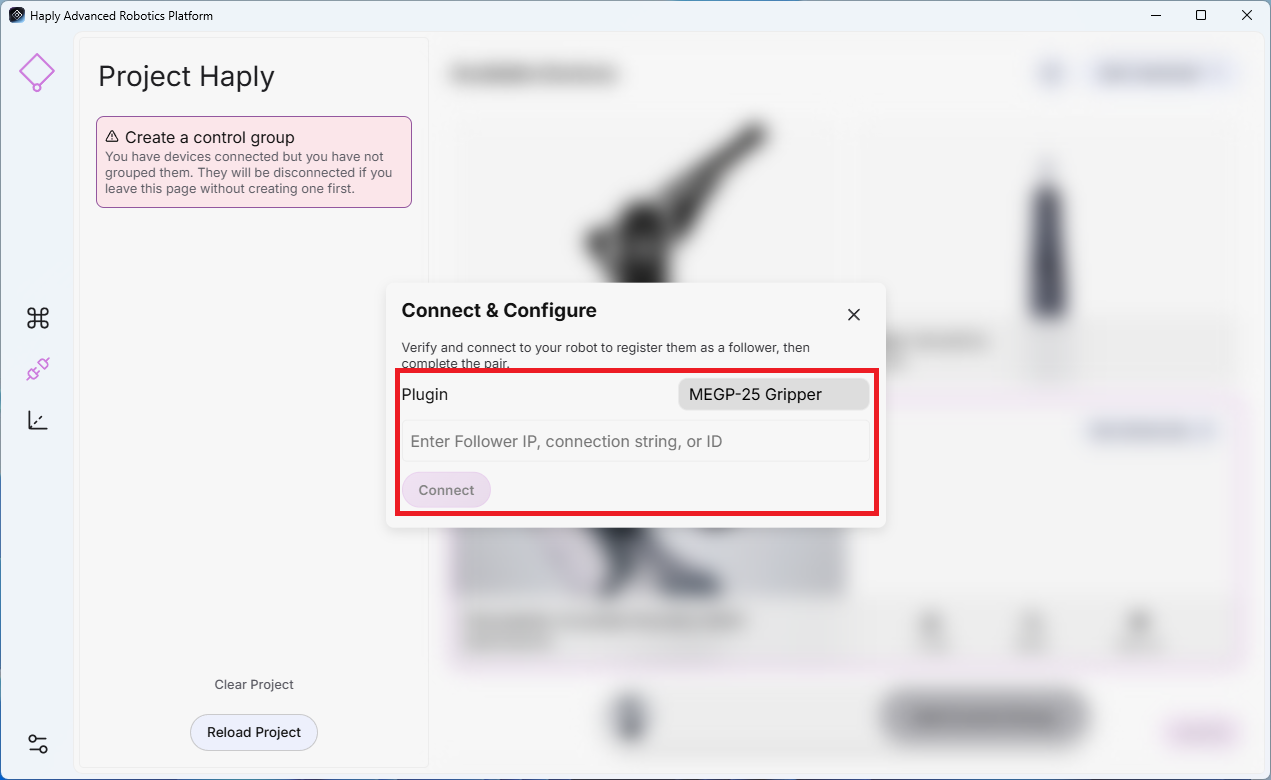
HARP prend actuellement en charge les effecteurs finaux Mecademic, les pinces Robotiq et les capteurs Bota F/T pour Universal Robots.
- Pour les effecteurs Mecademic, utilisez la même adresse IP que celle du robot Mecademic connecté.
- Pour une pince Robotiq externe ou un capteur Bota F/T, configurez le périphérique en utilisant son adresse IP unique.
Créer un groupe de contrôle
- Dans l'écran « Connexions », sélectionnez chaque périphérique que vous souhaitez inclure dans le groupe de contrôle.
- Cliquez sur « Ajouter un groupe de contrôles » en bas de la page.
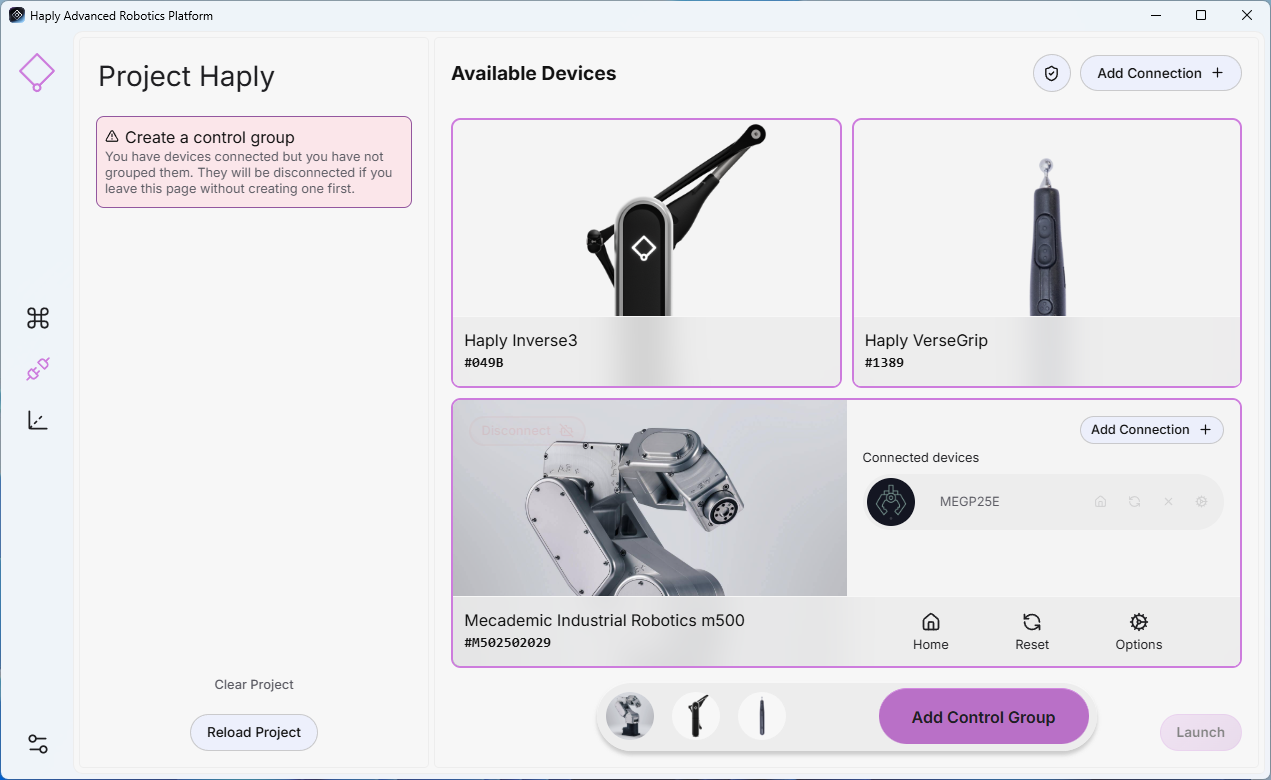
- Le nouveau groupe de contrôle apparaîtra dans le panneau de gauche et sera enregistré dans le cadre du projet en cours.
Après avoir raccordé un nouvel appareil, vérifiez que le sens et la vitesse de déplacement sont corrects à faible vitesse, en vous assurant que la cellule est dégagée de toute présence humaine et de tout équipement.
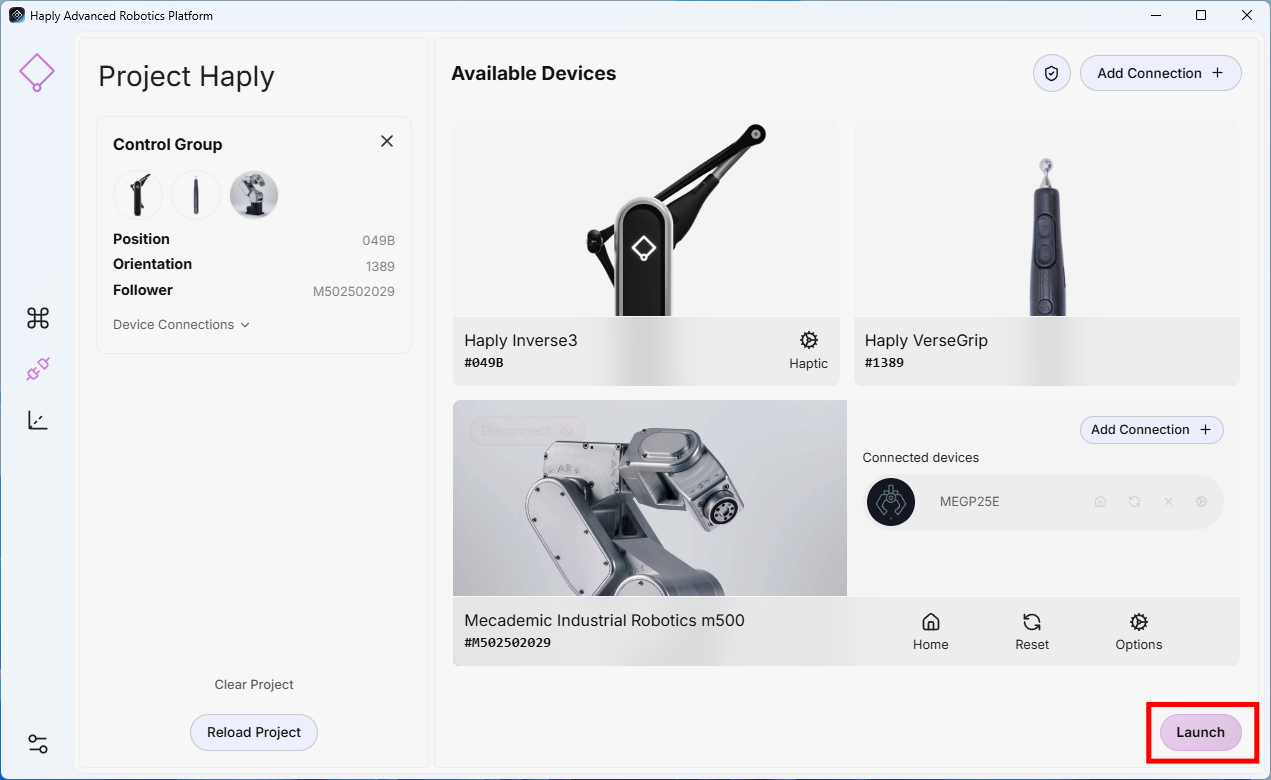
Lancer la téléopération
Une fois le groupe de contrôle configuré et tous les appareils requis connectés, cliquez sur « Lancer » dans le coin inférieur droit pour démarrer la téléopération.