Limites de l'espace de travail
Dans « HARP », une limite d'espace de travail définit une zone virtuelle en 3D à l'intérieur de laquelle le TCP du robot doit rester. Ces limites sont configurées sur la page « Workspace » en définissant des valeurs minimales et maximales pour les axes X, Y et Z, en mètres.
Lors d'une téléopération, l'HARP e ralentit le robot lorsqu'il s'approche d'un bord de la boîte, puis le laisse glisser le long de ce bord au lieu de le franchir. Au même moment, il exerce une pression vers l'arrière sur l'Inverse3 e, de sorte que l'opérateur perçoive la présence d'un mur.
Les limites de l'espace de travail peuvent être utilisées pour empêcher le robot d'accéder à des zones qui, bien que physiquement accessibles, ne sont pas destinées à son utilisation, telles que :
- Sous un plan de travail
- En dehors des limites de la cellule robotisée
- À proximité d'équipements ou d'autres obstacles
- En direction d'une zone réservée aux opérateurs ou d'une zone d'accès restreint
Les limites de l'espace de travail configuré s'appliquent uniquement au TCP du robot et ne constituent pas une vérification complète des collisions au niveau du bras.
Les limites de l'espace de travail sont des contraintes définies par logiciel au sein d'HARP. Elles sont destinées à compléter, et non à remplacer, les fonctions de sécurité intégrées du robot, son contrôleur de sécurité, son arrêt d'urgence ou tout autre système de sécurité requis.
Pour configurer les limites de l'espace de travail du robot :
- Ouvrez la page « Espace de travail » sur HARP.
- Recherchez le panneau « Configuration de l'espace de travail ».
- Sélectionnez le robot connecté dans la liste des objets située à gauche.
- Dans la partie droite de la page « Configuration de l'espace de travail », définissez les limites minimales et maximales des axes X, Y et Z, en mètres.
- Enregistrez le projet pour conserver la configuration mise à jour de l'espace de travail.
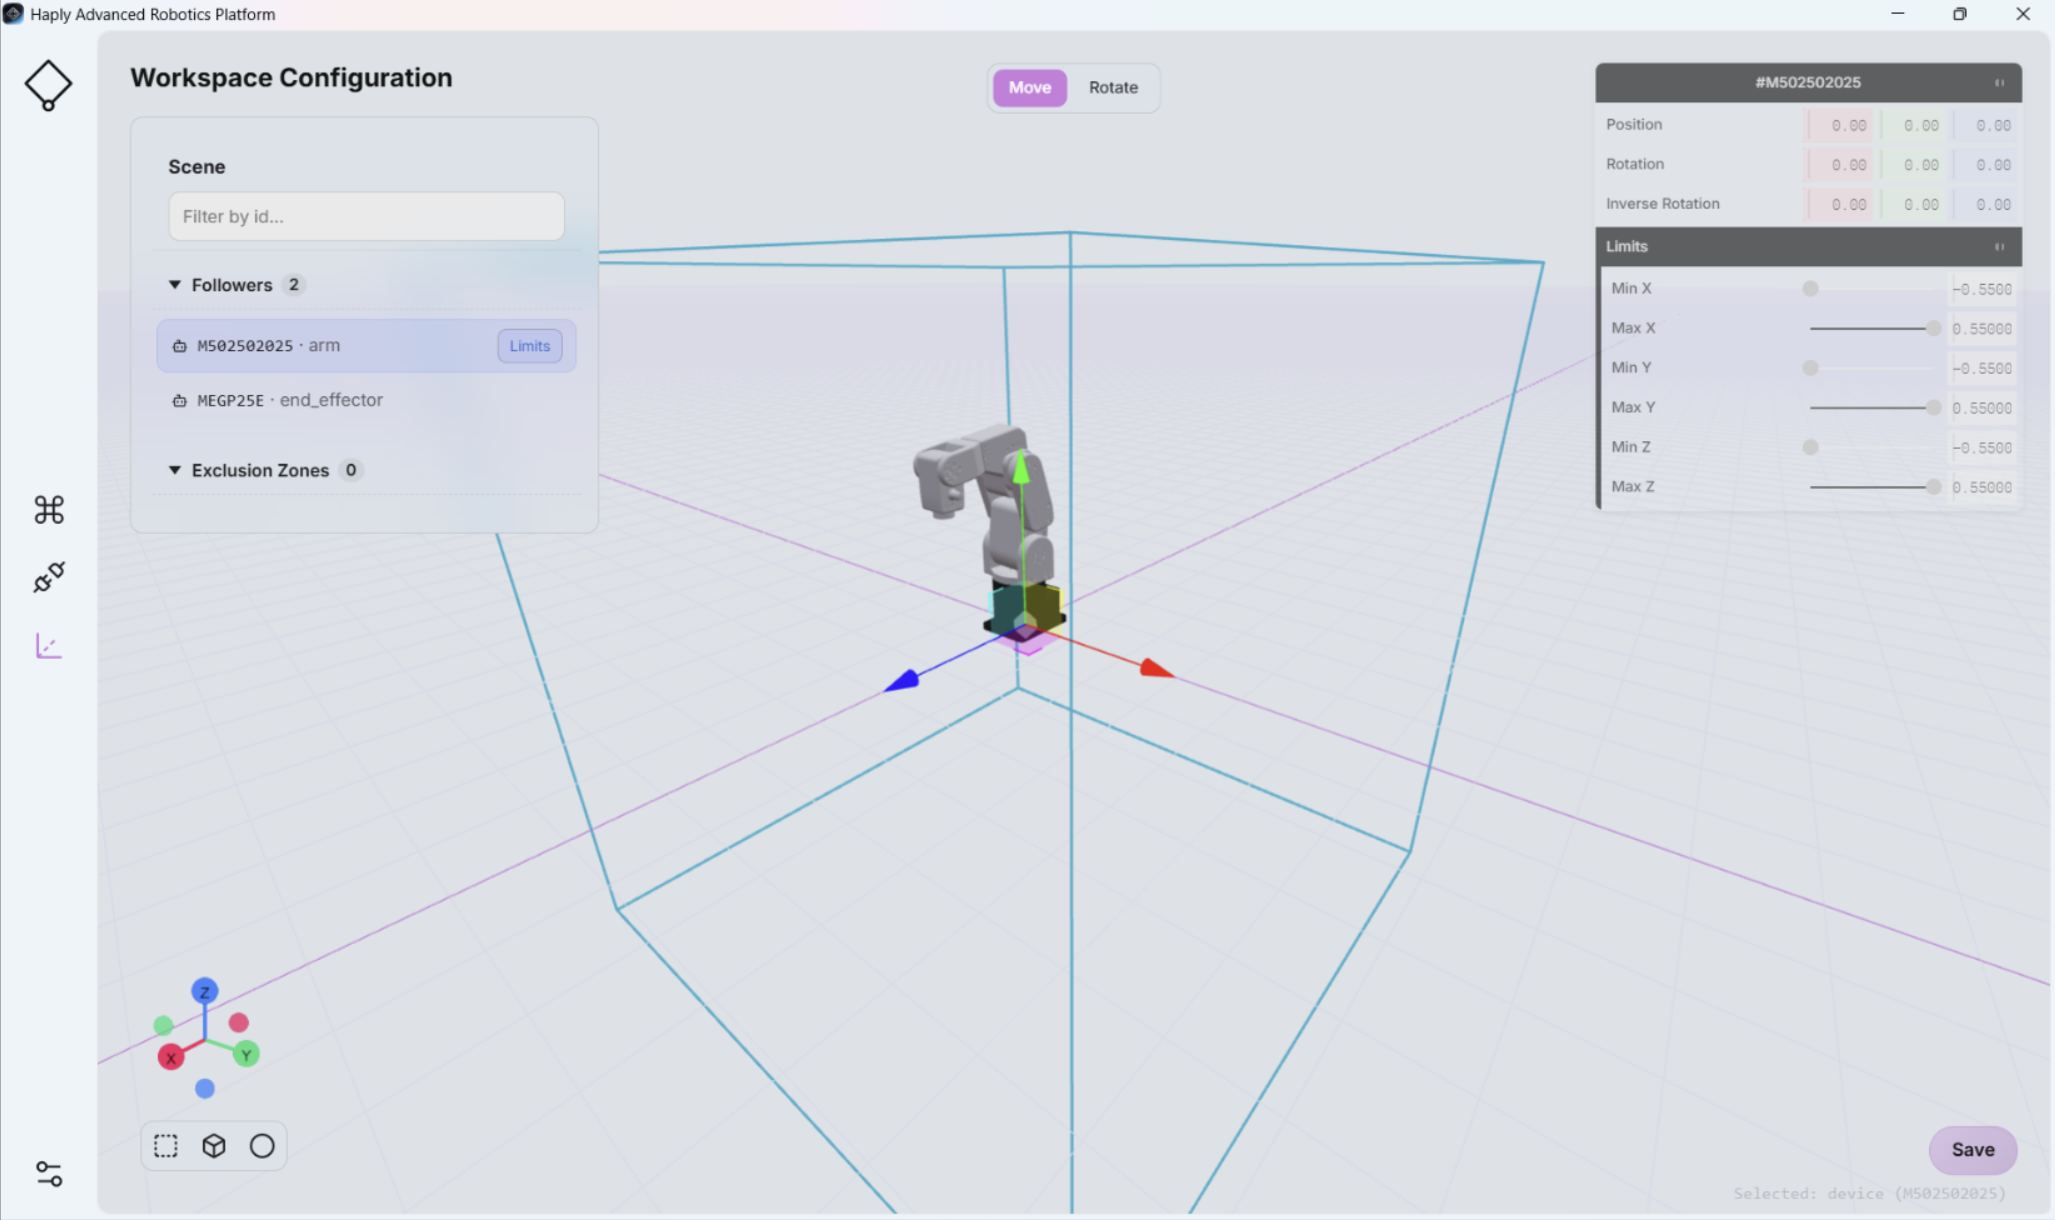
La configuration de l'espace de travail est directement liée à la vue « Scène » de l'écran « Centre de commande » (voir « Vue Scène »). Toute modification apportée à la configuration de l'espace de travail se répercute dans la vue « Scène ».
Des limites d'espace de travail ou des zones d'exclusion mal configurées peuvent permettre au robot de pénétrer dans des zones non prévues ou dangereuses.
Avant la mise en service normale, vérifiez physiquement toutes les limites de l'espace de travail et les zones d'exclusion à vitesse réduite, et assurez-vous que le robot se comporte comme prévu à proximité des personnes, des équipements et des autres obstacles.
Pour les robots Mecademic, le plug-in « HARP » ajoute une marge supplémentaire de 1 cm aux limites de l'espace de travail configurées dans « HARP » et transmet les limites ainsi obtenues au contrôleur Mecademic. Cela permet de disposer d'une contrainte supplémentaire au niveau du contrôleur concernant l'espace de travail au cas où le système de limites de l'espace de travail virtuel d'HARP ne serait pas disponible.