Paramètres du robot
Lorsqu'un robot suiveur est connecté, plusieurs options de commande deviennent disponibles, notamment « Accueil », « Réinitialisation » et « Options ».
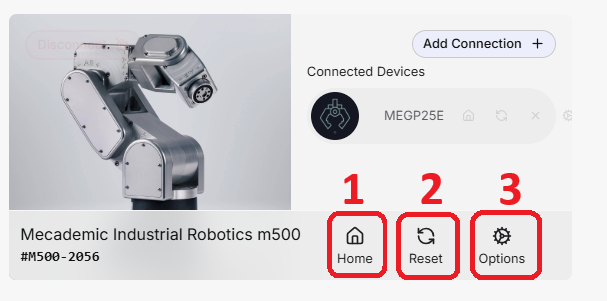
- Position d'origine : ramène le robot à sa position d'origine prédéfinie. Ce mouvement est exécuté indépendamment des objets de collision virtuels configurés dans l'espace de travail « HARP ».
Avant d'utiliser la fonction « Home », assurez-vous que l'espace de travail physique du robot est dégagé et que le mouvement peut être effectué en toute sécurité.
-
Réinitialiser : réinitialise la connexion du robot et tente de rétablir la communication avec l'appareil suiveur.
-
Options : ouvre les paramètres de configuration spécifiques au robot disponibles dans HARP. Les modifications apportées dans cette section sont transmises directement au robot ; aucune configuration supplémentaire n'est donc nécessaire en dehors de HARP pour les paramètres pris en charge. Pour plus d'informations, consultez la section « Paramètres du robot ».