Posture du robot
Par défaut, le robot est placé à l'origine de l'espace de travail (0, 0, 0). Avant de commencer la commande à distance, veuillez configurer l'orientation du robot afin que l'espace de travail virtuel corresponde à la configuration physique.
L'objectif est de faire en sorte que les mouvements du leader correspondent intuitivement à ceux du suiveur. Par exemple, lorsque l'utilisateur déplace le périphérique de saisie vers la gauche, le robot doit également se déplacer vers la gauche. De même, un mouvement vers le haut du périphérique de saisie doit correspondre à un mouvement vers le haut du robot.
Pour configurer la posture du robot, procédez comme suit :
- HARP Ouvrez la page « Workspace ».
- Recherchez la zone « Workspace Configuration » située à gauche.
- Dans la liste des objets située à gauche, sélectionnez le robot connecté.
- Utilisez le champ de configuration du robot situé à droite pour régler les paramètres suivants :
- Position (X, Y, Z) : Permet de définir la position de la base du robot dans l'espace de travail, en mètres.
- Rotation : permet de définir l'orientation de la base du robot en degrés.
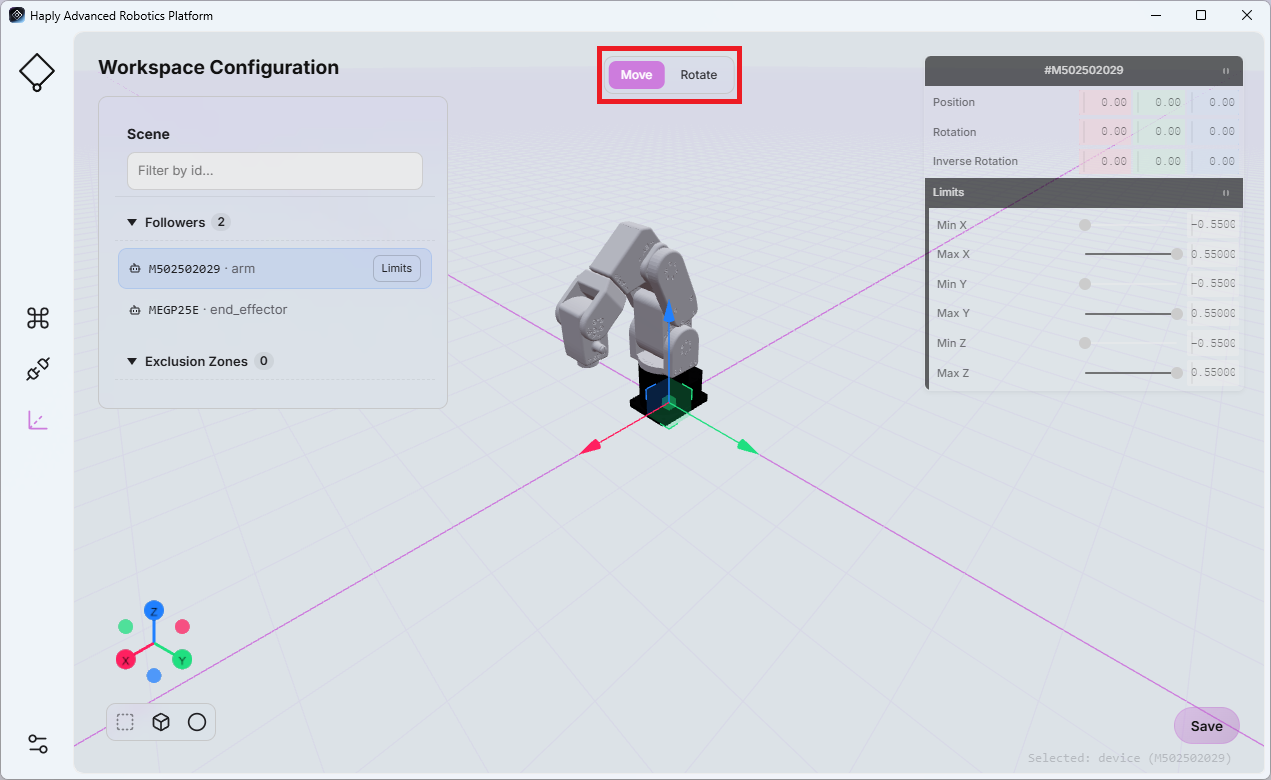
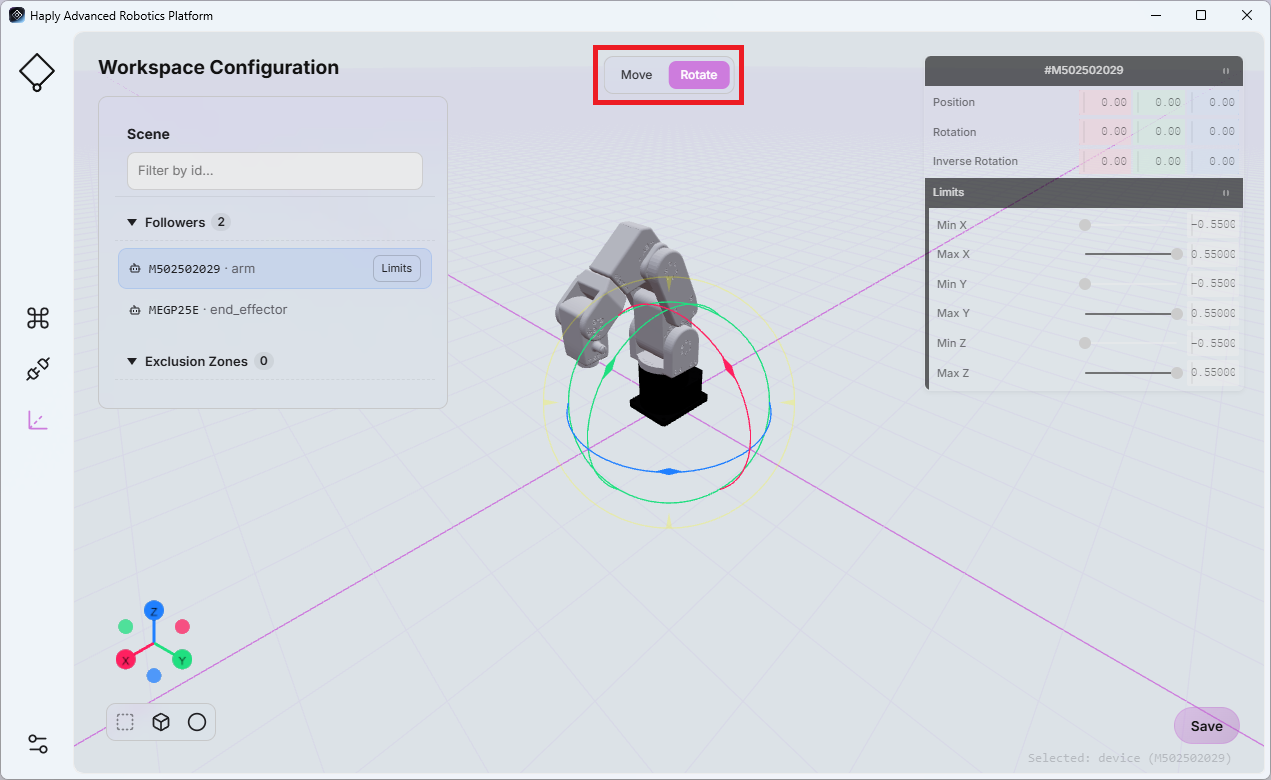
Ces paramètres permettent de représenter différentes positions et orientations du robot au sein de l'espace de travail physique.
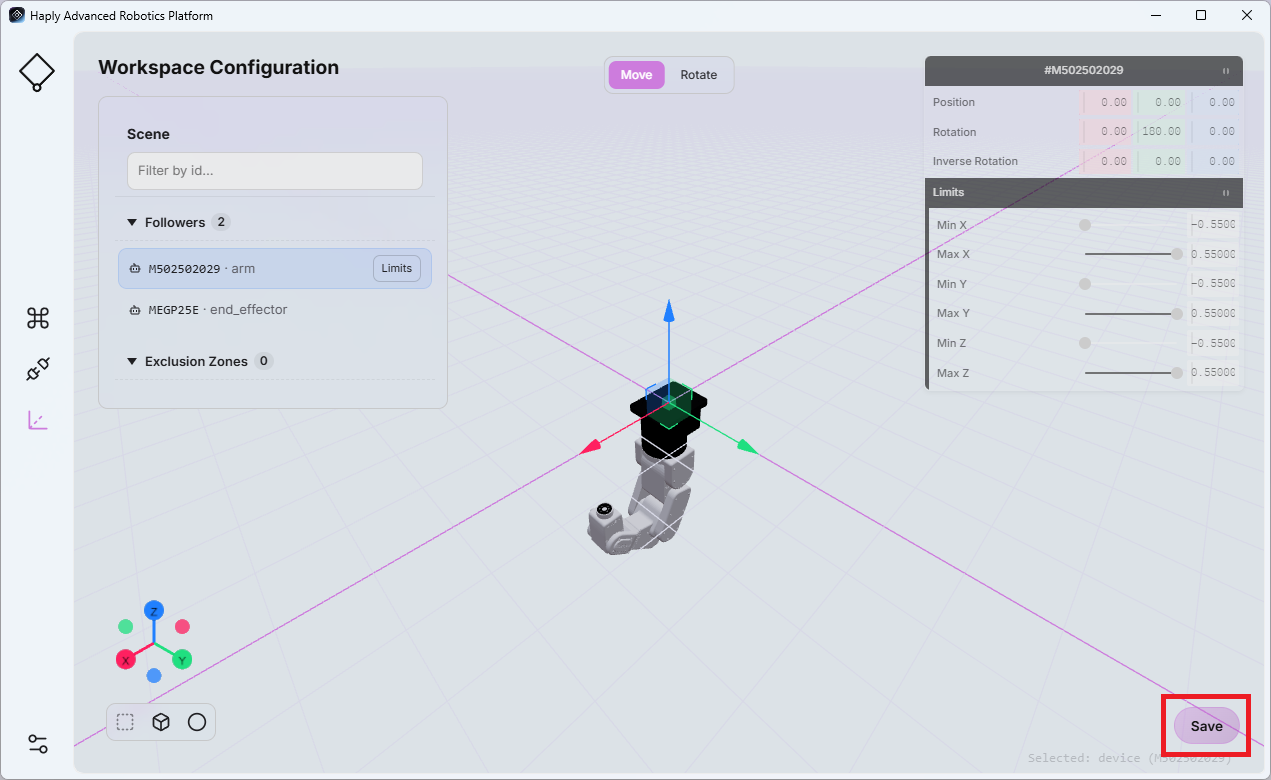
Par ailleurs,Inverse3 l'orientation peut également être définie en ajustant les valeurs des champs «Rotation » (Inverse3 ). Ces valeurs s'expriment en degrés.
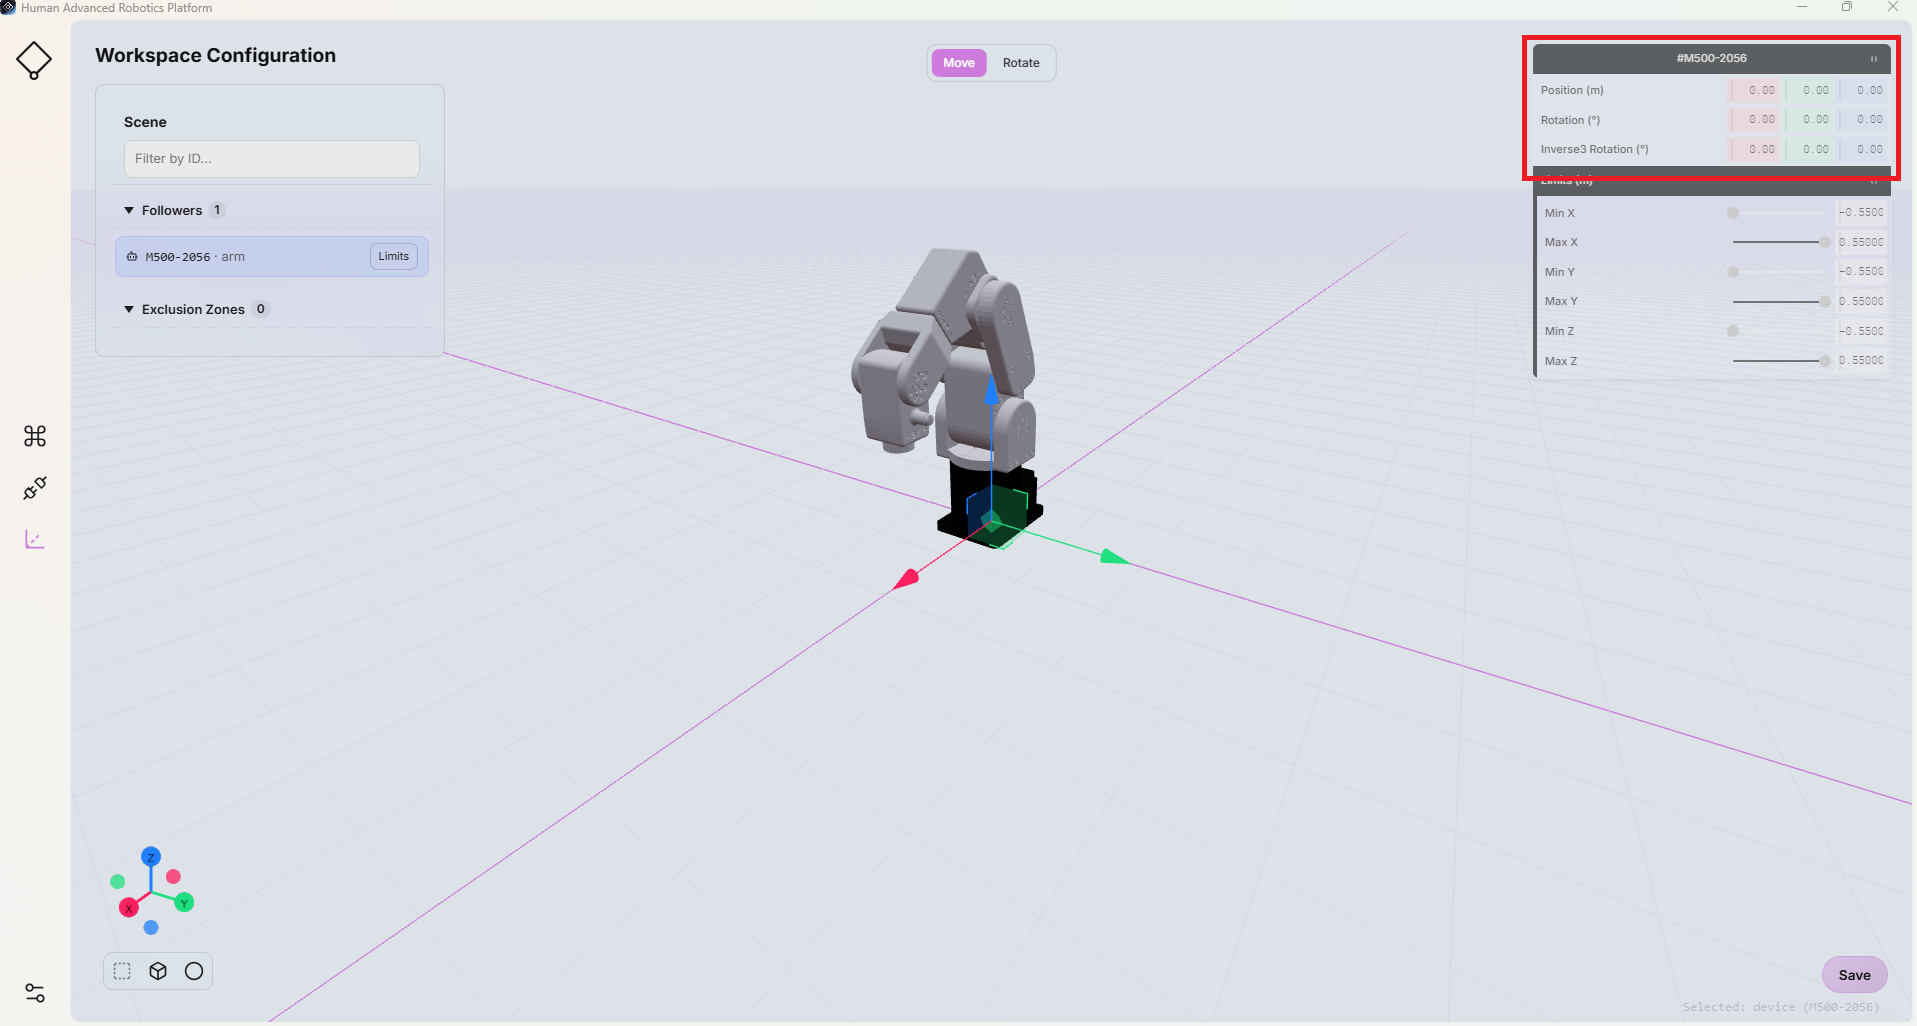
Avant de quitter la page, cliquez sur « Enregistrer » pour enregistrer la configuration mise à jour.