Position et orientation du robot
Par défaut, le robot se trouve à l'origine de l'espace de travail (0, 0, 0). Avant de commencer la commande à distance, veuillez configurer la position et l'orientation du robot afin que l'espace de travail virtuel corresponde à la configuration physique réelle.
L'objectif est de garantir que les mouvements du côté maître soient reproduits de manière intuitive par le côté esclave. Par exemple, lorsque l'utilisateur déplace le périphérique d'entrée vers la gauche, le robot doit également se déplacer vers la gauche. De même, un mouvement vers le haut du périphérique d'entrée doit correspondre à un mouvement vers le haut du robot.
Étapes de configuration de la position et de l'orientation du robot :
- Ouvrez la page « Espace de travail » à l'adresse HARP .
- Repérez le cadre « Configuration de l'espace de travail » situé à gauche.
- Sélectionnez le robot connecté dans la liste des objets située à gauche.
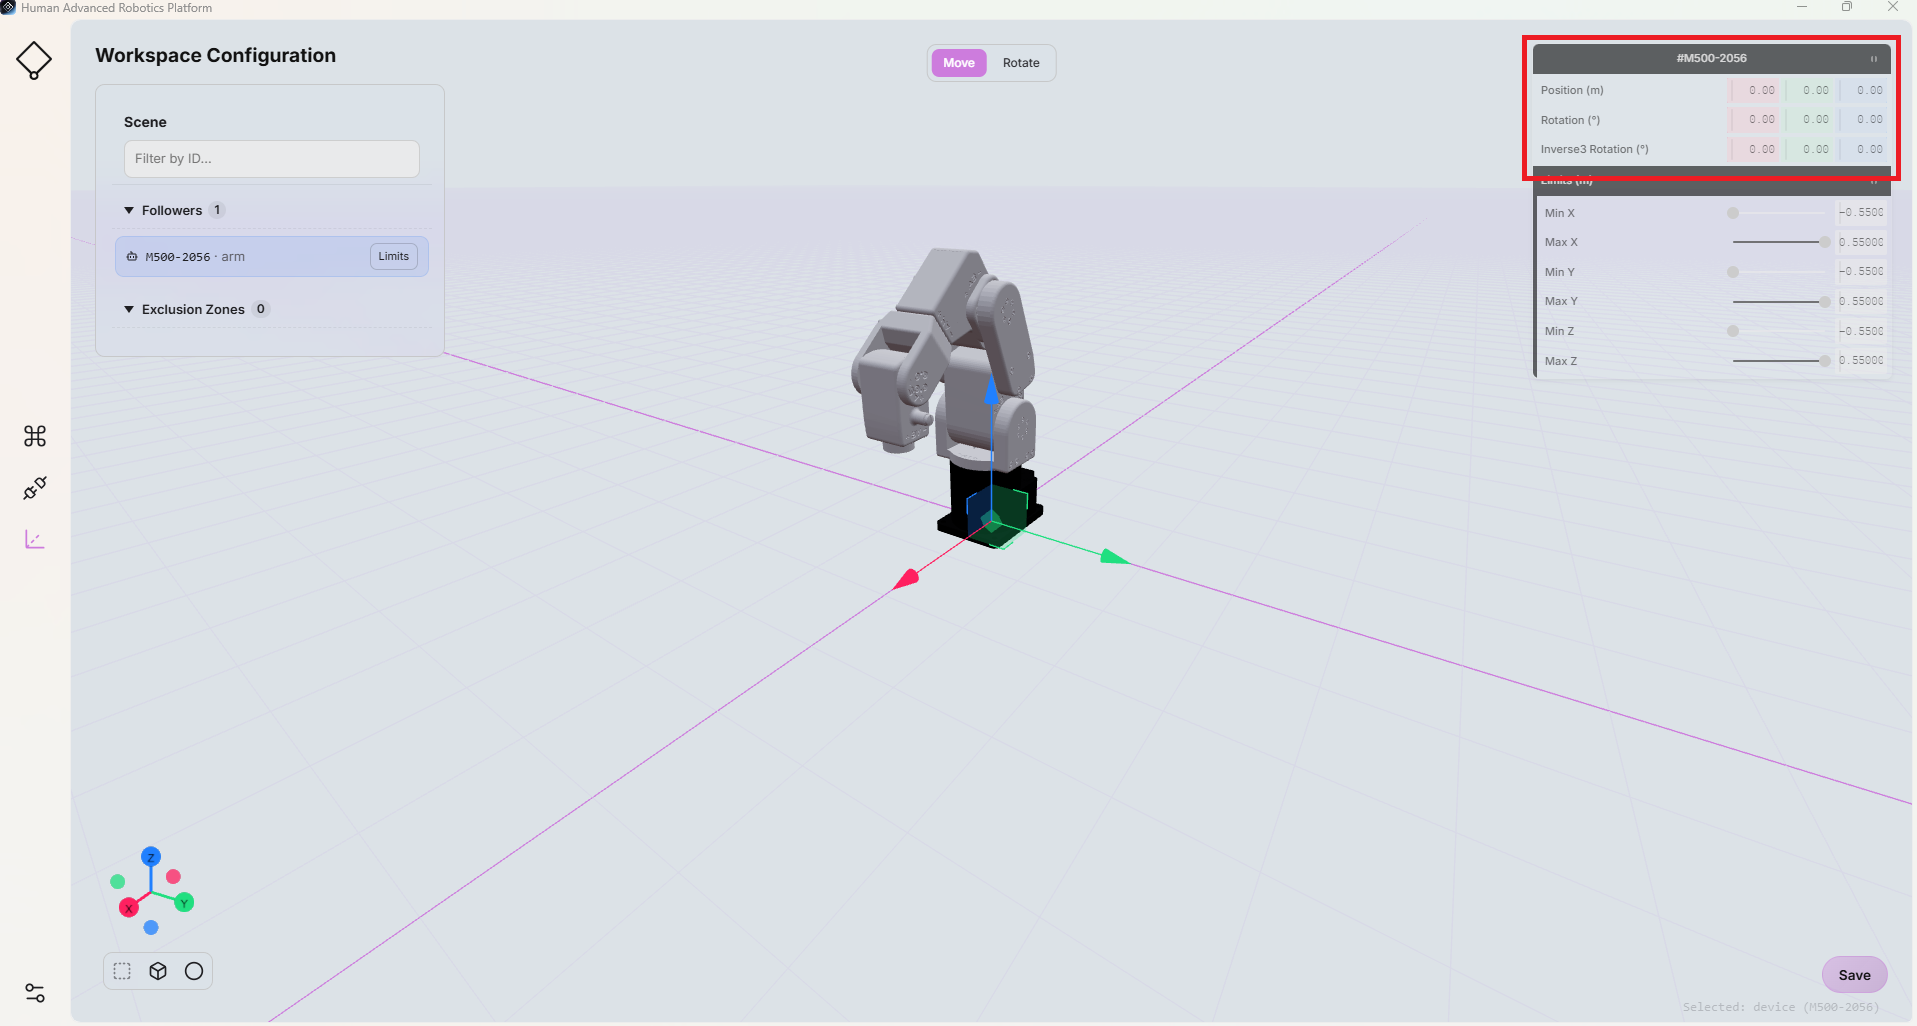
- Effectuez les réglages à l'aide des champs de configuration du robot situés à droite :
- Position (X, Y, Z) : permet de définir la position de la base du robot dans l'espace de travail, en mètres.
- Rotation : permet de définir l'orientation de la base du robot, en degrés.
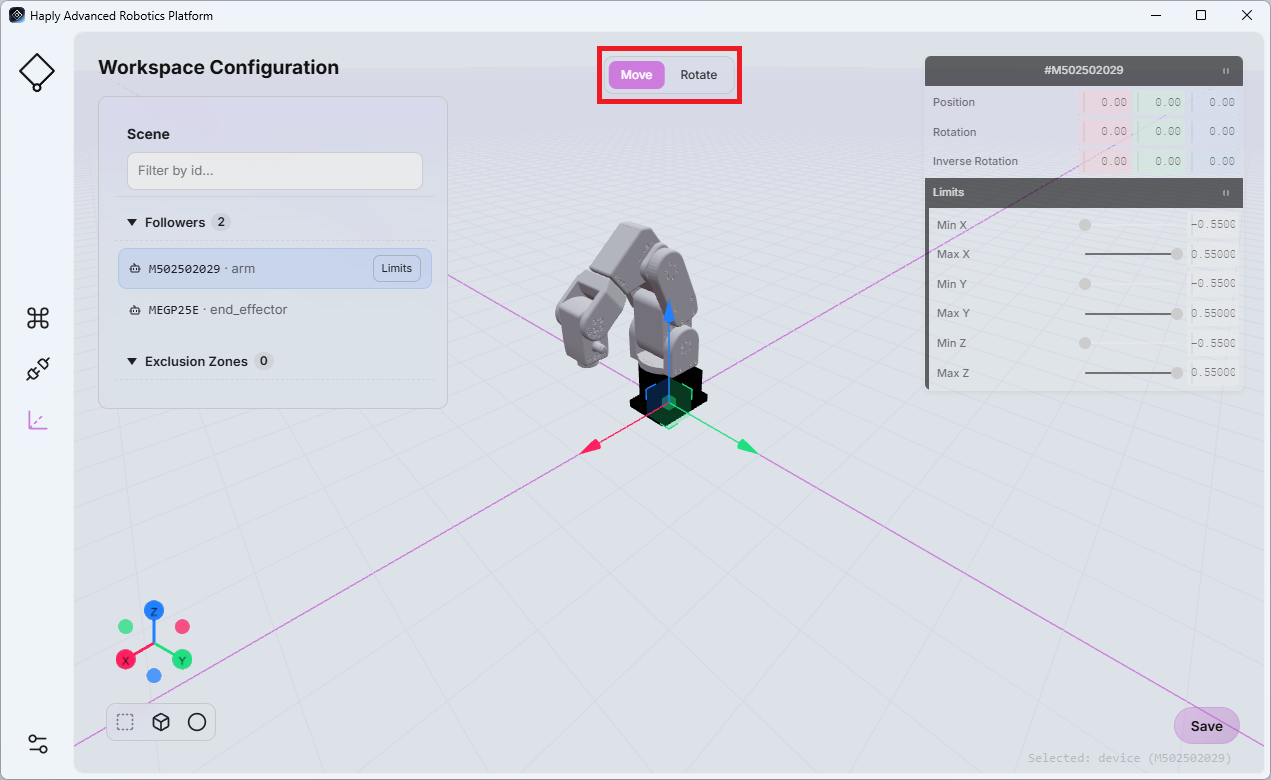
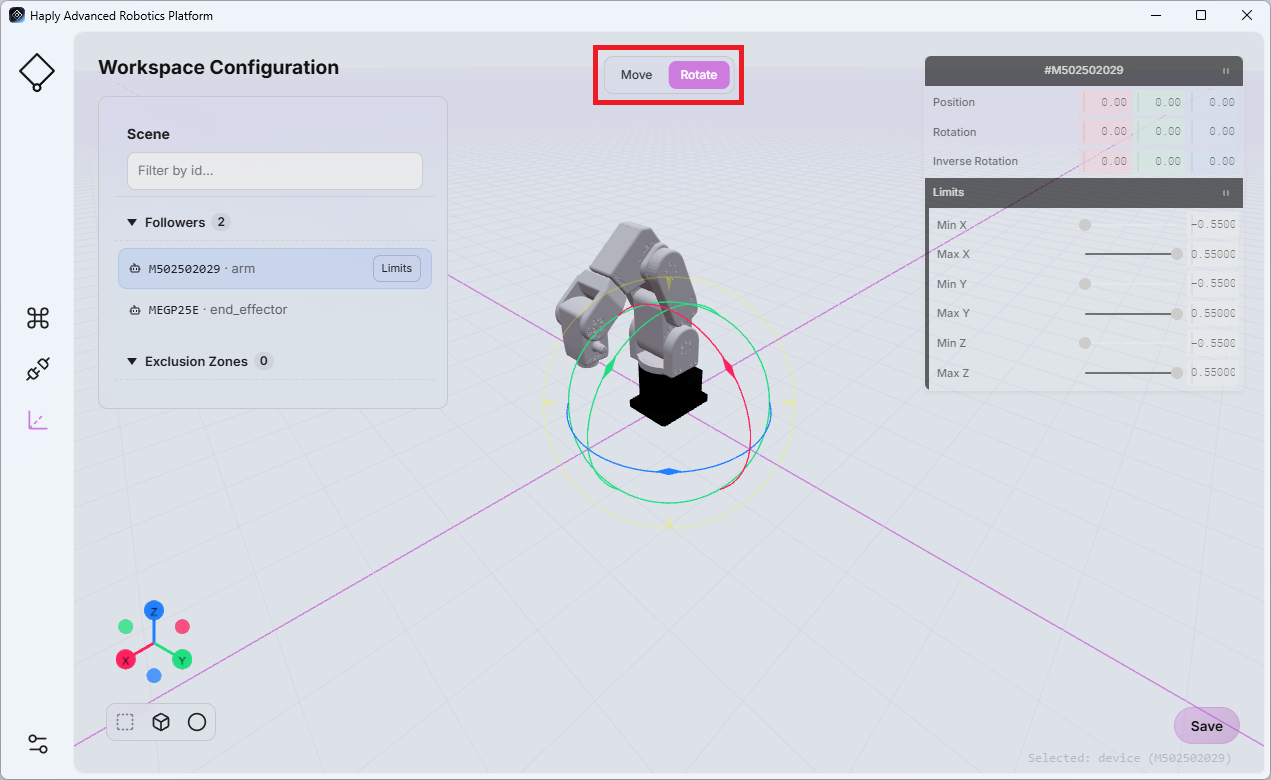
Ces paramètres permettent de représenter les différentes positions et orientations du robot dans son espace de travail réel.
Vous pouvez également configurer l'orientation en modifiant la valeur du champ « Rotation » (Inverse3 ) Inverse3 . Ces valeurs sont exprimées en degrés.
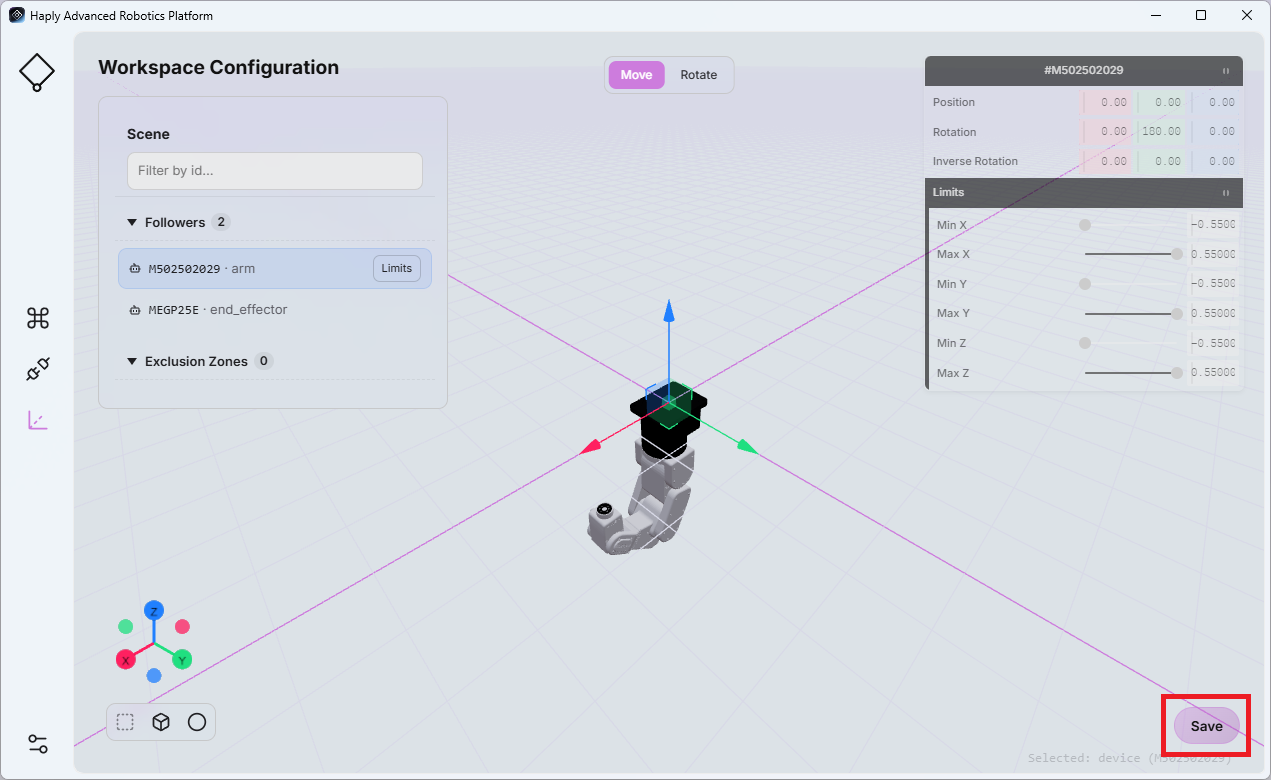
Avant de quitter cette page, veuillez cliquer sur « Enregistrer » pour enregistrer la configuration mise à jour.