Limite de l'espace de travail
Dans HARP, la limite de l'espace de travail définit une frontière 3D virtuelle à l'intérieur de laquellele TCP du robotdoit rester. Cette limite se configuresur la page « Workspace »en définissantles valeurs minimales et maximales des axesX,YetZ, exprimées en mètres.
Pendant l'opération à distance, HARP ralentit dès que le robot s'approche du bord de la boîte et le fait glisser le long de ce bord pour éviter qu'il ne le franchisse. Parallèlement, une force de répulsion s'exerce sur Inverse3, ce qui donne à l'opérateur l'impression de se heurter à un mur.
Les limites de l'espace de travail peuvent être utilisées pour empêcher le robot de pénétrer dans des zones qui, bien que physiquement accessibles, ne sont pas destinées à être exploitées. Il s'agit, par exemple, des zones suivantes :
- Sous le plan de travail
- À l'extérieur des limites de la cellule robotisée
- à proximité d'équipements ou d'autres obstacles
- Direction des opérateurs et des zones d'accès restreint
La limite définie pour l'espace de travail s'applique uniquement au TCP du robot et ne correspond pas à une vérification des collisions sur l'ensemble du bras.
Les limites de l'espace de travail sont des contraintes définies par logiciel au sein de HARP. Elles visent à compléter les fonctions de sécurité intégrées au robot, le contrôleur de sécurité, l'arrêt d'urgence ou tout autre système de sécurité nécessaire, et ne sauraient en tenir lieu.
Pour définir les limites de l'espace de travail du robot, procédez comme suit.
- Ouvrezla page« Workspace » dans HARP.
- Recherchez le panneau « Configuration de l'espace de travail».
- Dans la liste des objets située à gauche, sélectionnez le robot connecté.
- Dans la partie droite de la page « Configuration de l'espace de travail», définissez les limites minimales et maximalesdes axesX,YetZen mètres.
- Enregistrez le projet afin de conserver la configuration mise à jour de l'espace de travail.
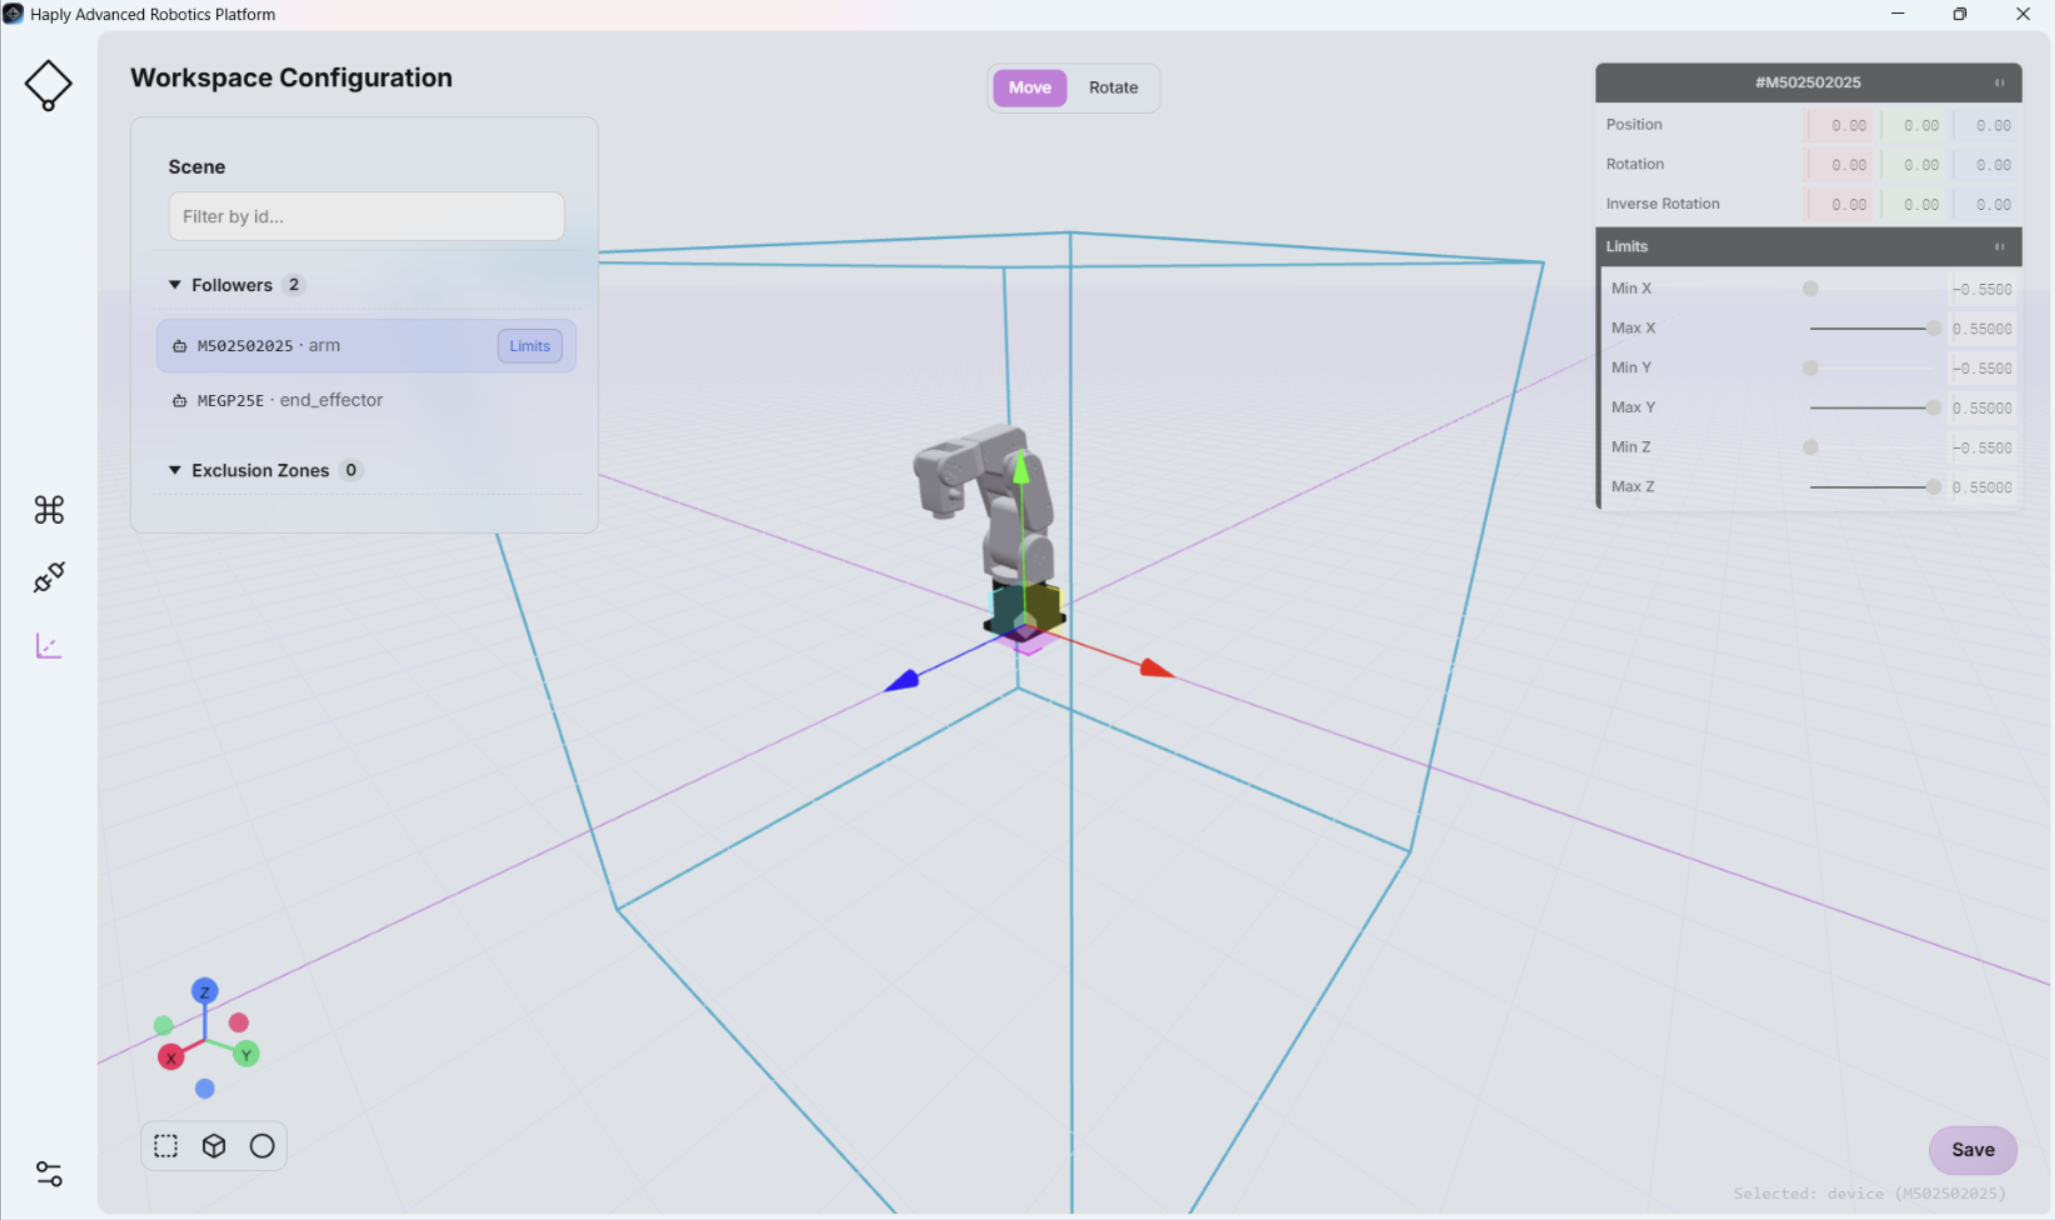
La configuration de l'espace de travailest directement liée à la vue « Scene View » de l'écranCommand Center(voir « Scene View »). Les modifications apportées à la configuration de l'espace de travail sont répercutées dans la vue « Scene View ».
En raison de limites d'espace de travail ou de zones d'exclusion mal configurées, le robot risque de pénétrer dans des zones dangereuses non prévues.
Avant de commencer le fonctionnement normal, vérifiez physiquement, à faible vitesse, toutes les limites de l'espace de travail et toutes les zones d'exclusion, afin de vous assurer que le robot fonctionne comme prévu à proximité des personnes, des équipements et de tout autre obstacle.
Dans le cas des robots Mecademic, le plugin HARP appliqueune marge supplémentaire de 1 cmaux limites de l'espace de travail définies dans HARP, puis transmet les limites ainsi obtenues au contrôleur Mecademic. Cela permet de disposer de contraintes supplémentaires au niveau de l'espace de travail au niveau du contrôleur, au cas où le système de limites de l'espace de travail virtuel de HARP ne serait pas disponible.