Téléopération
La téléopération est un mode de fonctionnement qui convertit les mouvements d'un dispositif de lecture 3D en mouvements d'un suiveur, comprenant un bras robotisé et l'effecteur terminal qui y est connecté.
Avant de commencer :
- Vérifiez qu'il n'y a pas d'outils, de pièces ou d'autres obstacles provenant de l'opération précédente dans la cellule robotisée et dans l'espace de travail environnant.
- Veuillez vous assurer que le bouton d'arrêt d'urgence est à portée de main et que les limitations de vitesse et de mouvement appropriées ont été définies.
- Vérifiez que le groupe de contrôle approprié est bien associé. Pour plus d'informations, consultez la section « Création d'un groupe de contrôle ».
- Vérifiez que la fenêtre « Command » est ouverte. Pour plus d'informations, consultez la section « Command Center ».
VerseGrip
Comme le montre l'image ci-dessous,le VerseGrip comporte trois boutons. Le fonctionnement de chacun de ces boutons sur le siteHARP est expliqué dans la section suivante.
Pour plus d'informations sur la configuration et l'utilisation de base, veuillez consulter la section «Pour commencer avec le stylet VerseGrip ».
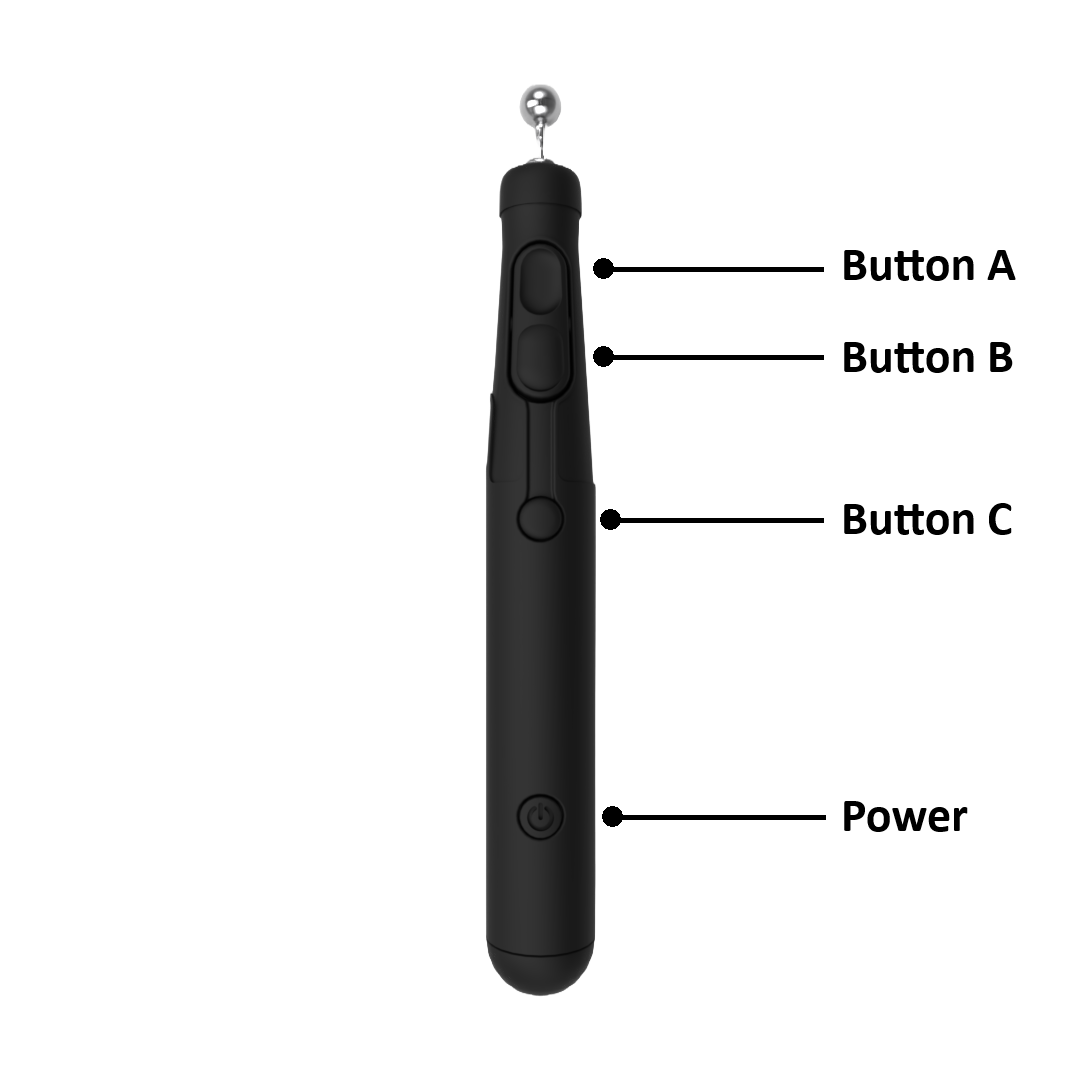
Bouton A - Fonctionnement de base
- Embrayage (appui long) : un appui long active le suivi des mouvements. Lorsque vous relâchez le bouton, le pilotage à distance s'arrête et le robot reste dans sa position actuelle.
- Lorsque l'embrayage est activé et quele contrôle de l'orientation est désactivé, seulela position en coordonnées cartésiennes est contrôlée. Les changements d'orientation de VerseGrip sont ignorés.
Bouton B - Contrôle de l'orientation
- Changement d'orientation (en appuyant) : Active ou désactive le contrôle de l'orientation pendant le pilotage à distance.
- Désactivé : ne contrôle que les translations dans le système de coordonnées cartésiennes. Le robot suit les mouvements de la tête de guidage tout en conservant son orientation actuelle.
- Activé : tant que l'embrayage est enclenché, le robot suit à la fois la position et l'orientation du VerseGrip.
Bouton C - Actionnement de l'effecteur terminal
- Fonctionnement de l'outil (enfoncement) : Il contrôle l'effecteur terminal connecté conformément au plugin configuré.
- Pince : ouvre et ferme la pince.
- Pompe ou autre outil compatible : active ou désactive l'outil en fonction du comportement défini par le plug-in.
Pour commander le module pneumatique Mecademic MPM500:
- Utilisez le bouton 3 (bouton d'étalonnage) pour activer ou désactiver l'une des sorties pneumatiques.
- Utilisez les touches « O » et « P » du clavier pour ouvrir ou fermer les deux sorties.
Pour plus d'informations, veuillez consulter la documentation relative aumodule MPM500.
Roku
Le Ruko est équipé de quatre boutons et d'une molette de commande permettant de piloter le robot et la pince correspondants.
Le fonctionnement de l'embrayage diffère de celui du VerseGrip. Pour activer les mouvements du robot, maintenez enfoncé le bouton d'embrayage situé à l'arrière du Ruko.
Les opérations disponibles sont les suivantes :
- Déclencheur : embrayage pour commande à distance
- Bouton de gauche : ouvre complètement la pince connectée.
- Bouton de droite : ferme complètement la pince connectée.
- Bouton du bas : active ou désactive le contrôle de l'orientation.
- Roue : avec des pinces compatibles telles que celles de Robotiq, il est possible d'ouvrir et de fermer progressivement la pince à l'aide d'une roue.
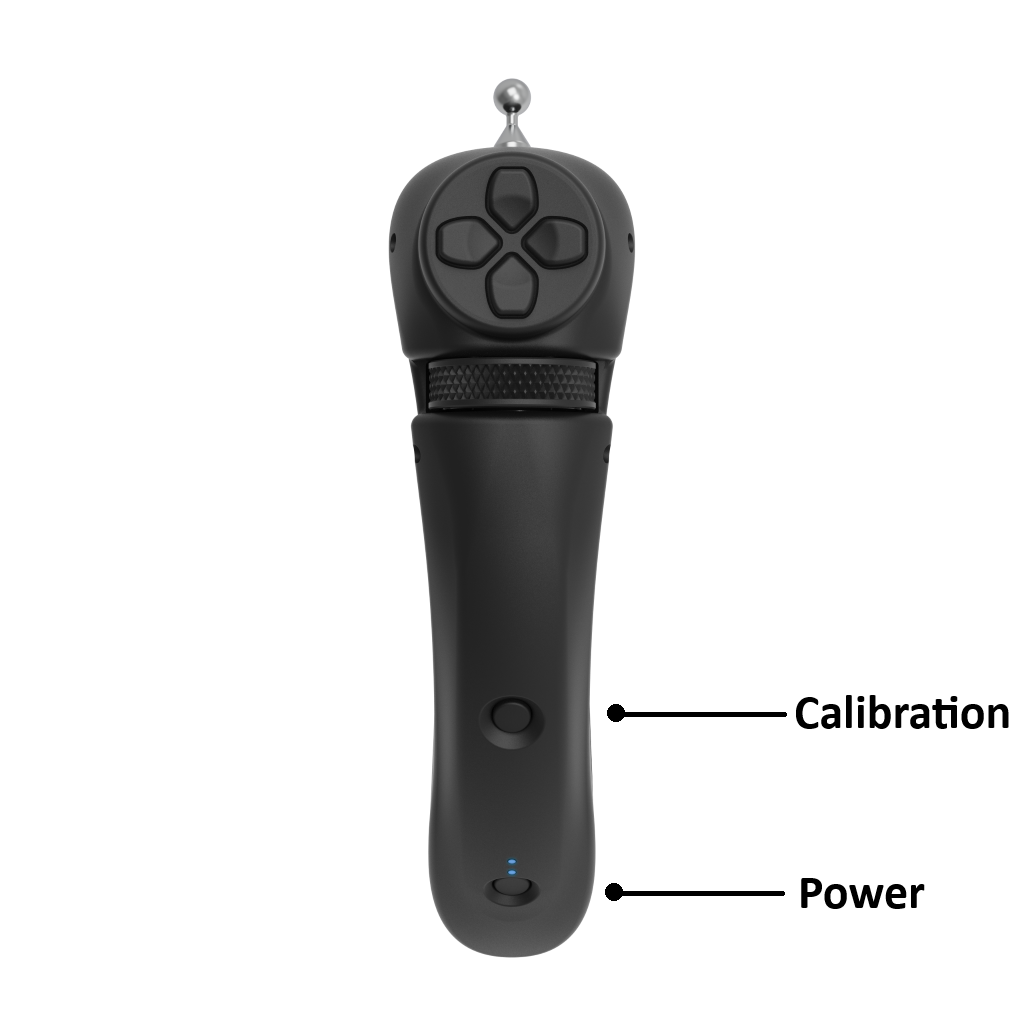
Pour commander le module pneumatique Mecademic MPM500,utilisez lesboutons gauche etdroitafin d'ouvrir et de fermer individuellement chaque vanne pneumatique.
Pour plus d'informations, veuillez consulter la documentation relative aumodule MPM500.
Module pneumatique Mecademic MPM500
Le module pneumatique Mecademic MPM500 est pris en charge par la version 2.x d'HARP . La commande pneumatique étant différente de celle d'une pince standard, le fonctionnement de la commande varie également selon que vous utilisezVerseGrip ou Ruko.
HARP Vous pouvez découvrir une démonstration de la manière de contrôler le MPM500 dans la vidéo ci-dessous.
Recentrage du lecteur
Si, lors d'une commande à distance, le lecteur atteint la limite de sa portée physique :
- Relâchezl'embrayage. Le robot suiveur conservera sa position actuelle.
- Veuillez déplacer le lecteur vers un emplacement où il sera plus facile à manipuler dans cette zone de travail.
- Appuyezà nouveau surl'embrayage et maintenez-le enfoncépour reprendre la commande à distance à partir de la nouvelle position du leader.
Verrouillage de l'axe
Pour certaines opérations de commande à distance, le verrouillage d'un ou plusieurs axes du robot permet de simplifier la manipulation et d'améliorer le contrôle des mouvements. Le logiciel «HARP » permet de verrouiller indépendamment les axes de translation et les axes de rotation.
- Appuyez sur X,You Z pour verrouiller ou déverrouiller l'axe de translation correspondant.
- Appuyez sur Maj + X,Maj + You Maj + Z pour verrouiller ou déverrouiller l'axe de rotation correspondant.
Par exemple, lorsque les axes de translationX et Y sont verrouillés, le robot ne peut se déplacer que le long de l'axe Z. Tout mouvement le long des axes X et Y est empêché.
Le même principe s'applique au contrôle de l'orientation. Lorsque l'on verrouille un axe de rotation, la rotation autour de cet axe est empêchée, tandis que les mouvements autour des autres axes non verrouillés restent autorisés.
Lorsque le verrouillage d'axe est activé, un indicateur coloré s'affiche dansla barre de commandes pour signaler l'axe de translation ou de rotation actuellement verrouillé.

Procédure de mise hors tension
HARP fermer
- HARP Avant de fermer la fenêtre, veuillez enregistrer votre projet en suivant les instructions qui s'affichent.
- HARP Cliquez sur le « X » situé dans le coin supérieur droit de la fenêtre pour fermer l'application.
- HARP Lorsque vous fermez la fenêtre, les robots connectés devraient être automatiquement déconnectés.
Inverse3 Éteindre l'appareil
- Si la fenêtre « Gestionnaire de périphériques » est ouverte, veuillez la fermer.
- Inverse3 Veuillez débrancher le câble USB-C.
- Inverse3 Débranchez le câble d'alimentation.
Éteindre le VerseGrip sans fil
- Veuillez maintenir le bouton d'alimentation enfoncé pendant environ 3 secondes.
- Vérifiez que le voyant LED est éteint et ne clignote pas.