Téléopération
La téléopération est un mode de fonctionnement dans lequel les mouvements d'un dispositif de lecture 3D sont convertis en mouvements d'un suiveur, comprenant notamment un bras robotique et son effecteur terminal.
Avant de commencer, veuillez vérifier les points suivants :
- Vérifiez qu'il n'y a pas d'outils, de pièces ou d'autres obstacles provenant d'opérations précédentes dans la cellule robotisée et dans l'espace de travail environnant.
- Vérifiez que le bouton d'arrêt d'urgence est accessible et que les limitations de vitesse et de mouvement appropriées ont été définies.
- Vérifiez que le groupe de contrôleapproprié est associé. Reportez-vous à la section « Création d'un groupe de contrôle».
- Vérifiez que vous vous trouvez bien dans l'écran des commandes. Reportez-vous au Centre de commande.
VerseGrip
Comme le montre l'image ci-dessous, le VerseGripcomporte trois boutons. La fonction de chacun de ces boutons dans HARP est expliquée dans la section suivante.
Pour obtenir des informations générales sur la configuration et l'utilisation, consultez la section « Premiers pas avec le stylet VerseGrip».
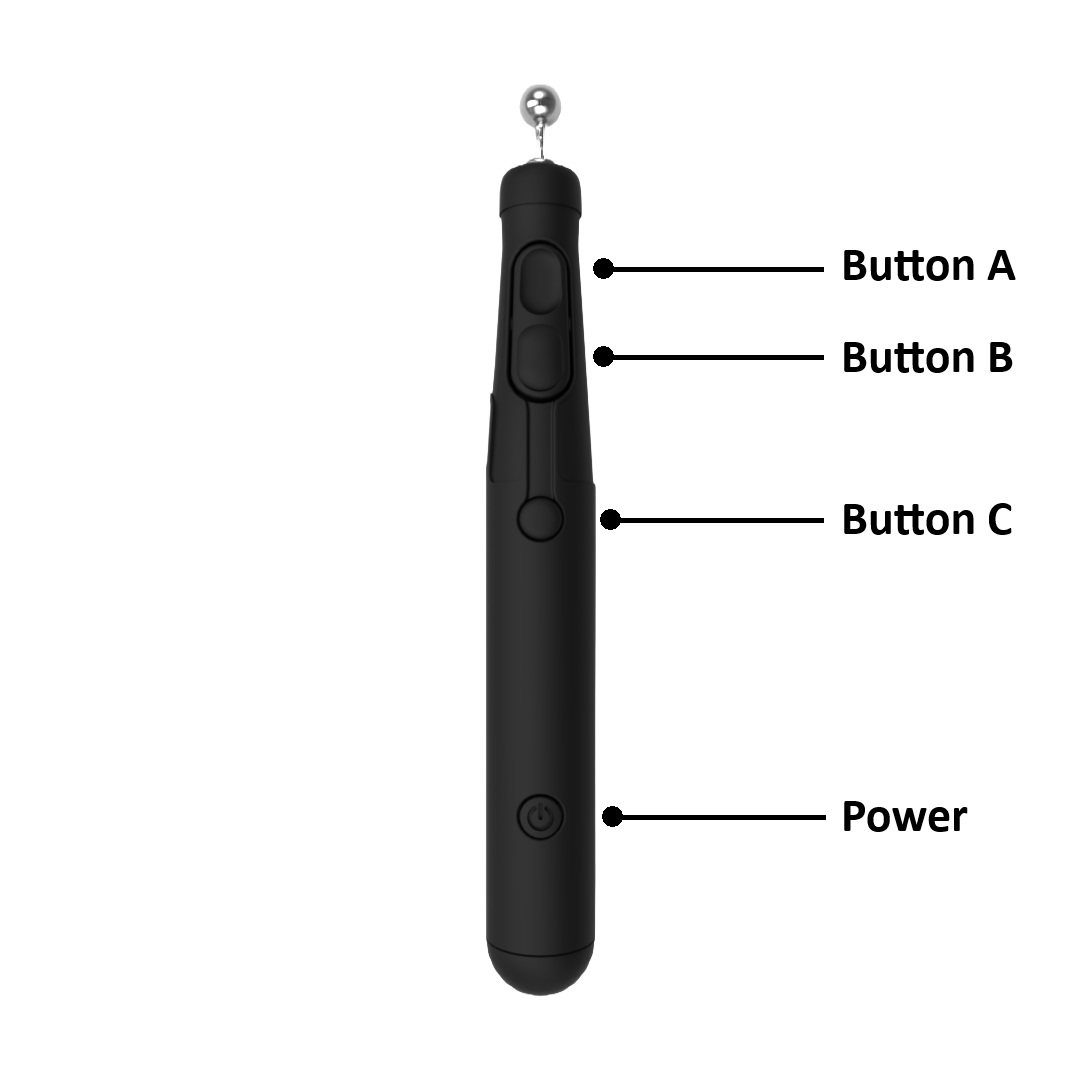
Bouton A - Action par défaut
- Embrayage (maintenir enfoncé) : lorsque vous maintenez ce bouton enfoncé, le mode « suiveur » est activé. Lorsque vous relâchez le bouton, la téléopération s'arrête et le robot conserve sa position actuelle.
- Lorsque l'embrayage est activé et que le contrôle de direction est désactivé, seules les coordonnées cartésiennessont contrôlées. Les changements de direction effectués avec le VerseGrip sont ignorés.
Bouton B - Contrôle de la direction
- Bouton de changement de direction (appuyer) : Active ou désactive le contrôle de la direction pendant la téléopération.
- Remarque : le contrôle se limite aux déplacements cartésiens. Le robot conserve son orientation actuelle tout en suivant les mouvements de position du leader.
- Activé : tant que l'embrayage est enclenché, le robot suit à la fois la position et l'orientationdu VerseGrip.
Bouton C - Commande de l'effecteur terminal
- Fonctionnement de l'outil (pression) : Il contrôle l'effecteur final connecté en fonction du plug-in configuré.
- Pince : ouvre ou ferme la pince.
- Pompe ou autre outil auxiliaire : active ou désactive l'outil en fonction du comportement défini dans le plug-in.
Pour commander le module pneumatique Mecademic MPM500:
- Utilisez le **bouton 3 (bouton de réglage)** pour ouvrir ou fermer l'une des sorties pneumatiques.
- Utilisez les touches « O » et « P » du clavier pour ouvrir ou fermer les deux sorties.
Pour plus d'informations, veuillez vous reporter au module MPM500.
Roku
Le Rukoest équipé de quatre boutons et d'une molette de commande permettant de piloter les robots et les pinces compatibles.
Le fonctionnement de l'embrayage est différent de celui du VerseGrip. Pour activer les mouvements du robot, appuyez sur le bouton d'embrayage situé à l'arrière du Ruko et maintenez-le enfoncé.
Les fonctions de commande disponibles sont les suivantes :
- Déclencheur : embrayage pour téléopération
- Bouton de gauche : ouvre complètement la pince connectée.
- Bouton de droite : ferme complètement la pince connectée.
- Bouton du bas : active ou désactive le contrôle de la direction.
- Molette : dans le cas de préhenseurs assistés tels que ceux de Robotiq, la molette permet d'ouvrir ou de fermer progressivement le préhenseur.
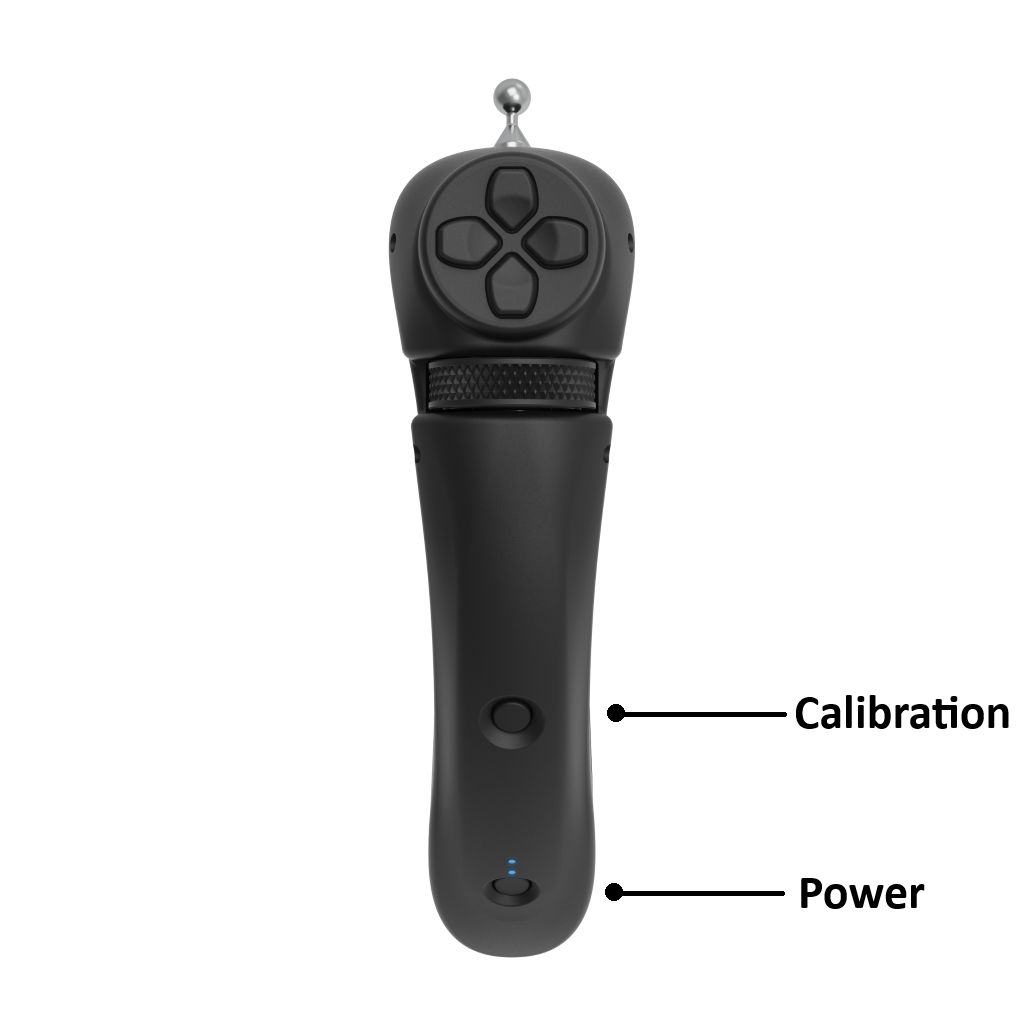
Pour commander le module pneumatique Mecademic MPM500, utilisez les boutons gauche et droit pour ouvrir ou fermer individuellement chaque vanne pneumatique.
Pour plus d'informations, veuillez vous reporter au module MPM500.
Module pneumatique Mecademic MPM500
Le module pneumatique Mecademic MPM500est pris en charge par la version 2.x d'HARP . Le contrôle pneumatique étant différent du fonctionnement standard des préhenseurs, le comportement de contrôle varie également lors de l'utilisation de VerseGrip ou de Ruko.
Pour visionner une vidéo illustrant de manière visuelle comment contrôler le MPM500 depuis HARP, veuillez vous reporter à ce qui suit.
Alignement central du titre
Lorsqu'un chef d'équipeatteint les limites de la zone d'action physique pendant une téléopération :
- Relâchez l'embrayage. Le robot suiveur conserve sa position actuelle.
- Déplacez le lecteurvers un emplacement plus pratique dans la zone de travail.
- Veuillez maintenir l'embrayage enfoncé. La téléopération reprendra à la nouvelle position du leader.
Verrouillage de l'axe
Dans certaines tâches de téléopération, le verrouillage d’un ou plusieurs axes du robot permet de simplifier son fonctionnement et d’améliorer le contrôle de ses mouvements. Avec HARP, il est possible de verrouiller indépendamment les axes de translation et les axes de rotation.
- Appuyez sur la touche X, Y ou Z pour verrouiller ou déverrouiller l'axe de translation correspondant.
- Appuyez sur les touches Maj + X, Maj + Y ou Maj + Z pour verrouiller ou déverrouiller l'axe de rotation correspondant.
Par exemple, si les axes de translation X et Y sont verrouillés, le robot ne peut se déplacer que le long de l'axe Z. Les déplacements le long des axes X et Y sont bloqués.
Le même principe s'applique au contrôle de l'orientation. Lorsque l'on verrouille un axe de rotation, toute rotation autour de cet axe est bloquée, tandis que les mouvements autour des autres axes non verrouillés restent autorisés.
Lorsque le verrouillage d'axe est activé, un indicateur de couleur apparaît dans la barre de commandespour signaler l'axe de translation ou de rotation actuellement verrouillé.

Procédure de mise hors tension
HARP Fermer
- HARP Enregistrez votre projet à l'aide de l'invite d'enregistrement qui s'affiche avant la fermeture.
- Pour fermer l'application, cliquez sur le « X »situé dans le coin supérieur droit de la fenêtre « HARP ».
- HARP À la fin de la session, la connexion avec le robot connecté sera automatiquement interrompue.
Inverse3 Désactiver
- Si la fenêtre du Gestionnaire de périphériques est ouverte, veuillez la fermer.
- Inverse3Débranchez le câble USB-C.
- Débranchez le câble d'alimentation de l'Inverse3.
Mise hors tension du VerseGrip sans fil
- Appuyez sur le bouton d'alimentation et maintenez-le enfoncé pendant environ 3 secondes.
- Vérifiez que le voyant LED est éteint et qu'il ne clignote plus.