Limites de l'espace de travail
Dans HARP, les limites de l'espace de travail définissent les frontières virtuelles en 3D à l'intérieur desquelles le TCPdu robot doit rester. Ces limites se configurent sur la page « Workspace » en définissant les valeurs minimales et maximales des axes X, Y et Z, exprimées en mètres.
Lors d'une commande à distance, le système HARP réduit la vitesse du robot lorsqu'il s'approche du bord d'une boîte et lui fait glisser le long de ce bord plutôt que de le franchir. Parallèlement, une force de répulsion est appliquée à Inverse3 afin que l'opérateur perçoive la présence du mur.
Les limites de l'espace de travail peuvent être utilisées pour empêcher le robot de pénétrer dans des zones physiquement accessibles, mais non destinées à son utilisation. Voici quelques exemples :
- Sous la surface de travail
- Au-delà des limites de la cellule robotisée
- à proximité d'équipements ou d'autres obstacles
- Direction vers les ouvriers ou les zones réglementées
Les limites de l'espace de travail défini s'appliquent uniquement au TCP du robot et ne reflètent pas l'ensemble des contrôles de collision du bras.
Les limites de l'espace de travail sont des contraintes définies par logiciel au sein d'HARP . Elles ne visent pas à remplacer les fonctions de sécurité intégrées au robot, le contrôleur de sécurité, l'arrêt d'urgence ou tout autre système de sécurité indispensable, mais à les compléter.
Pour définir les limites de l'espace de travail du robot :
- Ouvrez la page « Workspace » dans HARP.
- Recherchez le panneau « Configuration de l'espace de travail ».
- Sélectionnez le robot connecté dans la liste des objets située à gauche.
- Dans la partie droite de la page « Configuration de l'espace de travail », configurez les limites minimales et maximales des axes X, Y et Z en mètres.
- Enregistrez le projet pour conserver la configuration mise à jour de l'espace de travail.
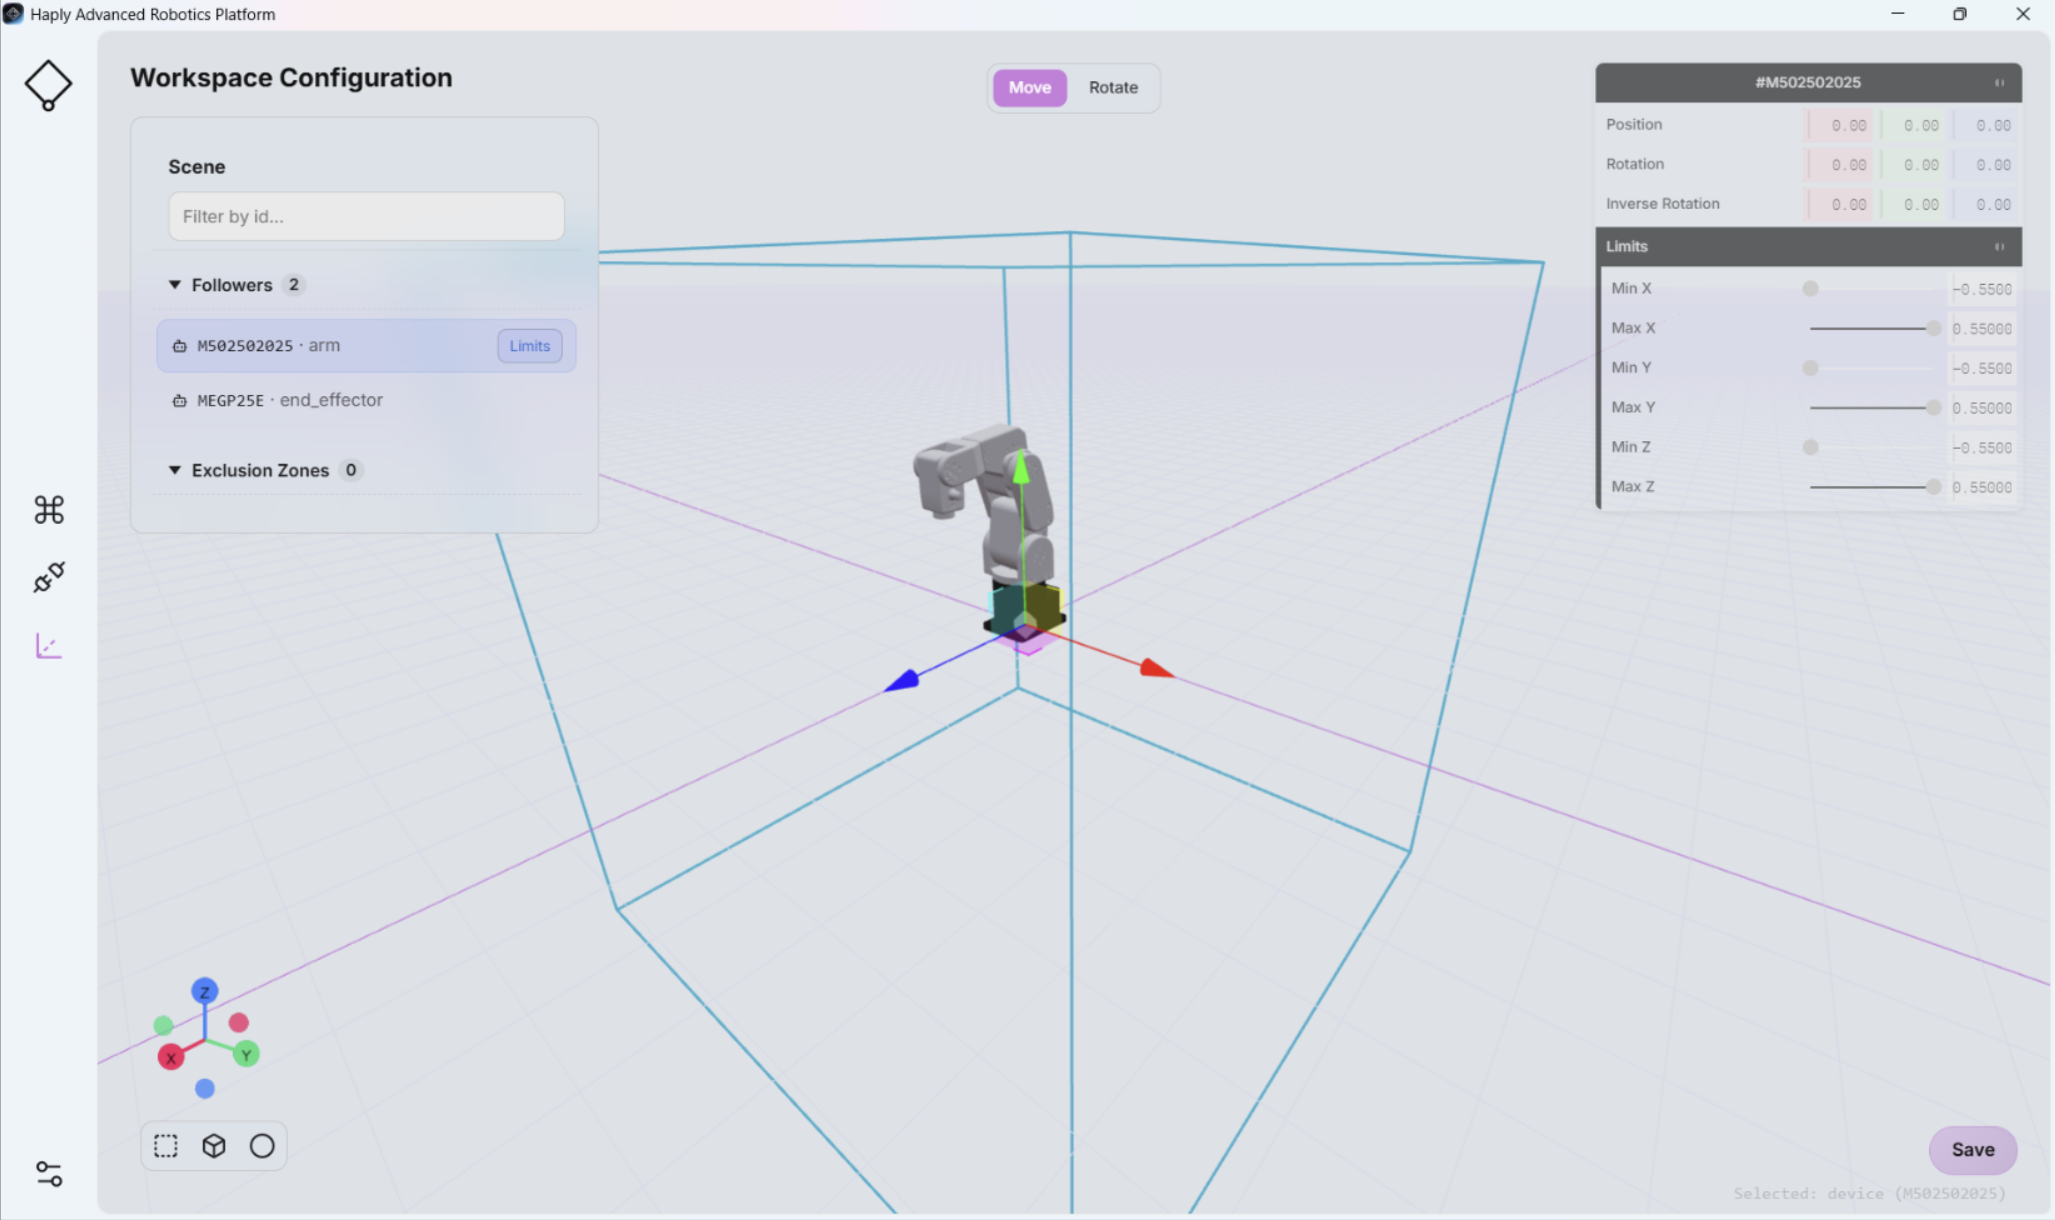
La configuration de l'espace de travail est directement liée à la vue « Scene View »de l'écran Command Center (pour plus d'informations, voir « Scene View » ). Toute modification apportée à la configuration de l'espace de travail est répercutée dans la vue « Scene View ».
Des limites d'espace de travail ou des zones d'exclusion mal définies peuvent amener le robot à pénétrer dans des zones non prévues ou dangereuses.
Avant la mise en service, vérifiez physiquement, à vitesse réduite, toutes les limites de l'espace de travail et toutes les zones d'exclusion, et assurez-vous que le robot fonctionne comme prévu à proximité des personnes, des équipements et des autres obstacles.
Pour les robots Mecademic, le plug-in HARP ajoute une marge de 1 cmaux limites de l'espace de travail configurées dans HARP et transmet ces limites au contrôleur Mecademic. Cela permet de disposer de contraintes supplémentaires au niveau du contrôleur en cas d'indisponibilité du système de limites de l'espace de travail virtuel de HARP.