Restrictions relatives à l'espace de travail
Dans « HARP », les limites de l'espace de travail définissent une frontière virtuelle en trois dimensions à l'intérieur de laquelle le TCP du robot doit rester. Ces limites se configurent en définissant des valeurs minimales et maximales pour les axes X,Y et Z sur la page « Espace de travail », en mètres.
Pendant la télécommande,HARP ralentit le robot lorsqu’il s’approche du bord de la boîte, puis le fait glisser le long de ce bord au lieu de le faire passer par-dessus. Parallèlement, il exerce une force de réaction sur Inverse3 , ce qui donne à l’opérateur l’impression de se heurter à un mur.
Les restrictions de zone de travail permettent d'empêcher le robot d'accéder à des zones physiquement accessibles, mais qui ne sont pas destinées à une intervention, par exemple :
- Sous le plan de travail
- Au-delà des limites de la cellule robotisée
- à proximité d'équipements ou d'autres obstacles
- Orienté vers l'opérateur ou vers une zone d'accès restreint
Les limites de l'espace de travail configurées s'appliquent uniquement au protocole TCP du robot et ne correspondent pas à une détection de collision sur l'ensemble du bras.
Les limites de l'espace de travail sont des contraintes définies par le logiciel dans « HARP ». Elles sont destinées à compléter, et non à remplacer, les fonctions de sécurité intégrées au robot, le contrôleur de sécurité, les dispositifs d'arrêt d'urgence ou tout autre système de sécurité indispensable.
Pour configurer les limites de la zone de travail du robot :
- Ouvrez la page « Espace de travail » à l'adresse HARP .
- Recherchez le panneau « Configuration de l'espace de travail ».
- Sélectionnez le robot connecté dans la liste des objets située à gauche.
- Dans la partie droite de la page « Configuration de l'espace de travail », définissez les valeurs limites minimales et maximales pour les axes X,Y et Z, en mètres.
- Enregistrez le projet afin de conserver la configuration de l'espace de travail après la mise à jour.
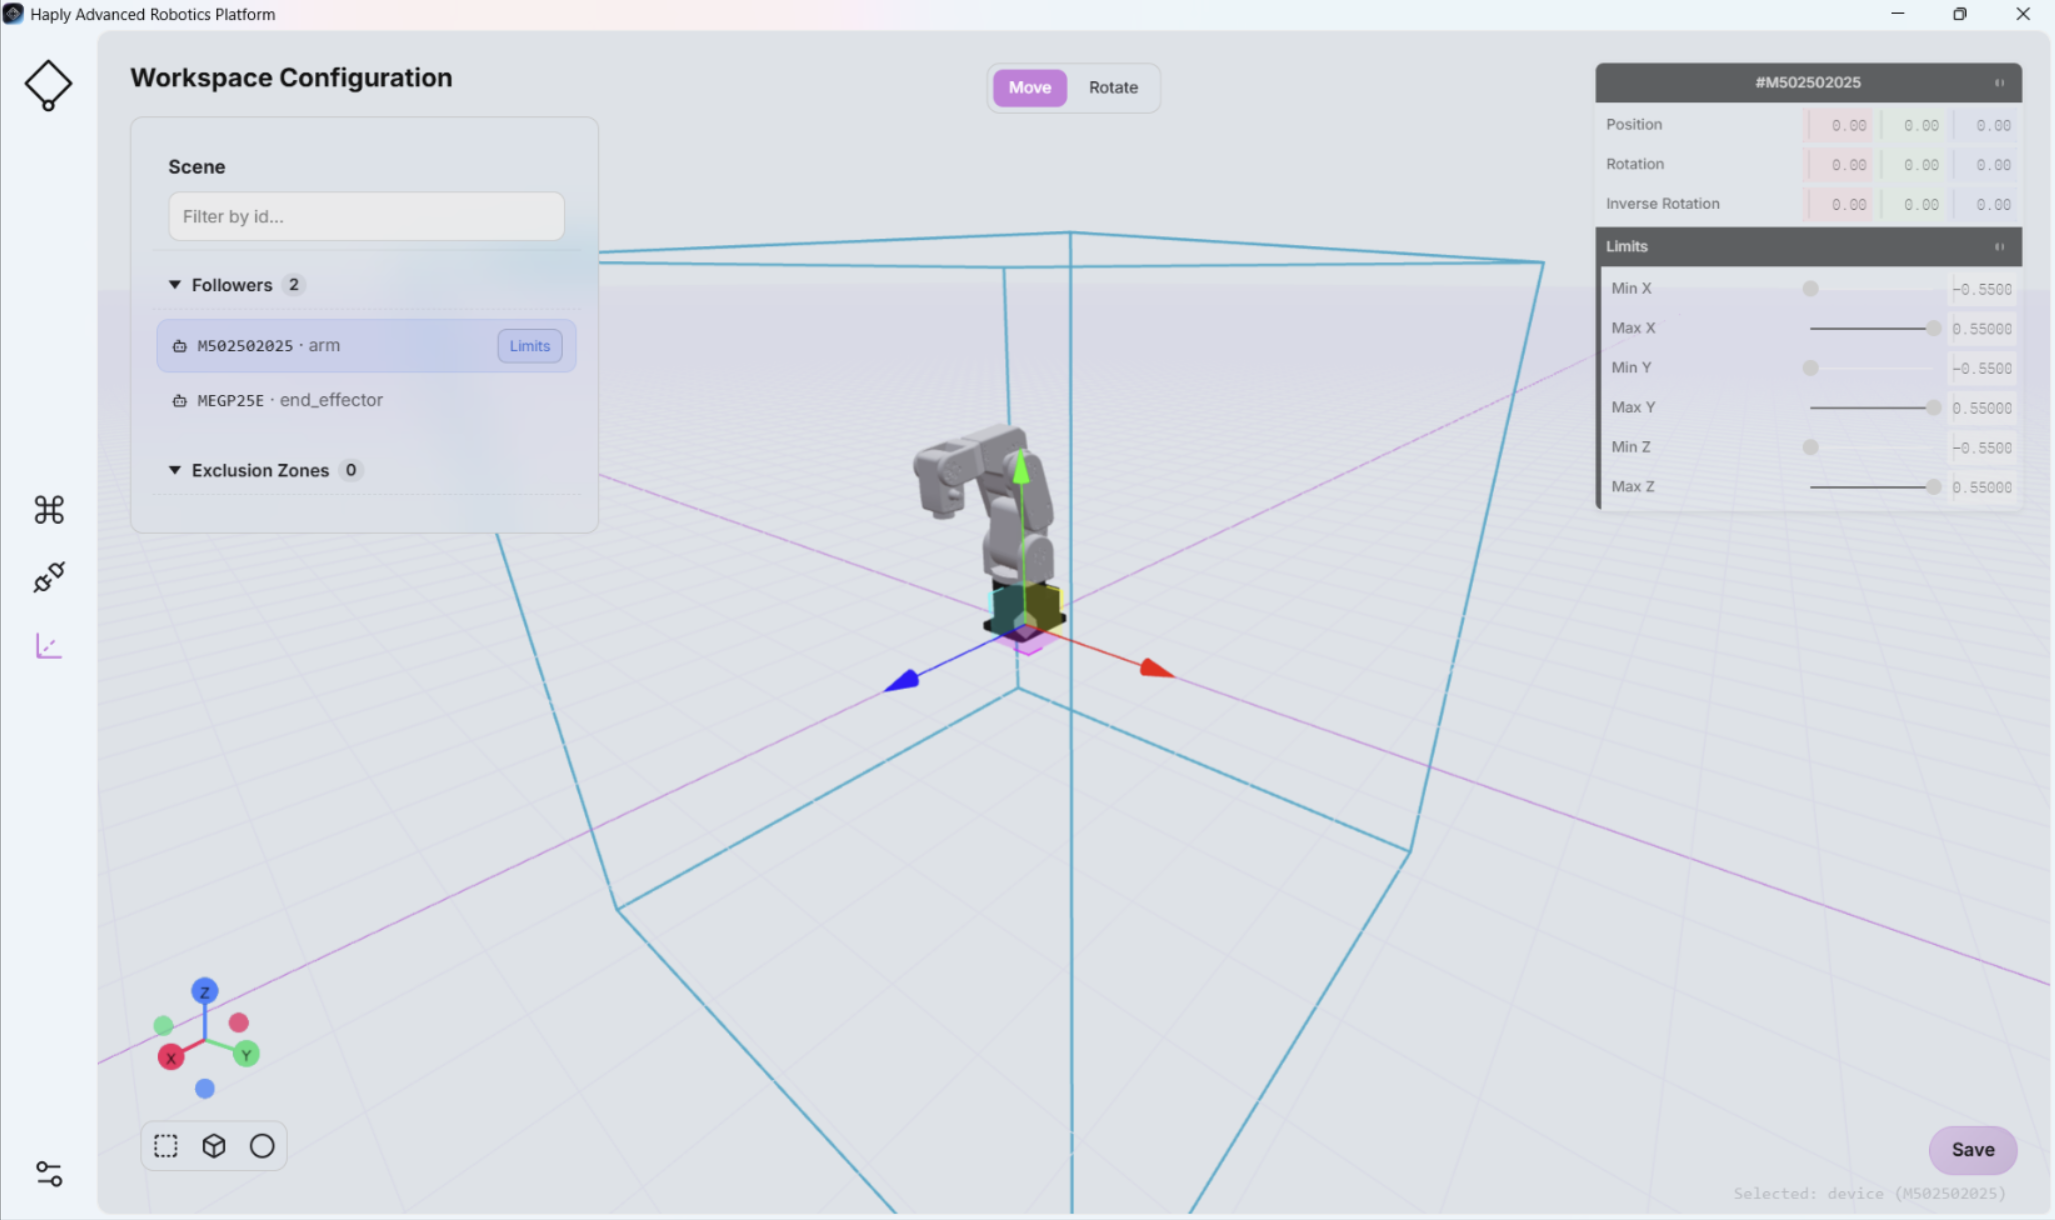
La configuration de l'espace de travail est directement liée à la « Vue de scène » de l'écran « Centre de commande » (voir Vue de scène). Toute modification apportée à la configuration de l'espace de travail se répercute dans la Vue de scène.
Une configuration incorrecte des limites de la zone de travail ou des zones d'accès interdit peut entraîner l'entrée du robot dans des zones imprévues ou dangereuses.
Avant la mise en service, veuillez procéder à une vérification physique, à vitesse réduite, de toutes les zones de travail et zones interdites, et vous assurer que le comportement du robot à proximité du personnel, des équipements et des autres obstacles est conforme aux attentes.
Pour les robots Mecademic, le plug-in «HARP » ajoute une margesupplémentaire de 1 cmaux limites de l'espace de travail configurées dans « HARP », puis transmet les valeurs limites finales au contrôleur Mecademic. Ainsi, même si le système de limites de l'espace de travail virtuel de « HARP » n'est pas disponible, le contrôleur peut tout de même fournir des contraintes supplémentaires pour l'espace de travail.