Configurations matérielles
Cette section présente des exemples d'agencements matériels permettant de mieux visualiser les configurations courantes des systèmes d'HARP .
Ces exemples illustrent plusieurs combinaisons pratiques de dispositifs de tête, de robots suiveurs, d'effecteurs finaux et de matériel auxiliaire. Utilisez-les comme référence lors de la mise en place de votre propre système, tout en gardant à l'esprit que la configuration exacte peut varier en fonction de l'application et du matériel connecté.
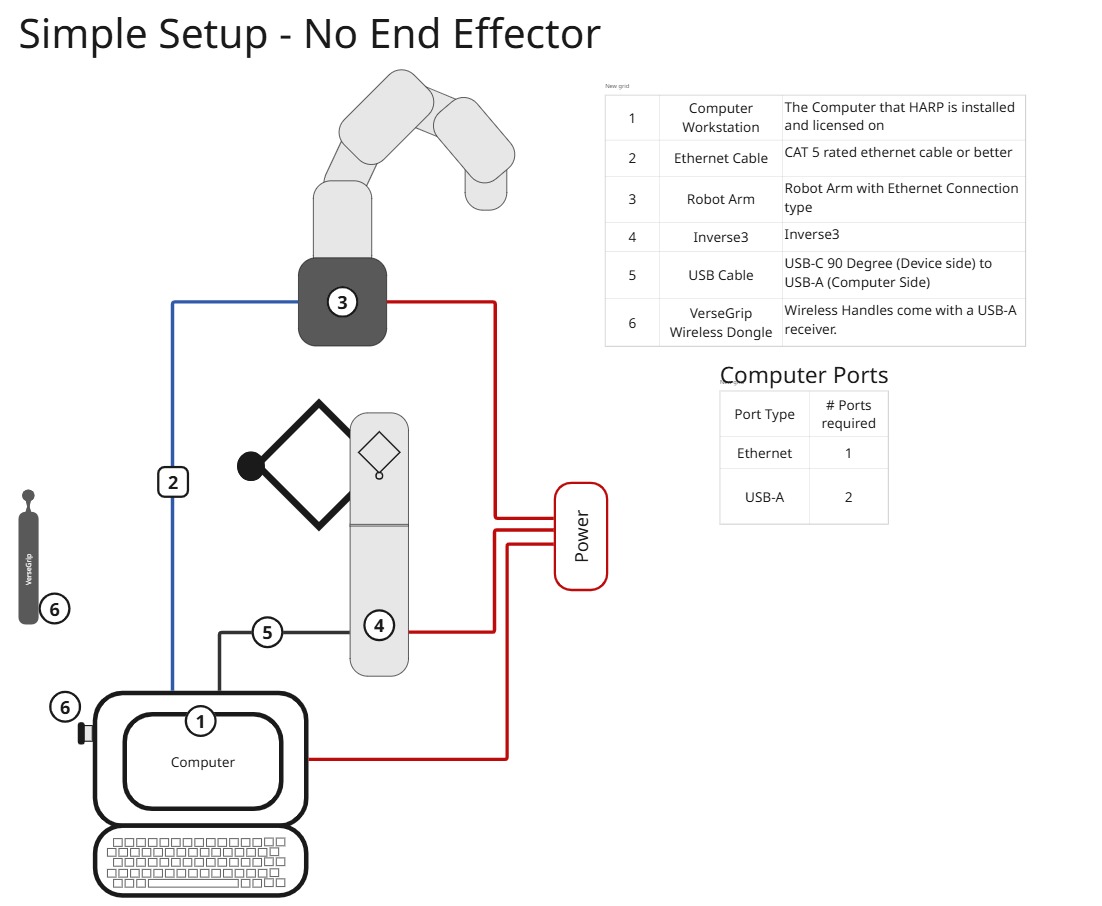
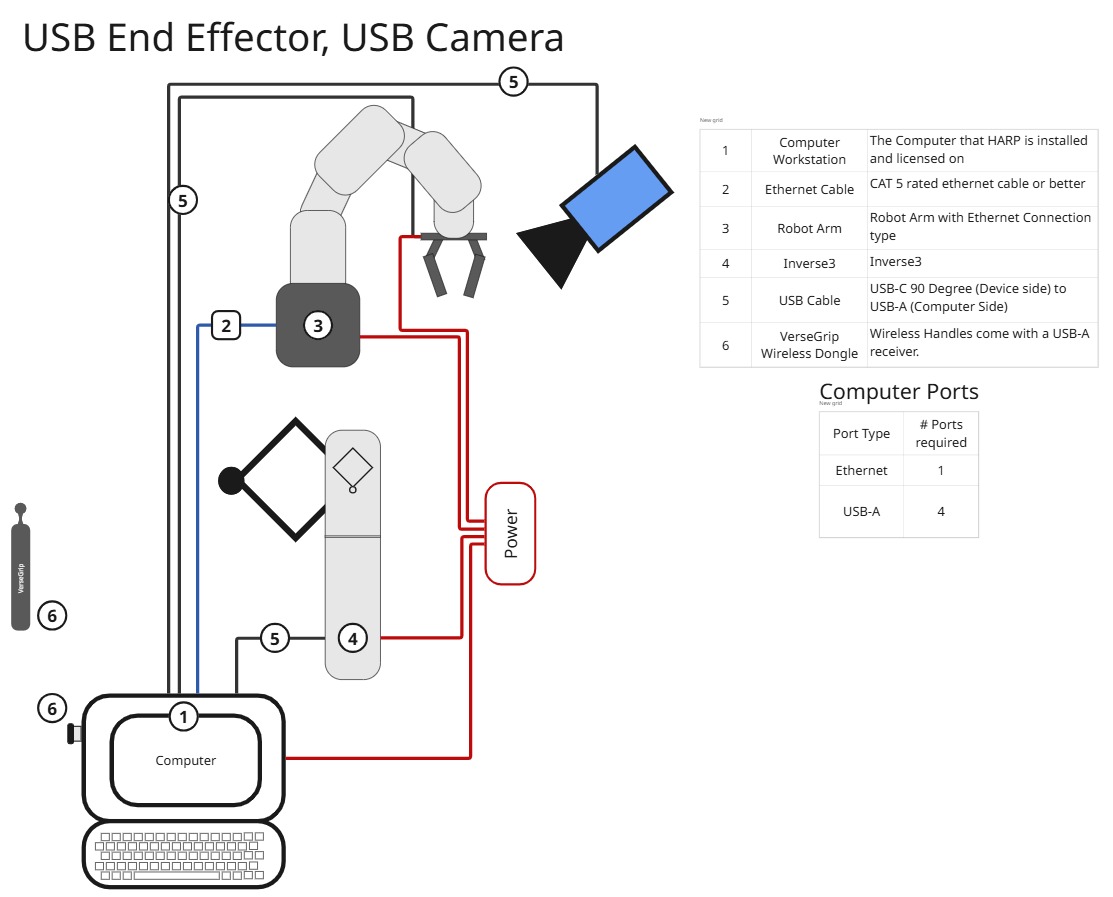
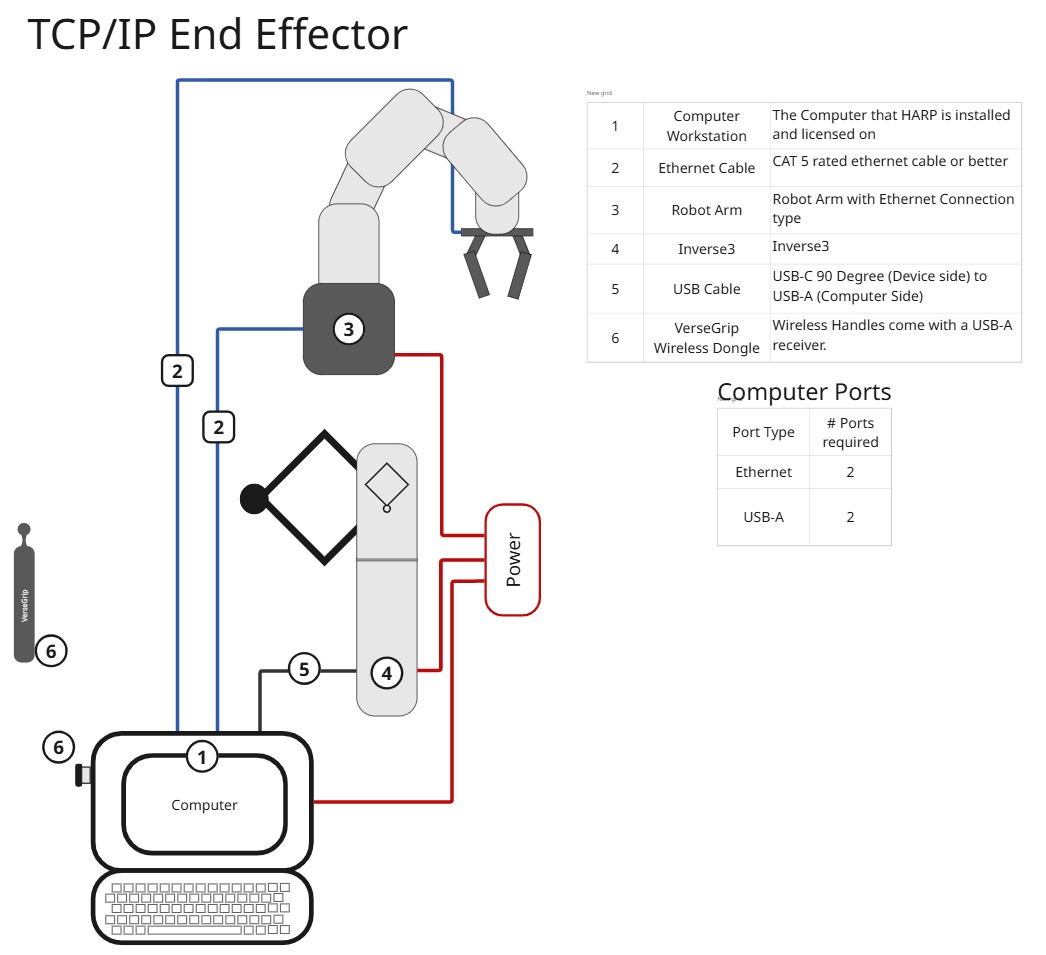
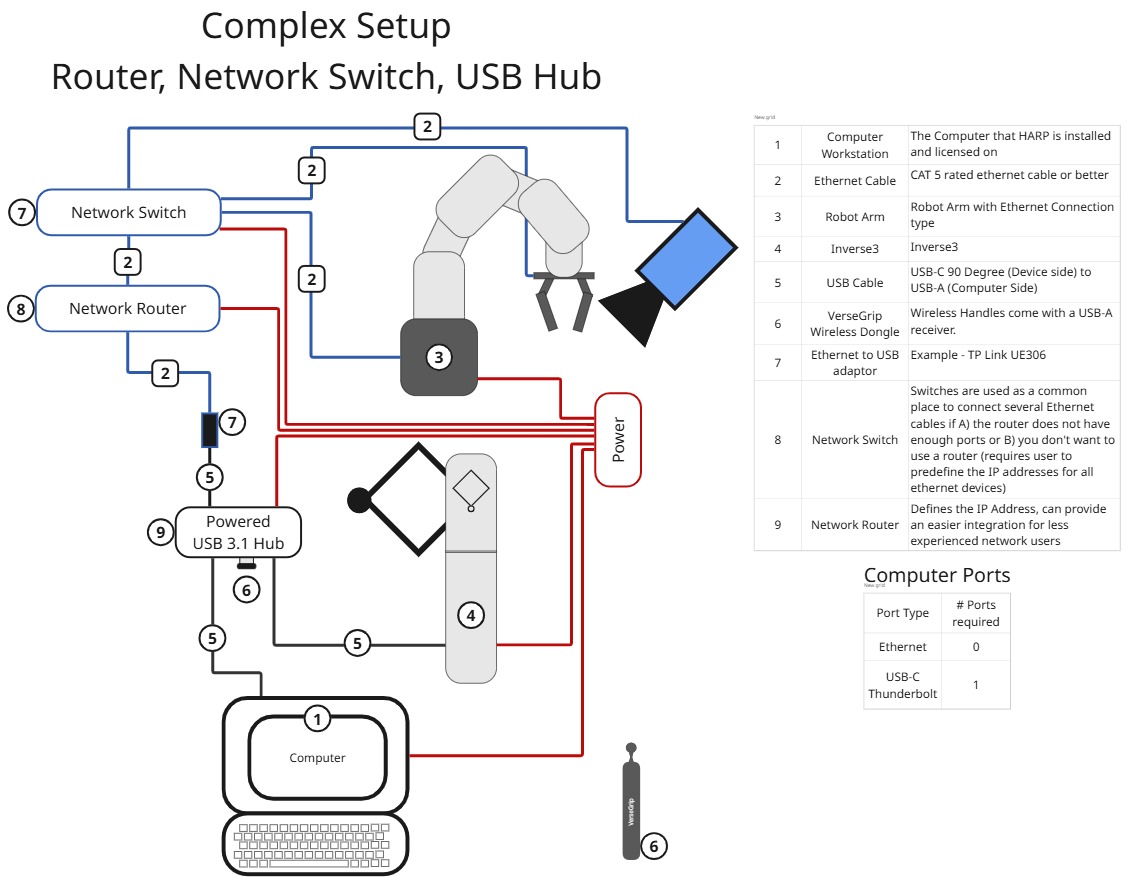
Si votre ordinateur ne dispose pas d'un nombre suffisant de ports USB disponibles, vous pouvez utiliser un concentrateur USB compatible pour connecter les appareils Haptic Leader.
Pour garantir une communication fiable et des performances optimales en matière de retour de force, utilisez un concentrateur compatible USB 3.1 ou Thunderbolt offrant une bande passante suffisante.
Tous les concentrateurs USB ne sont pas adaptés à la communication haptique en temps réel. Certains concentrateurs peuvent limiter le débit de données, entraîner des problèmes de communication ou réduire les performances lorsque plusieurs périphériques sont connectés.
Pour un résultat optimal :
- Utilisez un hub USB 3.1 ou Thunderbolt de marque réputée et disposant d'une puissance nominale adéquate.
- Évitez les concentrateurs bon marché qui pourraient présenter une bande passante ou une capacité d'alimentation électrique limitées.
- En cas de problèmes de communication ou de retour de force, testez les périphériques en les connectant directement à l'ordinateur ou en utilisant un autre concentrateur.
Haply Robotics a généralement constaté une meilleure compatibilité avec des fabricants reconnus tels que Lenovo, Anker, ORICO et Cable Matters, bien que la compatibilité puisse varier d'un modèle de hub à l'autre.