Enregistrer une macro
L'enregistrement des mouvements du robot vous permet de créer des macros qui peuvent être relancées ultérieurement pour effectuer des tâches répétitives. En enregistrant un mouvement télécommandé, vous pouvez réutiliser la même séquence de mouvements pour automatiser une partie d'un processus.
Les enregistrements conservent la synchronisation du mouvement d'origine, de sorte que la lecture suive la même échelle de temps que la séquence enregistrée.
Pendant l'enregistrement, HARP recueille les données provenant du côté « suiveur », notamment les positions et vitesses des articulations du robot, les données de force ainsi que l'état de la pince, lorsqu'elles sont disponibles.
Les données enregistrées provenant des appareils suiveurs, vous pouvez effectuer la téléopération en utilisant la méthode de commande qui vous convient le mieux pour la tâche à accomplir, notamment :
- Contrôle de la traduction uniquement
- Contrôle de la position et de l'orientation
- Verrouillage de l'axe
- Mise à l'échelle du mouvement
Ces paramètres de téléopération influencent la manière dont le mouvement est généré, tandis que le mouvement du suiveur qui en résulte est enregistré en vue d'une lecture ultérieure.
Lancer/arrêter un enregistrement
- Dans la barre de commandes, cliquez sur « Démarrer l'enregistrement » à tout moment, que l'embrayage soit enclenché ou non. Pour plus d'informations, consultez la section « Centre de commande ».
- Lorsque l'enregistrement est en cours, « HARP » capture toutes les données côté récepteur, y compris les périodes où aucun mouvement n'est détecté.
- Une fois l'enregistrement terminé, cliquez sur Fin de l'enregistrement pour arrêter et enregistrer la capture. Les fichiers enregistrés sont automatiquement sauvegardés dans le dossier du projet
raw/dossier. - Pour ajouter le mouvement enregistré au panneau « Macros », cliquez sur « Ajouter une macro ». Pour plus d'informations, consultez la section « Macros ».
- Saisissez un nom ou un numéro dans le champ « Étiquette de macro », ou laissez ce champ vide si aucune étiquette n'est nécessaire.
- Cliquez Sélectionner un fichier puis accédez au dossier du projet
raw/dossier. - Sélectionnez un ou plusieurs enregistrements
.hrprfichiers. - Cliquez sur « Créer ». La nouvelle macro apparaîtra dans le panneau « Macros » et pourra alors être utilisée pour la lecture.
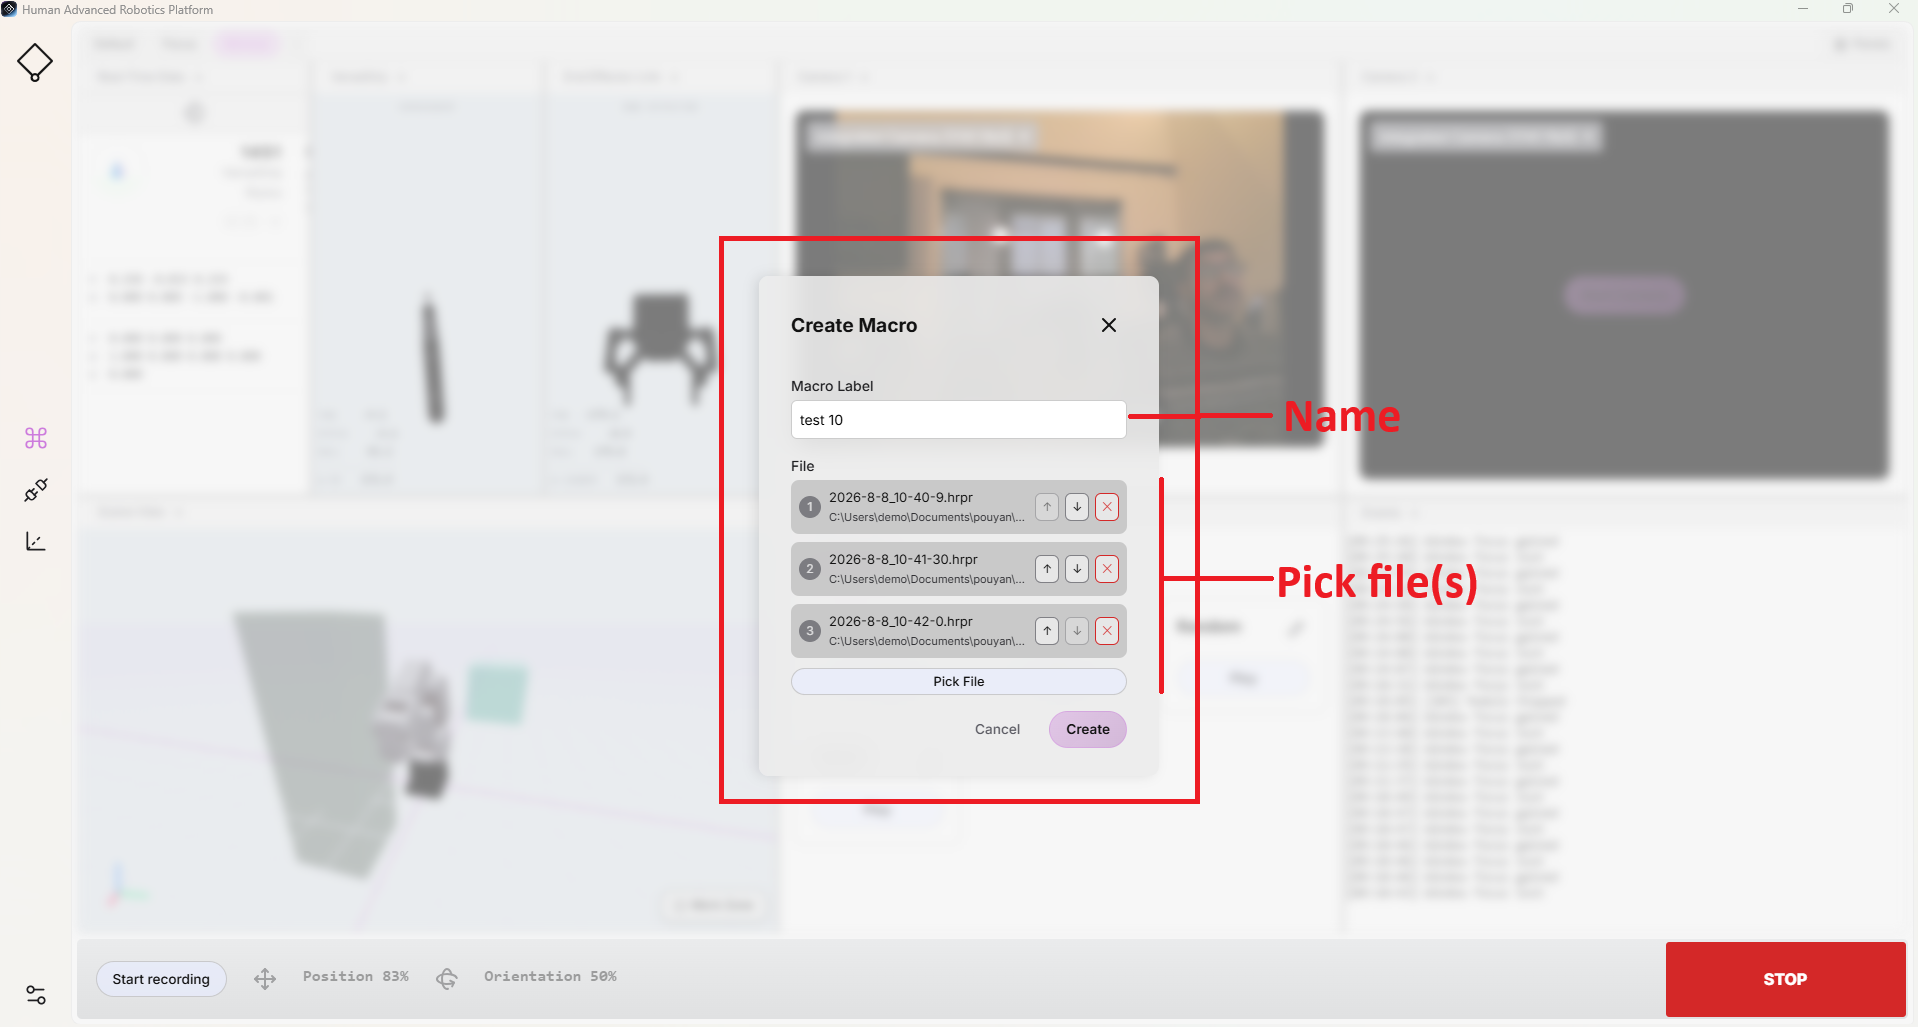
Séquence de macros
Pour faciliter l'enregistrement et l'automatisation, « HARP » permet de regrouper plusieurs actions enregistrées au sein d'une macro.
Dans de nombreuses applications, il n'est pas toujours pratique d'enregistrer l'intégralité d'un processus en une seule session. Il est alors possible d'enregistrer la tâche par segments plus courts, chaque segment étant enregistré sous la forme d'une macro distincte. Ces séquences enregistrées peuvent ensuite être regroupées en une seule macro.
Pendant la lecture, la fonction « HARP » exécute l'élément sélectionné .hrpr les enregistrements les uns après les autres, selon l'ordre défini dans la séquence.
Étant donné que les enregistrements capturent les mouvements de la main de l'utilisateur commandés à distance, il est important de réduire au minimum les pauses inutiles entre les segments d'une séquence. En veillant à ce que les transitions entre les macros enregistrées soient courtes, on obtient un mouvement plus fluide et plus continu lors de la lecture.
Modifier une macro
Une fois la macro créée, vous pouvez modifier sa configuration à tout moment. Vous pouvez notamment changer le nom de la macro, remplacer l'enregistrement associé ou ajouter et supprimer des mouvements d'une séquence.
Pour modifier une macro, cliquez sur l'icône en forme de stylo située dans le coin supérieur droit de la macro correspondante dans le panneau « Macros ».
Données collectées
Les macros enregistrées sont sauvegardées selon le format de nom de fichier suivant :
YYYY-M-D_H-m-s.hrpr
Par exemple :
2026-9-7_9-29-32.hrpr
Lors d'une session d'enregistrement, « HARP » collecte au minimum les données suivantes du côté des abonnés :
- Bras robotisé : position, angles d'articulation et vitesse
- Effecteur terminal : Position
Les enregistrements sont stockés dans un format texte inspiré du G-code, ce qui permet de consulter et de modifier les trajectoires si nécessaire.
- Il est possible de supprimer certaines lignes ou certaines valeurs d'axe afin de personnaliser le comportement de la lecture.
- Les valeurs manquantes d'un axe conservent leurs valeurs actuelles. Si un axe est omis lors d'une étape de lecture, « HARP » maintient cet axe à sa position actuelle au lieu de lui attribuer une nouvelle valeur.
Pour plus d'informations sur les macros enregistrées et leur structure de fichiers, consultez la section « Format des fichiers de macros ».
Accueil Macro
Comme expliqué dans la section « Pose d'origine configurable », vous pouvez enregistrer une configuration du robot comme pose d'origine par défaut.
La fonction « Évitement des collisions » étant activée automatiquement lors de l'exécution de la macro « Home », « HARP » recalcule la trajectoire de déplacement en fonction de la position actuelle du robot, de la position de référence configurée et des obstacles définis dans la scène de l'espace de travail.
Lorsqu'une « Home Pose » est enregistrée, HARP crée automatiquement le fichier suivant dans le répertoire du projet : raw/ dossier : CG0-HOME.hrpr
Ce fichier contient la pose de départ configurée.
À chaque fois que vous cliquez sur Jouer sur le Accueil macro, le planificateur de trajectoire utilise la « Home Pose » enregistrée pour générer une trajectoire évitant les collisions. Le mouvement planifié qui en résulte est enregistré sous le nom : CG0-HOME-PLANNED.hrpr
La trajectoire prévue peut varier à chaque génération, en fonction de la position actuelle du robot, de la position de référence ciblée et des obstacles définis dans l'espace de travail.
Par conséquent, outre les fichiers de mouvements enregistrés par les utilisateurs, le projet raw/ Ce dossier peut également contenir ces deux fichiers liés à la page d'accueil :
CG0-HOME.hrpr— Enregistre la pose de départ configurée.CG0-HOME-PLANNED.hrpr— Enregistre la trajectoire évitant les collisions générée le plus récemment vers la position d'origine.
Exemple
Par exemple, supposons que votre projet s'appelle Haply_Robotique et se trouve dans le Documents/projects répertoire.
Lorsque vous enregistrez une macro, HARP enregistre automatiquement l'enregistrement dans le dossier du projet raw/ dossier. Pour accéder aux macros enregistrées, rendez-vous dans :
/Documents/projects/Haply_Robotics/raw/
Dans ce répertoire, vous trouverez les fichiers de macros enregistrés dans .hrpr format.