Téléopération
La téléopération est le mode de fonctionnement dans lequel les mouvements du dispositif maître 3D sont transposés en mouvements du dispositif esclave, notamment le bras robotisé et l'effecteur terminal qui y est relié.
Avant de commencer :
- Assurez-vous que la cellule robotisée et l'espace de travail environnant sont exempts d'outils, de pièces et d'autres obstacles provenant d'opérations précédentes.
- Vérifiez que l'arrêt d'urgence est accessible et que les limites de vitesse et de mouvement appropriées sont configurées.
- Vérifiez que le groupe de contrôle approprié est bien connecté. Reportez-vous à la section « Créer un groupe de contrôle ».
- Assurez-vous que vous êtes bien sur l'écran « Commandes ». Voir « Centre de commande ».
VerseGrip
Le VerseGrip comporte trois boutons, comme le montre l'image ci-dessous. Leurs fonctions dans « HARP » sont décrites dans les sections suivantes.
Pour obtenir des informations générales sur la configuration et l'utilisation, consultez la section « Premiers pas avec le stylet VerseGrip ».
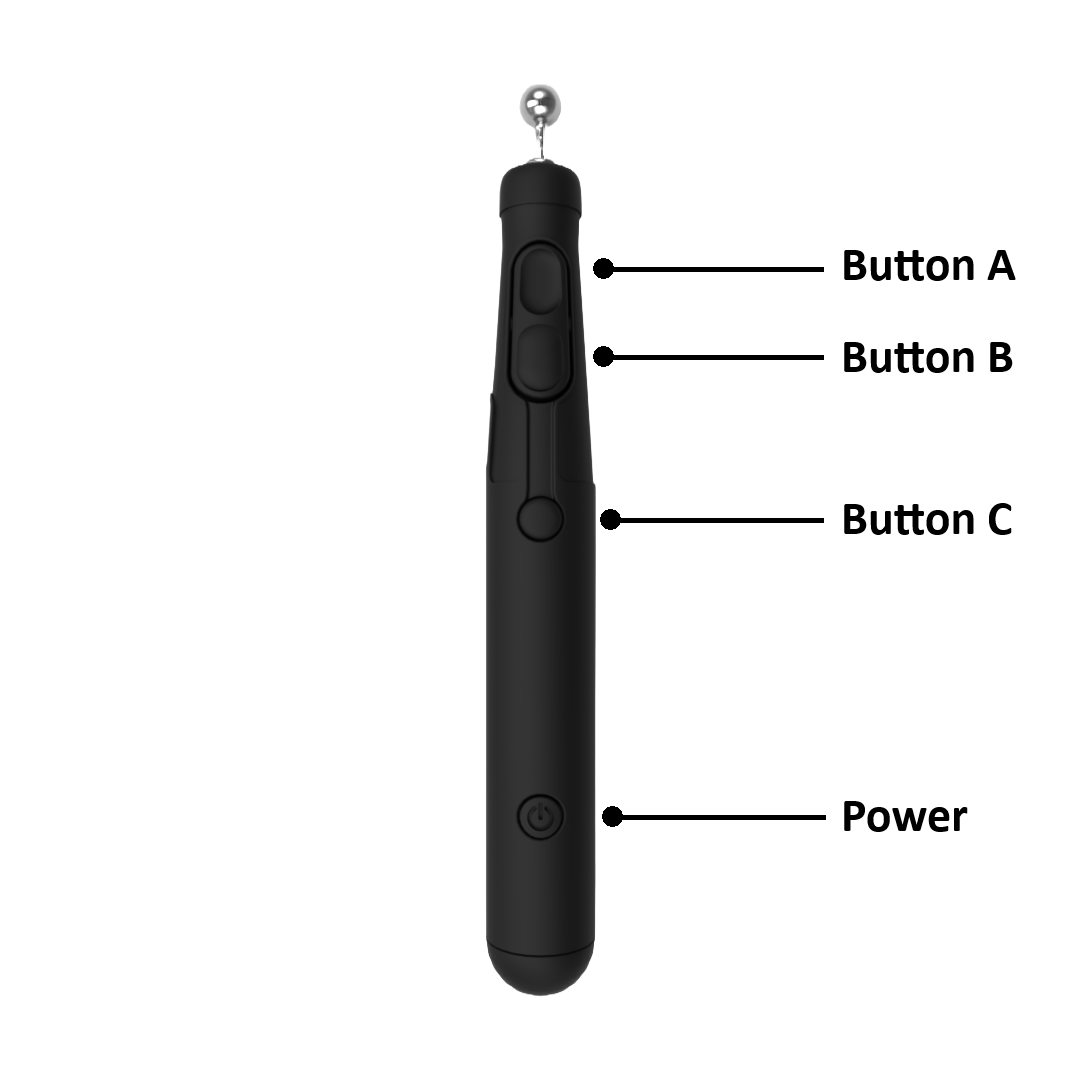
Bouton A - Mouvement de base
- Embrayage (maintien) : Appuyez sur ce bouton et maintenez-le enfoncé pour activer le mouvement de suivi. Relâchez le bouton pour interrompre la téléopération et maintenir le robot dans sa position actuelle.
- Lorsque l'embrayage est enclenché et que le contrôle d'orientation est désactivé, seule la position cartésienne est contrôlée. Les changements d'orientation du VerseGrip sont ignorés.
Bouton B - Contrôle de l'orientation
- Basculer l'orientation (appuyer) : Active ou désactive le contrôle de l'orientation pendant la téléopération.
- Désactivé : contrôle uniquement la translation cartésienne. Le robot conserve son orientation actuelle tout en suivant le mouvement de position du chef de file.
- Activé : lorsque l'embrayage est enclenché, le robot suit à la fois la position et l'orientation du VerseGrip.
Bouton C - Actionnement de l'effecteur terminal
- Action de l'outil (appuyer sur) : Contrôle l'effecteur terminal connecté conformément au plugin configuré.
- Pince : ouvre ou ferme la pince.
- Pompe ou autre outil pris en charge : active ou désactive l'outil selon le comportement défini par son plugin.
Pour commander le module pneumatique Mecademic MPM500:
- Utilisez le bouton 3 (bouton d'étalonnage) pour ouvrir ou fermer une sortie pneumatique.
- Utilisez les touches « O » et « P » du clavier pour ouvrir les deux sorties ou les fermer toutes les deux.
Pour plus d'informations, consultez la section « Module MPM500 ».
Roku
Le Ruko est équipé de quatre boutons et d'une molette de commande permettant de piloter les robots et les pinces compatibles.
Le fonctionnement de l'embrayage diffère de celui du VerseGrip. Pour permettre au robot de se déplacer, appuyez sur le bouton d'embrayage situé à l'arrière du Ruko et maintenez-le enfoncé.
Les commandes disponibles sont les suivantes :
- Déclencheur : embrayage pour la téléopération
- Bouton gauche : ouvre complètement la pince connectée.
- Bouton droit : ferme complètement la pince connectée.
- Touche « Bas » : active ou désactive le contrôle de l'orientation.
- Molette : pour les préhenseurs pris en charge, tels que ceux de Robotiq, la molette permet d'ouvrir ou de fermer progressivement le préhenseur.
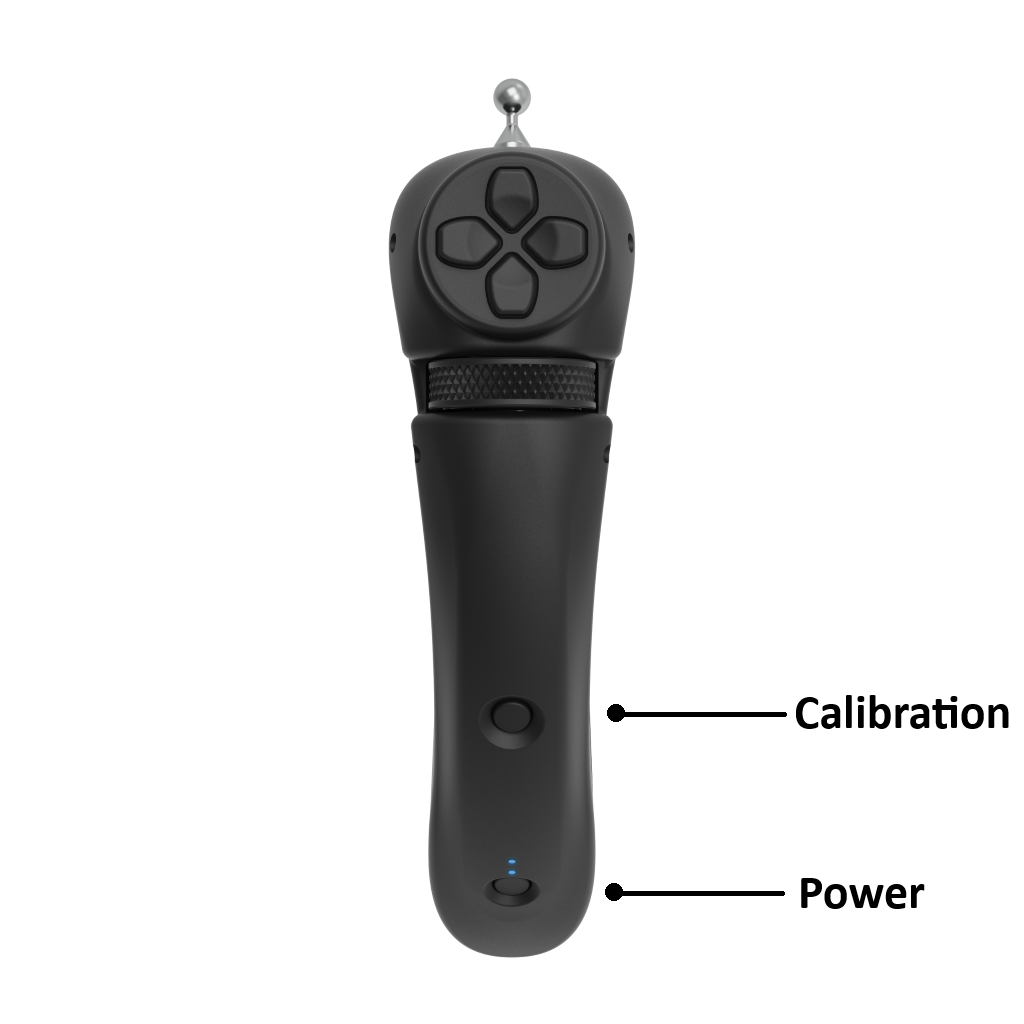
Pour commander le module pneumatique Mecademic MPM500, utilisez les boutons « Gauche » et « Droite » pour ouvrir ou fermer chaque vanne pneumatique individuellement.
Pour plus d'informations, consultez la section « Module MPM500 ».
Module pneumatique Mecademic MPM500
Le module pneumatique Mecademic MPM500 est pris en charge par la version 2.x d'HARP . Le contrôle pneumatique différant du fonctionnement standard des préhenseurs, le comportement de contrôle lors de l'utilisation du VerseGrip ou du Ruko est également différent.
Pour une démonstration visuelle de la manière de contrôler le MPM500 via HARP, consultez la vidéo ci-dessous.
Recentrer le dirigeant
Si le leader atteint la limite de sa portée physique pendant la téléopération :
- Relâchez l'embrayage. Le robot suiveur conservera sa position actuelle.
- Repositionnez le guide à un endroit plus pratique dans son espace de travail.
- Appuyez à nouveau sur l'embrayage et maintenez-le enfoncé pour reprendre la télécommande depuis la nouvelle position de tête.
Axes de verrouillage
Pour certaines tâches de téléopération, le verrouillage d'un ou plusieurs axes du robot peut simplifier le fonctionnement et améliorer le contrôle des mouvements. La fonction « HARP » permet de verrouiller indépendamment les axes de translation et de rotation.
- Appuyez sur X, Y ou Z pour verrouiller ou déverrouiller l'axe de translation correspondant.
- Appuyez sur Maj + X, Maj + Y ou Maj + Z pour verrouiller ou déverrouiller l'axe de rotation correspondant.
Par exemple, si les axes de translation X et Y sont verrouillés, le robot ne peut se déplacer que le long de l'axe Z. Tout mouvement le long des axes X et Y est empêché.
Le même principe s'applique au contrôle de l'orientation. Le verrouillage d'un axe de rotation empêche toute rotation autour de cet axe tout en autorisant le mouvement autour des autres axes non verrouillés.
Lorsqu'un verrouillage d'axe est activé, des indicateurs colorés s'affichent dans la barre de commande pour indiquer quels axes de translation ou de rotation sont actuellement verrouillés.

Procédure de mise hors tension
Fermer HARP
- Enregistrez votre projet avant de fermer HARP à l'aide de la fenêtre de sauvegarde.
- Cliquez sur le « X » situé dans le coin supérieur droit de la fenêtre « HARP » pour fermer l'application.
- Le robot connecté devrait se déconnecter automatiquement à la fermeture d'HARP .
Fermer le Inverse3
- Si la fenêtre Gestionnaire de périphériques est ouverte, fermez-la.
- Débranchez le câble USB-C de l' Inverse3.
- Débranchez le câble d'alimentation de l'Inverse3.
Mettre le VerseGrip sans fil hors tension
- Appuyez sur le bouton d'alimentation et maintenez-le enfoncé pendant environ 3 secondes.
- Vérifiez que les voyants LED sont éteints et ne clignotent plus.