Paramètres du robot
HARP a été conçu comme une plateforme de contrôle modulairepermettant l'intégration avec plusieurs bras robotiques grâce à des plug-ins spécifiques à chaque robot.
Chaque modèle de robot dispose de paramètres cinématiques, de limites de mouvement, de définitions d'outils et de configurations de sécurité qui lui sont propres. Les paramètres de réglage et d'étalonnage spécifiques à chaque robot continuent d'être définis par le fabricant du robot et ne sont pas configurés directement dans HARP.
Cependant, HARP permet d'accéder à certains paramètres du robot pouvant être modifiés directement depuis l'interface. Les modifications prises en charge sont transmises directement au robot sans que l'utilisateur ait besoin d'ouvrir le portail de configuration par défaut du robot ou d'utiliser le boîtier de programmation.
Mecademic Meca500
Une fois le robot Meca500 connecté, cliquez sur le bouton « Options » pour accéder aux paramètres configurables pris en charge par le plug-in « HARP ».
Le plugin Meca500 a été développé sur la base des spécifications publiées par le fabricant et vise à offrir aux utilisateurs de Meca500 une expérience intégrée prête à l'emploi.
Paramètres du robot
Les paramètres décrits ci-dessous sont tirés de la documentation officielle de Mecademic. Pour plus d'informations, veuillez consulter la documentation officielle de Mecademic.
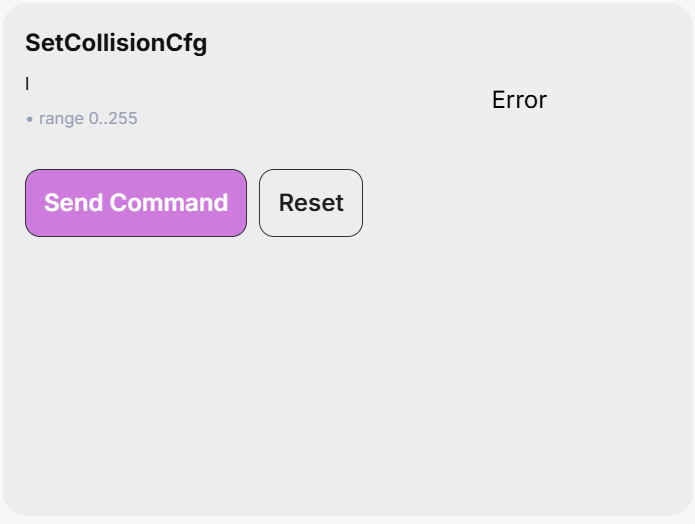
SetCollisionCfg
Cette commande permet de définir le niveau de gravité des événements liés à la détection des collisions (lien robotique, sphère d'outil et module MPM500).
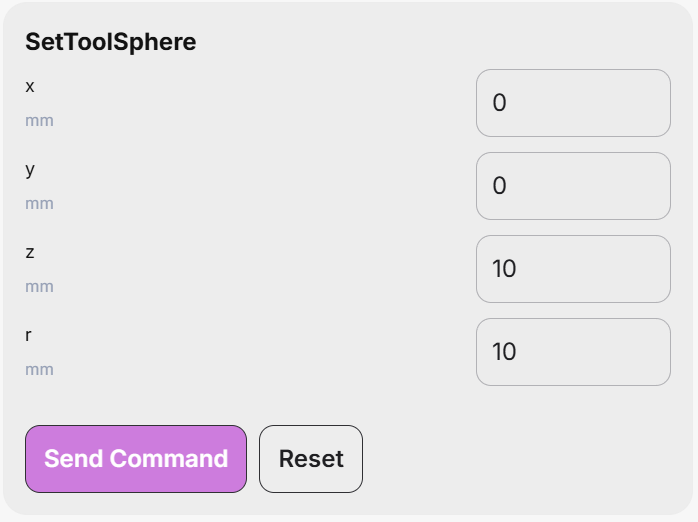
SetToolSphere
Cette commande définit une sphère fixée au référentiel de bride (FRF). Les interférences entre cette sphère et les maillons du robot, ainsi que les zones situées à l'extérieur du volume d'encombrement défini par la commande SetWorkZoneLimits, peuvent être surveillées conformément aux paramètres définis par les commandes SetWorkZoneCfg et SetCollisionCfg.
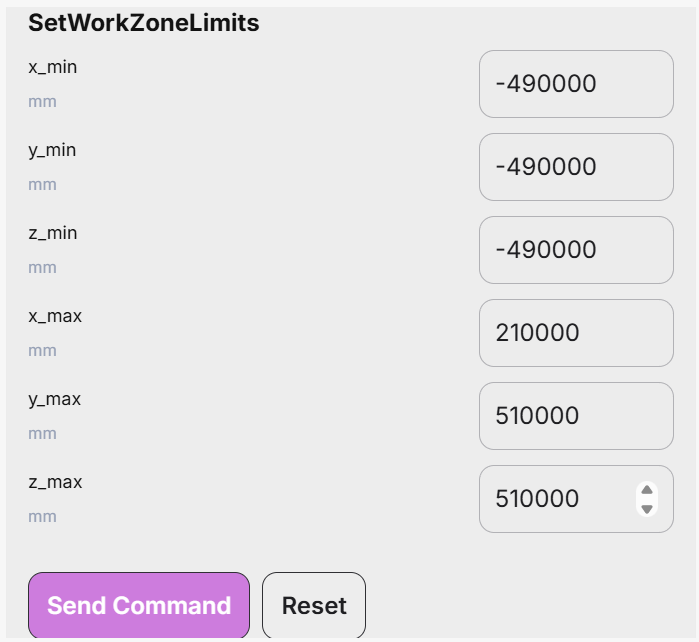
SetWorkZoneLimits
Cette commande définit un parallélépipède rectangle dont les faces sont parallèles aux axes du cadre de référence de base (BRF). Les arguments de cette commande sont les coordonnées de deux sommets diagonalement opposés, appelés respectivement « sommet minimal » et « sommet maximal ». Chaque coordonnée du sommet minimal doit être inférieure à la coordonnée correspondante du sommet maximal.
SetWorkZoneCfg
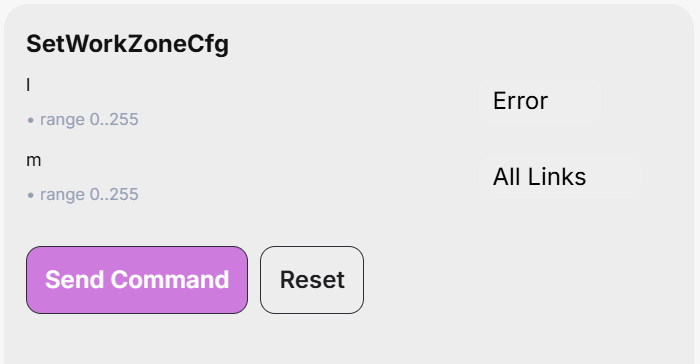
Cette commande permet de définir le « niveau de gravité des événements » pour les composants du robot nécessitant une surveillance et une validation des limites de la zone de travail.
SetTrf
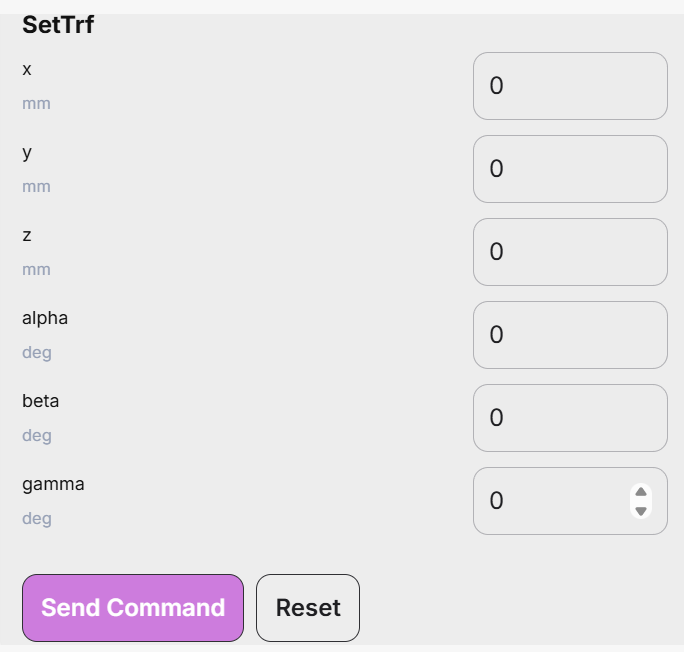
Cette commande définit l'orientation du TRF par rapport à la FRF. Veuillez noter que cette commande immobilise complètement le robot, même si le mélange est activé.
SetAutoConf
Cette commande active ou désactive la sélection automatique de la configuration de posture utilisée par les commandes MovePose et MoveLin*. Cette sélection automatique fonctionne conjointement avec la sélection de la configuration de rotation, permettant au contrôleur de choisir l'ensemble d'articulations « le plus proche » correspondant à la posture cible.
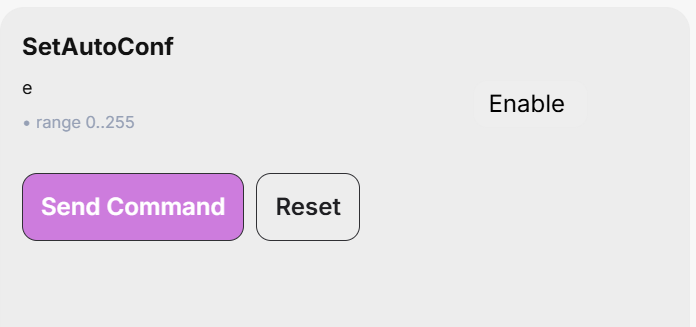
Pour la commande MoveLin*, lorsque l'option de configuration automatique de la posture est activée, la modification de la configuration n'est possible que si le parcours passe exactement par le point singulier du poignet ou celui de l'épaule.
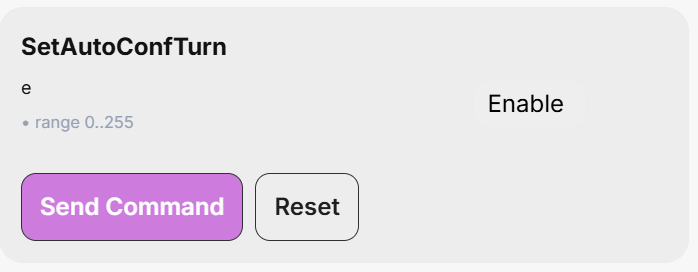
SetAutoConfTurn
Cette commande active ou désactive la sélection automatique de la rotation pour la dernière articulation du robot. Cette commande affecte la commande MovePose ainsi que toutes les commandes MoveLin*. Lorsque la sélection automatique de rotation est activée et que la commande MovePose est exécutée, la dernière articulation emprunte toujours le chemin le plus court et pivote dans une plage ne dépassant pas 180°. En revanche, dans le cas des commandes MoveLin*, l'activation de la sélection automatique de rotation permet uniquement de modifier la configuration de rotation pendant un déplacement en ligne droite.