Inverse3 Paramètres
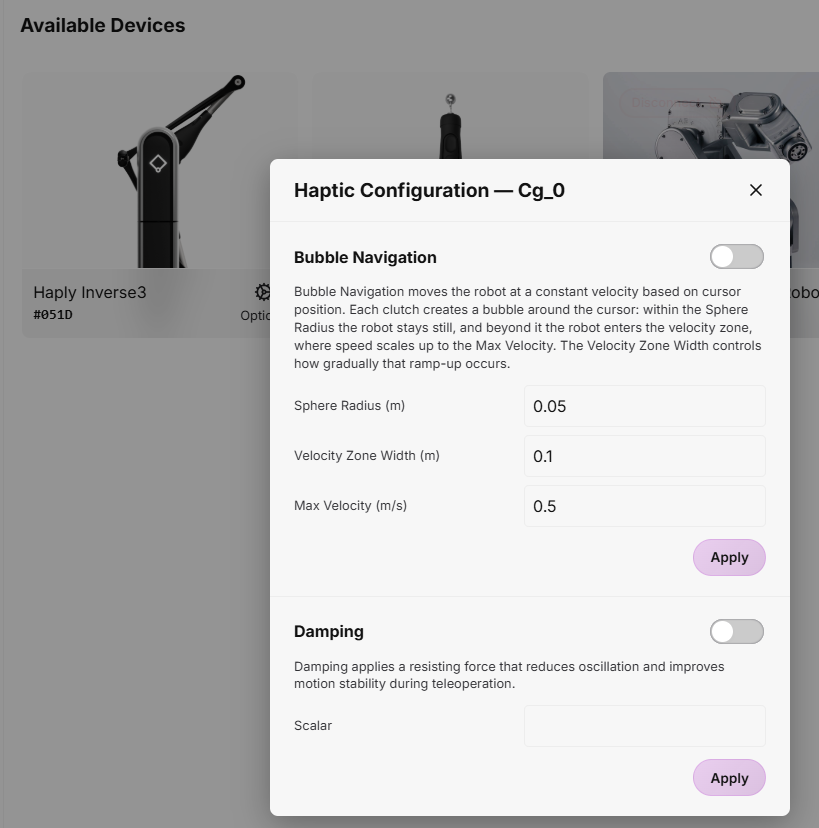
Haply Inverse3En cliquant sur le bouton « Options », vous pouvez accéder à deux paramètres spécifiques à chaque appareil, quel que soit l'appareil connecté.
Ce paramètre est disponible via le service Haply et peut être activé, désactivé ou modifié selon vos besoins.
Navigation par bulles
Grâce à la navigation par bulles, Inverse3de déplacer le robot suiveur dans un espace de travail plus vaste que sa portée physique, sans avoir à utiliser le système de préhension à plusieurs reprises.
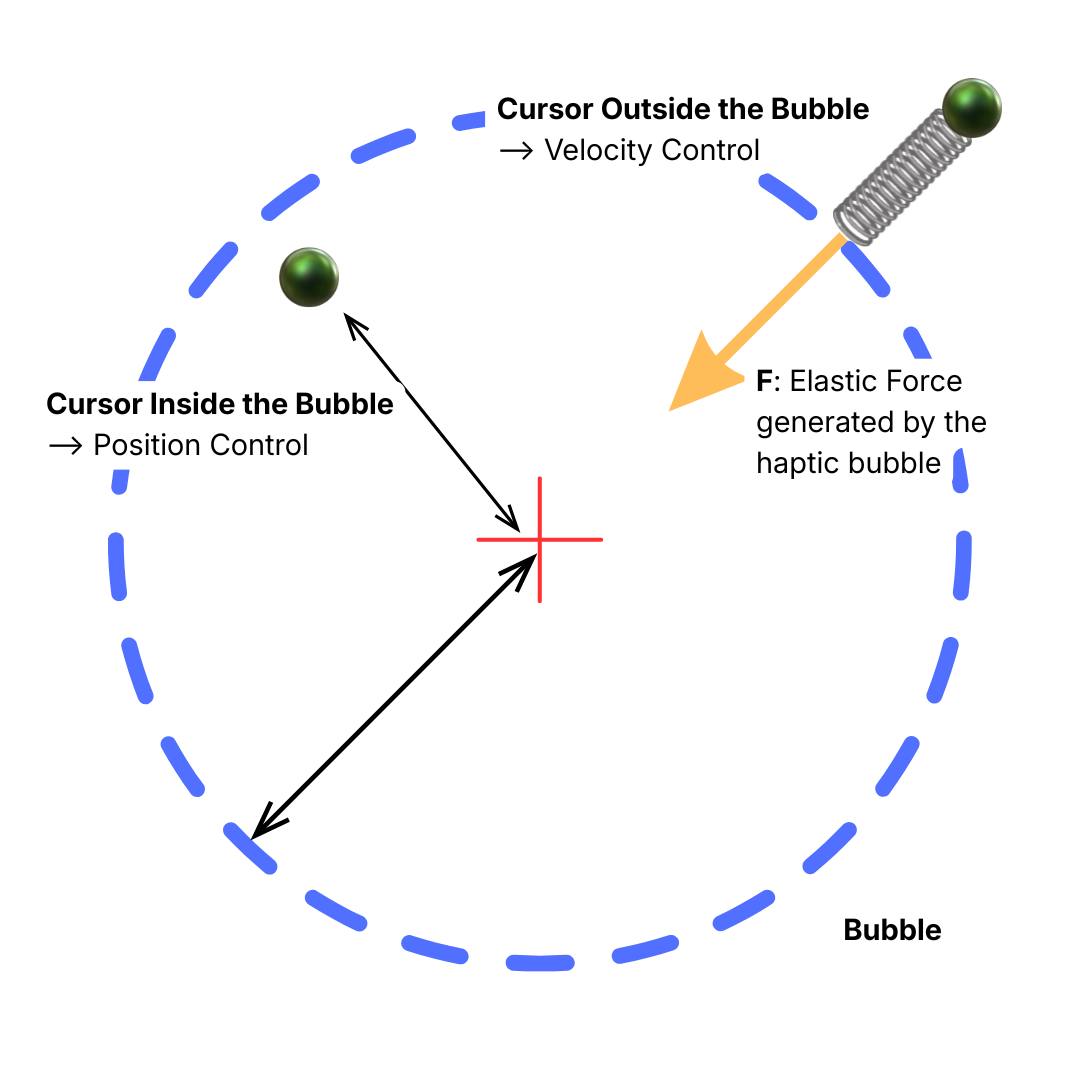
Cette fonctionnalité combine deux modes de contrôle en s'appuyant sur une sphère virtuelle centrée sur la position du curseur, appelée « bubble» :
- À l'intérieur de la bulle : HARP Le mode de contrôle est le contrôle de position. Le robot suiveur suit les mouvements du robot chef selon l'échelle de mouvement définie, offrant ainsi un contrôle précis pour les opérations de manipulation délicates.
- À l'extérieur de la bulle : HARP Le mode de contrôle passe en mode « contrôle de vitesse ». Le robot suiveur continue de se déplacer dans la direction du mouvement du robot meneur. Plus le curseur s'éloigne du périmètre de la bulle, plus la vitesse commandée augmente.
Les limites de la bulle sont transmises à l'appareil sous la forme d'une résistance haptique élastique qui augmente à mesure que le curseur se déplace vers l'extérieur. Inverse3 transmise à l'appareil. Une limite haptique plus ferme, située à la limite extérieure de la zone de navigation, empêche le curseur de se déplacer davantage.
Pour désactiver la navigation basée sur la vitesse, replacez le curseur à l'intérieur de la bulle. Le robot suiveur cesse alors de se déplacer en continu et le mode de contrôle « HARP » repasse en mode de contrôle de position.
HARP Vous pouvez configurer les paramètres suivants de la navigation par bulles:
- Rayon de la sphère (bulle) (m) : définit le rayon de la zone de contrôle de position autour de la position d'arrêt du curseur.
- Largeur de la zone de vitesse (m) : définit la largeur de la zone de contrôle de la vitesse à l'extérieur de la bulle.
- Vitesse maximale hors de la bulle (m/s) : permet de définir la vitesse maximale du suiveur lorsque le curseur se trouve dans la zone de contrôle de la vitesse.
amortissement
La fonction d'amortissement applique une force haptique de résistance opposée au mouvement, ce qui contribue à réduire les vibrations et à améliorer la stabilité lors des opérations à distance.
Le niveau d'amortissement peut être réglé à l'aide d'une valeur scalaire comprise entre 1 et 25. Plus cette valeur est élevée, plus l'effet d'amortissement est important, et plus le retour de résistance transmis par l'appareil Inverse3 est intense.