Créer un nouveau projet
HARP Au démarrage, l'onglet « Connexions » s'ouvre automatiquement. Dans cet onglet, vous pouvez créer un nouveau projet ou ouvrir un projet existant.
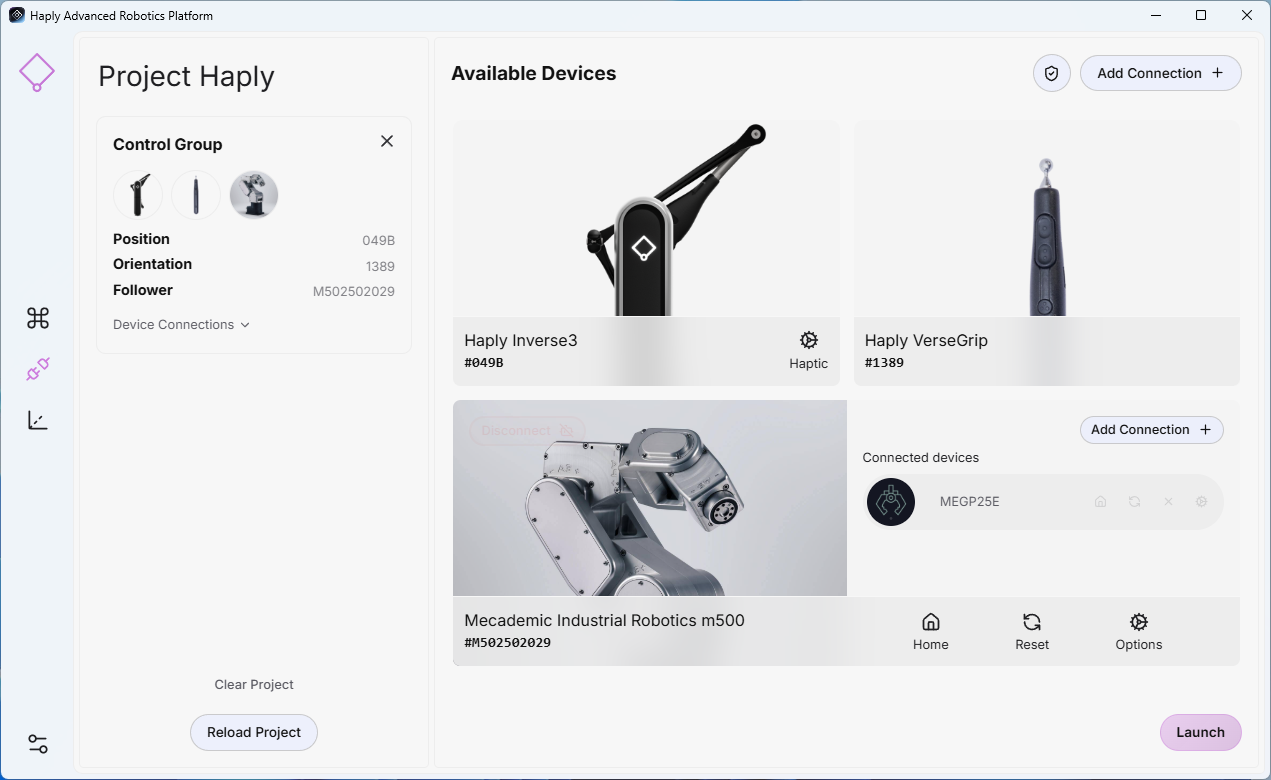
HARP Les appareils compatibles avec « Haply » sont détectés automatiquement, par exemple Inverse3,VerseGrip ou Ruko. Comme le montre l'image ci-dessous, chaque appareil connecté s'affiche dans l'onglet « Connexions » avec son identifiant.
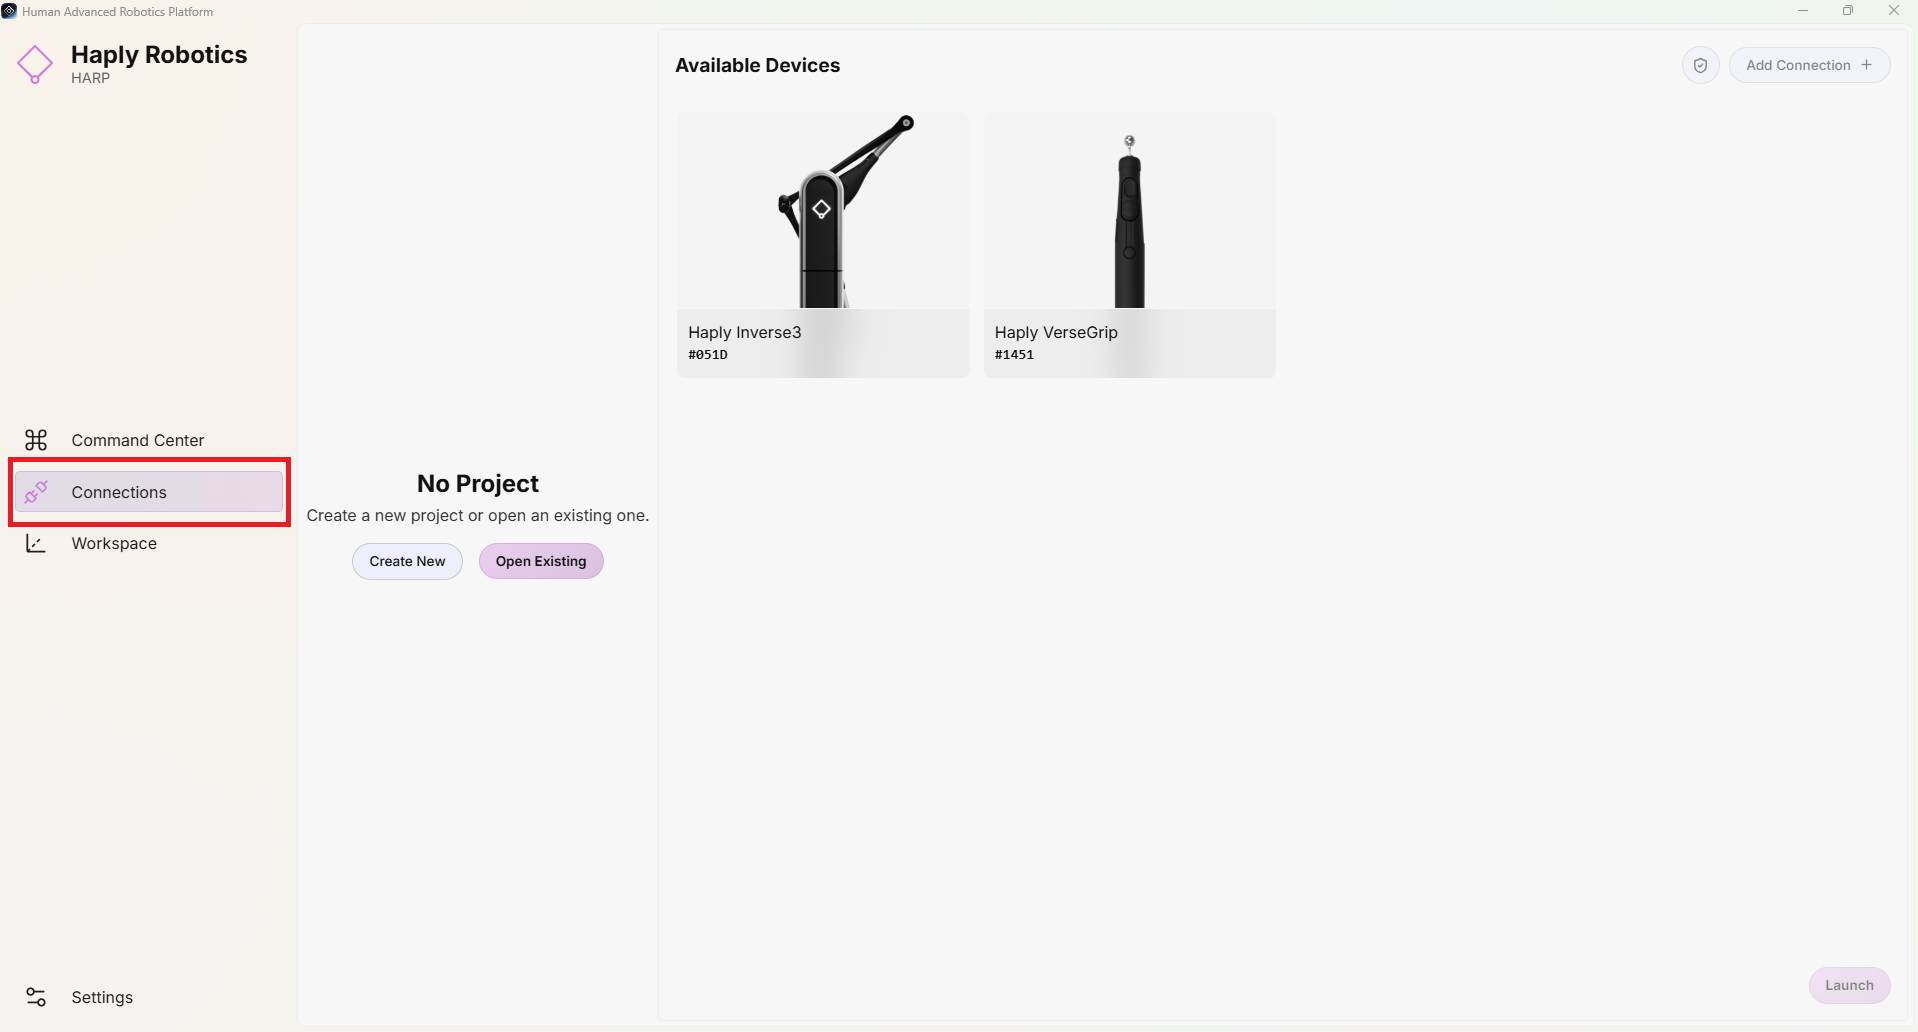
Cliquez sur le bouton « Nouveau », puis saisissez le nom du projet souhaité. Cliquez ensuite à nouveau sur « Nouveau» et sélectionnez le répertoire dans lequel le dossier du nouveau projet sera créé.
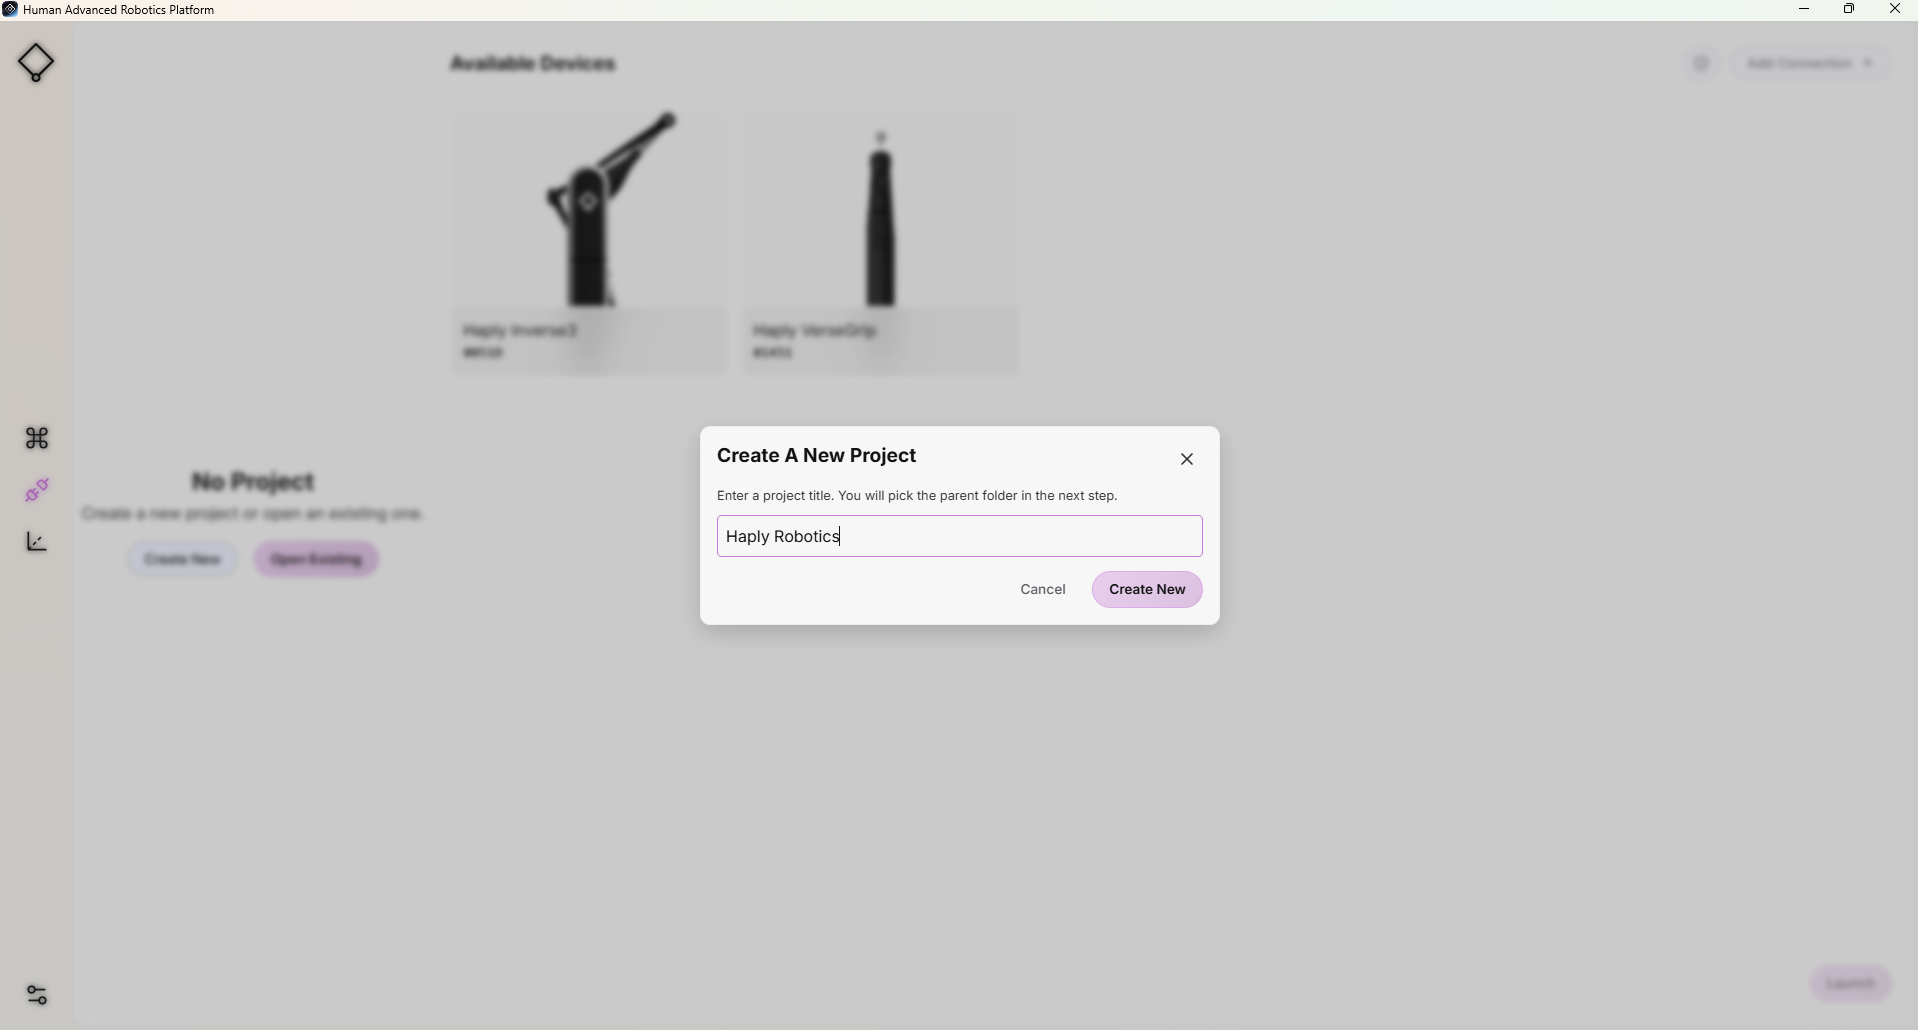
Par exemple, si le nom du projet est Mon premier projet, le répertoire sélectionné est Mes documents, la commande «HARP » créera le dossier de projet suivant :My Documents/MyFirstProject/
Tous les fichiers liés au projet seront stockés dans ce dossier.
Ajouter depuis un appareil
- Cliquez sur « Ajouter un lien» en haut de l'écran.
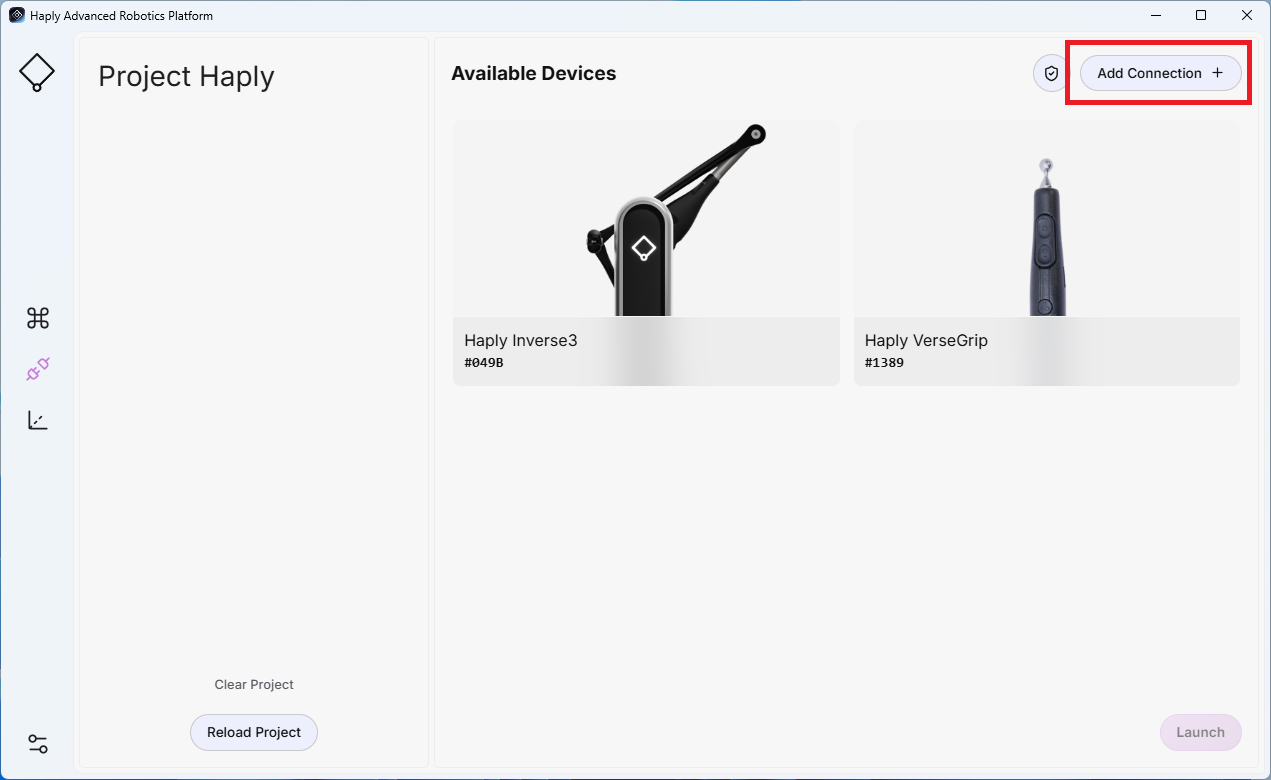
- Choisissez le module d'extension adapté à votre robot et saisissez son adresse IP, sa chaîne de connexion ou son identifiant.
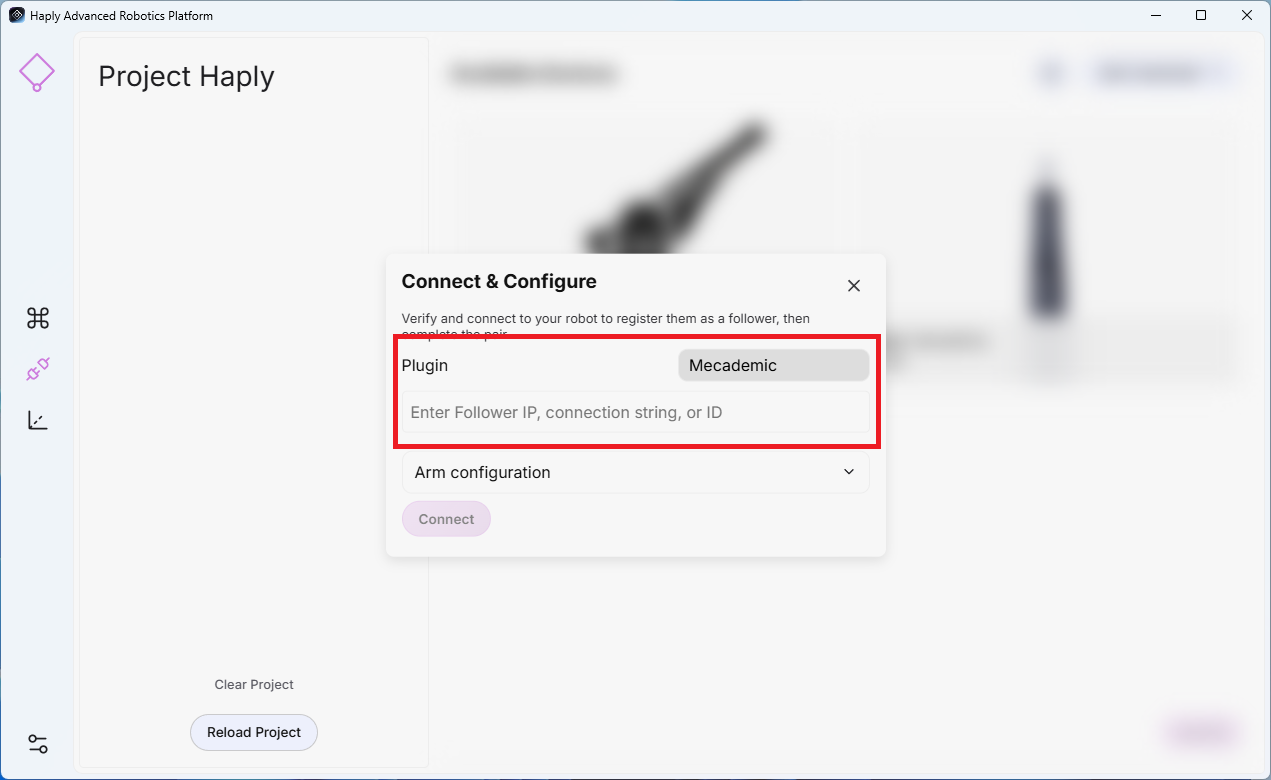
-
Configuration du bras robotique (facultative) : ces paramètres permettent de définir la position et l'orientation TCP initiales du robot, ainsi que ses paramètres de mouvement, avant le début de la télécommande.
- Comportement (degré) : définit le comportement TCP souhaité.
- Décalage de position (en mètres) : définit le décalage de position TCP souhaité.
- Vitesse (%) : permet de définir la vitesse de déplacement maximale autorisée pour le robot.
- Mouvement autorisé : lorsque cette option est définie sur « Oui »,HARP autorise le robot à se déplacer vers la posture configurée une fois la connexion établie.
-
Cliquez sur le lien.
Ajouter un actionneur terminal
L'effecteur est associé à l'équipement esclave auquel il appartient. Veuillez d'abord connecter et configurer le bras robotisé, puis ajouter la connexion de l'effecteur correspondant.
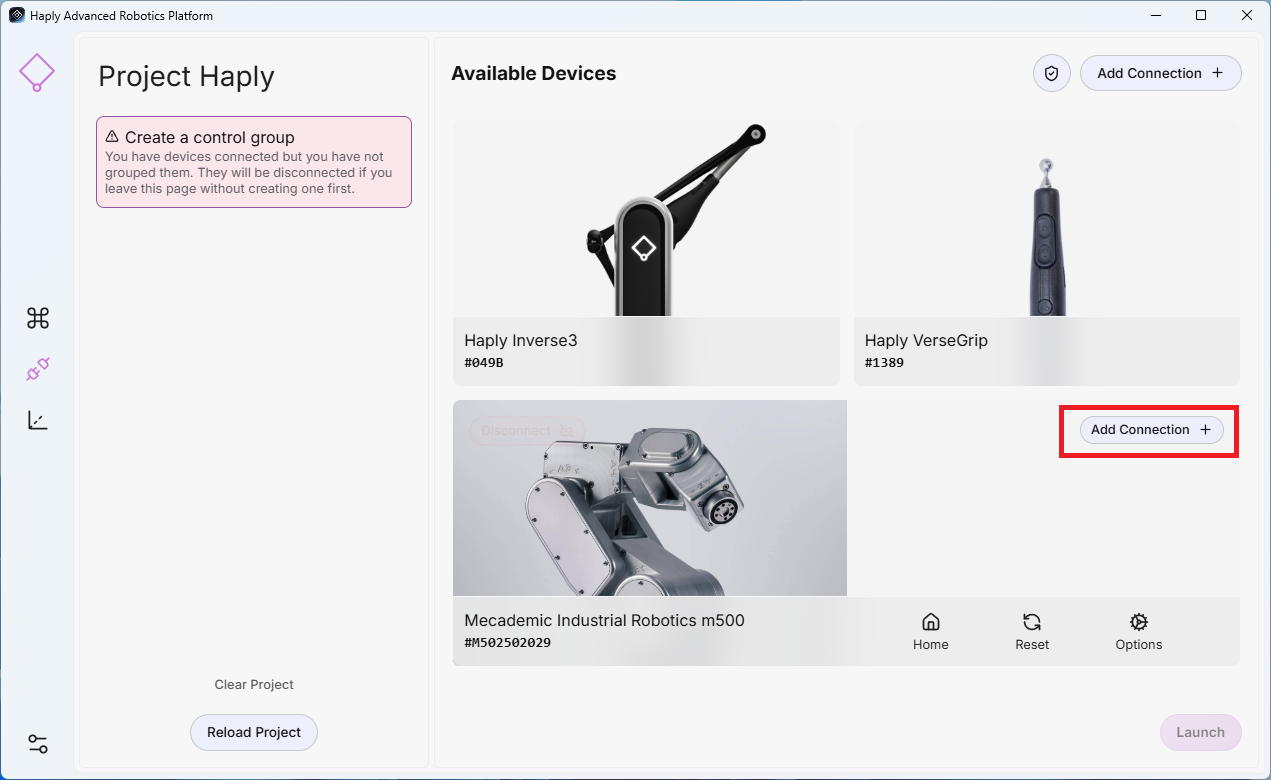
- Une fois la connexion du robot ajoutée, sélectionnez « Ajouter une connexion» dans le robot parent auquel l'actionneur est connecté.
- Sélectionner un module: sélectionnez le module portant le nom de votre pince.
- Adresse: saisissez l'adresse IP de l'appareil ou son port COM (par exemple, COM11).
- Cliquez sur le lien.
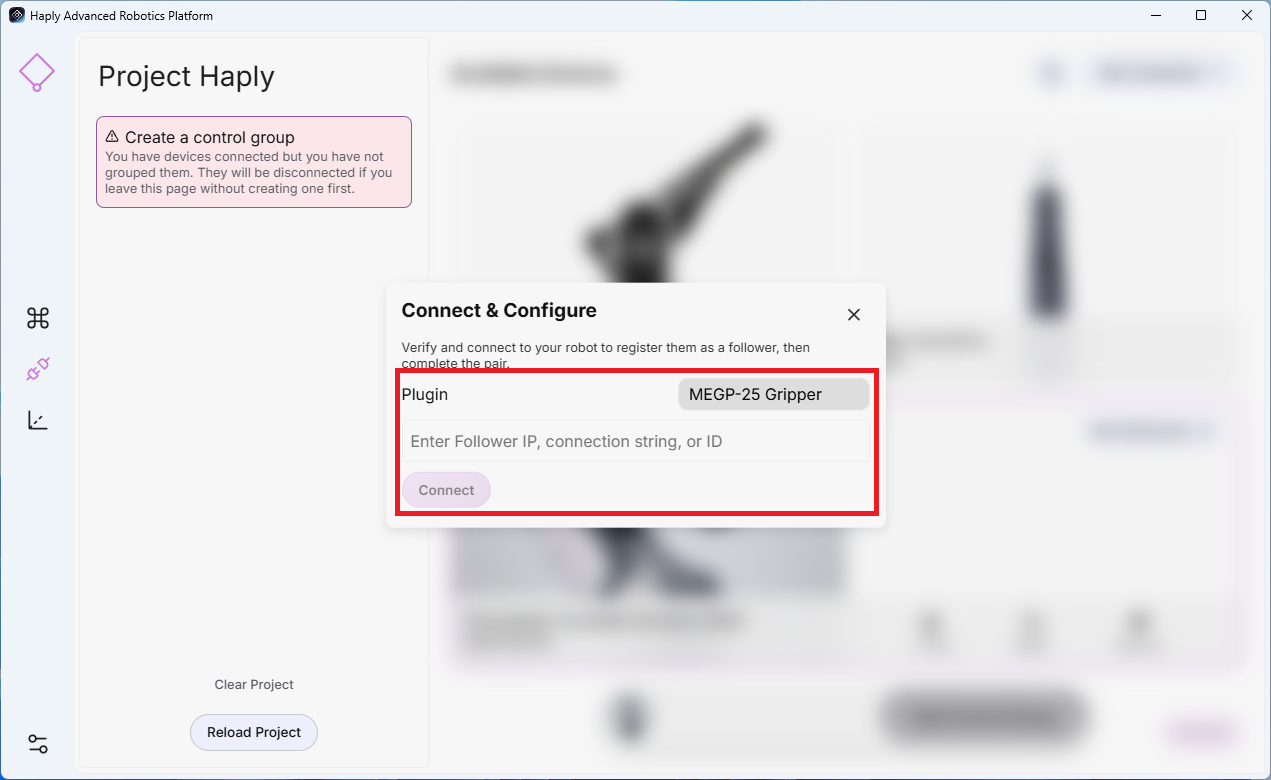
HARP À l'heure actuelle, le système prend en charge les actionneurs Mecademic, les pinces Robotiq, ainsi que les capteurs Bota F/T destinés aux robots Universal Robots.
- Pour les actionneurs Mecademic, veuillez utiliser la même adresse IP que celle du robot Mecademic auquel ils sont connectés.
- Pour les pinces Robotiq externes ou lescap teurs Bota F/T, veuillezconfigurer les appareils en utilisant leur adresse IP unique respective.
Créer un groupe témoin
- Dans l'interface « Connexions », sélectionnez chaque périphérique que vous souhaitez inclure dans le « groupe de contrôle ».
- Cliquez sur « Ajouter un groupe de contrôle» en bas de la page.
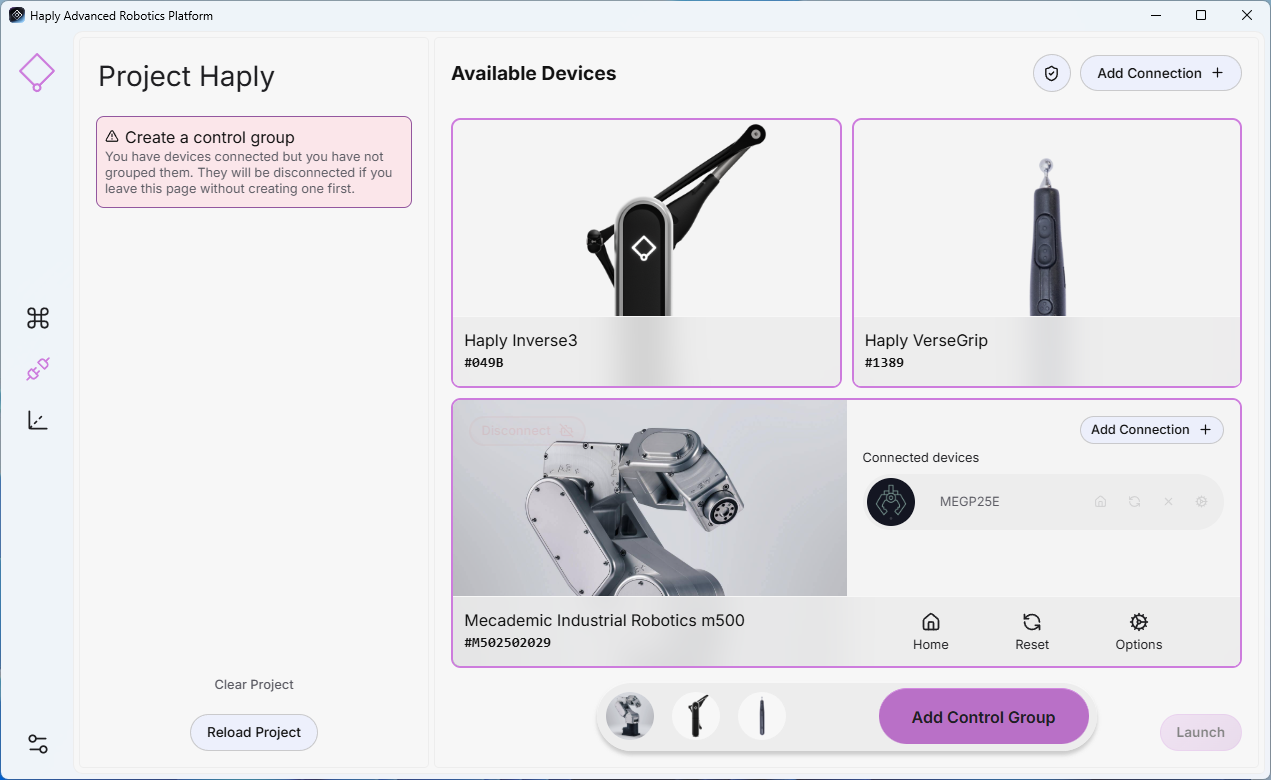
- Le groupe de contrôle nouvellement créé s'affichera dans le panneau de gauche et sera enregistré dans le cadre du projet en cours.
Après avoir raccordé un nouvel équipement, veuillez vérifier, à faible vitesse, que le sens de déplacement et la vitesse sont corrects, et assurez-vous qu'aucune personne ni aucun équipement ne se trouve dans la zone de travail.
Lancer la commande à distance
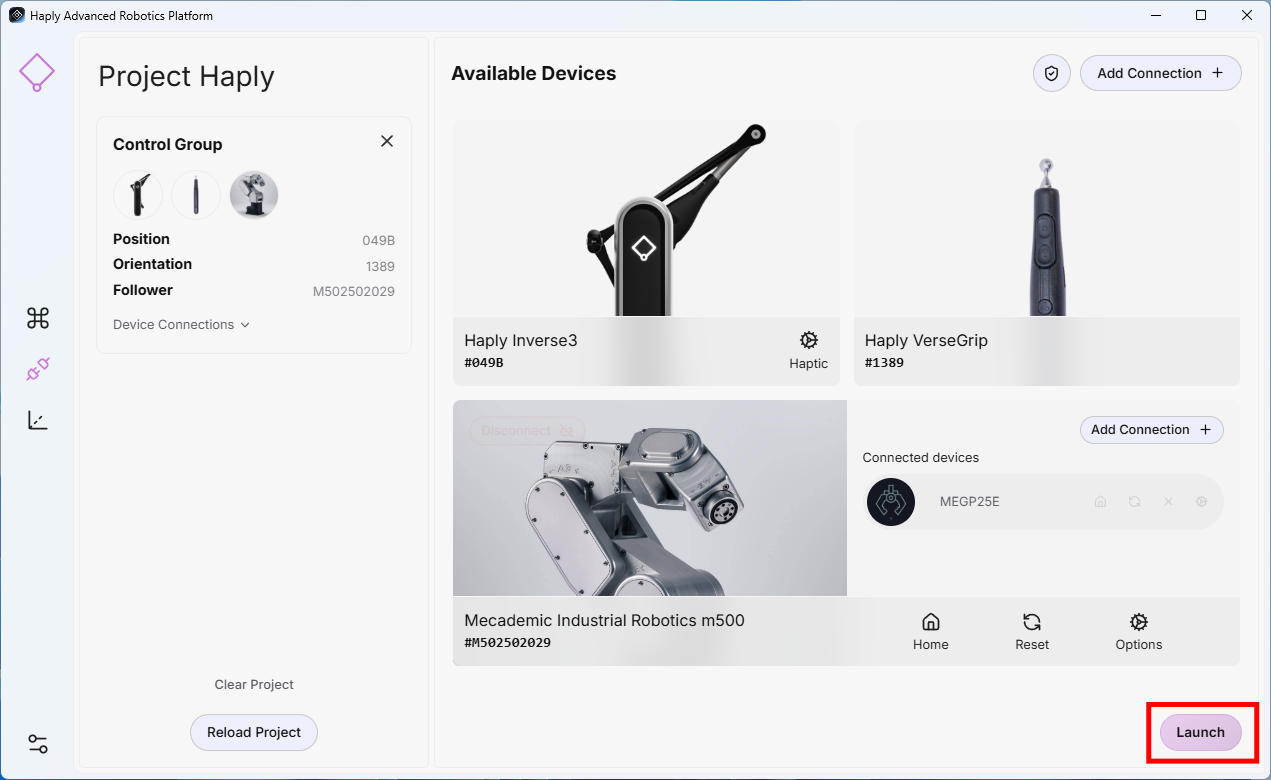
Une fois le groupe de contrôle configuré et tous les appareils nécessaires connectés, cliquez sur « Démarrer » dans le coin inférieur droit pour lancer la commande à distance.