Paramètres du robot
Une fois connecté au robot suiveur, plusieurs options de commande seront disponibles, notamment « Retour à la position initiale», «Réinitialisation » et « Options».
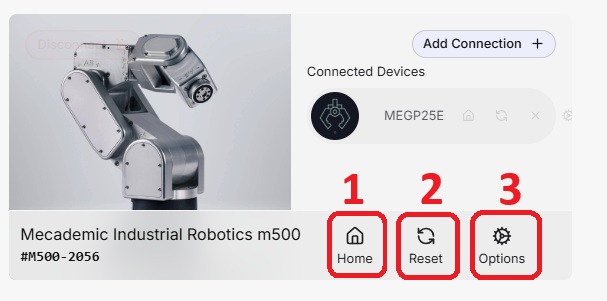
- Retour à la position de référence : déplace le robot vers sa position de référence prédéfinie. Ce mouvement s'effectue indépendamment des objets de collision virtuels configurés dans l'espace de travail d'HARP .
Avant d'utiliser la fonction de retour à la position d'origine, assurez-vous que l'espace de travail physique du robot est dégagé et que ce mouvement peut être effectué en toute sécurité.
-
Réinitialisation : réinitialise la connexion du robot et tente de rétablir la communication avec l'appareil suiveur.
-
Option : active les paramètres de configuration spécifiques aux robots disponibles dans HARP . Les modifications effectuées ici sont directement transmises au robot ; il n'est donc pas nécessaire de procéder à une configuration supplémentaire en dehors de HARP pour les paramètres pris en charge. Pour plus d'informations, consultez la section « Paramètres du robot».