Configuration matérielle
Cette section présente des exemples d'agencement matériel afin de vous aider à mieux comprendre, de manière intuitive, les configurations courantes du système « HARP ».
Ces exemples illustrent plusieurs combinaisons pratiques entre l'appareil maître (leader), le robot suiveur (follower), l'actionneur terminal et le matériel associé. Vous pouvez vous en inspirer pour mettre en place votre propre système, mais veuillez noter que la configuration spécifique peut varier en fonction du cas d'utilisation et du matériel connecté.
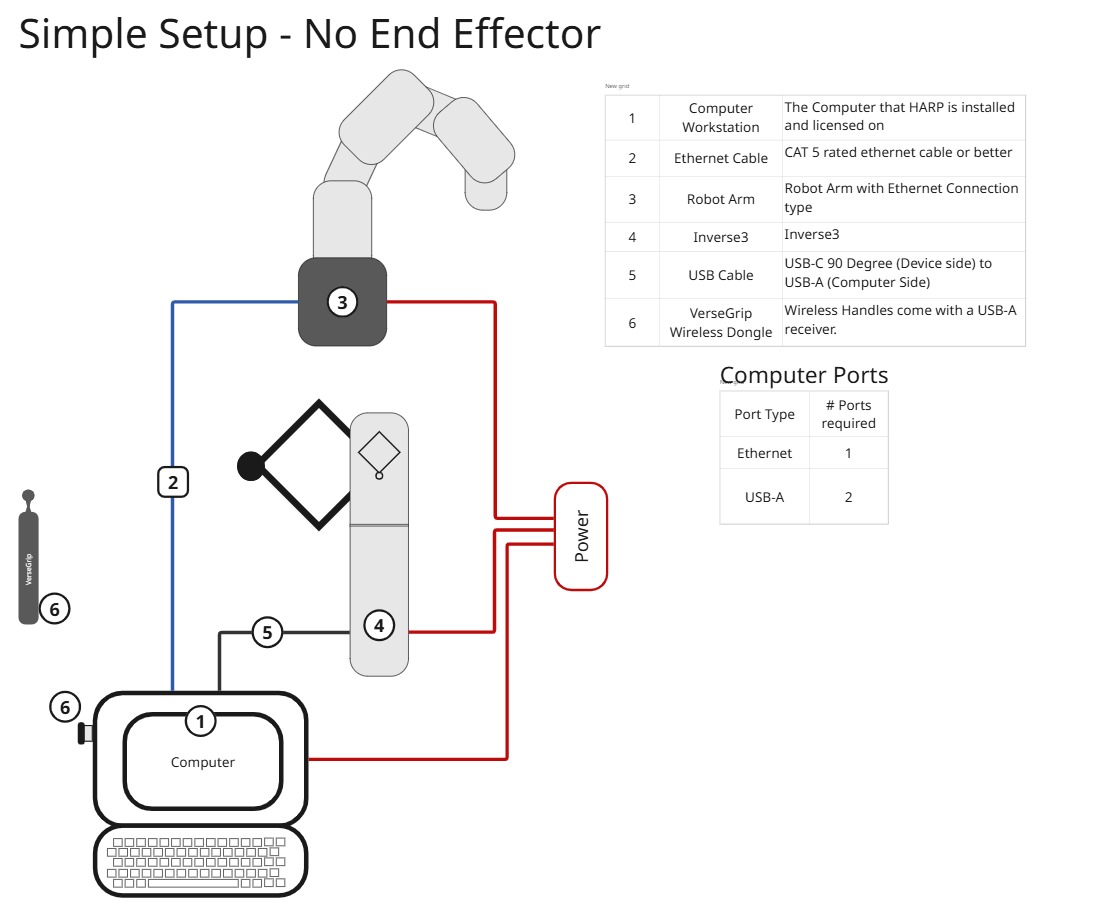
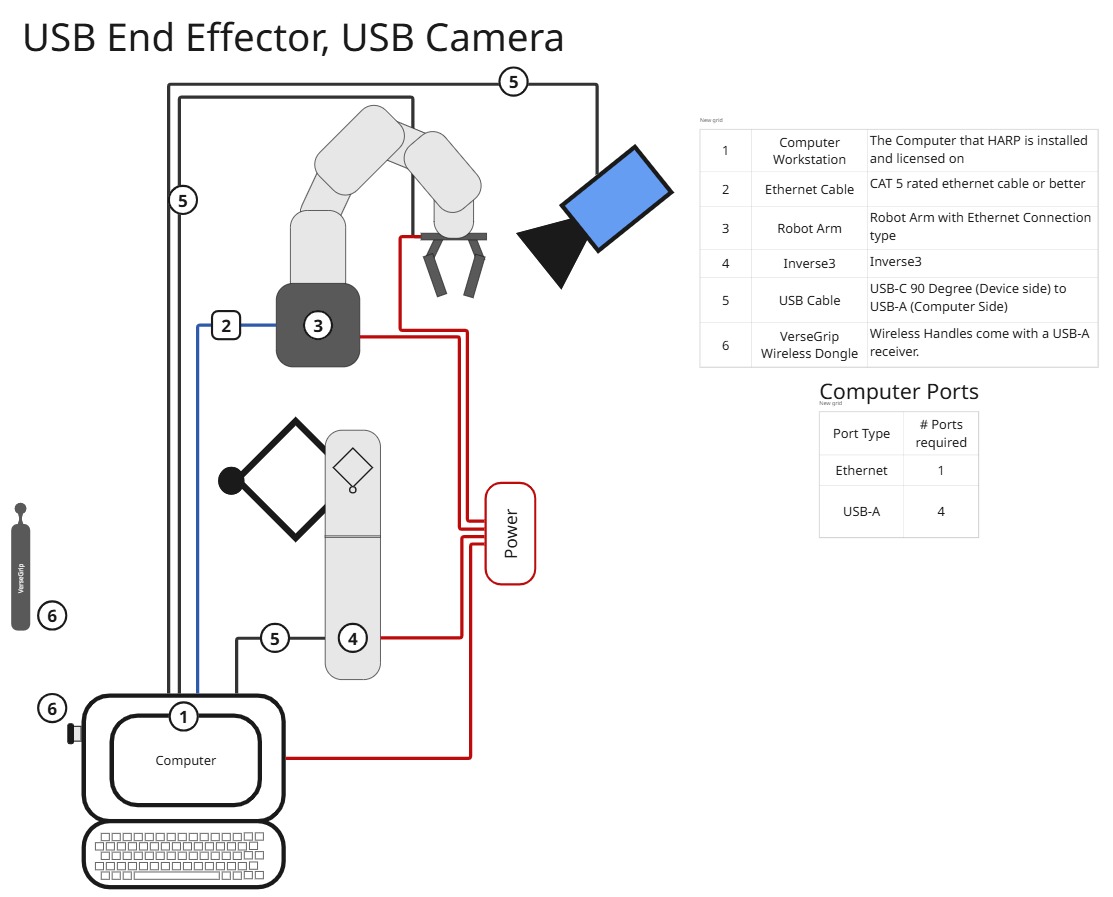
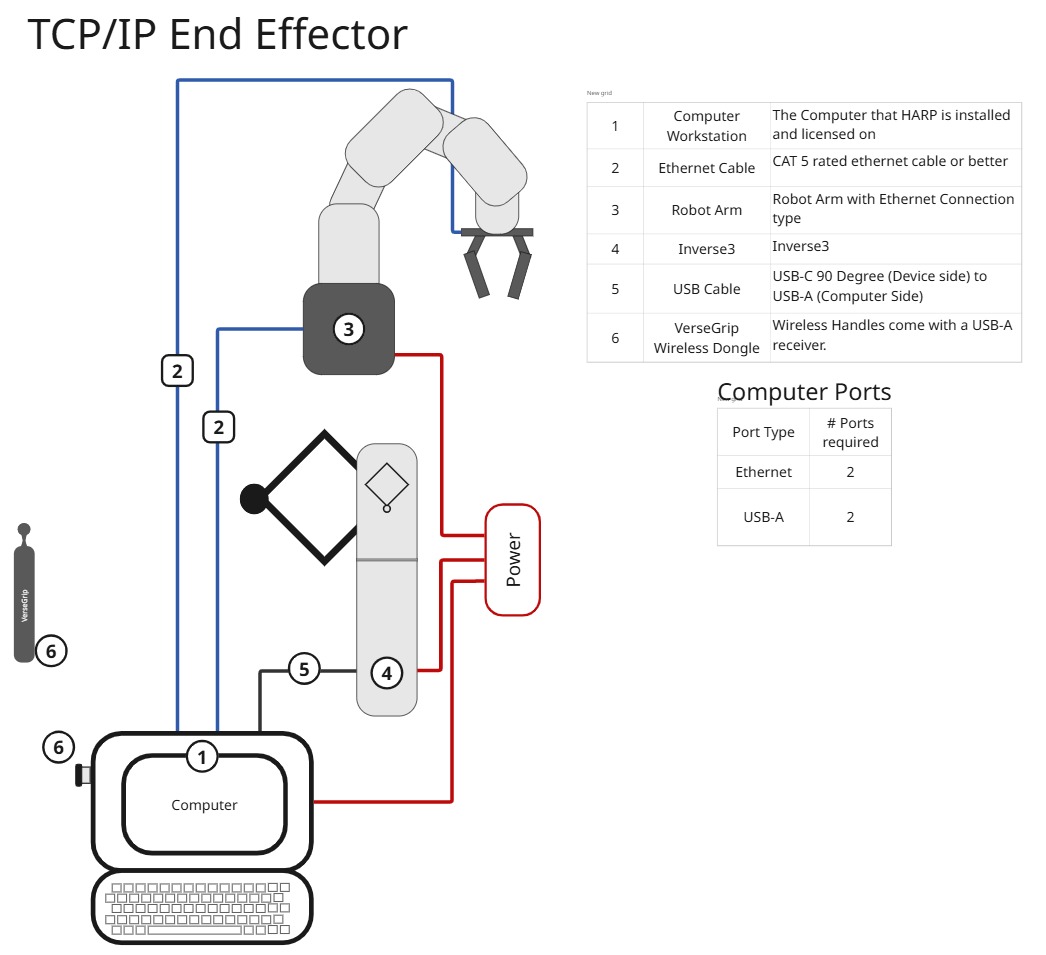
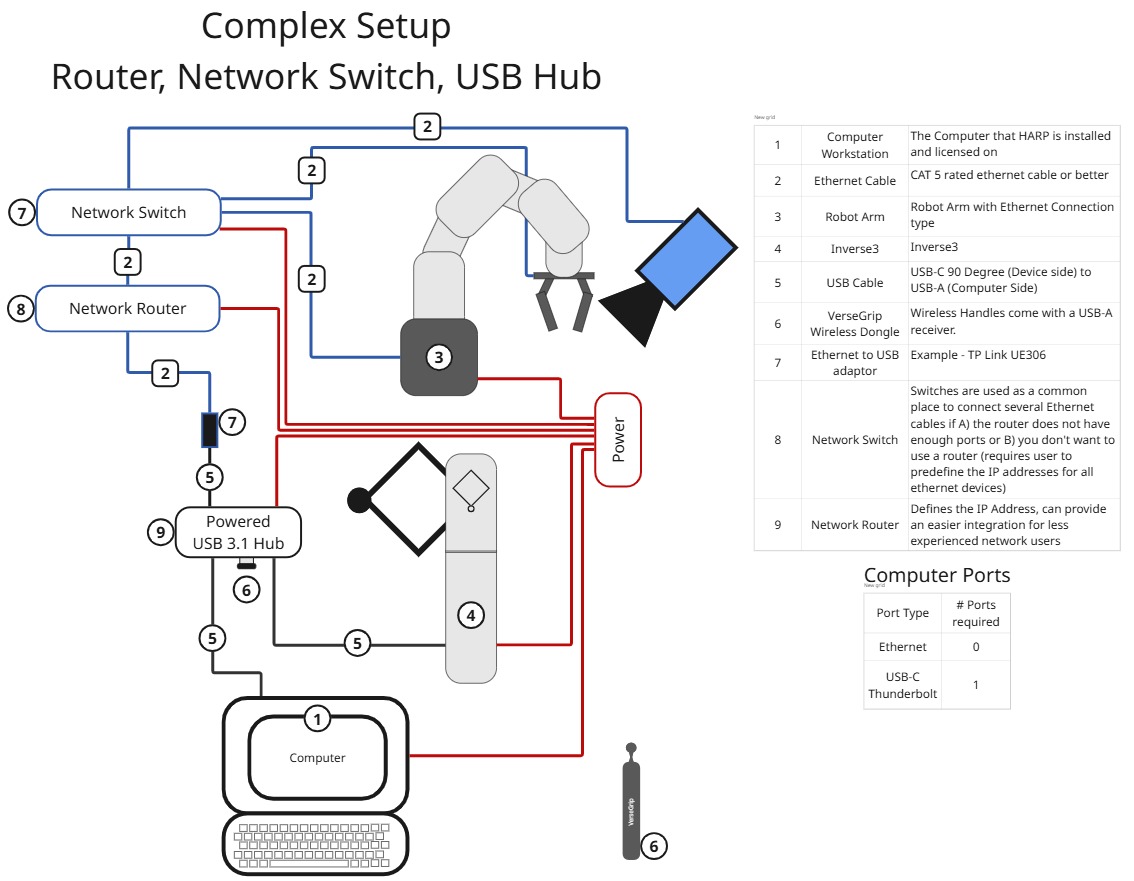
Si votre ordinateur ne dispose pas d'un nombre suffisant de ports USB disponibles, vous pouvez utiliser un concentrateur USB compatible pour connecter l'appareil Haptic Leader.
Afin de garantir la fiabilité de la communication et les performances de retour de force, veuillez utiliser un concentrateur disposant d'une bande passante suffisante et conforme aux spécifications USB 3.1 ou Thunderbolt.
Tous les concentrateurs USB ne sont pas adaptés à la communication tactile en temps réel. Certains concentrateurs peuvent limiter le débit de données, entraîner des problèmes de communication ou réduire les performances lorsque plusieurs appareils sont connectés.
Pour obtenir les meilleurs résultats :
- Veuillez utiliser un concentrateur USB 3.1 ou Thunderbolt de bonne réputation et conforme aux spécifications requises.
- Évitez d'utiliser des concentrateurs bon marché dont la bande passante ou la capacité d'alimentation pourraient être limitées.
- En cas de problème de communication ou de retour de force, essayez de connecter l'appareil directement à l'ordinateur ou d'utiliser un autre concentrateur pour effectuer un test.
Haply Les produits de Robotics sont généralement bien compatibles avec ceux de fabricants bien établis tels que Lenovo, Anker, ORICO et Cable Matters, mais la compatibilité peut varier d'un modèle de concentrateur à l'autre.